EYOU PHA14H-101-C 諧波驅動機器人關節執行器,101:1 CANopen 適用於機器人
EYOU PHA14H-101-C 諧波驅動機器人關節執行器,101:1 CANopen 適用於機器人
EYOU
正常價格
$1,093.00 USD
正常價格
銷售價格
$1,093.00 USD
單價
每
含稅。
船運 結帳時計算。
無法載入取貨情況


概述
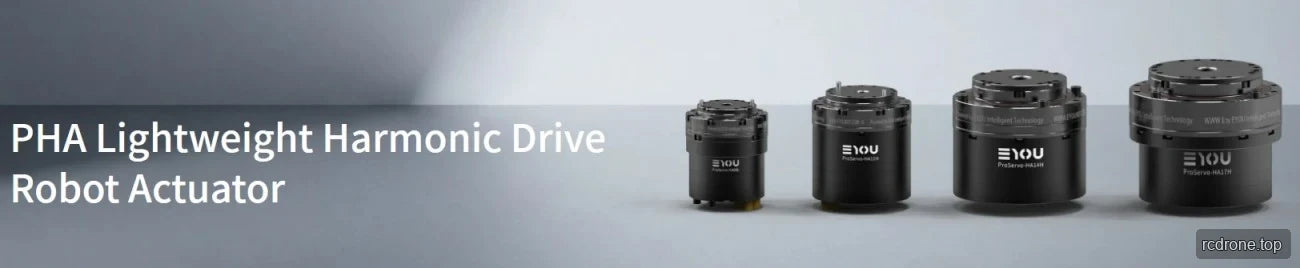
這款EYOU PHA14H-101-C 是一款具有 101 減速比的諧波驅動機器人關節執行器 ,內建驅動器,支持 CANopen 通訊,並配備雙絕對 16 位編碼器。專為機器人關節設計,提供 9.6 N·m 的額定扭矩在 2000 rpm 輸入下,34 N·m 的峰值輸出扭矩,以及高達 33 rpm 的輸出速度。所選版本為無剎車型 (N)。
特點
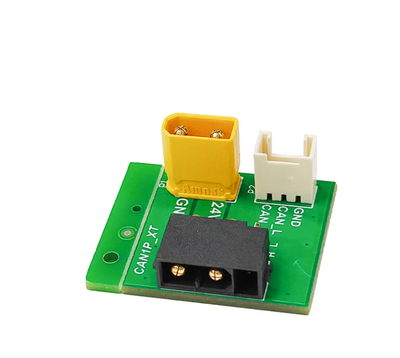
- 內建驅動器,具備電源 (DC 進/出) 和 CAN FD (進/出) 接口。
- CANopen 通訊協議。
- 雙絕對編碼器:馬達 側 16 位和減速器側 16 位。
- 控制模式:輪廓位置 (PP)、輪廓速度 (PV)、輪廓扭矩 (PT)、循環同步位置 (CSP)、循環同步速度 (CSV) 等。
- 具有 101 減速比的諧波減速器。
- 無剎車配置 (B/N: N)。
- 啞光黑陽極氧化外殼和黑色外部減速器環。
規格
| 參數 | 值 |
|---|---|
| 模組型號 | PHA14 |
| 減速器類型 | 諧波 |
| 馬達額定功率 | 105 W |
| 馬達額定扭矩 | 0.25 N·m |
| 馬達峰值扭矩 | 0.5 N·m |
| 減速比 | 101 |
| 關節額定功率 - 壽命限制 | 20 W |
| 2000 rpm 輸入時的額定扭矩 | 9.6 N·m |
| 輸出時的平均負載扭矩 | 13.5 N·m |
| 輸出峰值扭矩 | 34 N·m |
| 輸出最大允許外部扭矩(瞬時) | 66 N·m |
| 背隙 | ≤20 弧秒 |
| 輸出額定速度 - 壽命限制 | 20 rpm |
| 輸出峰值速度 | 33 rpm |
| 剎車 (B/N) | N |
| 尺寸(外徑 × 軸向) | Φ70 × 61.5 mm |
| 重量 | 0.645 kg |
| 中空直徑 | 10.8 mm |
| 外殼外觀(工藝顏色) | 啞光黑陽極氧化 |
| 減速器外觀(工藝顏色) | 外環黑化 |
| 徑向(動態/靜態)輸出允許載荷 | 270 N |
| 軸向(動態/靜態)輸出允許載荷 | 270 N |
| 輸出彎矩 | 41 N·m |
| 減速器扭轉剛度 | 6000 N·m/rad |
| 減速器輸入慣性 | 27 kg·mm² |
| 等效接頭輸出慣性 | 276651 kg·mm² |
| 額定工作電壓 | 48 VDC |
| 工作電壓範圍 | 24–48 VDC |
| 驅動器 | 內置 |
| 編碼器/位元 | 雙絕對 / 馬達側 16 位元 & 減速器側 16 位元 |
| 驅動器介面(請參見端子型號描述) | 電源(DC輸入/DC輸出),CAN FD(進/出) |
| 通訊協議(請參見通訊描述) | CANopen |
| 控制模式 | 輪廓位置(PP),輪廓速度(PV),輪廓扭矩(PT),循環同步位置(CSP),循環同步速度(CSV)等。 |
| 操作環境溫度 | -20–60 °C |
| 外殼溫度上升 | ≤60 °C |
| 噪音 | ≤60 dB |
| 壽命 | >10000 小時 |
應用
- 人形機器人
- 機器手臂
- 外骨骼
- 四足機器人
- AGV 車輛
- ARU 機器人
文件
- EYOU CANable — 使用手冊 (PDF)
- EYOU PHA14 — 3D 模型 (STP)
- EYOU PHA14H 101 C1 圖紙 — 圖紙 (PDF)
- EYOU 機器人關節目錄 — 機器人關節產品目錄 (PDF)
- EYOU RP 系列 EN V1.0 20260608 — 使用手冊 (PDF)
- EYOU UART 調試模組 — 使用手冊 (PDF)
視覺細節
產品視圖

應用範例
特點與設計


附加產品詳情