EYOU PHA17H-101-C 諧波傳動機器人關節馬達,101減速比,CANopen 機器人
EYOU PHA17H-101-C 諧波傳動機器人關節馬達,101減速比,CANopen 機器人
EYOU
正常價格
$1,199.00 USD
正常價格
銷售價格
$1,199.00 USD
單價
每
含稅。
船運 結帳時計算。
無法載入取貨情況


概述
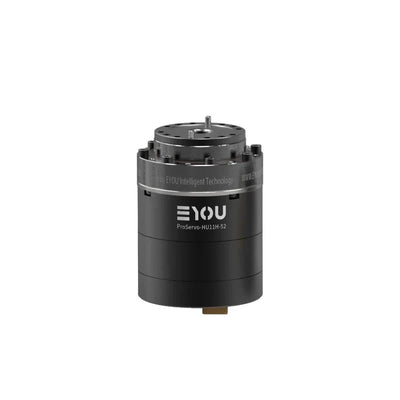
這款EYOU PHA17H-101-C 是一款具備集成驅動器的諧波減速器機器人關節馬達 ,具有101的減速比、CANopen通訊及CANFD進出接口。它的工作電壓範圍為24–48 VDC,適用於機器人 應用,包括人形機器人、機器手臂、外骨骼、四足機器人、自動導引車(AGV)和ARU機器人。其輸出額定值、Φ80 × 68 mm的外形尺寸以及10.8 mm的中空直徑支持關節級別的選擇。
特點
- 內建驅動器,具備電源(DC進/DC出)和CANFD(進/出)接口。
- 雙絕對編碼器:馬達 側16位元和減速器側16位元。
- CANopen通訊協議。
- 控制模式:輪廓位置(PP)、輪廓速度(PV)、輪廓扭矩(PT)、循環同步位置(CSP)、循環同步速度(CSV)等。
- 連接器端包括兩個黃色連接器和兩個較小的白色端口。
規格
| 參數 | 值 |
|---|---|
| 模組型號 | PHA17 |
| 減速機類型 | 諧波 |
| 馬達額定功率 | 188 W |
| 馬達額定扭矩 | 0.45 N·m |
| 馬達峰值扭矩 | 1.35 N·m |
| 減速比 | 101 |
| 接頭額定功率 - 壽命限制 | 63 W |
| 2000 rpm 輸入時的額定扭矩 | 30 N·m |
| 輸出時的平均負載扭矩 | 49 N·m |
| 輸出時的峰值扭矩 | 66 N·m |
| 輸出時的最大允許外部扭矩(瞬時) | 134 N·m |
| 背隙 | ≤20 弧秒 |
| 輸出時的額定速度 - 壽命限制 | 20 rpm |
| 輸出時的峰值速度 | 33 rpm |
| 剎車 (B/N) | N |
| 尺寸(外徑 × 軸向) | Φ80 × 68 mm |
| 重量 | 0.9 kg |
| 空心直徑 | 10.8 mm |
| 外殼外觀(工藝顏色) | 啞光黑陽極氧化 |
| 減速器外觀(工藝顏色) | 外環黑化 |
| 徑向(動態/靜態)輸出允許載荷 | 400 N |
| 軸向(動態/靜態)輸出允許載荷 | 400 N |
| 輸出彎矩 | 72 N·m |
| 減速器扭轉剛度 | 13000 N·m/rad |
| 減速器輸入慣性 | 49 kg·mm² |
| 等效接頭輸出慣性 | 502909 kg·mm² |
| 額定工作電壓 | 48 VDC |
| 工作電壓範圍 | 24–48 VDC |
| 驅動器 | 內置 |
| 編碼器/位元 | 雙絕對 / 馬達側 16Bit & 減速器側 16Bit |
| 驅動器介面(請參見端子型號描述) | 電源(DC進 DC出),CANFD(進,出) |
| 通訊協議(請參見通訊描述) | CANopen |
| 控制模式 | 輪廓位置(PP),輪廓速度(PV),輪廓扭矩(PT),循環同步位置(CSP),循環同步速度(CSV)等。 |
| 操作環境溫度 | -20–60 °C |
| 外殼溫度上升 | ≤60 °C |
| 噪音 | ≤60 dB |
| 壽命 | >10000 小時 |
應用
- 人形機器人
- 機器手臂
- 外骨骼
- 四足機器人
- AGV 車輛
- ARU 機器人
下載
- EYOU CANable — 使用手冊 (PDF)
- EYOU PHA17 — 3D 模型 (STP)
- EYOU PHA17H 101 C 圖紙 — 圖紙 (PDF)
- EYOU 機器人關節目錄 — 機器人關節產品目錄 (PDF)
- EYOU RP 系列 EN V1.0 20260608 — 使用手冊 (PDF)
- EYOU UART 調試模組 — 使用手冊 (PDF)
視覺細節
產品視圖

特點與設計



其他產品詳情