


EYOU RP50H 行星機器人關節執行器,額定扭矩 10 N·m,適用於機器人
EYOU RP50H 行星機器人關節執行器,額定扭矩 10 N·m,適用於機器人
EYOU
正常價格
$279.00 USD
正常價格
銷售價格
$279.00 USD
單價
每
含稅。
船運 結帳時計算。
無法載入取貨情況


概述
EYOU RP50H 是一款行星 機器人關節 模組,適用於人形機器人、機械手臂、外骨骼、四足機器人、自動導引車(AGV)和ARU機器人。它結合了19.5278的減速比,10 N·m的額定扭矩和30 N·m的峰值扭矩,集成的FOC驅動、雙絕對編碼器和CANOpen通信。選擇它用於需要電流、速度、位置或MIT控制的48 VDC機器人關節。
特點
- 擁有19.5278減速比的行星減速器。
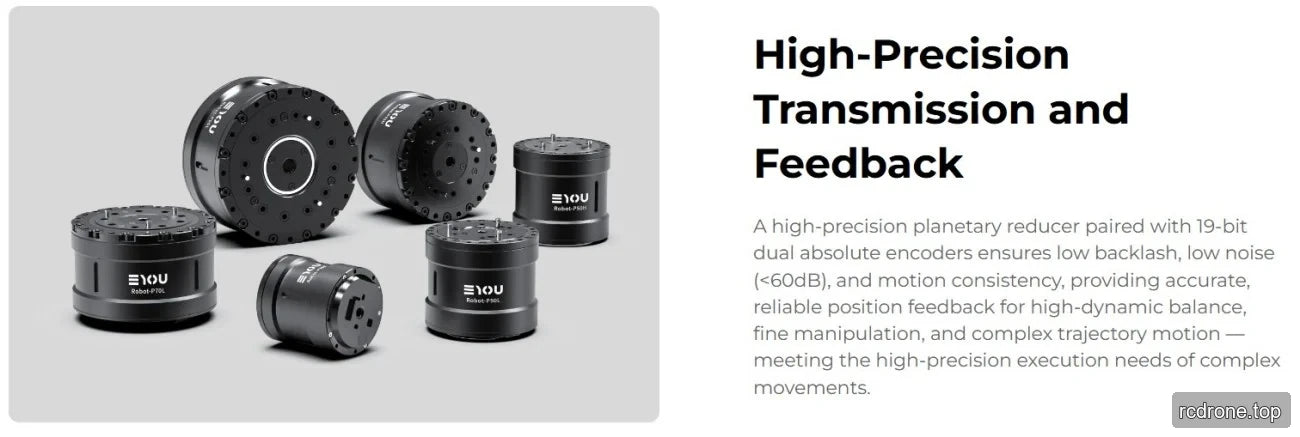
- 內建FOC驅動和雙絕對編碼器配置:17位輸入和19位輸出。
- 交叉滾子軸承,5毫米的中空直徑,常規的啞光黑色外殼外觀。
- 電源通過(DC進/DC出)和CAN FD進/出驅動接口。
- 控制模式:電流、速度、位置和MIT模式。
規格
| 參數 | 值 |
|---|---|
| 模組型號 | RP50H |
| 減速器模式 | 行星 |
| 馬達 額定功率 (W) | 184 |
| 減速比 | 19.5278 |
| 額定扭矩 (N·m) | 10 |
| 峰值扭矩 (N·m) | 30 |
| 關節額定功率 (W) | 157 |
| 背隙 (弧分) | ≤12 |
| 輸出端額定速度 (rpm) | 150 |
| 輸出峰值速度 (rpm) | 180 |
| 尺寸 (外徑 × 軸向) (mm) | Φ59 × 59.5 |
| 重量 (克) (不包括電線) | 465 |
| 接頭額定效率 | 78% |
| 空心直徑 (毫米) | 5 |
| 外殼外觀 (工藝顏色) | 常規啞光黑色 |
| 慣性矩 (千克·米²) | 28.66 |
| 軸承類型 | 交叉滾子軸承 |
| 輸出端的徑向 (動態/靜態) 允許載荷 (牛頓) | 2140/2740 |
| 輸出端的軸向 (動態/靜態) 允許載荷 (牛頓) | 5100/18700 |
| 輸出軸彎矩 (牛頓·米) | 22.8 |
| 操作電壓 (VDC) | 48 ±10% |
| 最大耐壓 (VDC) | 90 |
| 總線電流 (Arms) | 4.5 |
| 驅動 | 內建 FOC |
| 編碼器/位元 (bit) | 雙絕對 / 17 (輸入), 19 (輸出) |
| 電源線長度 | ≥35 cm |
| 驅動介面 | 電源 (DC in/DC out), CAN FD (in/out) |
| 通訊協議 | CANOpen / CANFD (需自訂開發) |
| 控制模式 | 電流, 速度, 位置, MIT 模式 |
| 工作環境溫度 (°C) | -10 至 45 |
| 外殼操作溫度上升 (°C) | ≤60 |
| 噪音 (dB) @ 1 m | ≤60 |
| IP 等級 | IP54 |
| 壽命 (h) | >3000 |
應用
- 人形機器人
- 機械手臂
- 外骨骼
- 四足機器人
- AGV 車輛
- ARU 機器人
文檔
EYOU RP 系列 EN V1.0 20260608 — 使用手冊 (PDF)
EYOU 機器人關節目錄 — 機器人關節產品目錄 (PDF)
EYOU RP 系列 EN V1.0 20260608 — 使用手冊 (PDF)
視覺細節
產品視圖

應用示例

特點與設計


接口和連接

其他產品詳情




