HAITAI OpenArm 雙編碼器關節馬達 – HT4510 & HT8116,24V
HAITAI OpenArm 雙編碼器關節馬達 – HT4510 & HT8116,24V
HAITAI
無法載入取貨情況


概述
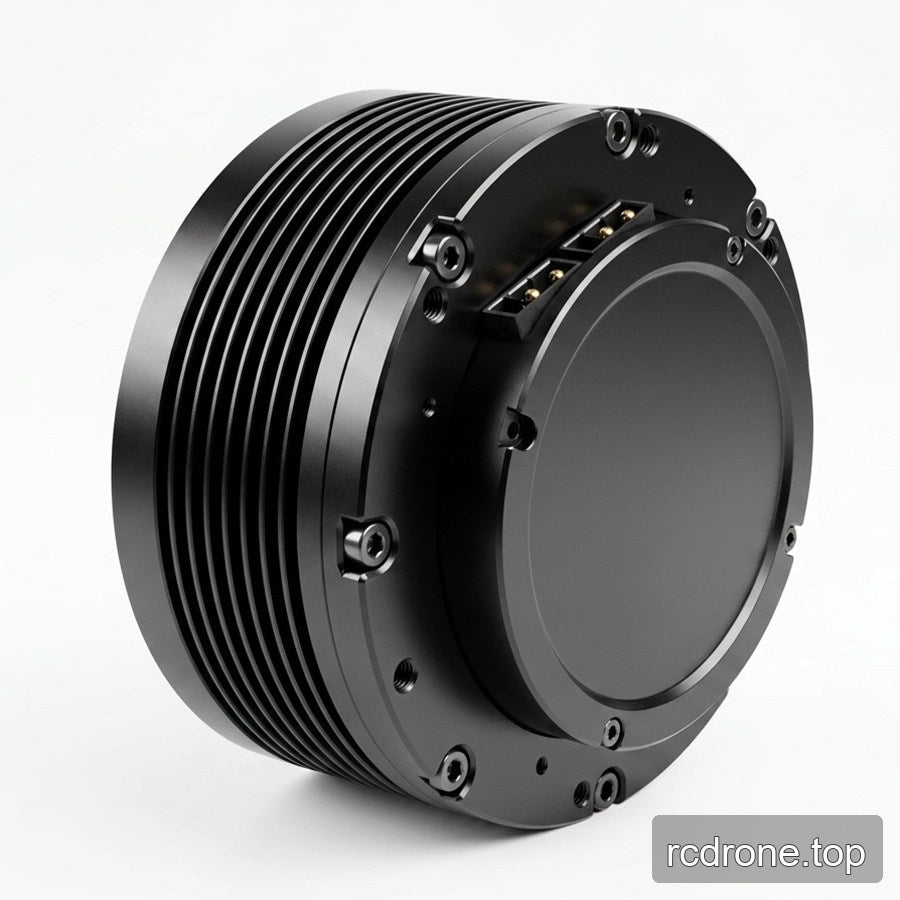
HAITAI OpenArm 關節馬達 結合了無刷馬達、行星減速器和雙磁性編碼器於一個緊湊的旋轉關節中。根據您的機器手臂的扭矩和安裝要求,選擇 HT4510-J10-2E、HT4510-J36-2E 或 HT8116-J9-2E。
所有可選配置均使用 24V 三角繞組。每個型號均可無驅動器或配備 GDZ 驅動器。本列表為所選的關節馬達配置,而非完整的雙臂機器人套件。
特點
- 三種特定型號的扭矩水平:2.9 Nm、9.9 Nm 和 20 Nm。
- 雙 14 位元磁性編碼器,具單圈絕對輸出軸位置反饋。
- 與無刷馬達集成的行星減速器。
- 配備 GDZ 的配置支持 MIT 控制模式;專用測試主機工具是馬達解決方案的一部分。
- 為OpenArm整合設計的安裝佈局,具有特定型號的圖紙以進行配合檢查。
- 電源和通訊進出佈局簡化了裝備配置上的接線。
規格
| 參數 | HT4510-J10-2E | HT4510-J36-2E | HT8116-J9-2E |
|---|---|---|---|
| 額定電壓 | 24 VDC | 24 VDC | 24 VDC |
| 繞組 | 三角形 | 三角形 | 三角形 |
| 額定扭矩 | 2.9 Nm | 9.9 Nm | 20 Nm |
| 額定電流 | 4.7 A | 4.8 A | 20 A |
| 額定速度 | 280 rpm | 74 rpm | 100 rpm |
| 最大速度 | 307.8 rpm | 89.2 rpm | 172.9 rpm |
| 馬達質量 | 0.3 kg | 0.4 kg | 0.95 kg |
| 極對數 | 14 | 14 | 21 |
| 扭矩常數 | 0.24 Nm/A | 0.864 Nm/A | 0.45 Nm/A |
| 失速扭矩 | 11.95 Nm | 39.73 Nm | 60.07 Nm |
| 失速電流 | 30.05 A | 23.62 A | 57.75 A |
| 相間電感 | 185 μH | 185 μH | 70 μH |
| 相間電阻 | 0.6 Ω | 0.6 Ω | 0.121 Ω |
| 編碼器 | 雙通道,14位元磁性 | 雙通道,14位元磁性 | 雙通道,14位元磁性 |
| 輸出位置反饋 | 單圈絕對 | 單圈絕對 | 單圈絕對 |
HT8116-J9-2E具有9:1的減速比,40 Nm的峰值扭矩,50 A的峰值電流,並且支持1 Mbps的CAN通信。峰值和堵轉值不是持續運行的額定值。上述電機質量數據為組件重量,而非包裝運輸重量。
HT4510 操作點
| 型號 | 持續時間 | 扭矩 | 速度 | 電流 |
|---|---|---|---|---|
| HT4510-J10-2E | 5 分鐘 | 2.90 Nm | 280 rpm | 4.7 A |
| HT4510-J10-2E | 20 分鐘 | 2.35 Nm | 290 rpm | 3.8 A |
| HT4510-J10-2E | 熱平衡 | 1.84 Nm | 301 rpm | 3.1 A |
| HT4510-J36-2E | 5 分鐘 | 9.9 Nm | 74 rpm | 4.8 A |
| HT4510-J36-2E | 20 分鐘 | 8.4 Nm | 79 rpm | 3.8 A |
| HT4510-J36-2E | 熱平衡 | 6.7 Nm | 82 rpm | 3.1 A |
馬達連接器及安裝
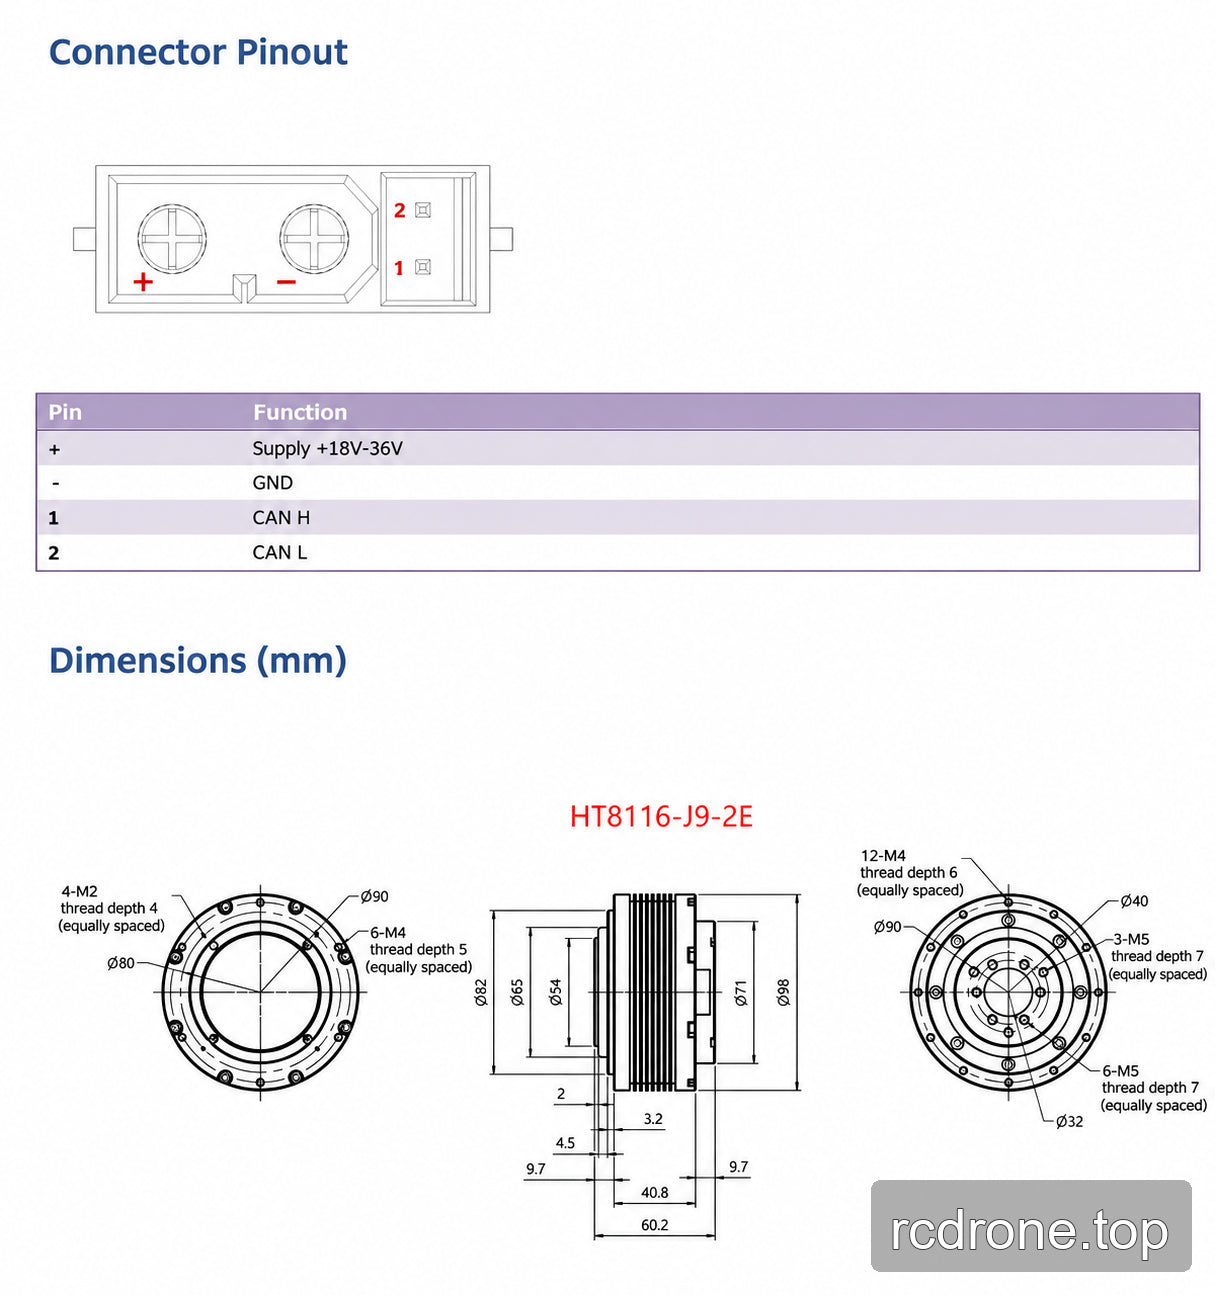
所示的馬達連接器使用 + 作為供電正極 (18–36 V),− 作為接地,針腳 1 為 CAN H,針腳 2 為 CAN L。這些是 24 V 繞組配置。安裝前請檢查特定型號的安裝圖。對於 HT4510-J10-2E 和 HT4510-J36-2E,螺絲插入不得超過 7 毫米。
GDZ 驅動器介面版本
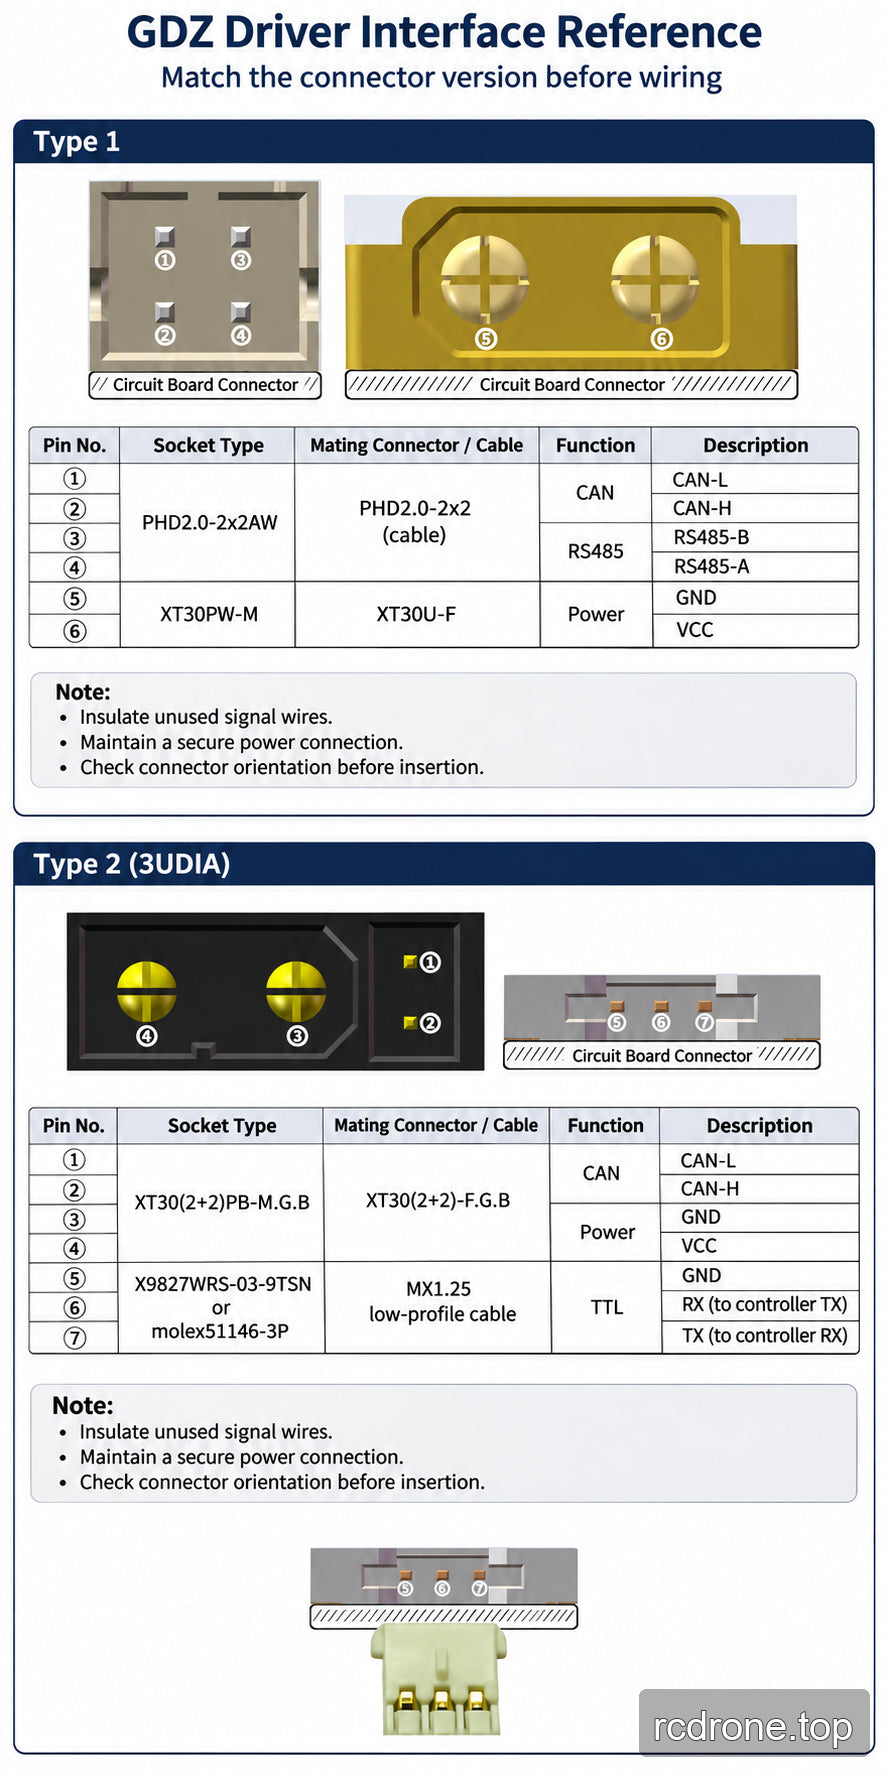
GDZ 介面類型 1 使用獨立的 CAN/RS485 和電源連接器;類型 2 (3UDIA) 使用結合的 CAN/電源連接器和 TTL 串行連接器。將物理連接器版本與其圖示匹配。GDZ 選項並不意味著兩種介面版本都包含在內。
對於類型 1,驅動器參考區分了黃色 XT30 插座(12–40 V 驅動器輸入)和黑色 XT30 插座(15–60 V)。對於類型 2,白色 TTL 插座標識 12–40 V 版本,黑色 TTL 插座標識 15–60 V 版本。這些驅動板範圍不會改變所選電機的 24 V 評級或其顯示的 18–36 V 供電範圍。
保持信號導體絕緣,包括未使用的 CAN 或 RS485 線。保持安全的電源接觸,以防止通訊介面中出現意外的電流路徑。將 MX1.25 低剖面插頭插入時,卡扣應面向電路板的外側。XT30 接觸點如果有狹窄或變形的十字槽,可能會導致間歇性連接;在操作之前,請檢查損壞或鬆動的接觸點。
包含內容
一個選定型號和繞組配置的聯合電機。“帶 GDZ 驅動器”選項包括 GDZ 驅動器;“不帶驅動器”選項則不包括。完整的機器人手臂、夾具、外部控制器和應用示例中顯示的電源不包括在內。
應用
設計用於 OpenArm 機器人臂關節和自定義 機器人和運動項目. 適合的整合區域包括關節式操作機器人、腿式機器人和 SCARA 機制,當所選模型的負載、速度、安裝和控制要求與設計相符時。
常見問題
每個選項都包括 GDZ 驅動器嗎?
不。當您需要該驅動器時,請選擇“帶 GDZ 驅動器”。“不帶驅動器”需要兼容的驅動解決方案。
這是一整套 OpenArm 馬達嗎?
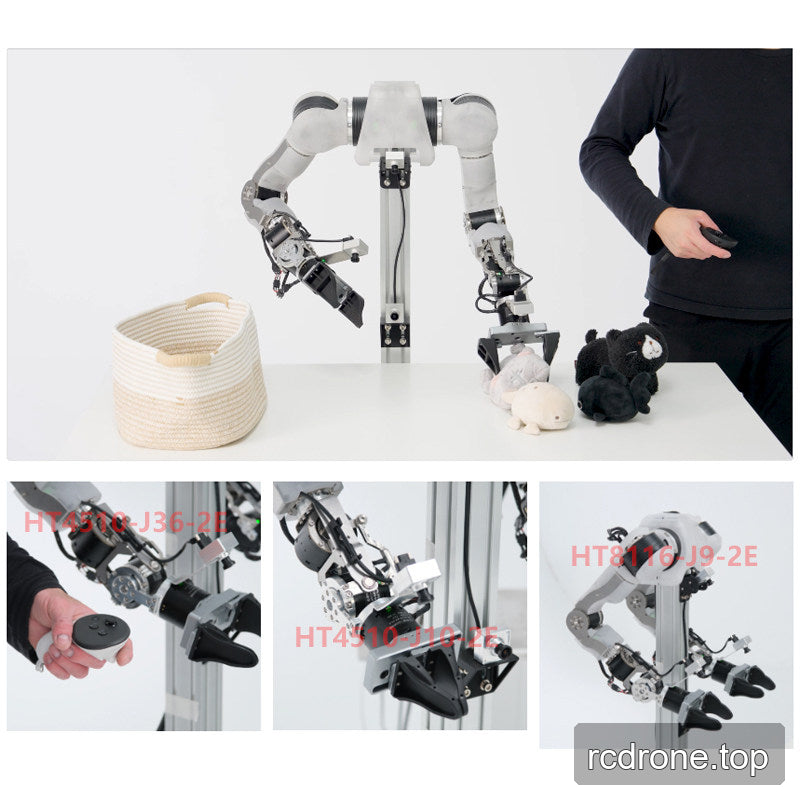
不。選擇您構建所需的單個關節模型和驅動配置。應用圖像顯示完整系統以供參考。
我可以選擇 48V 繞組嗎?
這裡提供的配置僅為 24V 三角繞組。
額定扭矩和失速扭矩值可以互換嗎?
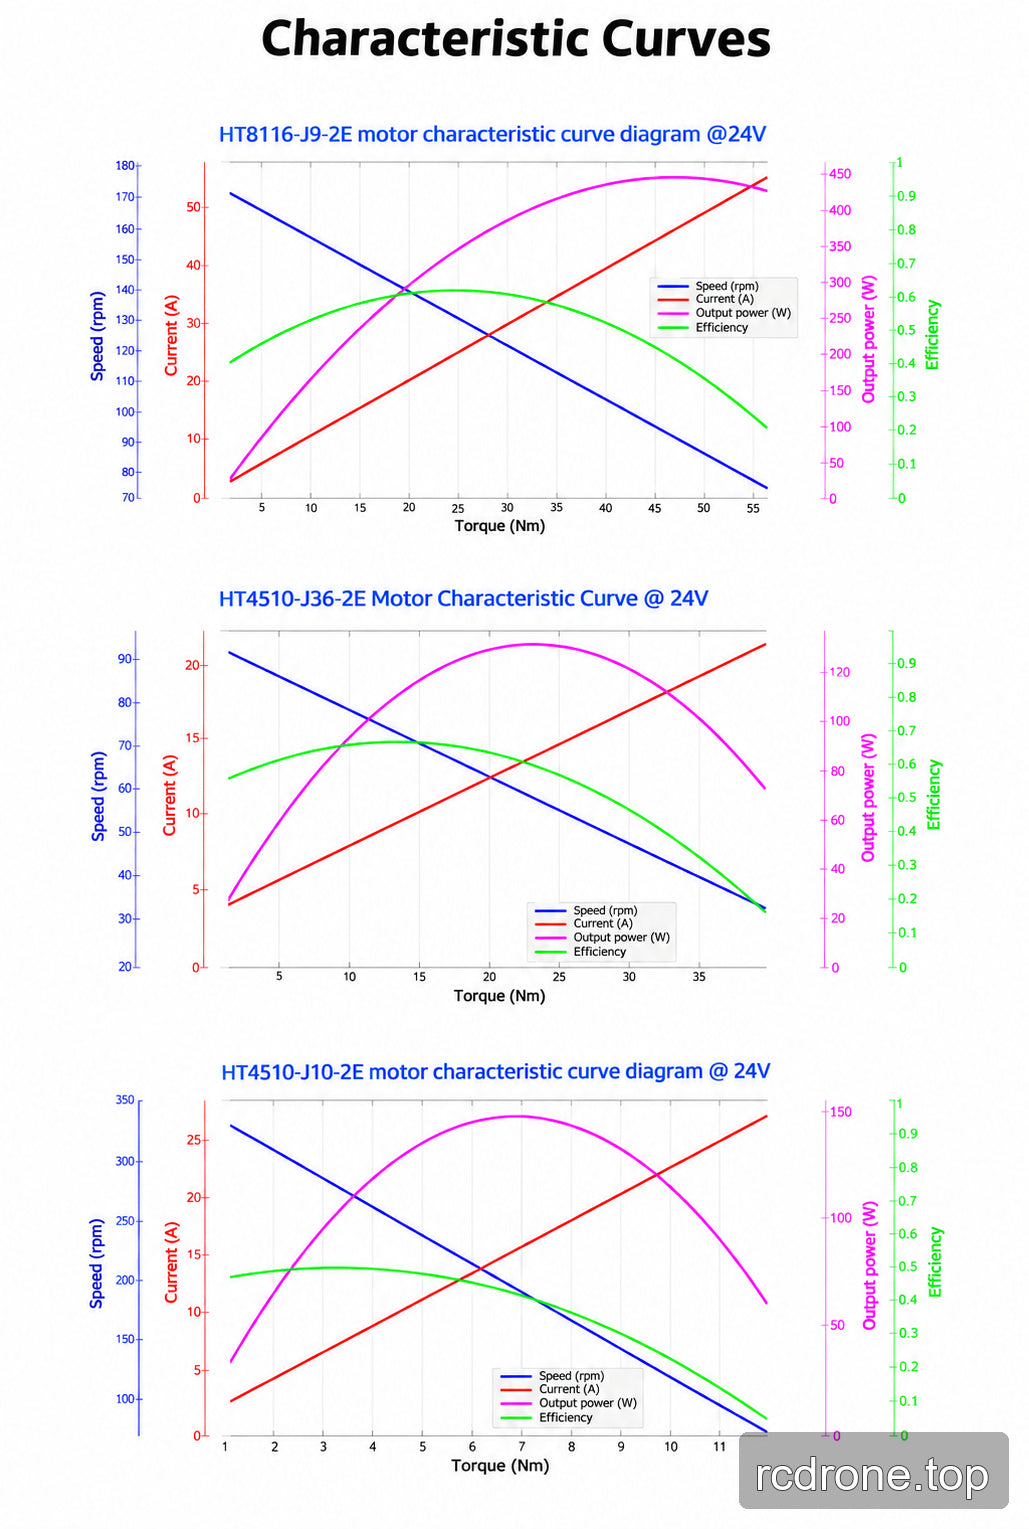
不可以。失速和峰值不是連續額定值。HT4510 操作點表顯示了扭矩、速度和電流隨操作時間的變化。
視覺細節