Kunwei KWR46 六軸力/扭矩感測器,46 毫米,50–500 N,適用於機器人
Kunwei KWR46 六軸力/扭矩感測器,46 毫米,50–500 N,適用於機器人
Kunwei Sensing
無法載入取貨情況


概述
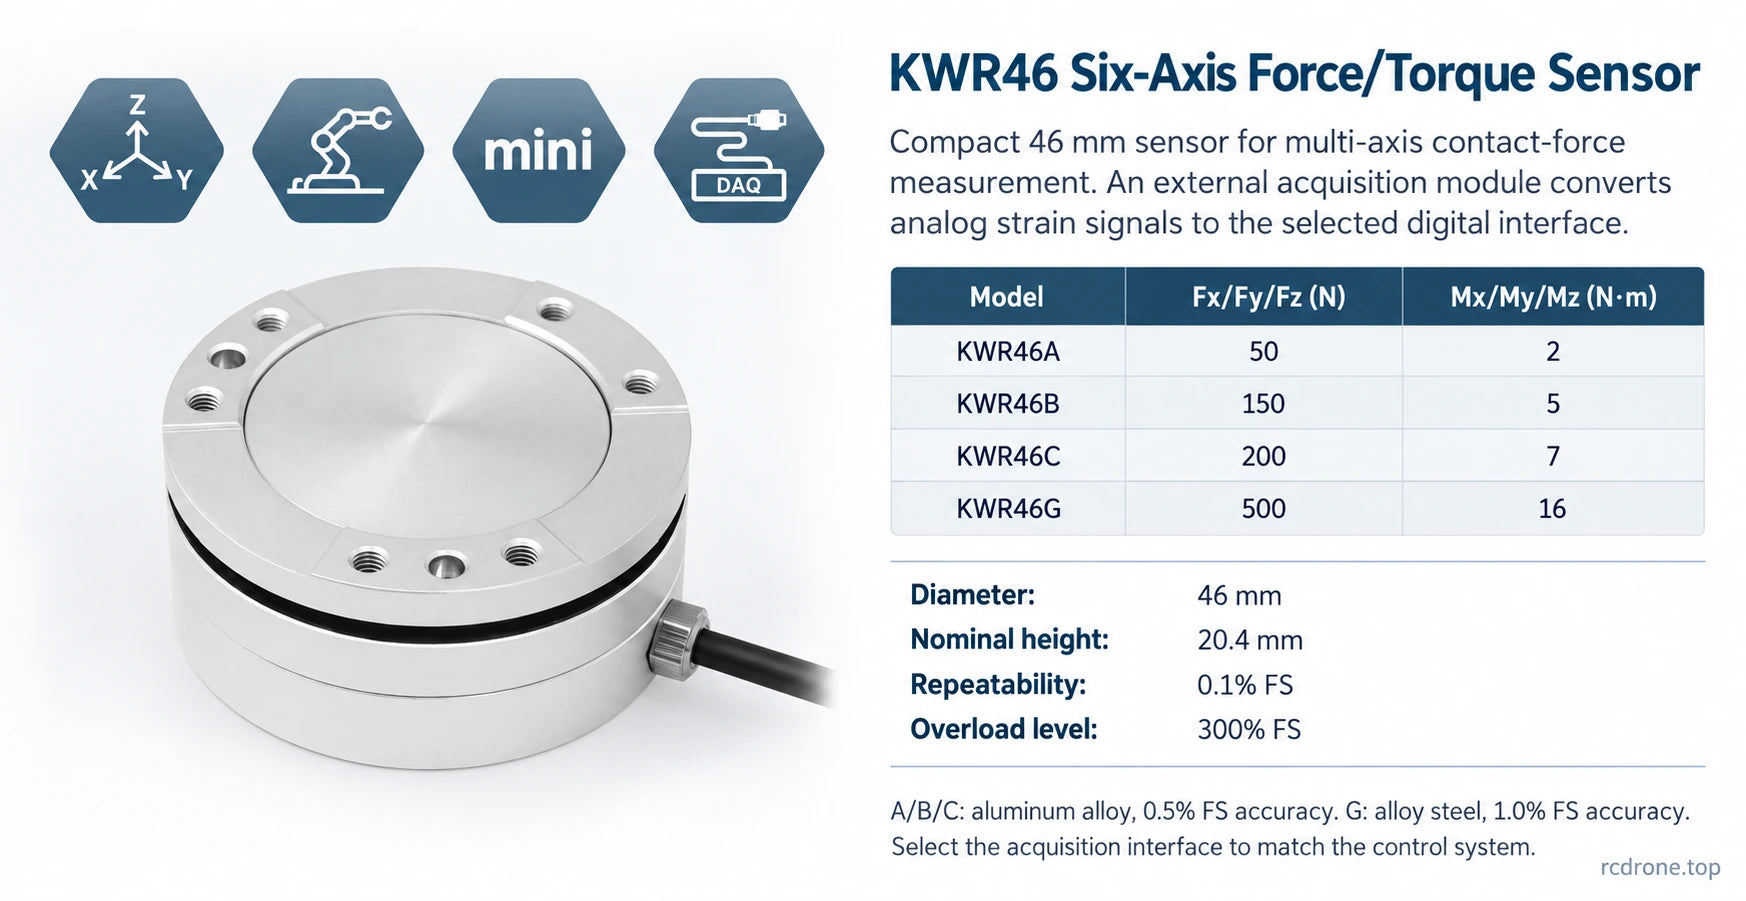
該Kunwei KWR46 六軸力/扭矩傳感器 測量三個力和三個力矩,用於機器人接觸力控制、精密組裝和緊湊測試夾具。其46毫米的機身有A、B、C和G型號可供選擇,力的容量從50到500 N,扭矩的容量從每軸2到16 N·m。配套的外部採集模塊處理所選控制介面的應變計信號。
特點
- 測量Fx、Fy、Fz和Mx、My、Mz以進行多軸負載反饋。
- 緊湊的46毫米直徑和名義20.4毫米的機身高度。
- 六軸聯合校準,具有0.1% FS重複性和特定型號的準確性。
- A/B/C型號使用陽極氧化鋁合金;更高容量的G型號使用電拋光合金鋼。
- 通過配套的採集電子設備提供多種工業通信選擇。
- 300% FS 過載水平;工作負載必須保持在額定測量範圍內。
規格
| 參數 | KWR46A | KWR46B | KWR46C | KWR46G |
|---|---|---|---|---|
| 範圍 Fx, Fy (N) | 50 | 150 | 200 | 500 |
| 範圍 Fz (N) | 50 | 150 | 200 | 500 |
| 範圍 Mx, My (Nm) | 2 | 5 | 7 | 16 |
| 範圍 Mz (Nm) | 2 | 5 | 7 | 16 |
| 直徑 (mm) | 46 | 46 | 46 | 46 |
| 高度 (mm) | 20.4 | 20.4 | 20.4 | 20.4 |
| 材料 | 鋁合金 | 鋁合金 | 鋁合金 | 合金鋼 |
| 表面處理 | 陽極氧化 | 陽極氧化 | 陽極氧化 | 電拋光 |
| 過載水平 (%FS) | 300 | 300 | 300 | 300 |
| 解析度 (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| 重複性 (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| 準確度* (%FS) | 0.5 | 0.5 | 0.5 | 1.0 |
| 重量 (公斤) | 0.06 | 0.07 | 0.07 | 0.21 |
| 保護等級 | IP64 | IP64 | IP64 | IP64 |
| 操作溫度 (°C) | −10 至 +80 (感測器) | −10 至 +80 (感測器) | −10 至 +80 (感測器) | −10 至 +80 (感測器) |
| 取樣率 (Hz) | 1000 | 1000 | 1000 | 1000 |
| 匹配的採集模組供電 (VDC) | 9–24 默認; 48 V 需要特殊配置 | 9–24 默認; 48 V 需要特殊配置 | 9–24 默認; 48 V 需要特殊配置 | 9–24 默認; 48 V 需要特殊配置 |
| 通訊介面 | 通過匹配的採集模組: RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB; 依配置而定 | |||
FS 代表全量程。力和力矩評級是測量能力,而不是傳感器質量或機器人有效載荷。在選擇型號時,請考慮工具重量、槓桿臂和綜合負載。300% FS 過載水平不會擴展測量範圍。精度包括串擾、滯後和非線性。
機身尺寸不包括電纜連接器和其他突出部分。本表中的傳感器機身質量與包裝運輸重量不同。G 的力和力矩範圍同樣適用於其三個力軸和三個力矩軸。
獲取和通信
該緊湊型傳感器需要外部獲取模塊將模擬應變計信號轉換為數字負載數據。A/B/C/G 選擇指定測量能力,而不是通信協議的選擇。使用與所需協議匹配的獲取電子設備和主機接口;所列接口是替代配置。
| 文檔化的 A/B/C 序列獲取 | 24 位 ADC;1 kHz 取樣 |
|---|---|
| 默認模塊供電 | 9–24 VDC;48 V 不是默認供電額定值 |
| 文檔化的 RS485 / RS422 模塊功率 | 小於 3 W |
| 串行設置 | 460800 波特,8 位數據位,1 位停止位,無奇偶校驗 |
| RS485 模塊參考 | KWH06C80NL 系列;標準 HDB15 傳感器連接 |
| 傳感器到模塊的連接 | 專用多核電纜;根據組裝情況使用 DB25 / HDB15 連接 |
| 文檔化的串行模塊工作溫度 | +5 到 +80 °C;對於完整的設置,使用這個更窄的限制 |
| A/B/C 繪圖電纜參考 | 直徑 3 mm,長度 5 m;匹配所選的組裝 |
24 位 ADC 規範和 0。03% FS 分辨率描述不同的特性。使用所選模組的接線和數據格式指令;串行手冊使用基於公斤的力和基於公斤·米的力矩輸出慣例,因此主機軟件必須應用正確的工程單位轉換,而不是將原始值視為 N 和 N·m。通過僅使用 RS485 傳輸對的 RS422 單元可以發送數據,但無法通過該連接接收命令。
應用
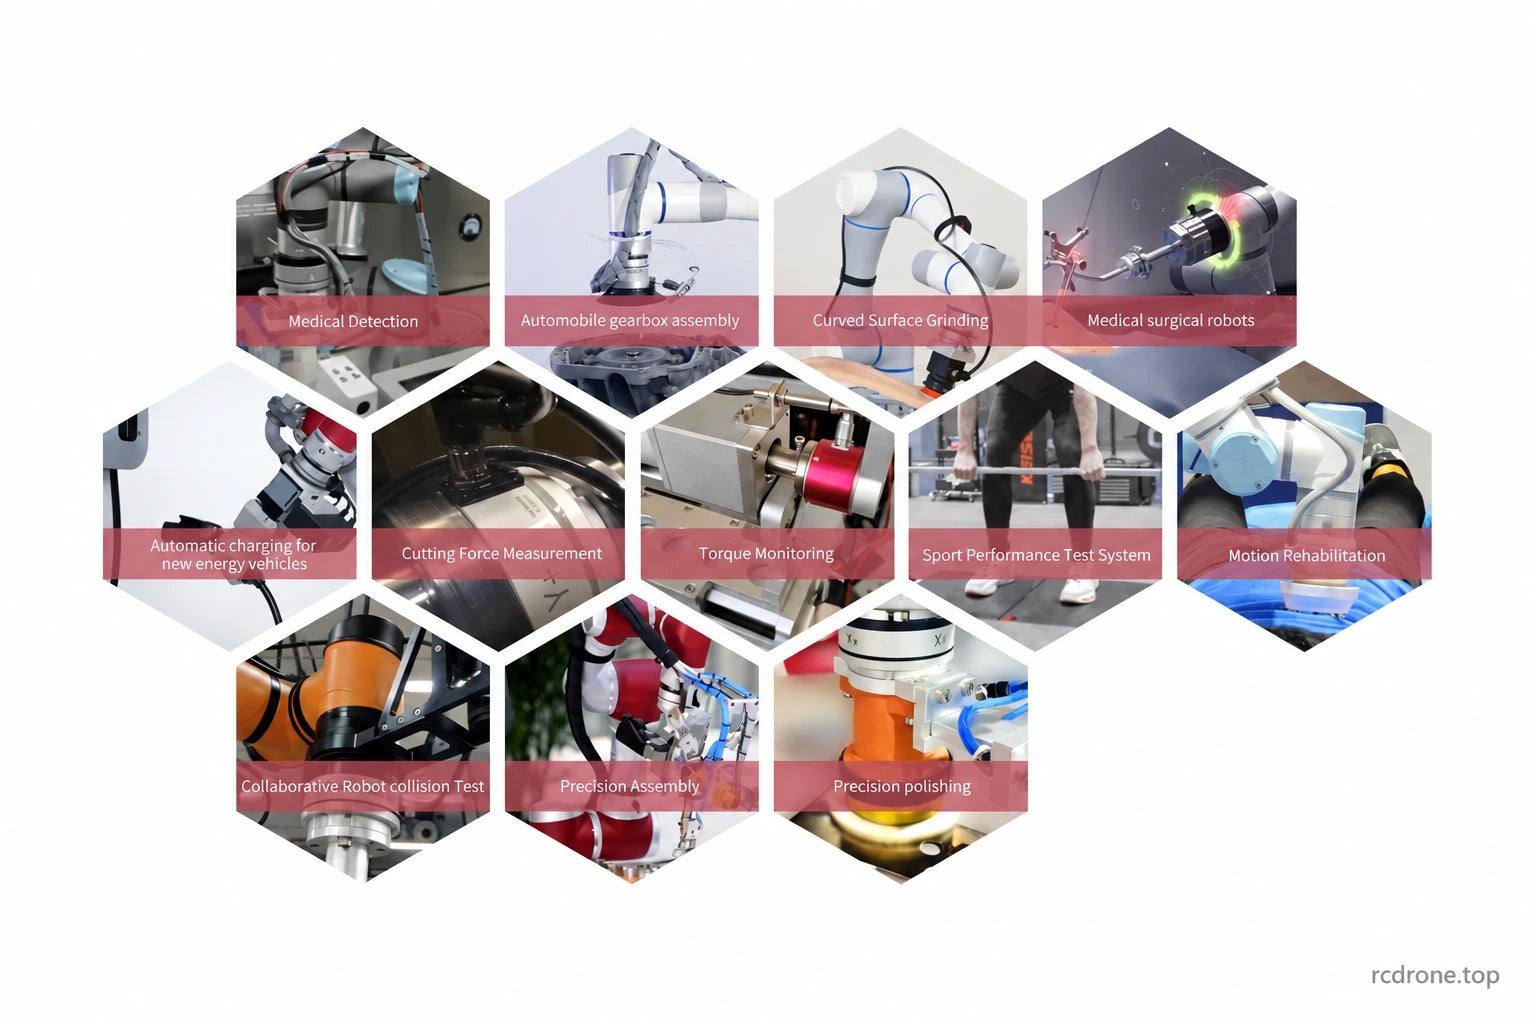
- 機器人插入和組裝: 在部件對齊和接合過程中測量接觸力和力矩,包括齒輪箱組裝夾具。
- 磨削和拋光: 提供多軸反饋以開發曲面上的接觸負載控制。
- 加工和扭矩測試: 監控切削力或工具反應在所選的六軸負載範圍內。
- 機器人研究: 將緊湊的力測量整合到手臂、人形機器人、外骨骼、四足機器人和導引車輛工具中,確保負載和安裝介面相符。
- 生物力學和康復研究: 測量運動測試和輔助運動裝置中的互動負載。
機械安裝和設置
機械參考顯示46 ±0.05 mm的機身、39 ±0.05 mm的安裝圓和每個面六個M3附件螺紋。兩個面具有不同的螺紋深度參考:3.5 mm和5 mm。圖紙包括3 mm的定位銷孔和面特定的角度偏移;在製作適配器之前,請匹配正確的面、方向和螺絲接合。
保持安裝面乾淨和平整,按對角線順序逐步緊固螺絲,並且不要打開或撞擊已校準的傳感器機身。適配器法蘭默認不包括在內。正確的面接觸和電纜連接器的固定是實現IP64防護所必需的。在連接之前驗證電源極性,根據所選接口手冊允許預熱,並將安裝的系統歸零,考慮其工具負載。
包含內容
- 1 × Kunwei KWR46 傳感器,選擇的 A、B、C 或 G 型號。
- 傳感器連接電纜和電子文檔。
記錄的 RS485/RS422 A/B/C 測量包還包括一個數據採集模塊和一個包裝盒。僅模型選擇器並未指定模塊協議;G 的採集配置必須單獨建立。USB/串行轉換器和直流電源是額外設備。視覺示例中顯示的機器手臂、工具和應用夾具不包括在內。
下載
常見問題
哪個 KWR46 型號適合我的負載範圍?
A 提供 50 N / 2 N·m,B 150 N / 5 N·m,C 200 N / 7 N·m 和 G 500 N / 16 N·m 每個相應的軸。檢查兩種力和力矩,包括工具重量和槓桿臂效應。
傳感器可以直接連接到 EtherCAT、CAN 或 USB 嗎?
數字通信需要匹配的外部採集模塊。選擇 A、B、C 或 G 選擇負載能力,而不是每個列出的協議。
我可以從 48 V 為標準模塊供電嗎?
默認供電為 9–24 VDC。僅在特定額定模塊配置下使用 48 V。
是否包含獲取模組?
RS485/RS422 A/B/C 套件文檔列出了一個獲取模組。確定所選型號的接口配置,特別是 G;適配器法蘭、USB 轉換器和電源不是標準包裝項目。
所有 KWR46 安裝參考是否使用相同的尺寸?
使用交付修訂的圖紙:標稱 20.4 mm 參考具有面特定的 M3 參與深度。一份較舊的 RS422 文檔也包含不同的高度和質量值,因此在加工適配器時不得混合這些參考。
視覺細節