


Hiwonder LeRobot SO-ARM101 開源六軸領導者-跟隨者機械臂,適用於VLA與模仿學習
Hiwonder LeRobot SO-ARM101 開源六軸領導者-跟隨者機械臂,適用於VLA與模仿學習
Hiwonder
無法載入取貨情況


概述
Hiwonder LeRobot SO-ARM101 是一個開源的 6 軸領導-跟隨機器手臂平台,適用於具身智能編程、模仿學習和 VLA 模型開發。Hugging Face LeRobot 整合將遠程操作和多模態數據收集與模型訓練和部署相連接。磁性編碼器總線 伺服器 提供位置反饋,而支持的雙攝像頭配置結合了近距離和工作空間感知。選擇未組裝的 DIY 套件或組裝好的入門、標準和高級套件選項。
特點
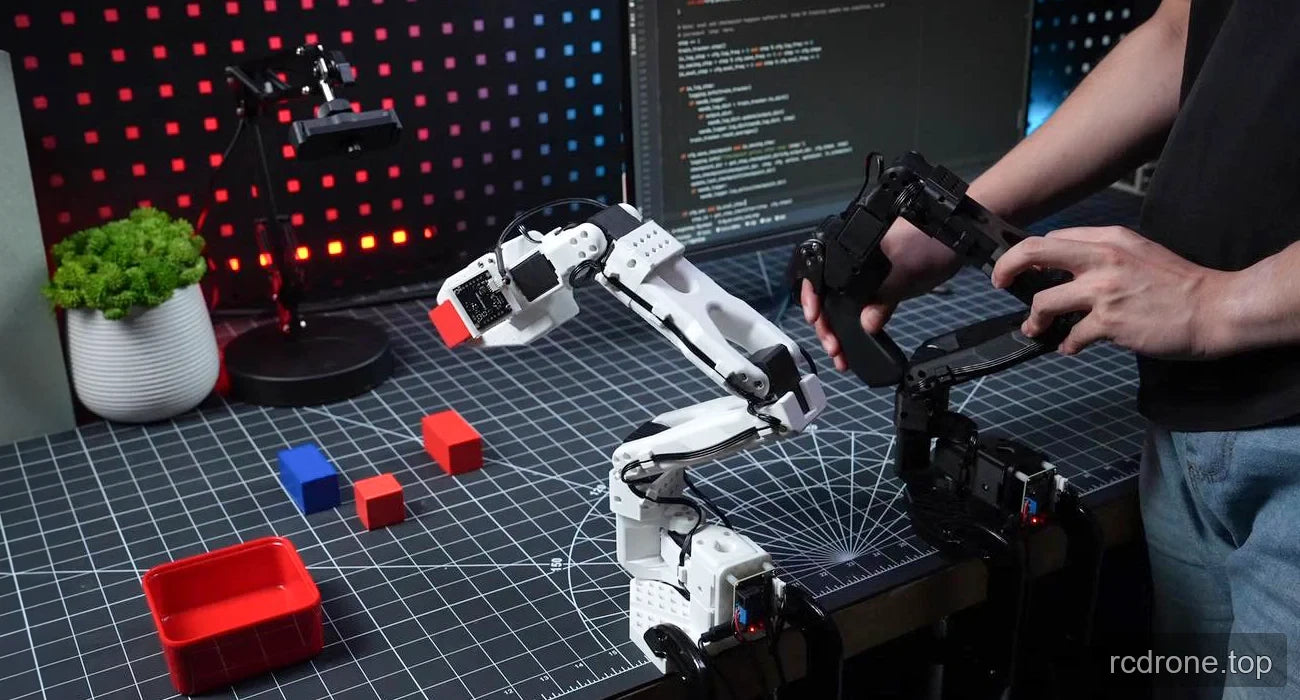
領導-跟隨遠程操作和模仿學習
領導-跟隨結構支持遠程操作、協作控制和多模態操作數據的同時收集。演示的動作可以成為學習物體抓取動作和運動軌跡的訓練數據。
- 收集示範: 指導主臂控制跟隨者並記錄多模態操作數據。
- 訓練模型: 通過 Hugging Face 工作流程上傳數據,並使用其一鍵模仿模型訓練過程將示範轉換為學習技能。支持 ACT 模型訓練和端到端多模態 VLA 開發的學習主題。
- 部署和執行: 使用支持的一鍵部署工作流程在臂上運行訓練好的模型,以自主執行學習的動作和實驗,適應環境變化的任務。
雙鏡頭視覺
支持的雙鏡頭配置將臂上安裝的相機與可調桌面支架上的獨立相機結合在一起。這些互補的視角支持 AI 視覺、特徵識別和數據收集。
- 主要視覺: 手臂安裝的相機在近距離捕捉目標位置和表面紋理,以便進行手眼協調和細緻特徵數據收集。
- 第三視覺: 外部相機提供全球工作空間的認知、實時環境掃描和模型構建,以應對任務執行過程中的外部變化。
- 相機支持: 支持高清廣角成像。高級套件相機規格和包含的安裝部件將在下方單獨列出。
磁性編碼器伺服和運動控制
手臂使用六個自開發的磁性編碼器自反饋總線伺服,ID 為 1–6,配有旋轉底座和關節。梯形位置控制引入加速和減速,而不是直接的位置命令,無需斜坡。一個12位元磁性角度傳感器取代了機械電位計反饋,並提供360°編碼器反饋。
磁性感應設計被描述為緊湊且抗振動,具有可靠性和使用壽命的優勢。不同的齒輪配置為兩個臂角色服務:主臂使用1:147的齒輪比以實現快速反應和精細控制,而跟隨臂則使用1:345的減速比以增強扭矩和定位穩定性。
結構設計和材料
獨特的領導者和跟隨者結構使用加強的關鍵接頭和承載區域,以減少運動間隙並提高定位精度。優化的布線和接頭佈局減少潛在的干擾和運動延遲。高強度PLA結構組件在關鍵區域加強和加厚,以提高抗疲勞性和抗變形能力。硬體改進保留了項目的開源設計和許可方式。
BusLinker V3。0 PC 配置
Hiwonder BusLinker V3.0 伺服調試板配合專用的 PC 軟體進行伺服掃描、參數設置、狀態監控、軌跡控制以及運動和安全設置的調整。
- 模組化管理: 一鍵掃描生成模組化介面;動態可配置的通訊參數和自動波特率調整支持集中式多伺服控制。
- 實時參數反饋: 高頻取樣和實時反饋引擎監控並可視化伺服運動。
- 可自定義的伺服設置: 編程運動模式和控制邏輯,包括控制參數、安全限制和反饋策略。
Hugging Face LeRobot 和開發資源
Hugging Face LeRobot 是一個開源的 機器人技術生態系統,擁有 Python 庫和模型共享平台。其工具、數據集和預訓練模型支持模仿學習和強化學習的開發。SO-ARM101 項目提供機械設計、代碼、預訓練模型和算法庫作為開源開發資源。
SO-ARM101 集成支持 LeRobot 數據集、預訓練模型和算法的直接使用和部署。資源包括 LeRobot 教學庫、Hugging Face LeRobot 社區、GitHub 倉庫和 Hugging Face LeRobot 模型中心。逐步指導涵蓋從設置到部署的過程,並提供更新的算法和框架優化,以保持開發與 LeRobot 更新的一致性。
規格
| 參數 | 規格或範圍 |
|---|---|
| 品牌 | Hiwonder |
| 型號 | LeRobot SO-ARM101 |
| 產品類型 | 開源領導-跟隨機器臂平台 |
| 軸數 | 6 |
| 伺服器排列 | 六個磁性編碼器自我反饋總線伺服器;ID 1–6 |
| 伺服器供電 | 12 V |
| 指定伺服器扭矩 | 30 kg·cm 在 12 V;也標記為“30KG” |
| 角度傳感器 | 12位元磁性角度傳感器取代機械電位器 |
| 編碼器反饋 | 360°磁性編碼器反饋 |
| 位置控制算法 | 梯形控制,具有加速和減速 |
| 主臂齒輪比 | 1:147 齒輪比 |
| 跟隨臂齒輪比 | 1:345 減速比 |
| 伺服器協議 | SO-ARM101 伺服器協議;LeRobot 生態系統整合 |
| 機械排列 | 旋轉底座、關節和獨特的領導/跟隨結構 |
| 結構材料 | 高強度 PLA;加強和加厚的關鍵區域 |
| 支持視覺配置 | 臂上安裝的主要視覺和外部可調支架的第三視覺 |
| 學習和控制支持 | 領導-跟隨遙操作、多模態數據收集、端到端模仿學習、ACT訓練和多模態VLA開發 |
| 開發生態系統 | Hugging Face LeRobot;專用運動控制驅動程序SDK |
伺服總線注意事項
當多個伺服器連接到總線時,請勿使用廣播 PING 指令。
套件選項
| 選擇 | 組裝狀態 |
|---|---|
| DIY 套件 / 未組裝 | 未組裝 |
| 入門套件 / 已組裝 | 已組裝 |
| 標準套件 / 已組裝 | 已組裝 |
| 進階套件 / 已組裝 | 已組裝;包括已組裝的 3D 列印元件 |
應用
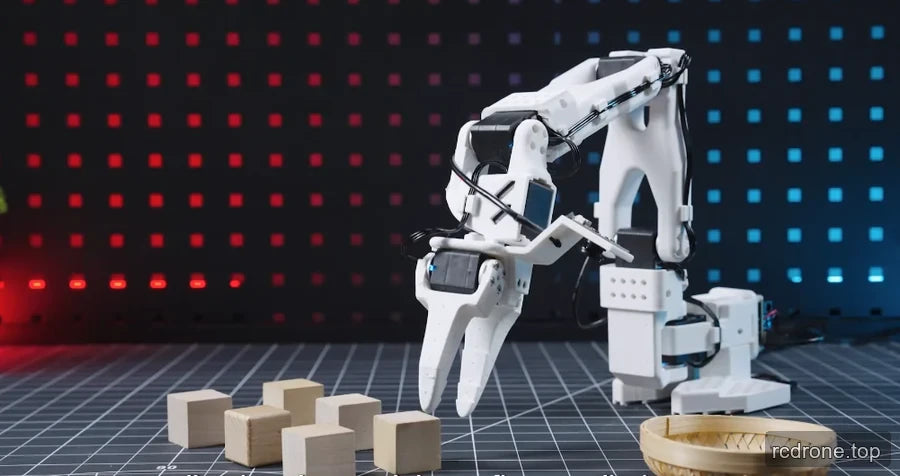
- 桌面操作實驗:展示抓取彩色或木製積木、處理幾何物體並將物體分類到箱子或籃子中,然後使用錄製的演示來發展學習的動作。
- 視覺引導操作:結合近距離目標和紋理捕捉與外部工作空間視圖,以研究手眼協調和環境感知。
- 模仿學習和VLA研究:收集領導者-跟隨者示範,訓練策略並通過LeRobot工作流程部署學習行為。該平台還支持強化學習方法的探索。
- 機器人編程教學:使用實際的手臂演示來教授控制邏輯、運動軌跡以及物理運動與螢幕上手臂模型之間的連接。
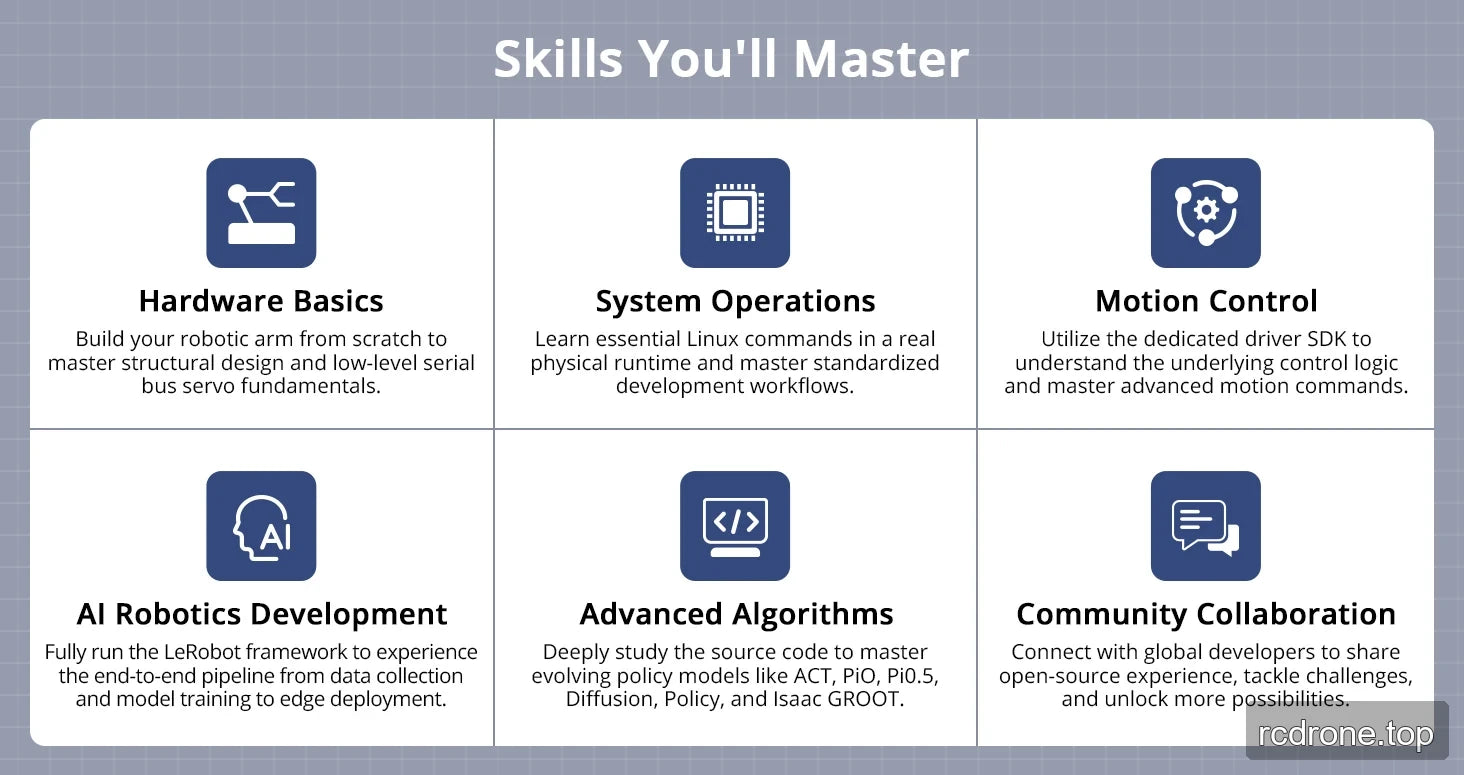
- 硬體和系統學習:從零開始構建DIY手臂,同時學習結構設計和低級串行總線伺服基礎;在物理運行時和標準化開發工作流程中練習基本的Linux命令。
- 運動控制開發:使用專用驅動程式SDK研究控制邏輯和高級運動指令。
- 人工智慧開發與政策代碼研究:通過數據收集、模型訓練和邊緣部署進行工作,源代碼研究主題標記為ACT、Pi0、Pi0.5、擴散、政策和Isaac GROOT。
- 開源合作:與LeRobot開發者社區分享實施經驗並共同解決機器人開發挑戰。
包含內容
高級套件 / 組裝
以下包裝清單專門適用於高級套件 / 組裝選項,其中包括組裝的3D列印組件。
| 項目 | 數量或供應詳情 |
|---|---|
| SO-ARM101 領臂 | 1 |
| SO-ARM101 隨從臂 | 1 |
| USB 集線器 | 4 個端口;1000 毫米電纜 |
| 電源適配器 | 2;每個 12 V,5 A,帶 DC5.5 × 2。5 個連接器 |
| G 型夾 | 4; 2 吋尺寸 |
| Type-C 數據電纜 | 2; 每條 1000 毫米 |
| 伺服電纜 | 100 毫米、160 毫米和 200 毫米長度 |
| 金屬主伺服喇叭 | 2 |
| 輔助伺服喇叭 | 2 |
| 電纜束帶 | 3; 每條 150 毫米 |
| 螺絲刀 | 2 |
| 配件包 | 包含 |
| 相機支架 | 包含 |
| 300K 像素高清相機 | 包含 |
| 2 MP 高清廣角相機 | 包含 |
| 黑色相機支架 | 包含 |
| 白色相機支架 | 包含 |
| USB 數據電纜 | 2; 每條 1000 毫米 |
常見問題
哪些選項需要組裝?
DIY 套件 / 未組裝選項需要組裝。入門、標準和高級選擇標記為已組裝。
高級套件是否包括兩個手臂和相機?
是的。高級套件的包裝清單包括一個 SO-ARM101 領導臂、跟隨臂、一個 300K 像素高清相機和一個 2 MP 高清廣角相機,以及上述列出的安裝部件。
兩個視覺視角之間有什麼區別?
主要視覺使用安裝在手臂上的相機進行近距離目標捕捉和手眼協調。第三視覺使用可調支架上的外部相機來獲得工作空間的全局視圖。
360° 編碼器反饋是否意味著每個關節都會持續旋轉?
未提供持續關節旋轉的規範。360° 值描述的是磁性編碼器反饋,而不是每個關節的明確機械行程範圍。
與多個伺服器通信時應注意什麼預防措施?
當多個伺服器連接到總線時,請勿發送廣播 PING 指令。
配置指南
| 套件 | 組裝和視覺設備 |
|---|---|
| DIY 套件 / 未組裝 | 未組裝的硬體套件,不包含 3D 打印的結構元件或視覺 攝影機. 在組裝之前打印提供的結構設計;遵循 DIY 硬體包裝清單。 |
| 入門套件 / 已組裝 | 已組裝的 3D 打印領導/跟隨元件;不包含視覺攝影機。 |
| 標準套件 / 已組裝 | 已組裝的手臂和主要視覺攝影機;不包含外部場景攝影機。 |
| 進階套件 / 組裝 | 組裝臂、主要視覺相機和具有可調安裝的外部場景相機,用於雙視圖數據收集。 |
組裝套件中包含3D列印的結構組件。下面的套件比較和單獨包裝面板定義了每個選擇所提供的配件。所示的電腦或演示工作區不是隨附的電腦。
技術規格與配置參考
| 品牌 | Hiwonder | ||
| 產品 | SO-ARM101 具身智能開源機器手臂 | ||
| 產品材料 | PLA(聚乳酸) | ||
| 尺寸 | 主臂:111 × 239 × 525 mm | 副臂:111 × 173 × 532 mm | 相機支架:166 × 258 × 527 mm |
| 重量 | 主臂:697g | 副臂:704g | 相機支架:1178g |
| 伺服器 | HX-10HM 總線伺服 ×6 | HX-30HM 總線伺服 ×6 | / |
| 控制器 | BusLinker V3.0 伺服器除錯板 | ||
| 相機 | 300K 像素高清廣角相機 (480P),2MP 高清廣角相機 (1080P) | ||
| 電源 | 12V 5A (DC4.0*1.7) | ||
| 操作系統 | Windows / Ubuntu | ||
| 通訊方式 | USB 串口 | ||
| 編程工具 | Python | ||
| 包裝重量 & 尺寸 | DIY 套件: 5.23kg, 512 × 240 × 225 mm 入門套件: 4.33kg, 512 × 240 × 225 mm 標準套件: 4.38kg, 512 × 240 × 225 mm 進階套件: 5.6kg, 512 × 240 × 225 mm |
| 項目 | 規格 | ||
| 品牌 | Hiwonder | ||
| 產品 | SO-ARM101 具身智能開源機器手臂 | ||
| 產品材料 | PLA(聚乳酸) | ||
| 尺寸 | 主臂: 111 × 239 × 525 mm | 從臂: 111 × 173 × 532 mm | 相機支架: 166 × 258 × 527 mm |
| 重量 | 主臂: 697g | 從臂: 704g | 相機支架: 1178g |
| 伺服器 | HX-10HM 總線伺服器 ×6 | HX-30HM 總線伺服器 ×6 | / |
| 控制器 | BusLinker V3.0 伺服器除錯板 | ||
| 相機 | 300K 像素高清廣角相機 (480P),2MP 高清廣角相機 (1080P) | ||
| 電源 | 12V 5A (DC4.0*1.7) | ||
| 操作系統 | Windows / Ubuntu | ||
| 通訊方式 | USB 串口 | ||
| 編程工具 | Python | ||
| 包裝重量 & 尺寸 | DIY 套件:5.23kg,512 × 240 × 225 mm 入門套件:4.33kg,512 × 240 × 225 mm 標準套件:4.38kg,512 × 240 × 225 mm 進階套件:5.6kg, 512 × 240 × 225 mm |
視覺細節
特點與設計


產品視圖

應用示例

附加產品詳情




規格與性能


包裝內容



