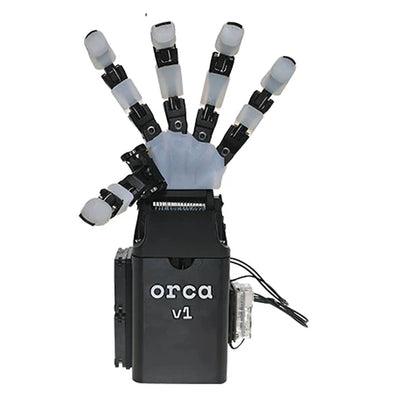
ORCA Hand v1 開源 17 自由度靈巧機械手及配件
ORCA Hand v1 開源 17 自由度靈巧機械手及配件
ORCA Hand
無法載入取貨情況


概述
ORCA Hand v1 是一款開源的、由肌腱驅動的靈巧機器手 ,適用於操作研究、機器人教育和自定義集成。該手的架構具有 17 個自由度:16 個手指關節和一個手腕軸。從包裝菜單中選擇組裝好的手、未組裝的包裝、單個 DYNAMIXEL 驅動器或入門電子套件。這些是不同的購買範圍;驅動器和電子選項並不是完整的手。
特點
- 由可更換的印刷模塊和可維修部件組成的肌腱驅動手指機構。
- 在過載下關節脫離、自動校準和低摩擦肌腱路由的 ORCA v1 設計。
- 開放項目設計支持修改和研究;如有任何商業用途,請查看項目許可證。
- 觸覺傳感器配置出現在設計參考材料中,但目前列出的標準手套包中不包括觸覺傳感器。
配置指南
| 包裝選項 | 您將收到的內容 |
|---|---|
| 進口組裝的ORCA手 | 一個進口組裝的ORCA手;所示的保護箱屬於此包裝。 |
| 中國組裝的ORCA手 | 一個組裝的手,配有16個XC330-T288-T手指驅動器、一個XC430-T240BB-T手腕驅動器、一套啟動電子設備、一條USB-A到micro-USB的電纜以及手中使用的組裝輔助工具。 |
| 完整的未組裝ORCA手套包 | 16個XC330-T288-T驅動器、一個XC430-T240BB-T驅動器、啟動電子設備、一條USB-A到micro-USB的電纜以及機械/組裝輔助工具。組裝是必需的。 |
| DIY 核心組件 | 16 個 XC330-T288-T 驅動器、一個 XC430-T240BB-T 驅動器和一套啟動電子元件。結構和其他組裝材料必須單獨採購。 |
| XC330-T288-T 驅動器 | 一個單獨的 XC330-T288-T 驅動器。 |
| XC430-T240BB-T 驅動器 | 一個單獨的 XC430-T240BB-T 驅動器。 |
| DYNAMIXEL 啟動套件 | U2D2、U2D2 PHB 和 12 V 5 A 電源;不包括驅動器或手部。 |
規格
| ORCA 手部 v1 | 規格 |
|---|---|
| 驅動和運動 | 腱驅動;17 DOF(16 個手指 + 1 個手腕) |
| 組裝手部參考尺寸 | 34.5 cm 高 × 12。5 公分寬 |
| 組裝手網質量 | 1175 克 |
| 當前觸覺傳感器 | 不包含在標準列出的手套件中 |
尺寸和網質量描述的是所示的組裝手,而不是單獨的組件或運輸包裝。
DYNAMIXEL 驅動器規格
| 參數 | XC330-T288-T | XC430-T240BB-T |
|---|---|---|
| 馬達 / 解析度 | 無心直流;4096 脈衝/轉 | 無心直流;4096 脈衝/轉 |
| 齒輪比 | 288.35:1 | 245.22:1 |
| 尺寸 / 質量 | 20 × 34 × 26 毫米;23 克 | 28.5 × 46。5 × 34 毫米; 65 克 |
| 輸入 / 建議電壓 | 6.5–12 V / 11.1 V | 6.5–14.8 V / 12 V |
| 工作溫度 | −5 到 70 °C | −5 到 80 °C |
| 待機電流 | 17 毫安 | 46 毫安 |
| 堵轉扭矩在 9 / 11.1 / 12 V | 0.76 / 0.92 / 1.00 N·m | 1.4 / 1.7 / 1.9 N·m |
| 堵轉電流在 9 / 11.1 / 12 V | 0.61 / 0.80 / 0.88 A | 1.1 / 1.3 / 1.4 A |
| 無負載速度在 9 / 11.1 / 12 V | 52 / 65 / 71 rpm | 52 / 65 / 70 rpm |
堵轉數據是瞬時執行器測試點,而非持續手動負載或操作額定值。XC330 操作模式:當前、速度、位置 (0–360°)、擴展位置、基於當前的位置和 PWM。XC430 模式:速度、位置、擴展位置和 PWM。XC330 使用工程塑料外殼和全金屬齒輪。電源和通信接線必須適合所選的執行器和控制器。
應用
在機器人抓取實驗、基於學習的操作、遙操作研究和自定義機器人臂集成中使用組裝好的手或適當的套件。該項目展示了研究抓取和模擬到實際的實驗;圖片中的機器人臂、虛擬現實設備和測試夾具不包括在內。編程、機械安裝、控制集成和特定任務測試由用戶負責。
包含內容
配置指南定義每個實際包裝。組裝好的中國包裝和完整套件包括 16 個 XC330-T288-T 單元、一個 XC430-T240BB-T 單元、U2D2 + U2D2 PHB + 12 V 5 A 電源、一條 USB-A 到 micro-USB 的電纜,以及相關的輔助材料,如風扇、軸承、磁鐵、銷釘、毛細管、螺紋杆、螺絲、螺母、驅動帶、墊圈、矽膠膠水和腱索。DIY 核心選項省略了這些額外的結構和組裝材料。請在您的組裝計劃中確認所需的手部方向;左手和右手在此列表中不是單獨的購買選項。
常見問題
DIY 核心組件選項是否能組成完整的手?
不。它提供 17 個執行器和啟動電子元件;其他組裝材料是單獨的。
啟動套件是否包含任何執行器?
不。它包含 U2D2、U2D2 PHB 和一個 12 V 5 A 電源。
是否包含觸覺傳感器?
不。所示的觸覺版本在某些項目設計材料中是未來或可選的參考,而不是當前標準的手部包裝。
機器臂控制是即插即用嗎?
不是。提供安裝、編程、控制和特定任務的整合以適應您的系統。
項目文檔:ORCA 手. 在重用或重新分發之前檢查其當前許可證。
視覺細節