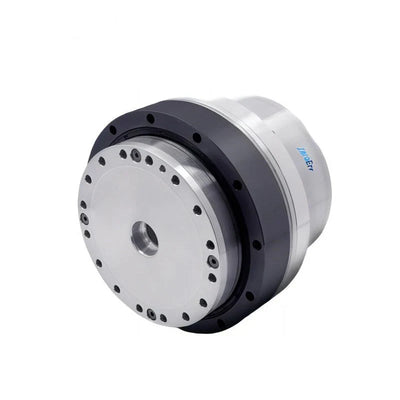
ZeroErr eRob 142 I 一體化機器人關節執行器,1,000 瓦,支援 EtherCAT/CANopen
ZeroErr eRob 142 I 一體化機器人關節執行器,1,000 瓦,支援 EtherCAT/CANopen
ZeroErr
無法載入取貨情況


概述
ZeroErr eRob 142 I 是一款集成的 eRob142 Type I 機器人關節驅動器. 提供 EtherCAT 或 CANopen 版本,具有或不具有摩擦剎車,減速比選擇為 50、80、100、120 或 160,並可選擇多圈和扭矩配置。
共享驅動器規格列出了 1,000 W 馬達, 48 V 輸入電壓 (±10%),外徑 142 mm,長度 133.9 mm,內孔直徑 18 mm。直徑與長度的比率大於 1: D/L = 1.06。
特點
集成組件
緊湊的組件標示包含八個核心組件:馬達側絕對編碼器、無框扭矩馬達、精密諧波減速器、直流驅動器、溫度傳感器和依配置而定的組件。帶多圈選項的版本包括輸出側多圈絕對編碼器;帶剎車選項的版本包括摩擦剎車支架;帶扭矩選項的版本包括扭矩傳感器。
控制與編碼器功能
該執行器配備內建的雙絕對編碼器,具備完整的閉環控制和斷電位置記憶功能,適用於單圈和多圈位置。編碼器部分提供無磨損的精確度,並對減速器傳輸誤差和間隙進行實時補償。
開放位置環路、速度環路和電流環路數據提供實時PID調整。輸出編碼器解析度為19位。列出的重複性/精確度選項為±7/±15弧秒或±10/±25弧秒。
通訊與介面
列出的通訊類型為EtherCAT、CANopen和Modbus。EtherCAT和CANopen旋轉執行器版本列出可選的RS485、脈衝/DIR、I/O、±10 V模擬和STO介面。連接器信息還列出外部編碼器介面和D × L = 70 × 67 mm的介面空間。
剎車選項
帶剎車選項使用摩擦型剎車支架。其特點包括停止時無晃動、啟動時無震動、滿載零速啟動、運行過程中無磨損粉塵、旋轉時無噪音,以及能夠承受100%全速重載緊急停止。
規格
| 參數 | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
|---|---|---|---|---|---|
| 型號 | eRob142HXXI | ||||
| 應變波齒輪比 | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| 啟動和停止的峰值扭矩 (Nm) | 281 | 395 | 433 | 459 | 484 |
| 平均負載扭矩的允許最大值 (Nm) | 140 | 217 | 281 | 281 | 281 |
| 額定扭矩 (Nm) | 99 | 153 | 178 | 178 | 178 |
| 允許的最大瞬時扭矩 (Nm) | 497 | 738 | 841 | 892 | 892 |
| 最大輸出轉速 (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| 馬達功率 (W) | 1000 | ||||
| 電源輸入電壓 (V) | 48 V (±10%) | ||||
| 應變波齒輪輸出慣性 (g-mm²) | 2589596 | ||||
| 應變波齒輪輸出質量 (kg) | 1.21 | ||||
| 外徑 × 長度 | 142 × 133.9 mm | ||||
| 應變波齒輪輸入慣性 (g-mm²) | 1244894 | ||||
| 應變波齒輪輸入質量 (kg) | 1.33 | ||||
| 重量 (kg) | 6.49 | ||||
| 常見參數 | 識別碼:18 毫米;IP 等級:IP54*;剎車型號:摩擦剎車 | ||||
| 可選設備 | 通訊類型:EtherCAT / CANopen / Modbus;輸出編碼器解析度:19 位;重複性/精度:±7/±15 弧秒或 ±10/±25 弧秒。 | ||||
| EtherCAT 版本旋轉執行器 | 可選介面:RS485、脈衝/DIR、I/O、±10 V 類比和 STO。 | ||||
| CANopen 版本旋轉執行器 | 可選介面:RS485、脈衝/DIR、I/O、±10 V 類比和 STO。 | ||||
尺寸圖形單獨指出重量為 6.7 公斤,最大允許扭矩可達 892 Nm。
應用
eRob 142 I 適用於人形機器人、機械手臂、外骨骼、四足機器人、自動導引車(AGV)、ARU 機器人、協作機器人、醫療機器人及自動化設備。它也適合具有動態變載荷和變慣性的機器人應用。
下載
下載 & 資源
視覺細節
產品視頻
產品視圖

尺寸與結構

特點與設計


介面與連接

應用範例