


ZeroErr eRob 142 T 機器人關節執行器,支援 EtherCAT/CANopen,減速比 50–120
ZeroErr eRob 142 T 機器人關節執行器,支援 EtherCAT/CANopen,減速比 50–120
ZeroErr
正常價格
$2,933.00 USD
正常價格
銷售價格
$2,933.00 USD
單價
每
含稅。
船運 結帳時計算。
無法載入取貨情況


概述
這款ZeroErr eRob 142 T 是一款 T 型機器人關節驅動器 系列,適用於快速機器人組裝。可選擇 EtherCAT 或 CANopen 版本,配備或不配備扭矩傳感器,減速比為 50、80、100 或 120,並可選擇是否具備多迴路記憶功能。
特點
- 18 毫米大空心軸,用於布線和氣管;據說布線路徑不會影響彎曲壽命。
- 角落安裝孔和直接安裝設計。資料來源指出不需要外殼;此設計還能減輕關節重量並改善機器人的載重比。
- 完全差分的抗干擾介面設計,配備雙重防鬆連接器,可串聯或並聯連接。
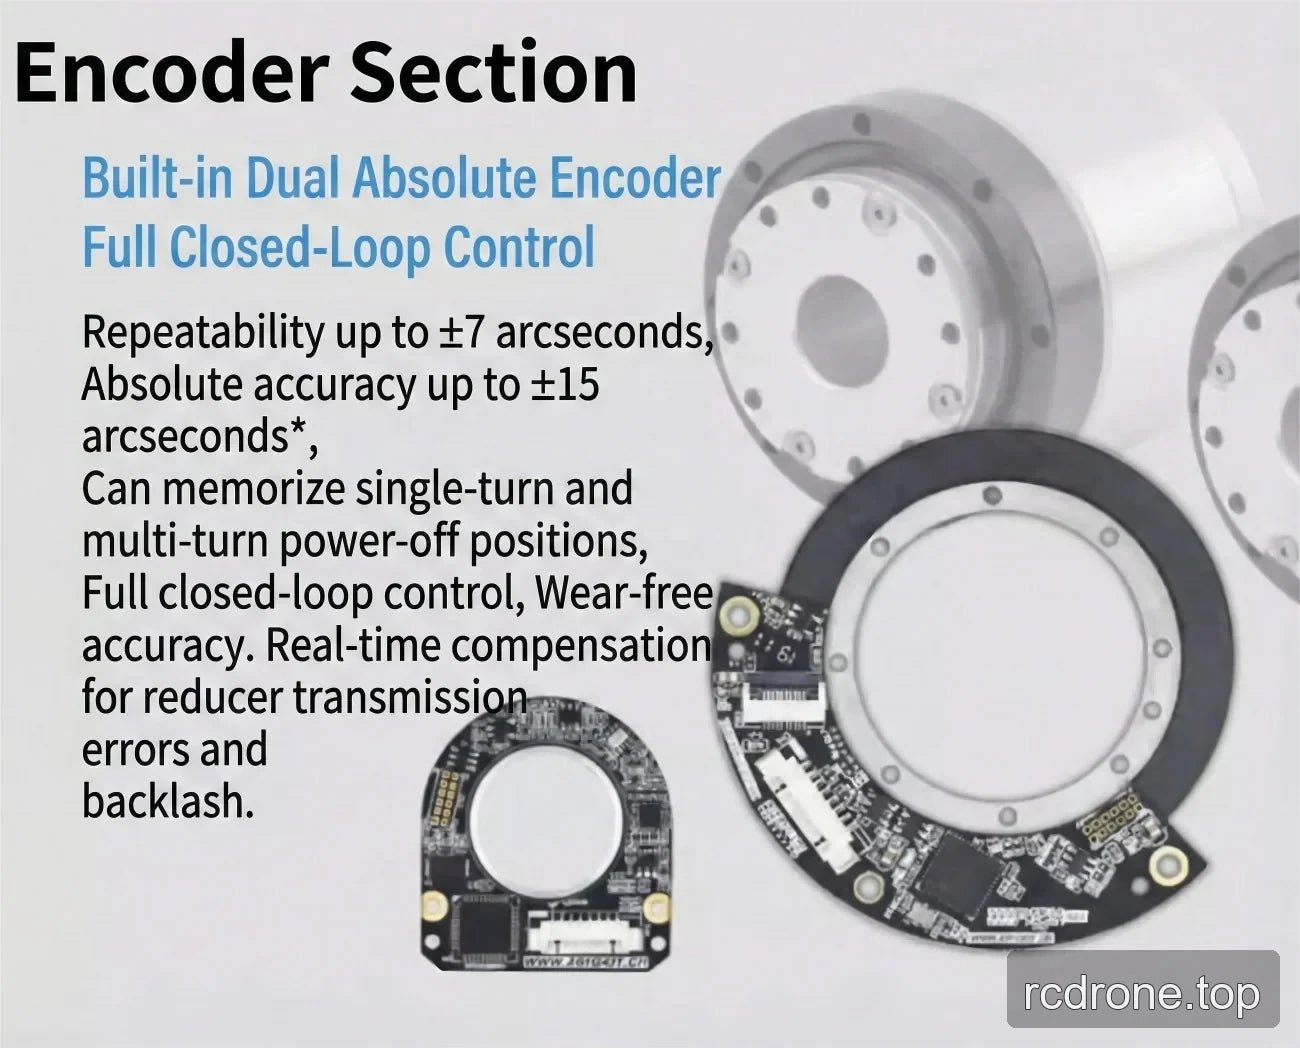
- 內建雙絕對編碼器和全閉環控制。
- 開放位置迴路、速度迴路和電流迴路數據,並具備實時 PID 調整。
- 即時補償減速器傳動誤差和間隙;來源材料還描述了無磨損的精度。
- 斷電位置記憶,適用於單圈和多圈位置。多環記憶可選;對於無多環記憶 選項,請勿假設多圈記憶。
- 摩擦阻尼剎車,配有摩擦型剎車支架。來源材料指出穩定的停止和啟動,停止時無晃動,啟動時無震動,滿載零速啟動,運行過程中無磨損粉塵,旋轉時無噪音,100%全速重載緊急停止。
- IP65等級。
應用
適用於具有動態變載和變慣性的機器人應用,包括類人機器人、機器手臂、外骨骼、四足機器人、自動導引車(AGV)、ARU機器人、協作機器人、醫療機器人和自動化設備。
介面與選項
可選版本
- eRob 142 T (CANopen 帶扭矩傳感器)
- eRob 142 T (CANopen 不帶扭矩傳感器)
- eRob 142 T (EtherCAT 帶扭矩傳感器)
- eRob 142 T (EtherCAT 不帶扭矩傳感器)
可選減速比
50, 80, 100 或 120。
多迴路記憶體
無多迴路記憶體或有多迴路記憶體。
來源材料中列出的介面
- 通訊總線:EtherCAT / CANopen。
- 可選設備通訊:EtherCAT / CANopen / Modbus。
- 對於 EtherCAT 和 CANopen 旋轉執行器版本,列出的可選介面為 RS485、脈衝/DIR、I/O、±10 V 類比和 STO。
- 列出了外部編碼器介面。
- 列出的介面空間為 D × L = 70 × 67 mm。
規格
以下技術表保留了提供的源標記。其列標籤使用“32-50”至“32-160”;此列表可選的減速比選項為50、80、100和120。
| 參數 | 值 (32-50) | 值 (32-80) | 值 (32-100) | 值 (32-120) | 值 (32-160) |
|---|---|---|---|---|---|
| 型號 / 關節系列 | eRob142HXXT | ||||
| 應變波齒輪比 | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| 啟動/停止的峰值扭矩 (Nm) | 281 | 395 | 433 | 459 | 484 |
| 允許的最大值平均負載扭矩 (Nm) | 140 | 217 | 281 | 281 | 281 |
| 額定扭矩 (Nm) | 99 | 153 | 178 | 178 | 178 |
| 允許的最大瞬時扭矩 (Nm) | 497 | 738 | 841 | 892 | 892 |
| 最大輸出轉速 (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| 馬達功率 (W) | 1000 | ||||
| 電源電壓 (V) | 48 V (±10%) | ||||
| 電源注意事項 | 請仔細閱讀:“為什麼普通開關電源不能用作模組的電源?”以及“聯合模組手冊第3章 eRob輸入電源說明”。 | ||||
| 輸出編碼器解析度 | 19 位 | ||||
| 重複性 / 絕對精度 (弧秒) | ±10 / ±45 弧秒 | ||||
| 通訊總線 | EtherCAT / CANopen | ||||
| 外徑 × 長度 × 穿孔 (mm) | 148 × 163 × 18 | ||||
| 重量 (kg) | 8.22 | ||||
| 介面設計 | 全差分介面,強抗干擾;雙重防鬆連接器,可串聯/並聯連接。 | ||||
| 剎車 | 摩擦阻尼剎車 | ||||
| IP 等級 | IP65 | ||||
| 常見參數 | 識別碼:18 毫米,IP 等級:IP65*,剎車:摩擦剎車 | ||||
| 可選設備 | 通訊:EtherCAT / CANopen / Modbus;輸出編碼器解析度:19位;重複性/精度:±7/±15 弧秒或 ±10/±25 弧秒 | ||||
| EtherCAT 版本旋轉執行器 | 可選介面:RS485、脈衝/DIR、I/O、±10 V 類比和 STO | ||||
| CANopen 版本旋轉執行器 | 可選介面:RS485、脈衝/DIR、I/O、±10 V 類比和 STO | ||||
下載
- EROB170I I 系列 EtherCAT eRob142T — 3D 模型 (ZIP)
- EROB170I I 系列 EtherCAT — 3D 模型 (ZIP)
- EROB142 T 系列 EtherCAT — 3D 模型 — STEP 檔案 (ZIP)
- EROB142 T 系列 CANopen — 3D 模型 — STEP 檔案 (ZIP)
- EROB142 T 系列 EtherCAT 安裝圖1 — 安裝圖 (PDF)
- EROB142 T 系列 CANopen 安裝圖 — 安裝圖 (PDF)
視覺細節
產品視頻
產品瀏覽

特點與設計


接口與連接

應用範例
