ZeroErr eRob 170 I 機器人關節執行器,CANopen/EtherCAT,48V
ZeroErr eRob 170 I 機器人關節執行器,CANopen/EtherCAT,48V
ZeroErr
定價
$3,471.00 USD
定價
售價
$3,471.00 USD
單價
每
已包含稅額。
結帳時計算運費。
無法載入取貨服務供應情況


概述
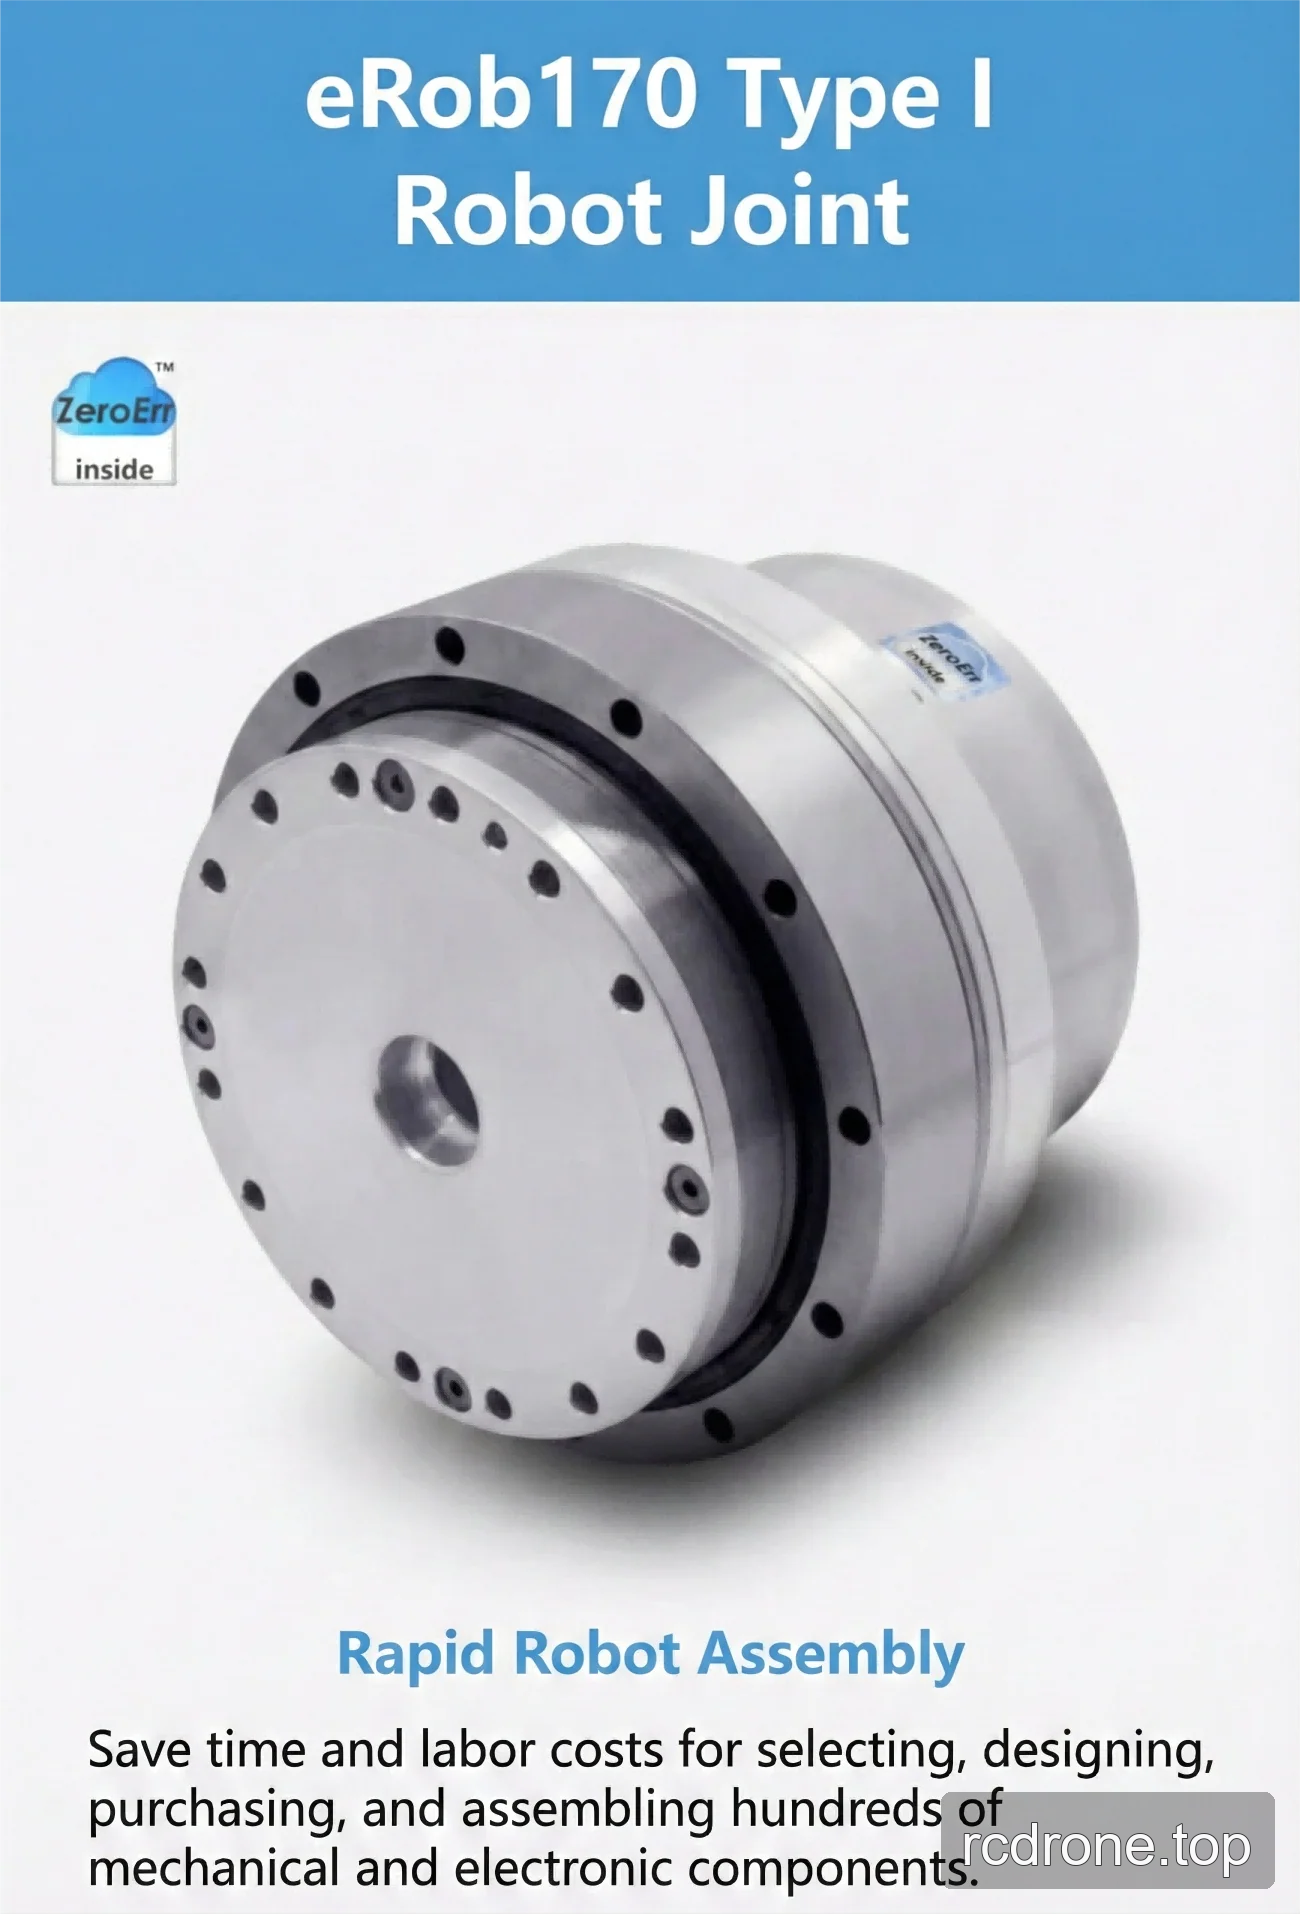
ZeroErr eRob 170 I 是一款 eRob170 I 型機器人關節 驅動器 系列,提供 CANopen 或 EtherCAT 通訊、帶剎車或不帶剎車版本、50、80、100、120 或 160 的減速比,以及可選的多圈和扭矩配置。
其集成的機器人關節設計旨在通過減少選擇、設計、購買和組裝眾多獨立機械和電子元件的需求來簡化機器人組裝。
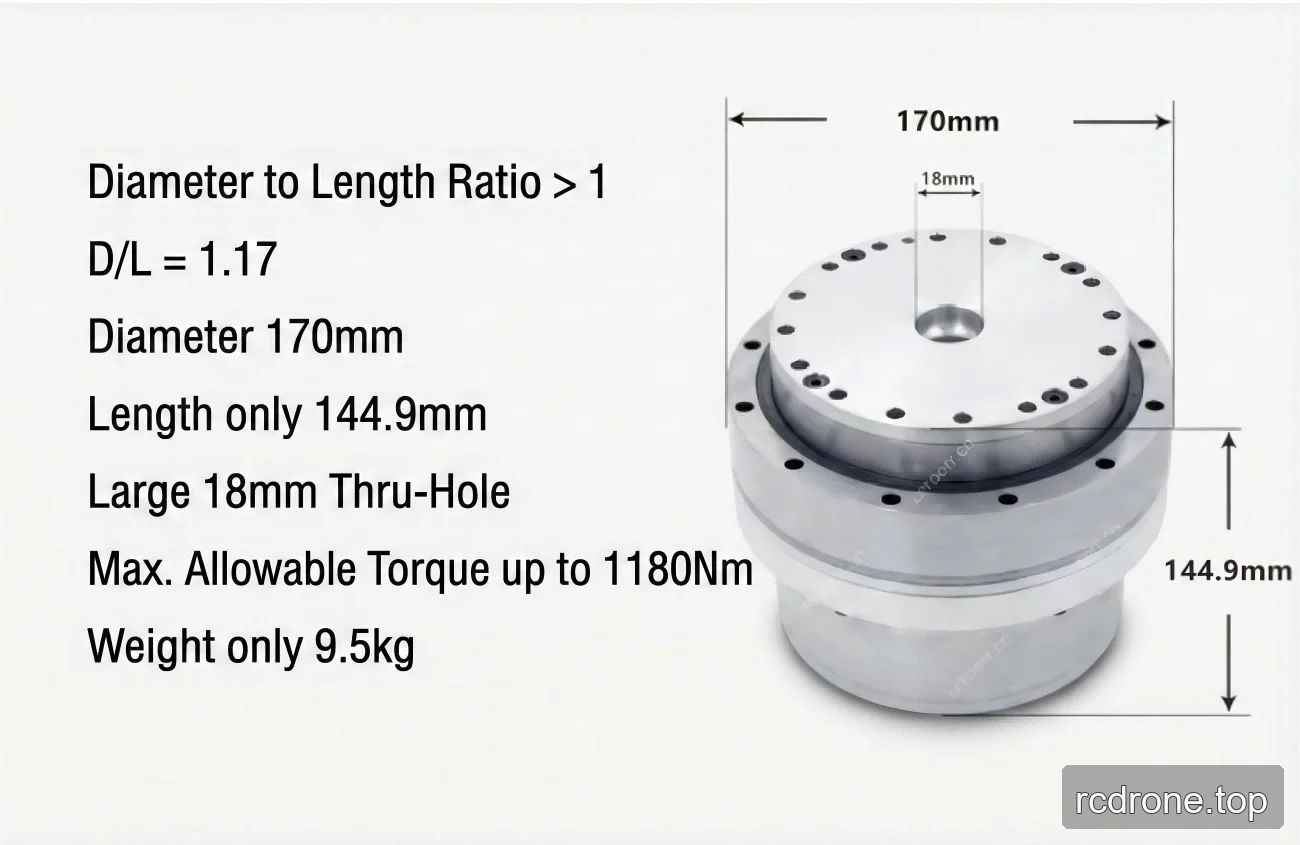
已發布的系列規格列出了 1,000 W 電動機, 48 V 輸入 (±10%),外徑 × 長度為 170 × 144.9 mm,通孔直徑為 18 mm,重量為 9.29 kg。已發布的直徑與長度比大於 1 (D/L = 1.17)。
特點
- 可選擇 CANopen 和 EtherCAT 版本。
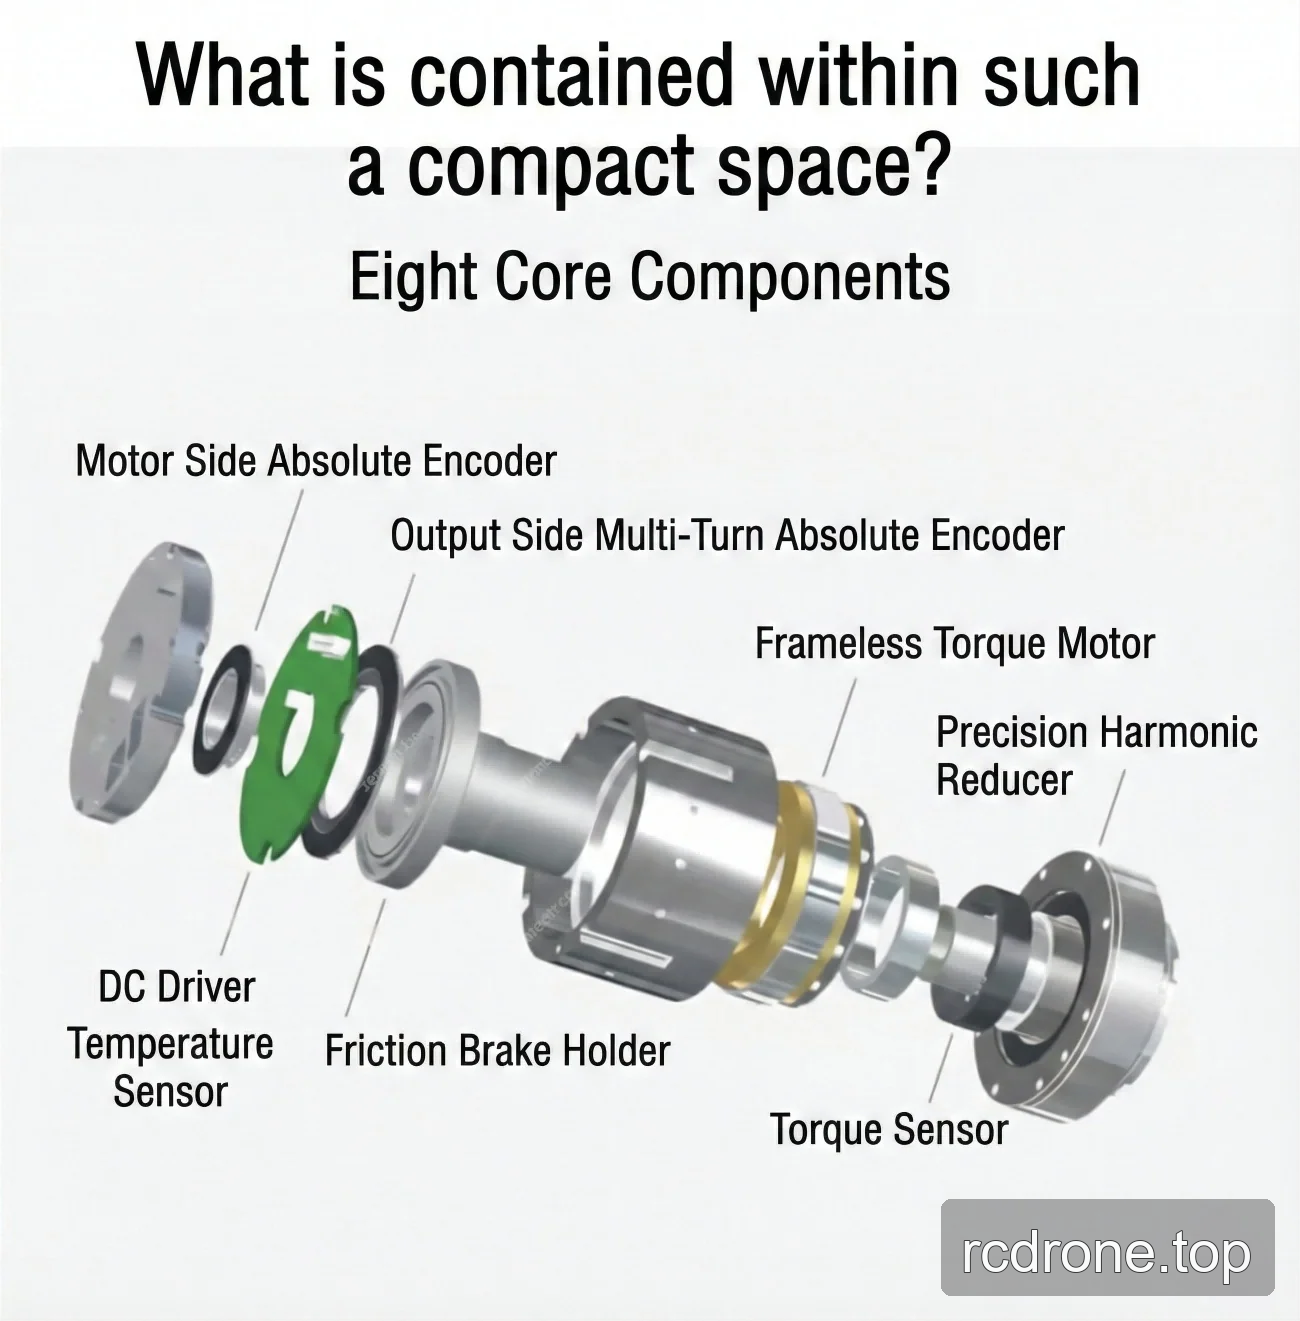
- 可選擇帶剎車和不帶剎車版本;已發布的剎車型號為摩擦剎車。
- 可選擇的多圈和扭矩組合已列出。
- 發布的輸出編碼器解析度:19位。
- 發布的編碼器重複性/準確性選項:±7/±15弧秒或±10/±25弧秒。
規格
依賴於減速比的值
| 參數 | 50 (來源標註: 40-50) | 80 (來源標註: 40-80) | 100 (來源標註: 40-100) | 120 (來源標註: 40-120) | 160 (來源標註: 40-160) |
|---|---|---|---|---|---|
| 啟動和停止的峰值扭矩 (Nm) | 402 | 519 | 568 | 617 | 647 |
| 平均負載扭矩下的允許最大值 (Nm) | 196 | 284 | 372 | 451 | 451 |
| 額定扭矩 (Nm) | 137 | 206 | 265 | 294 | 294 |
| 允許的最大瞬時扭矩 (Nm) | 686 | 980 | 1080 | 1180 | 1180 |
| 最大輸出轉速 (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
常見發布參數
| 型號 | eRob170HXXI |
|---|---|
| 馬達功率 | 1000 W |
| 電源輸入電壓 | 48 V (±10%) |
| 應變波減速器輸出慣性 | 6679752 g-mm² |
| 應變波減速器輸出質量 | 2.02 kg |
| 外徑 × 長度 | 170 × 144.9 mm |
| 直徑與長度比 | 大於 1; D/L = 1.17 |
| 通孔 / ID | 18 毫米 |
| 應變波齒輪輸入慣性 | 1517148 g-mm² |
| 應變波齒輪輸入質量 | 1.66 kg |
| 重量 | 9.29 kg |
| 常見參數 | IP 等級:IP54*;剎車型號:摩擦剎車。 |
| 可選設備 | 通訊類型:EtherCAT / CANopen / Modbus;輸出編碼器解析度:19 位;重複性/精度:±7/±15 弧秒或 ±10/±25 弧秒。 |
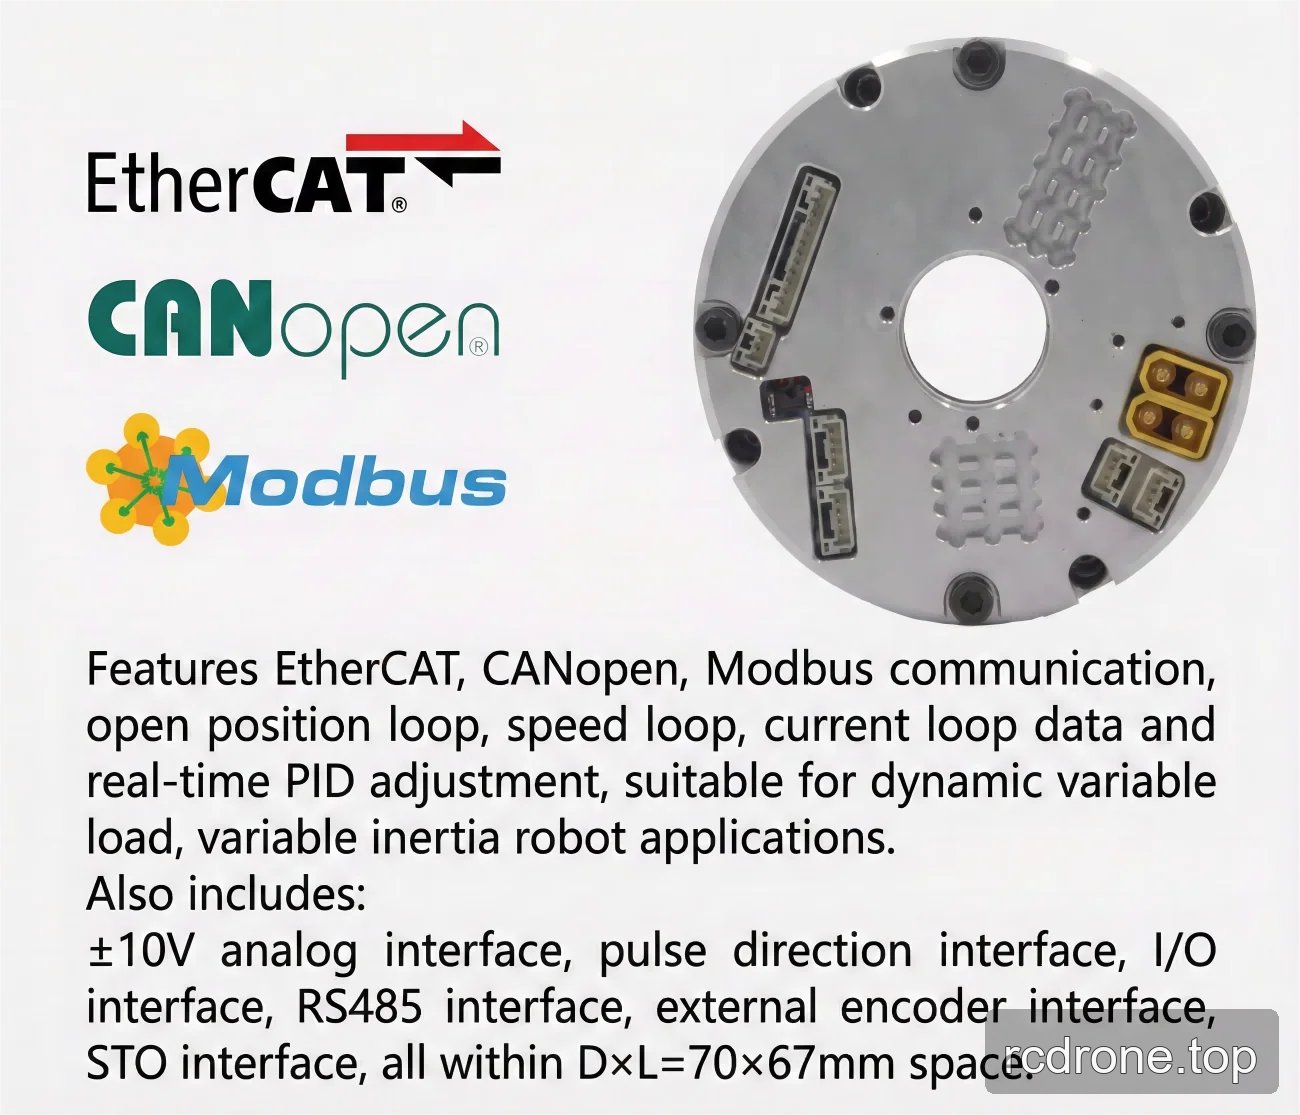
| EtherCAT 版本旋轉執行器 | 可選接口:RS485、脈衝/DIR、I/O、±10 V 類比和 STO。 |
| CANopen 版本旋轉執行器 | 可選介面:RS485、脈衝/DIR、I/O、±10 V 類比和 STO。 |
配置選項
- 版本: eRob 170 I (帶剎車的 CANopen)、eRob 170 I (不帶剎車的 CANopen)、eRob 170 I (帶剎車的 EtherCAT) 或 eRob 170 I (不帶剎車的 EtherCAT)。
- 減速比: 50、80、100、120 或 160。
- 多圈和扭矩: 無多圈且無扭矩;無多圈且有扭矩;有多圈且無扭矩;或有多圈且有扭矩。
應用
- 類人機器人
- 機械手臂
- 外骨骼
- 四足機器人
- 自動導引車輛
- ARU 機器人
下載
下載 & 資源
- EROB170I I 系列 EtherCAT — 3D 模型 (ZIP)
- EROB170I I 系列 EtherCAT — 3D 模型 (ZIP)
- EROB110I I 系列 EtherCAT — 3D 模型 — STEP 檔案 (ZIP)
- EROB170I I 系列 CANopen — 3D 模型 — STEP 檔案 (ZIP)
- EROB170I I 系列 EtherCAT 安裝圖 — 安裝圖 (PDF)
- EROB170I I 系列 CANopen 安裝圖 — 安裝圖 (PDF)
視覺細節
產品視頻
產品瀏覽
尺寸與結構
特點與設計
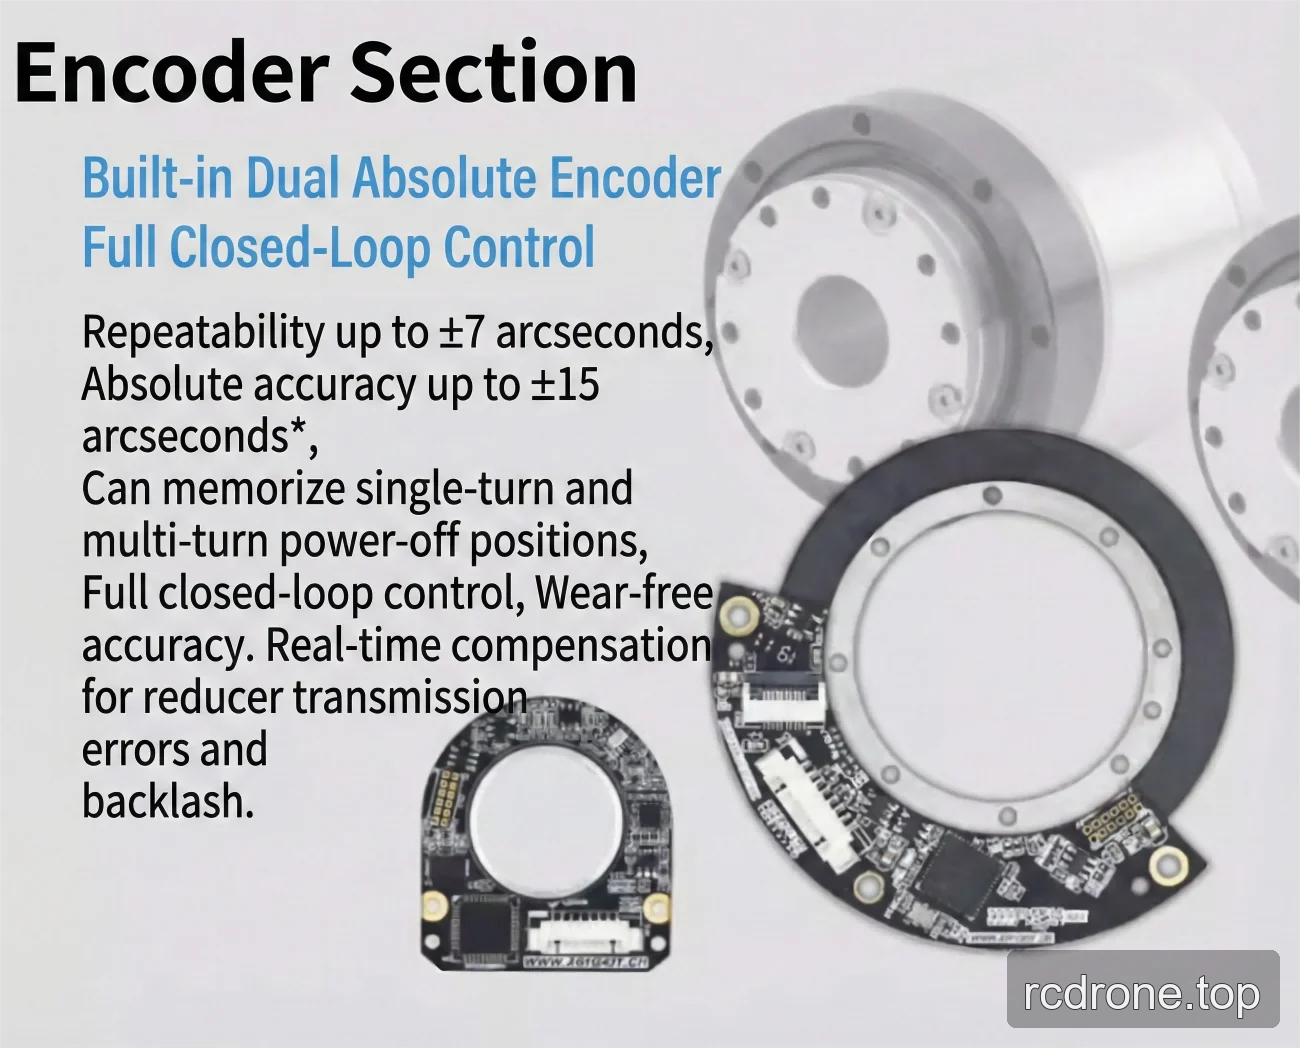
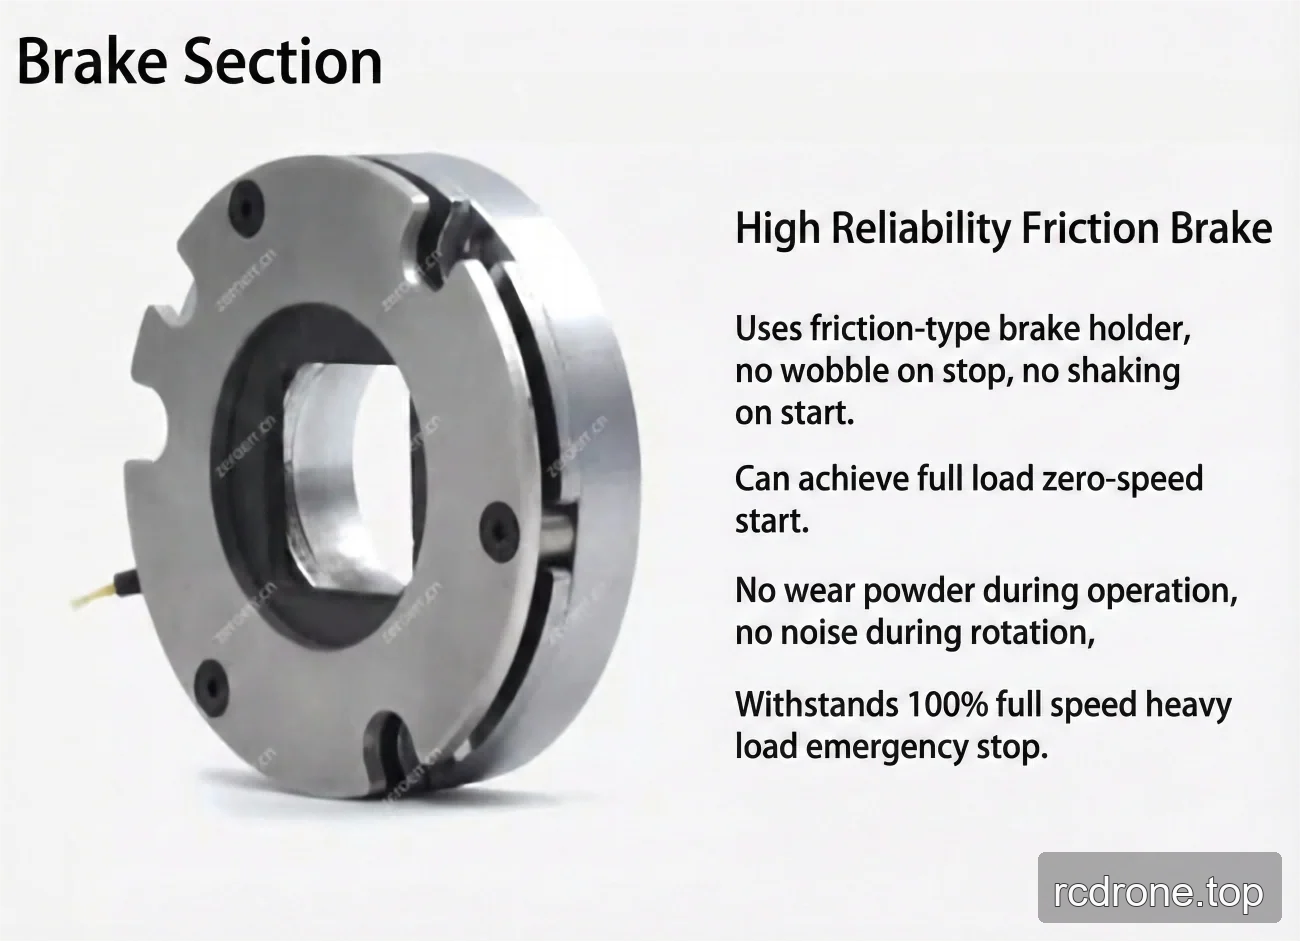
介面與連接
應用範例