ZeroErr eRob 70 I 一體化機器人關節馬達,支援 EtherCAT/CANopen,減速比 50–120
ZeroErr eRob 70 I 一體化機器人關節馬達,支援 EtherCAT/CANopen,減速比 50–120
ZeroErr
正常價格
$1,671.00 USD
正常價格
銷售價格
$1,671.00 USD
單價
每
含稅。
船運 結帳時計算。
無法載入取貨情況


概述
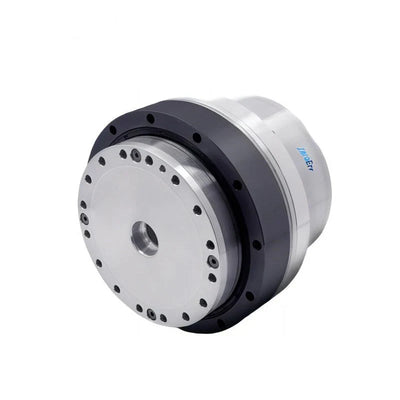
這款ZeroErr eRob 70 I是一個集成的機器人關節馬達 系列,具有可選的EtherCAT或CANopen版本,帶剎車或不帶剎車配置,減速比為50、80、100或120,以及可選的多圈和扭矩組合。
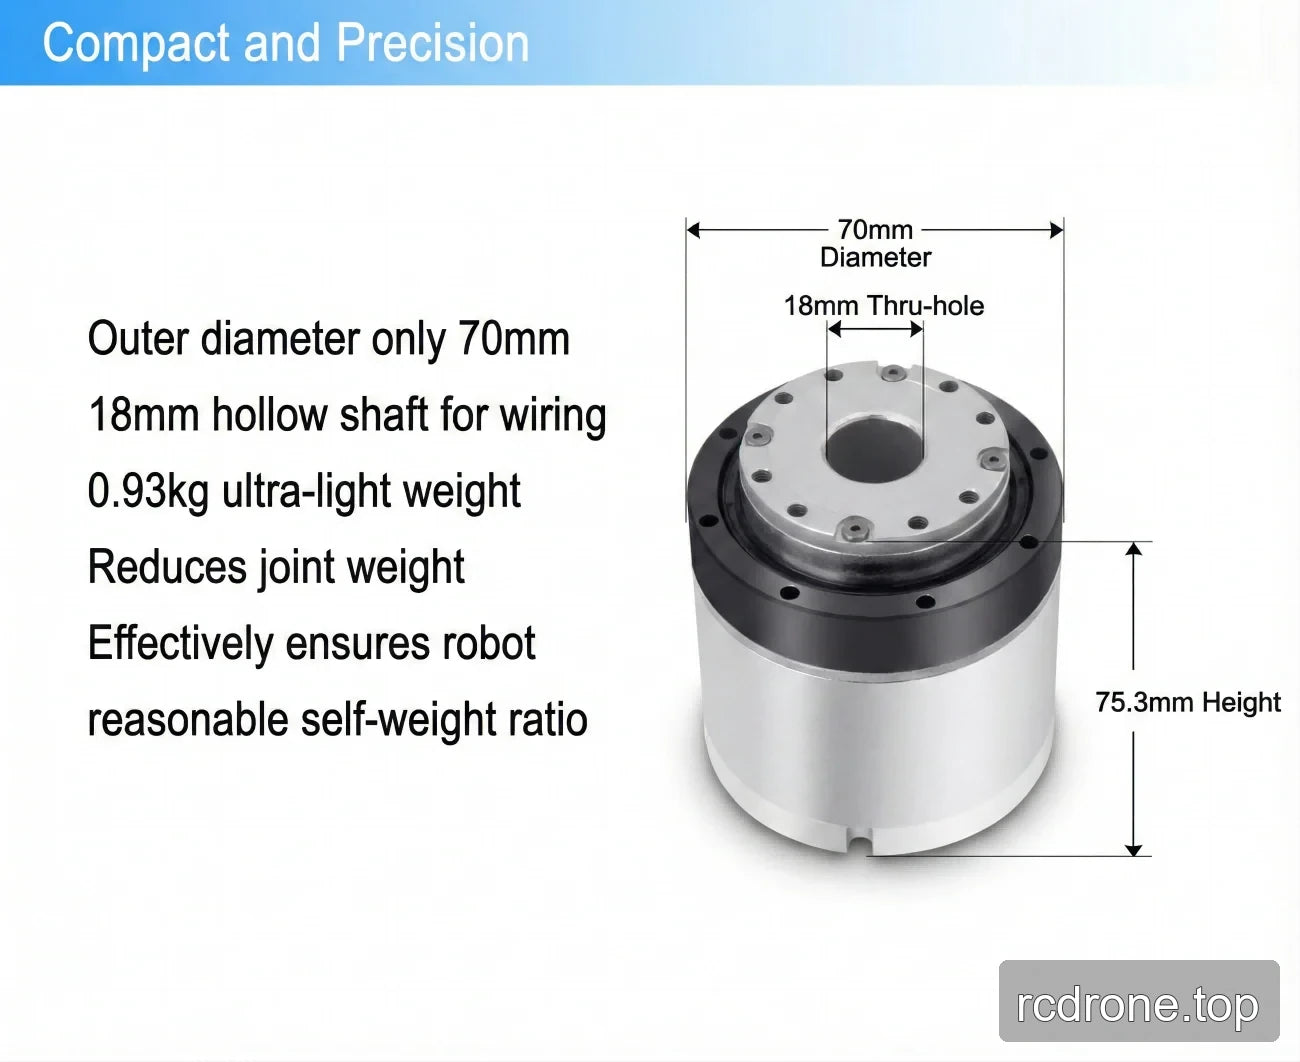
所有列出的比率配置使用100 W 馬達, 48 V輸入(±10%),並且具有18 mm的中空孔。請參考下面的比率和版本表以獲取特定配置的扭矩、速度、慣性、尺寸和質量值。
特點
- 可選的通訊版本:EtherCAT或CANopen。
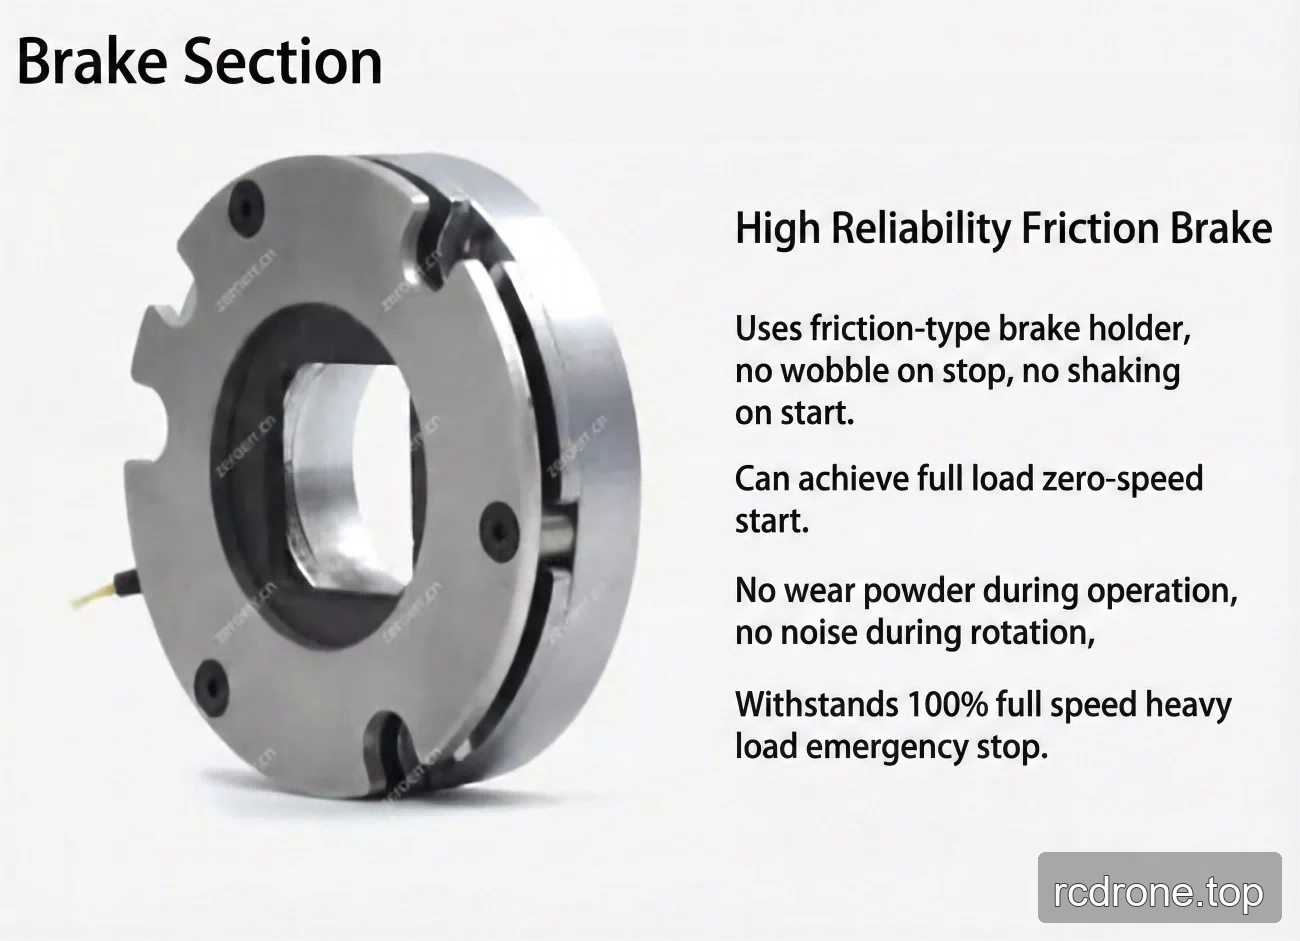
- 帶剎車和不帶剎車版本;所列的剎車型號為摩擦剎車。
- 可選的多圈和扭矩配置。
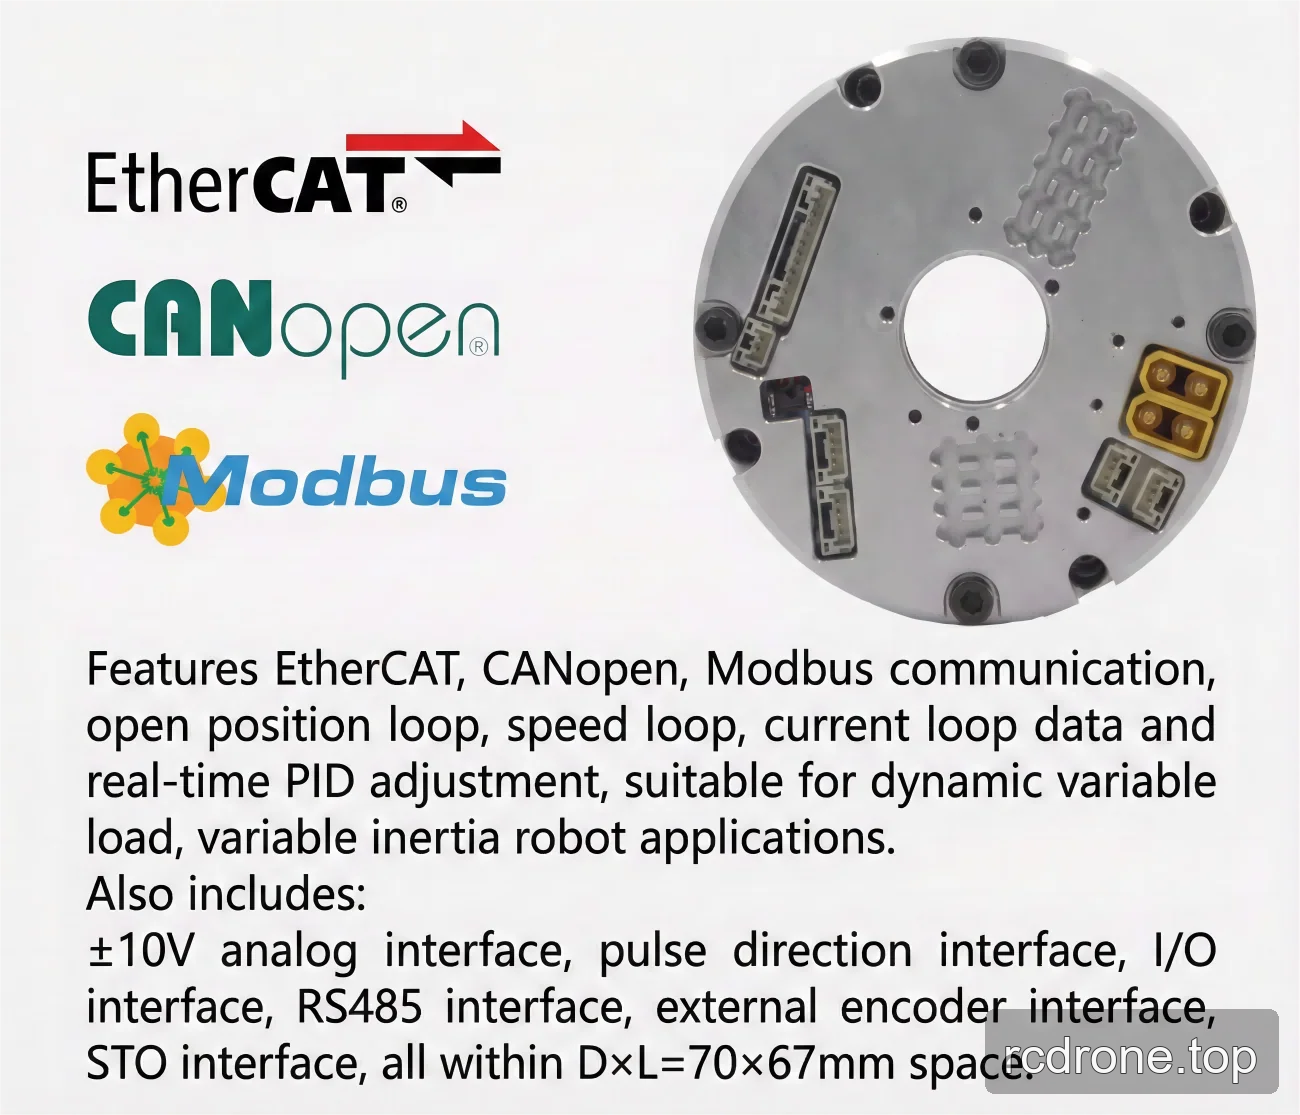
- 所列的通訊協議:EtherCAT、CANopen和Modbus。
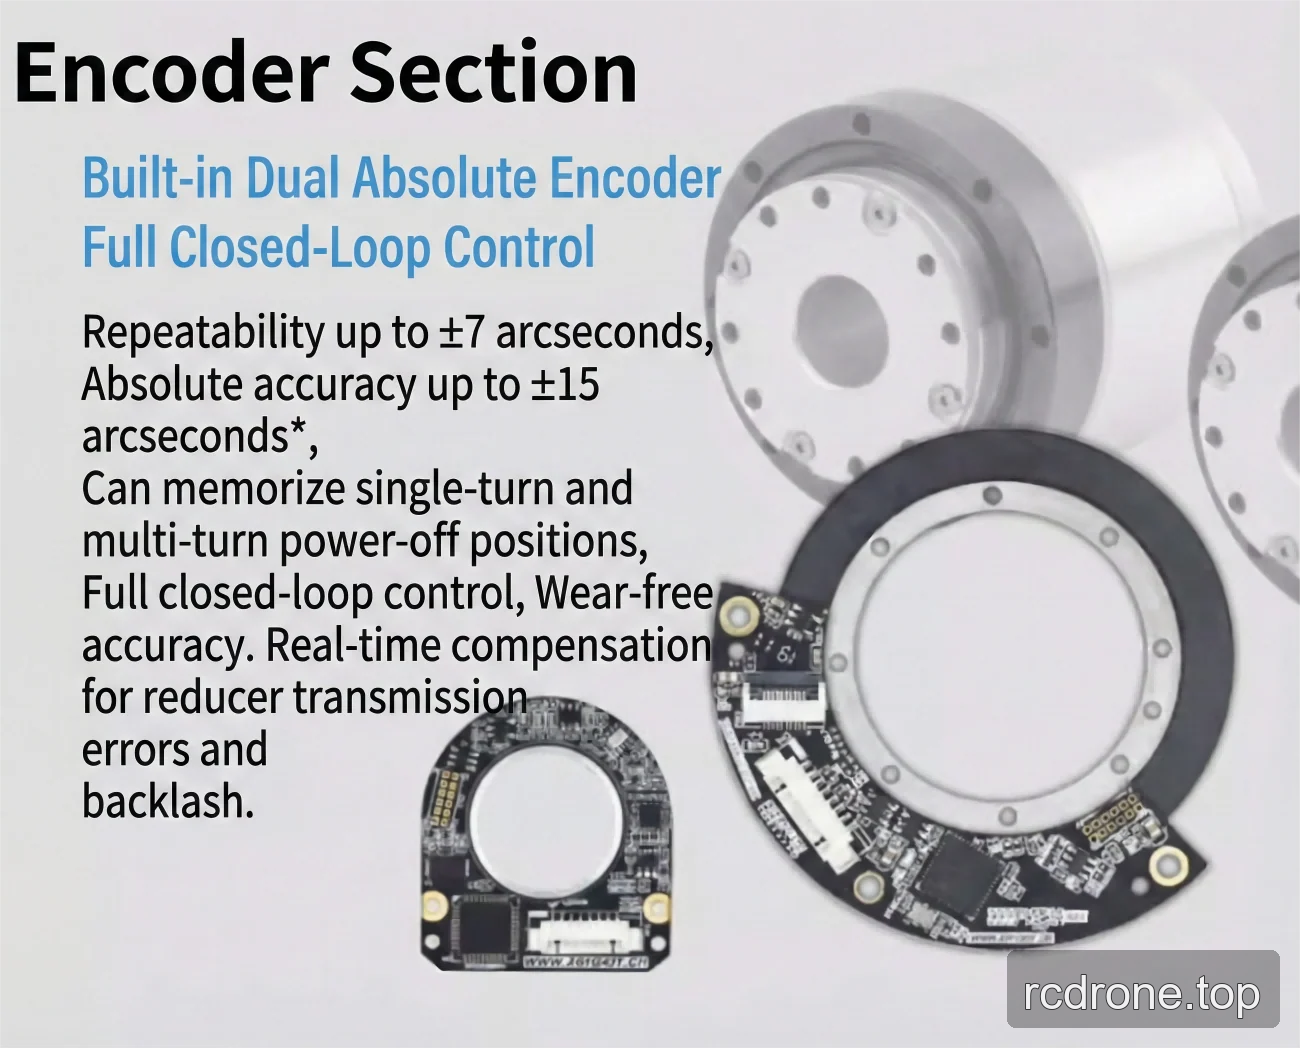
- 輸出側編碼器解析度:19/20位。
- 重複性/絕對精度:±7/±15 角秒或 ±10/±25 角秒*。
- 兼容的安裝方法。
規格
按應變波齒輪比的性能
| 參數 | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| 啟動和停止的峰值扭矩 (Nm) | 23 | 30 | 36 | 36 |
| 平均負載扭矩的允許最大值 (Nm) | 9 | 14 | 14 | 14 |
| 額定扭矩 (Nm) | 7 | 10 | 10 | 10 |
| 允許的最大瞬時扭矩 (Nm) | 46 | 61 | 70 | 70 |
| 最大輸出轉速 (RPM) | 60 | 37.5 | 30 | 25 |
| 馬達功率 (W) | 100 | 100 | 100 | 100 |
| 輸入電壓 (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| 中空孔徑 | 18 mm | 18 mm | 18 mm | 18 mm |
共享參數
| 參數 | 值 |
|---|---|
| 精度 | 重複性/絕對精度: ±7/±15 弧秒或 ±10/±25 弧秒* |
| 電氣介面 | 通訊協議: EtherCAT/CANopen/Modbus; 輸出端編碼器解析度: 19/20 位 |
| 安裝方法 | 相同, 兼容 |
| 常見參數 | ID: 18 mm; IP 等級: IP54*; 煞車型式: 摩擦煞車 |
| 可選設備 | 通訊類型: EtherCAT/CANopen/Modbus; 輸出編碼器解析度: 19 位; 重複性/精度: ±7/±15 弧秒或 ±10/±25 弧秒 |
版本特定機械參數
| 參數 | v4 (14-50 / 14-80) | v5 (14-100 / 14-120) |
|---|---|---|
| SWG 輸出端慣性 (g·mm²) | 69717 | 68484 |
| SWG 輸出端質量 (kg) | 0.17 | 0.166 |
| SWG 輸入側慣性,無剎車 (g·mm²) | 47767 | 22674 |
| SWG 輸入側質量,無剎車 (kg) | 0.18 | 0.087 |
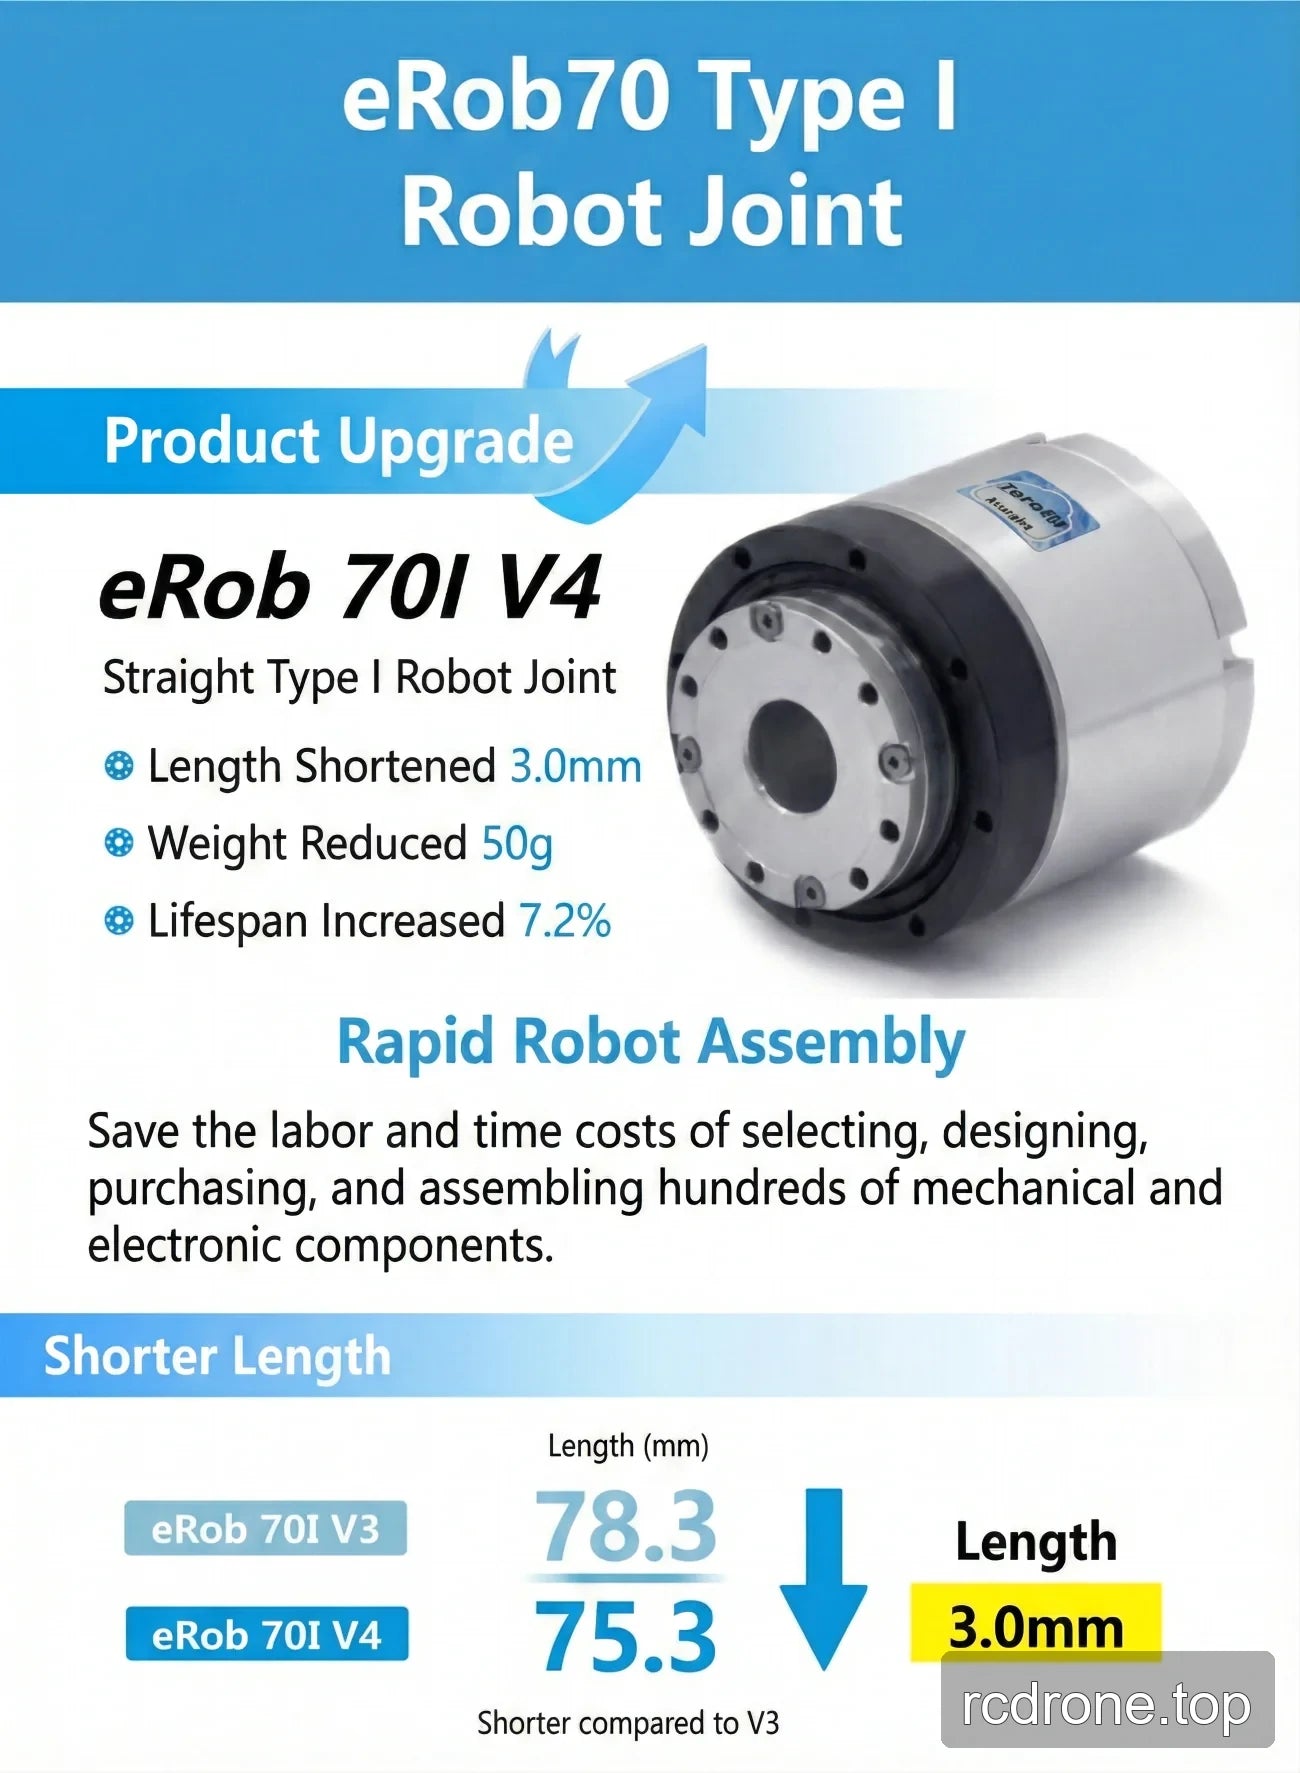
| 外徑 × 長度,無剎車 (mm) | Φ70 × 75.3 | Φ70 × 71 |
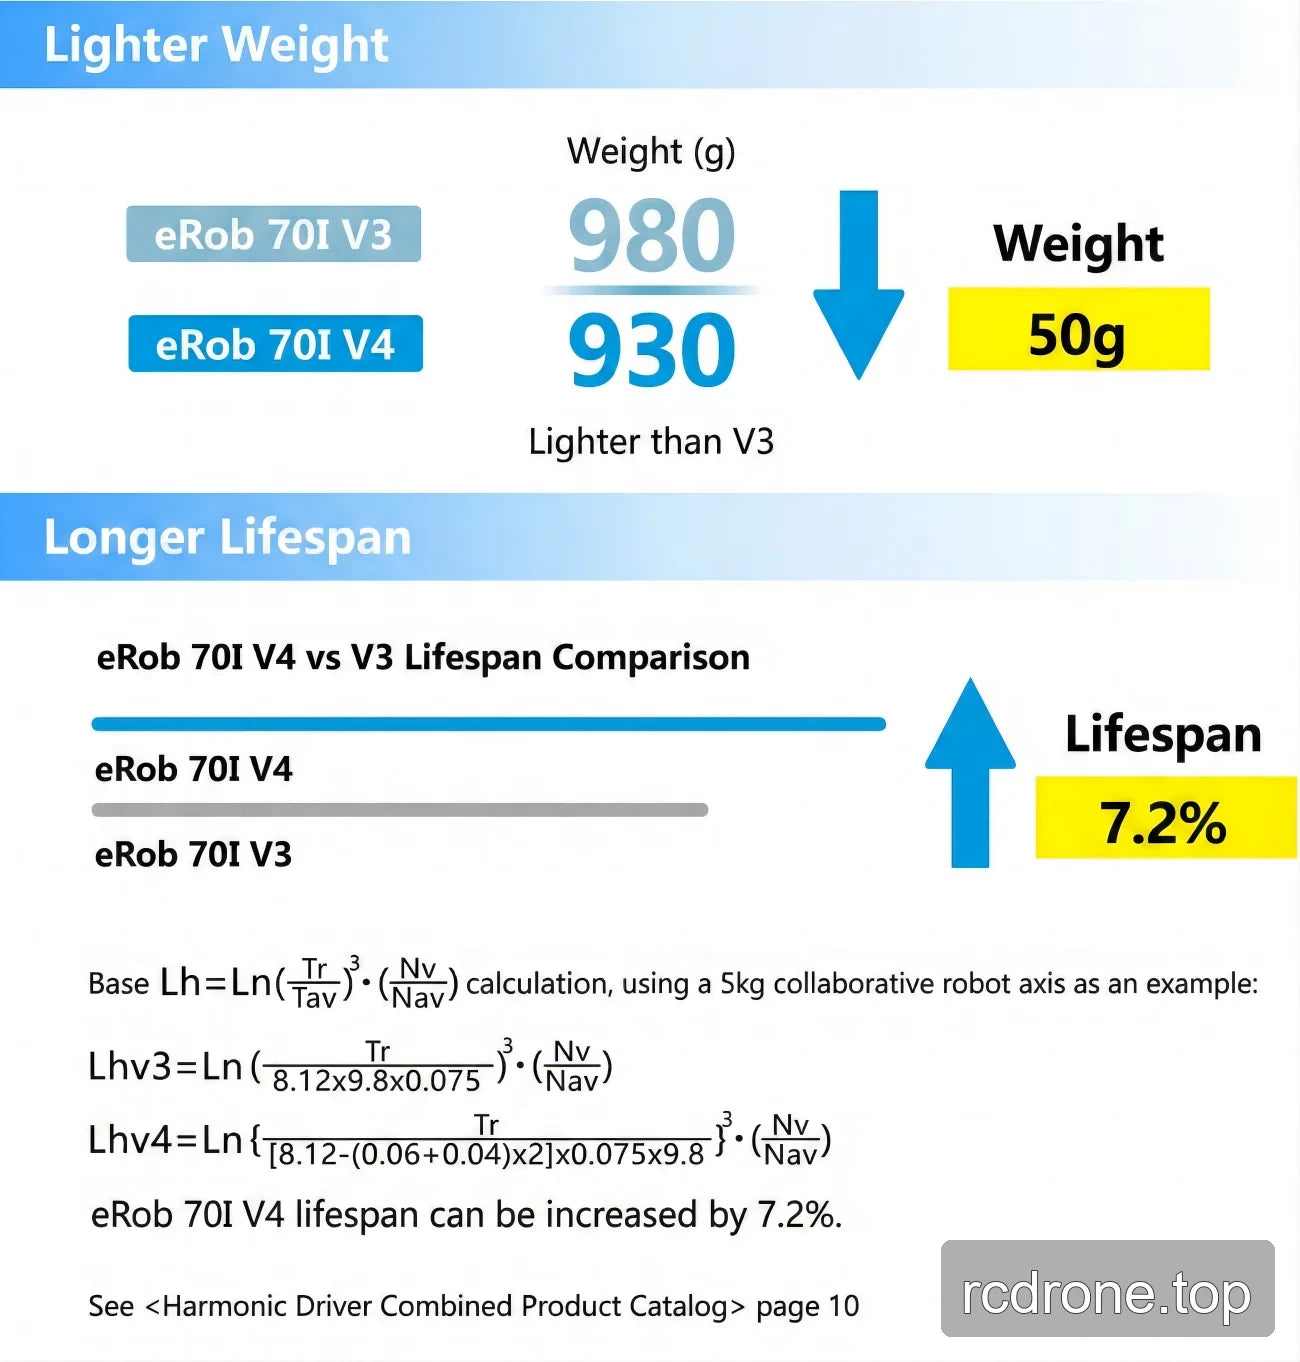
| 總質量,無剎車 (kg) | 0.87 | 0.82 |
| SWG 輸入側慣性,有剎車 (g·mm²) | 50996 | 26128 |
| SWG 輸入側質量,有剎車 (kg) | 0.19 | 0.1 |
| 外徑 × 長度,有剎車 (mm) | Φ70 × 75.3 | Φ70 × 71 |
| 總質量,含剎車 (kg) | 0.93 | 0.88 |
應用
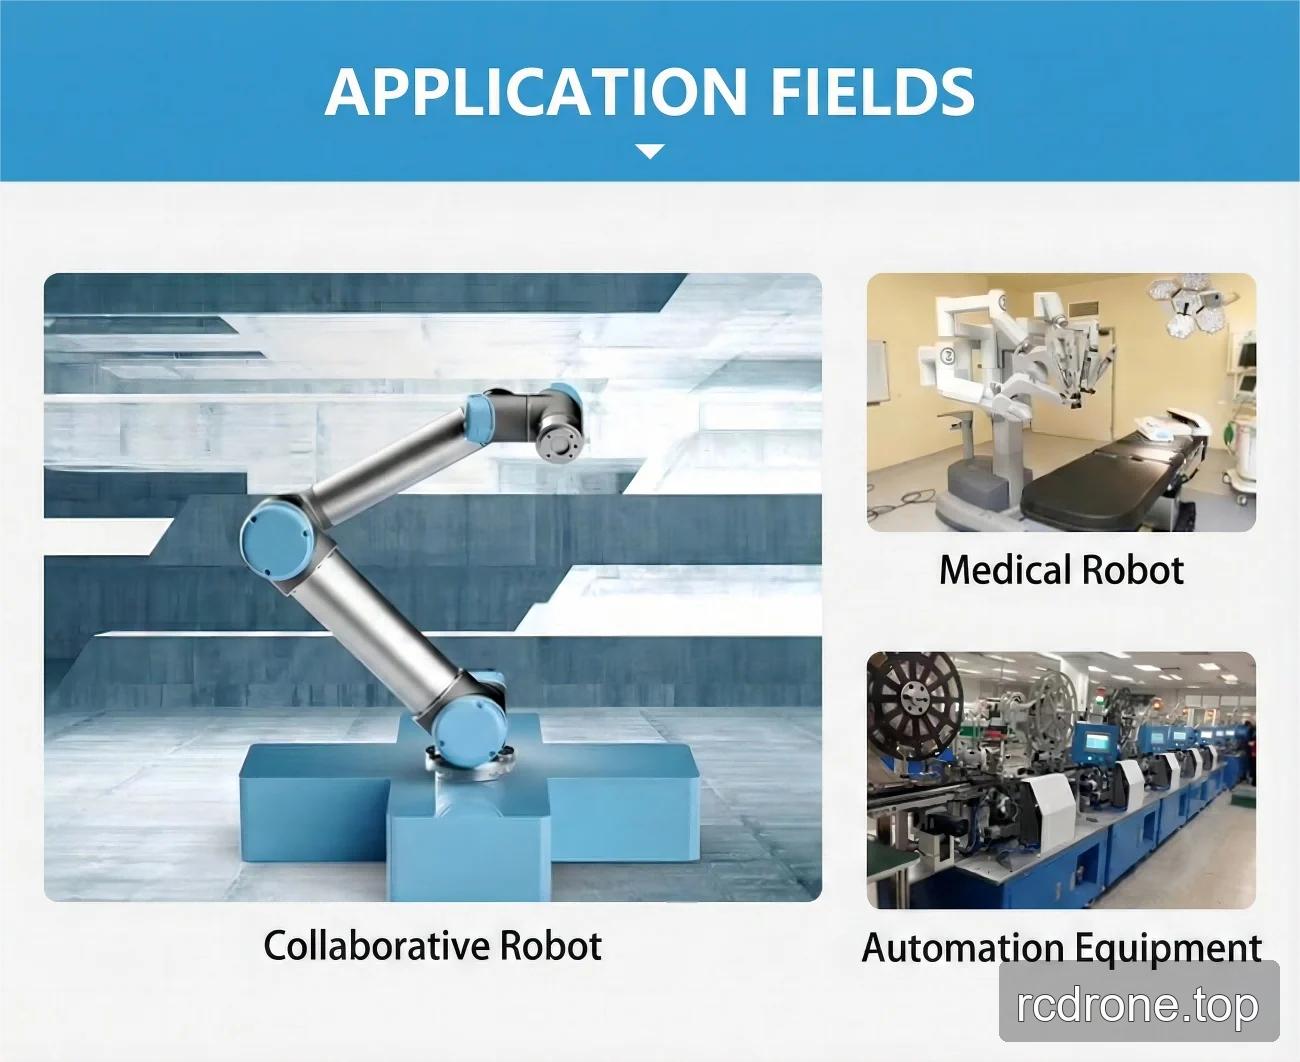
- 類人機器人
- 機器手臂
- 外骨骼
- 四足機器人
- AGV 車輛
- ARU 機器人
- 協作機器人
- 醫療機器人
- 自動化設備
下載
EROB70F I 系列 CANopen — 安裝圖 (PDF)
EROB70I I 系列 EtherCAT — 3D 模型 (ZIP)
EROB70F I 系列 CANopen — 3D 模型 (PDF)
EROB70I I 系列 CANopen — 3D 模型 — STEP 檔案 (ZIP)
EROB70I I 系列 EtherCAT 安裝圖 — 安裝圖 (PDF)
EROB70I I 系列 CANopen 安裝圖 — 安裝圖 (PDF)
視覺細節
產品視頻
選項與型號比較
尺寸與結構
特徵與設計
介面和連接
應用範例