


ZeroErr eRob 80 I 機器人關節執行器,支援 CANopen/EtherCAT,減速比 50–120
ZeroErr eRob 80 I 機器人關節執行器,支援 CANopen/EtherCAT,減速比 50–120
ZeroErr
正常價格
$1,771.00 USD
正常價格
銷售價格
$1,771.00 USD
單價
每
含稅。
船運 結帳時計算。
無法載入取貨情況


概述
這款ZeroErr eRob 80 I是一款機器人關節驅動器 馬達 ,提供CANopen和EtherCAT版本,具有可選的剎車、減速比和多圈/扭矩配置。
特點
- 可選的CANopen和EtherCAT版本。
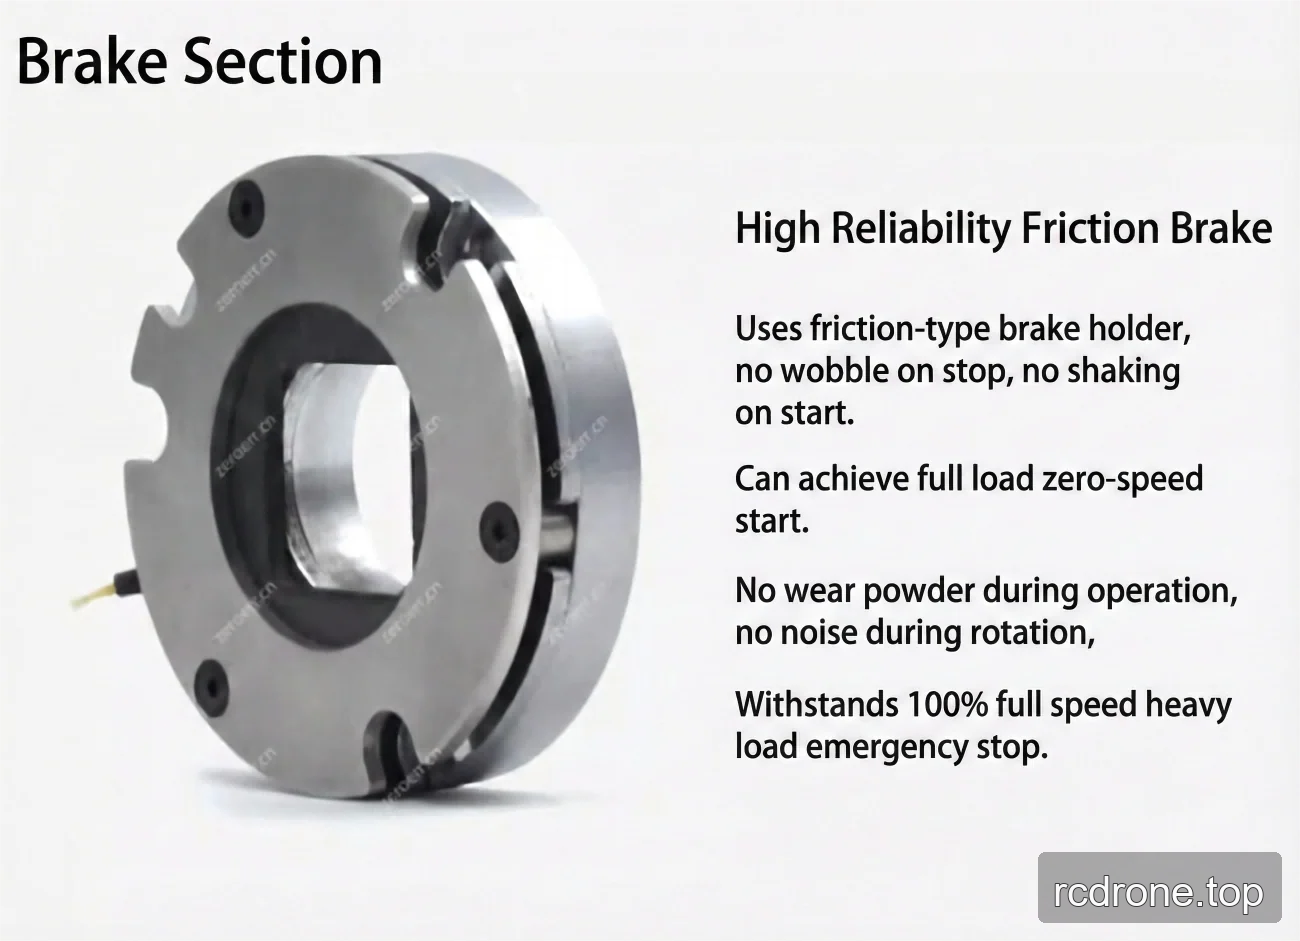
- 配備剎車和無剎車版本的選擇;所列的剎車型號為摩擦剎車。
- 可選的減速比為50、80、100和120。
- 可選的多圈和扭矩配置。
- 可選設備通信類型列為EtherCAT、CANopen和Modbus。
- 輸出編碼器解析度:19位。
- 對於EtherCAT和CANopen旋轉驅動器 版本,選配接口為RS485、脈衝/DIR、I/O、±10 V模擬和STO。
規格
配置選項
| 選擇 | 可用值 |
|---|---|
| 版本 | eRob 80 I (CANopen 帶剎車); eRob 80 I (CANopen 不帶剎車); eRob 80 I (EtherCAT 帶剎車); eRob 80 I (EtherCAT 不帶剎車) |
| 減速比 | 50; 80; 100; 120 |
| 多圈和扭矩 | 無多圈和無扭矩; 無多圈和有扭矩; 有多圈和無扭矩; 有多圈和有扭矩 |
應變波減速器性能
| 參數 | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| 啟動和停止的峰值扭矩 (Nm) | 44 | 56 | 70 | 70 |
| 允許的最大值平均負載扭矩值 (Nm) | 34 | 35 | 51 | 51 |
| 額定扭矩 (Nm) | 21 | 29 | 31 | 31 |
| 允許的最大瞬時扭矩 (Nm) | 91 | 113 | 143 | 112 |
| 最大輸出轉速 (RPM) | 60 | 37.5 | 30 | 25 |
| 馬達功率 (W) | 126 | |||
| 電源輸入電壓 (V) | 48 V (±10%) | |||
| 應變波減速機輸出慣性 (g·mm²) | 143080 | |||
| 應變波減速機輸出質量 (kg) | 0.227 | |||
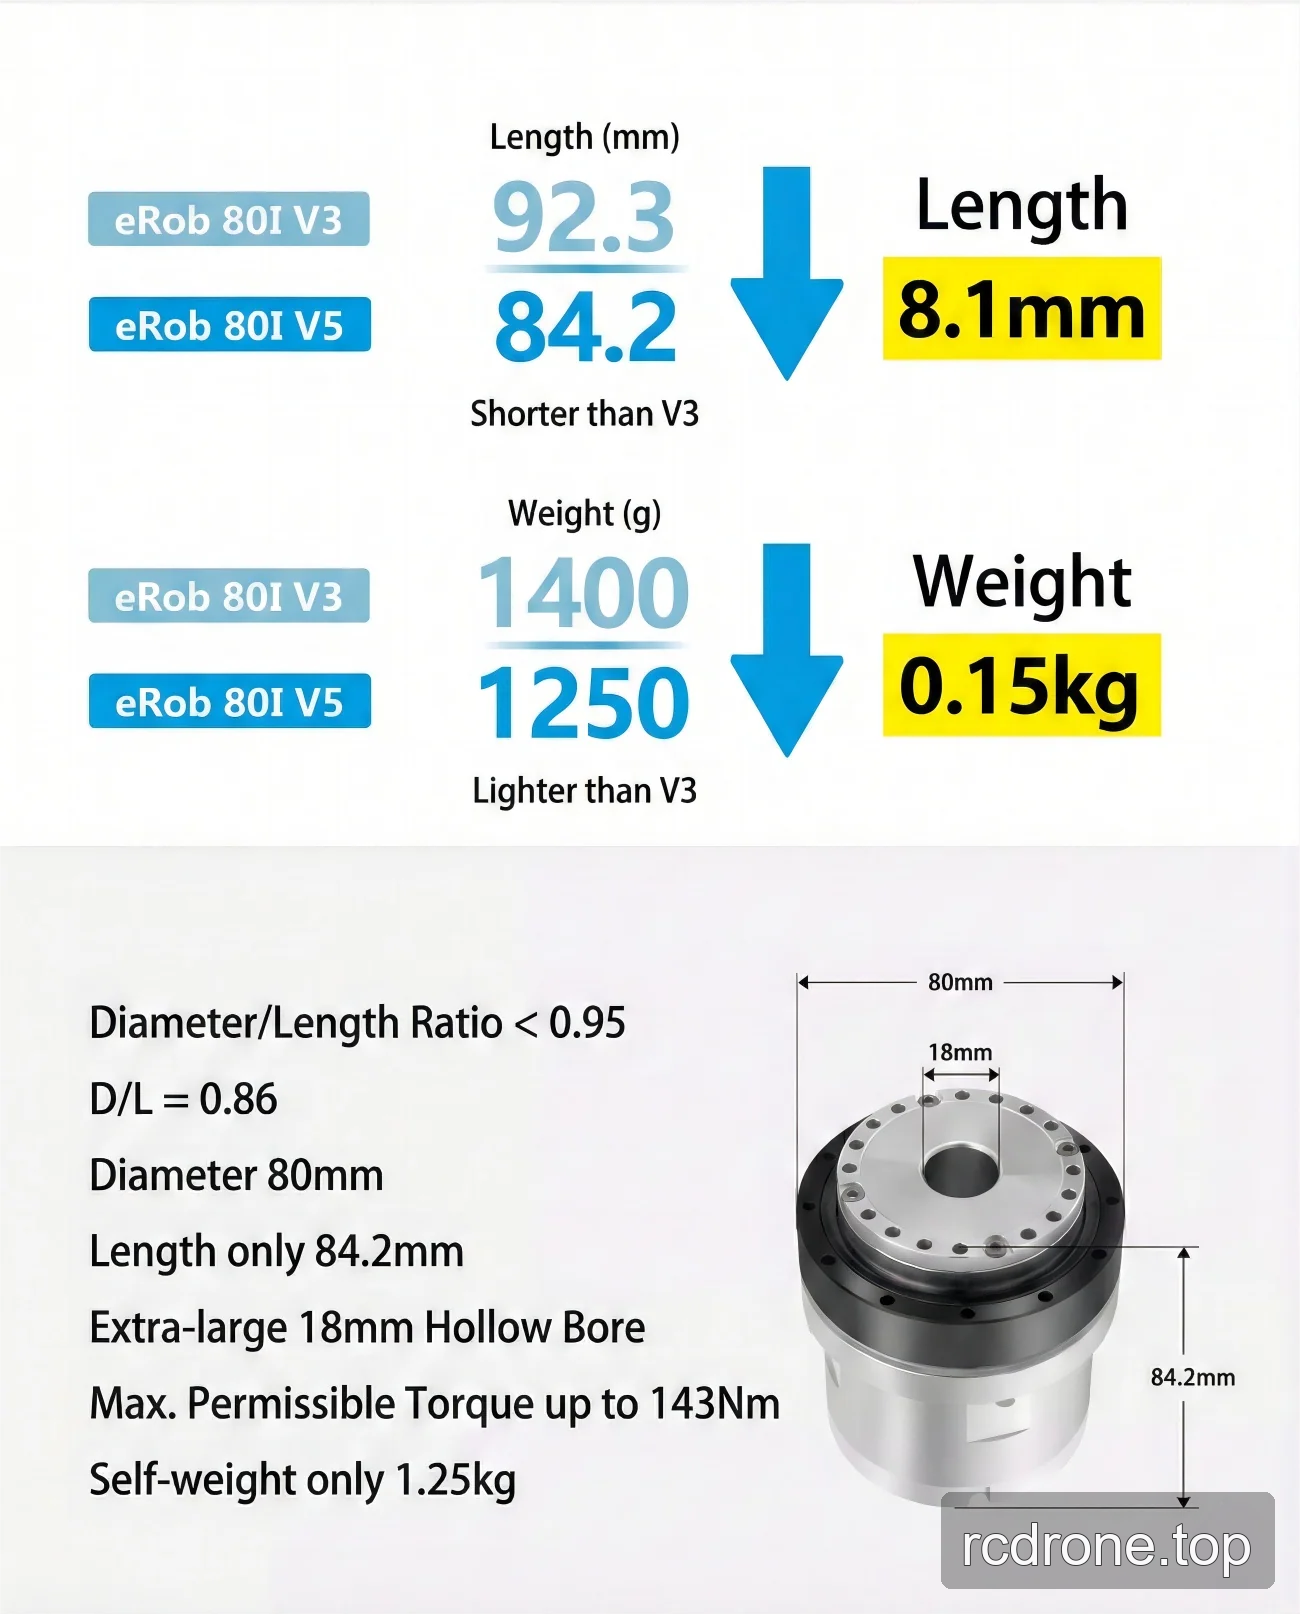
| 外徑 × 長度 | 80 × 64.2 mm | |||
| 應變波齒輪輸入慣性 (g·mm²) | 41815 | |||
| 應變波齒輪輸入質量 (kg) | 0.148 | |||
| 重量 (kg) | 1.03 | |||
| 常見參數 | 內徑: 18 mm; IP 等級: IP54*; 煞車型號: 摩擦煞車 | |||
| 可選設備 | 通訊類型: EtherCAT / CANopen / Modbus; 輸出編碼器解析度: 19 位; 重複性/精度: ±7/±15 弧秒或 ±10/±25 弧秒。 | |||
| EtherCAT 版本旋轉執行器 | 可選介面: RS485, 脈衝/DIR, I/O, ±10 V 類比和 STO. | |||
| CANopen 版本旋轉執行器 | 可選接口:RS485、脈衝/DIR、I/O、±10 V 模擬信號和 STO。 | |||
下載
- EROB70F I 系列 CANopen EROB80I — 安裝圖 (PDF)
- EROB80I I 系列 EtherCAT — 3D 模型 (ZIP)
- EROB70F I 系列 CANopen — 3D 模型 (PDF)
- EROB80I I 系列 CANopen — 3D 模型 — STEP 檔案 (ZIP)
- EROB80I I 系列 EtherCAT 安裝圖 — 安裝圖 (PDF)
- EROB80I I 系列 CANopen 安裝圖 — 安裝圖 (PDF)
應用
- 人形機器人
- 機械手臂
- 外骨骼
- 四足機器人
- AGV 車輛
- ARU 機器人
視覺細節
產品視頻
產品瀏覽

尺寸與結構
選項與型號比較

特點與設計

介面和連接

規格和性能

應用範例



