


ZeroErr eRob 90 I 機器人關節馬達,支援 EtherCAT/CANopen,減速比 50–120
ZeroErr eRob 90 I 機器人關節馬達,支援 EtherCAT/CANopen,減速比 50–120
ZeroErr
定價
$2,025.00 USD
定價
售價
$2,025.00 USD
單價
每
已包含稅額。
結帳時計算運費。
無法載入取貨服務供應情況


概述
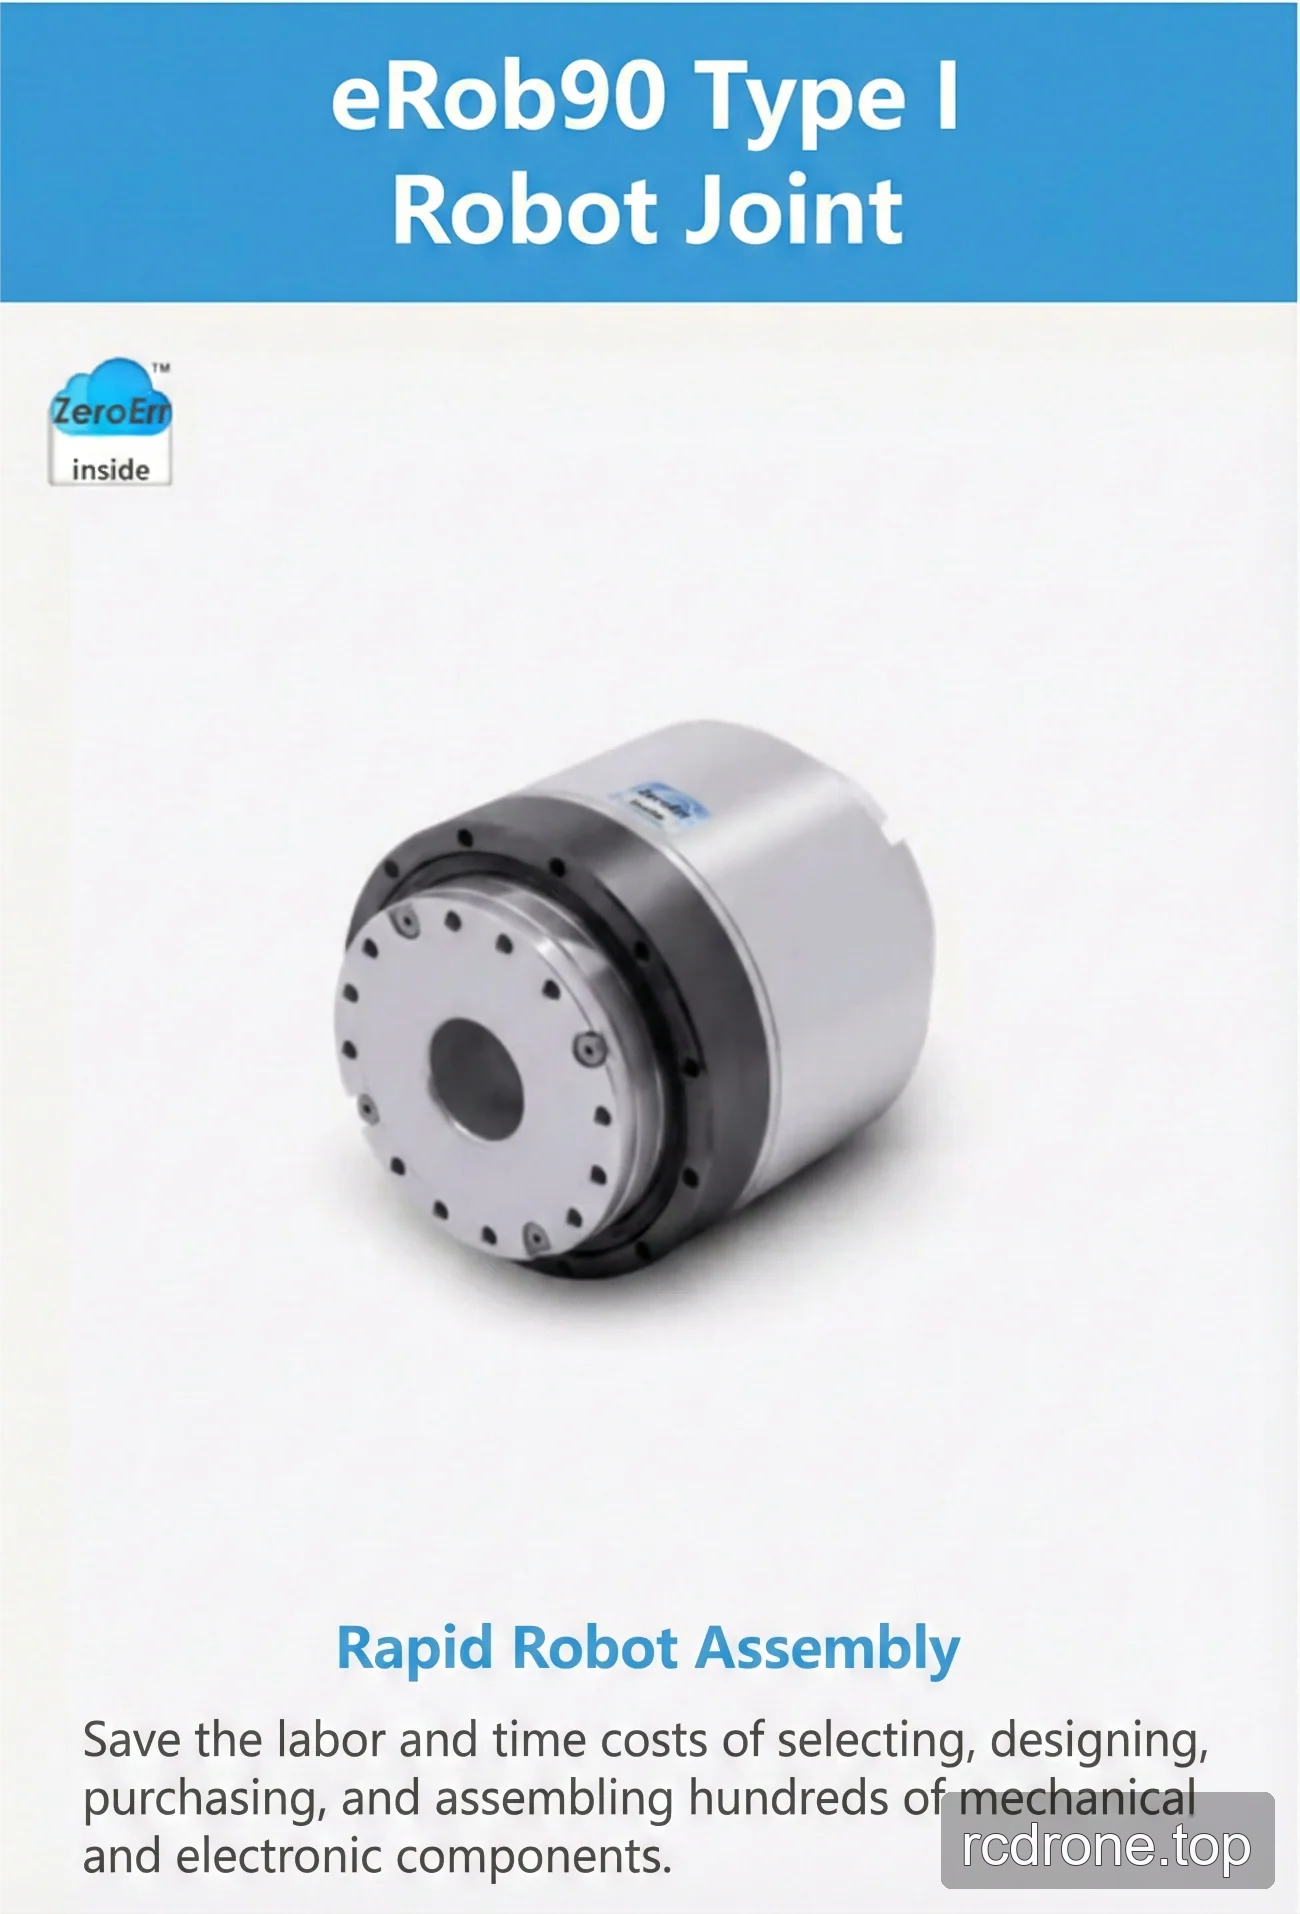
ZeroErr eRob 90 I 機器人關節 馬達 提供 CANopen 和 EtherCAT 版本,帶或不帶剎車,適用於機器人關節配置和快速機器人組裝。
特點和配置
- 通訊版本: CANopen 或 EtherCAT。
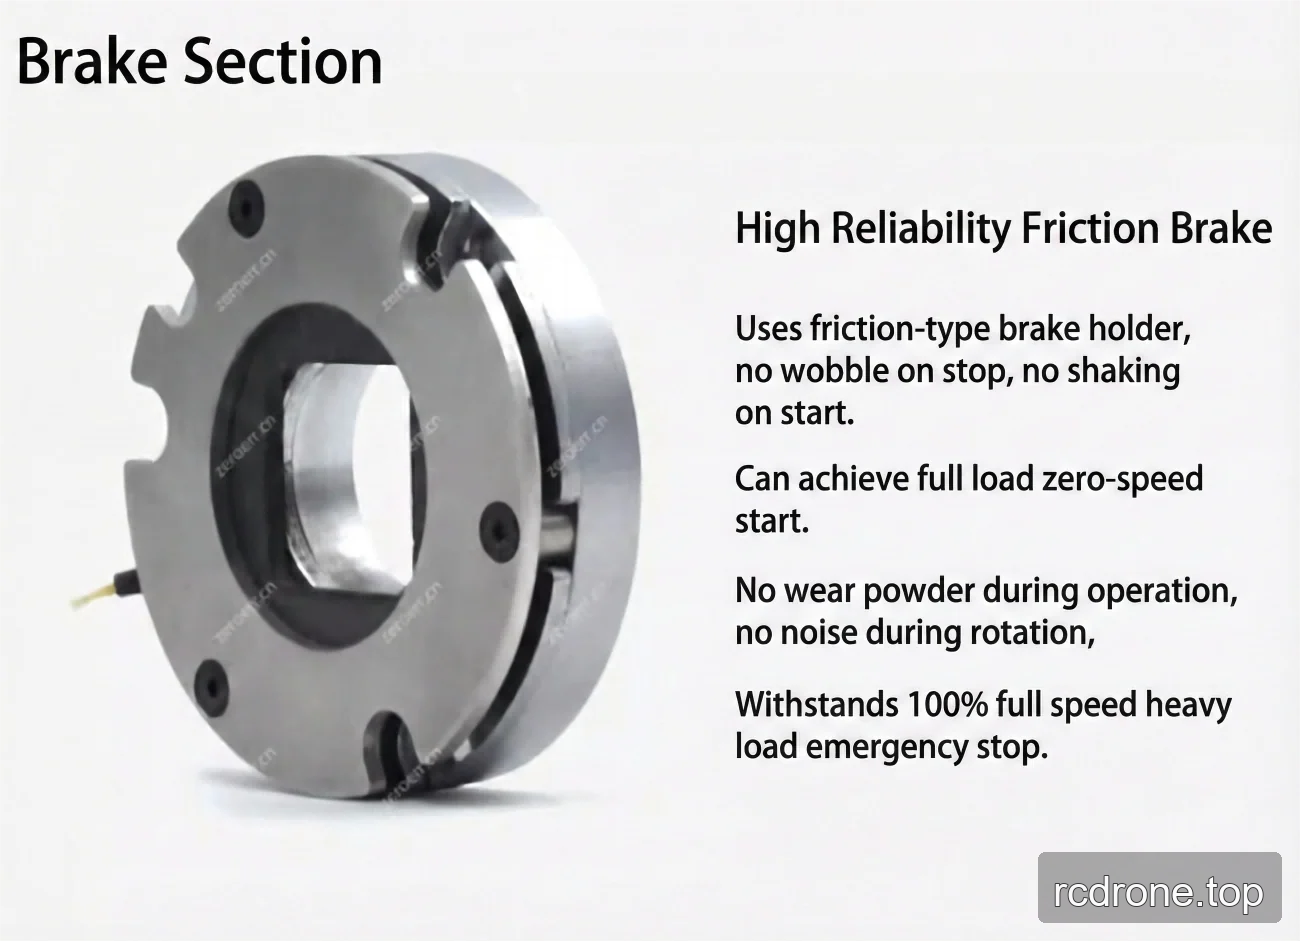
- 剎車配置: 帶剎車或不帶剎車。所列的剎車型號為摩擦剎車。
- 減速比選擇: 50、80、100 和 120。
- 多圈和扭矩選擇: 無多圈和無扭矩;無多圈和有扭矩;有多圈和無扭矩;有多圈和有扭矩。
- 指定功率輸入電壓:48 V (±10%)。
- 指定中空孔徑:18 mm。
- 指定安裝方法:相同,兼容。
規格
應變波齒輪比
| 應變波齒輪比 | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| 啟動和停止的峰值扭矩 (Nm) | 73 | 96 | 107 | 113 |
| 平均負載扭矩下的允許最大值 (Nm) | 44 | 61 | 64 | 64 |
| 額定扭矩 (Nm) | 33 | 44 | 52 | 52 |
| 允許的最大瞬時扭矩 (Nm) | 127 | 165 | 191 | 191 |
| 最大輸出轉速 (RPM) | 60 | 37.5 | 30 | 25 |
| 電源輸入電壓 (V) | 48 V (±10%) | |||
| 中空孔徑 | 18 mm | |||
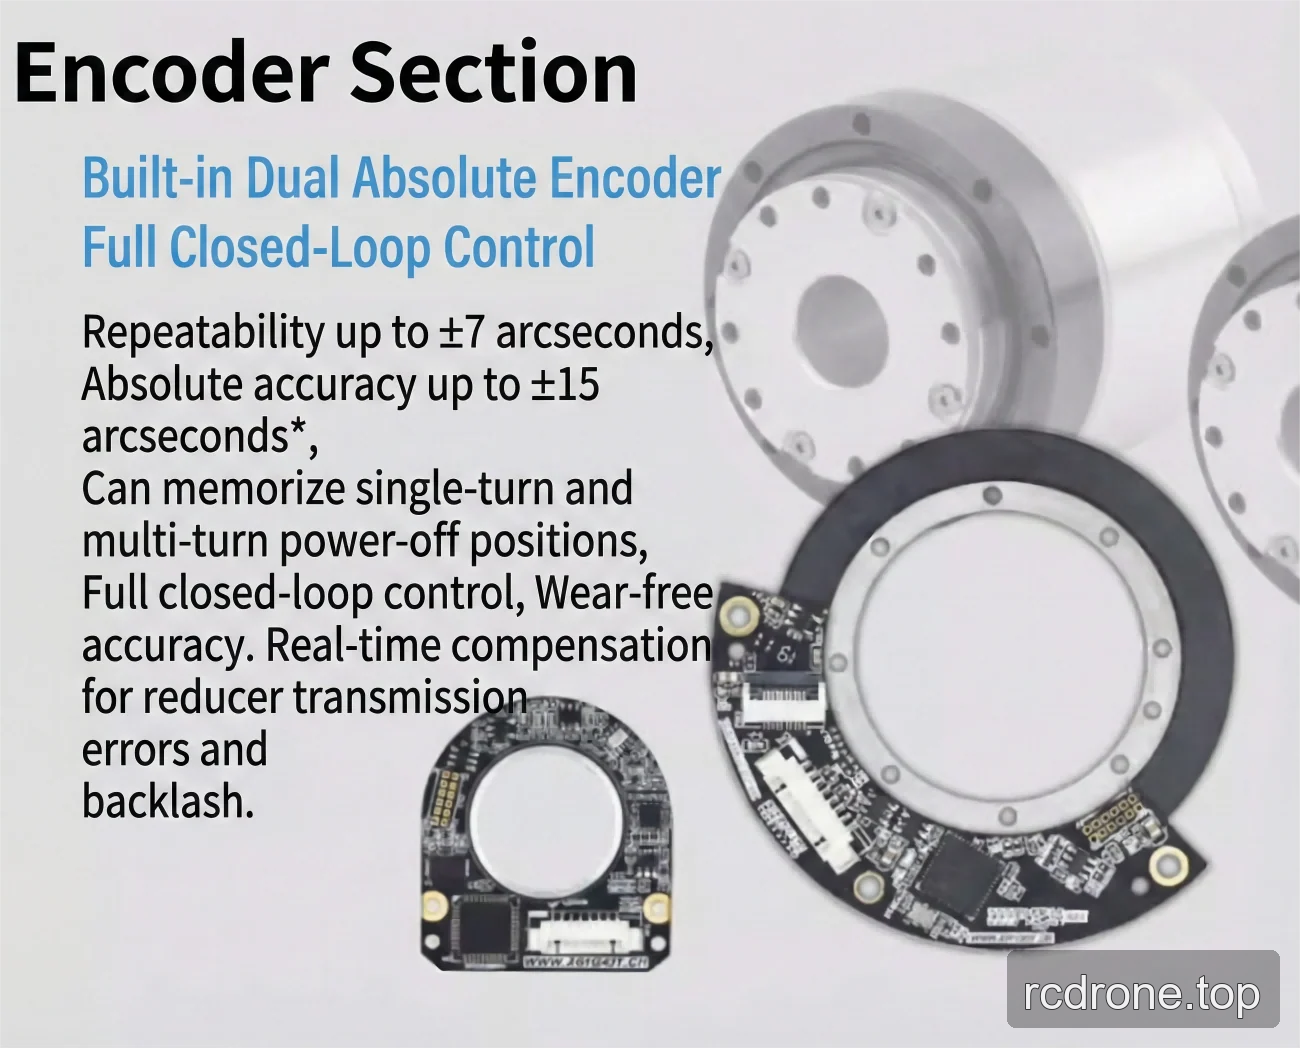
| 精度 | 重複性/絕對精度: ±7/±15 弧秒或 ±10/±25 弧秒* | |||
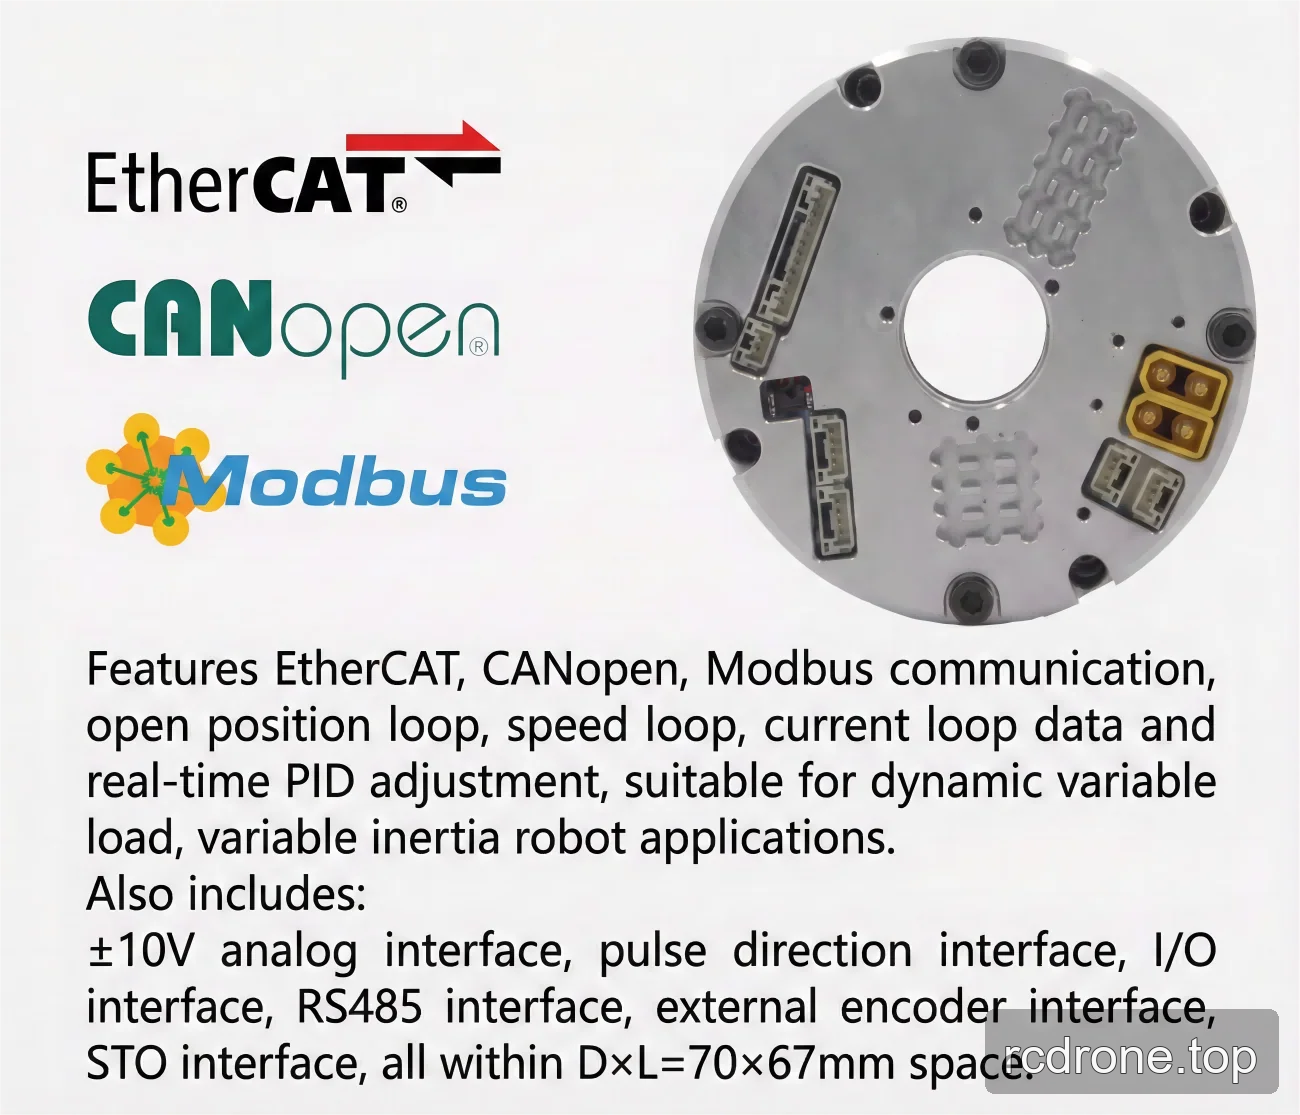
| 電氣接口 | 通訊協議: EtherCAT/CANopen/Modbus; 輸出端編碼器解析度: 19/20 位 | |||
| 安裝方法 | 相同, 兼容 | |||
V3/V6 比較
| 版本 | V3 | V6 |
|---|---|---|
| 馬達功率 (W) | 300 | 314 |
| SWG 輸出端慣性 (g-mm2) | 297466 | 273391 |
| SWG 輸出端質量 (kg) | 0.36 | 0.321 |
| SWG 輸入側慣性 (g·mm²),不含剎車 | 139067 | 95791 |
| SWG 輸入側質量 (kg),不含剎車 | 0.41 | 0.257 |
| 外徑 × 長度 (mm),不含剎車 | Φ90 × 98.9 | Φ90 × 75.9 |
| 總質量 (kg),不含剎車 | 1.75 | 1.506 |
| SWG 輸入側慣性 (g·mm²),含剎車 | 147025 | 110213 |
| SWG 輸入側質量 (kg),含剎車 | 0.43 | 0.292 |
| 外徑 × 長度 (mm),含剎車 | Φ90 × 98.9 | Φ90 × 75.9 |
| 總質量 (kg),帶剎車 | 1.87 | 1.639 |
| 直徑與長度比 | D/L = 0.91 (小於 1) | — |
| 常見參數 | ID: 18 mm; IP 等級: IP54*; 剎車型號: 摩擦剎車 | |
| 可選設備 | 通訊類型: EtherCAT/CANopen/Modbus; 輸出編碼器解析度: 19 位; 重複性/精度: ±7/±15 弧秒或 ±10/±25 弧秒。 | |
應用
- 類人機器人
- 機器手臂
- 外骨骼
- 四足機器人
- 自動導引車輛
- ARU 機器人
- 協作機器人
- 醫療機器人
- 自動化設備
下載
下載 & 資源
- EROB70F I 系列 CANopen EROB90I — 安裝圖 (PDF)
- EROB90I I 系列 EtherCAT — 3D 模型 (STEP)
- EROB90I I 系列 CANopen — 3D 模型 (STEP)
- EROB90I I 系列 EtherCAT 安裝圖 — 安裝圖 (PDF)
- EROB90I I 系列 CANopen 安裝圖 — 安裝圖 (PDF)
視覺細節
產品視頻
產品瀏覽
尺寸與結構

特點與設計

介面與連接
應用範例
