ZeroErr eRob 90 T 機器人關節馬達,48V EtherCAT/CANopen,50/80/100 傳動比
ZeroErr eRob 90 T 機器人關節馬達,48V EtherCAT/CANopen,50/80/100 傳動比
ZeroErr
正常價格
$2,327.00 USD
正常價格
銷售價格
$2,327.00 USD
單價
每
含稅。
船運 結帳時計算。
無法載入取貨情況


概述
該ZeroErr eRob 90 T 機器人關節馬達 提供CANopen或EtherCAT版本,每個版本可選擇是否配備扭矩傳感器。選擇50、80或100的減速比,以及帶有或不帶有多迴路記憶的版本。
特點
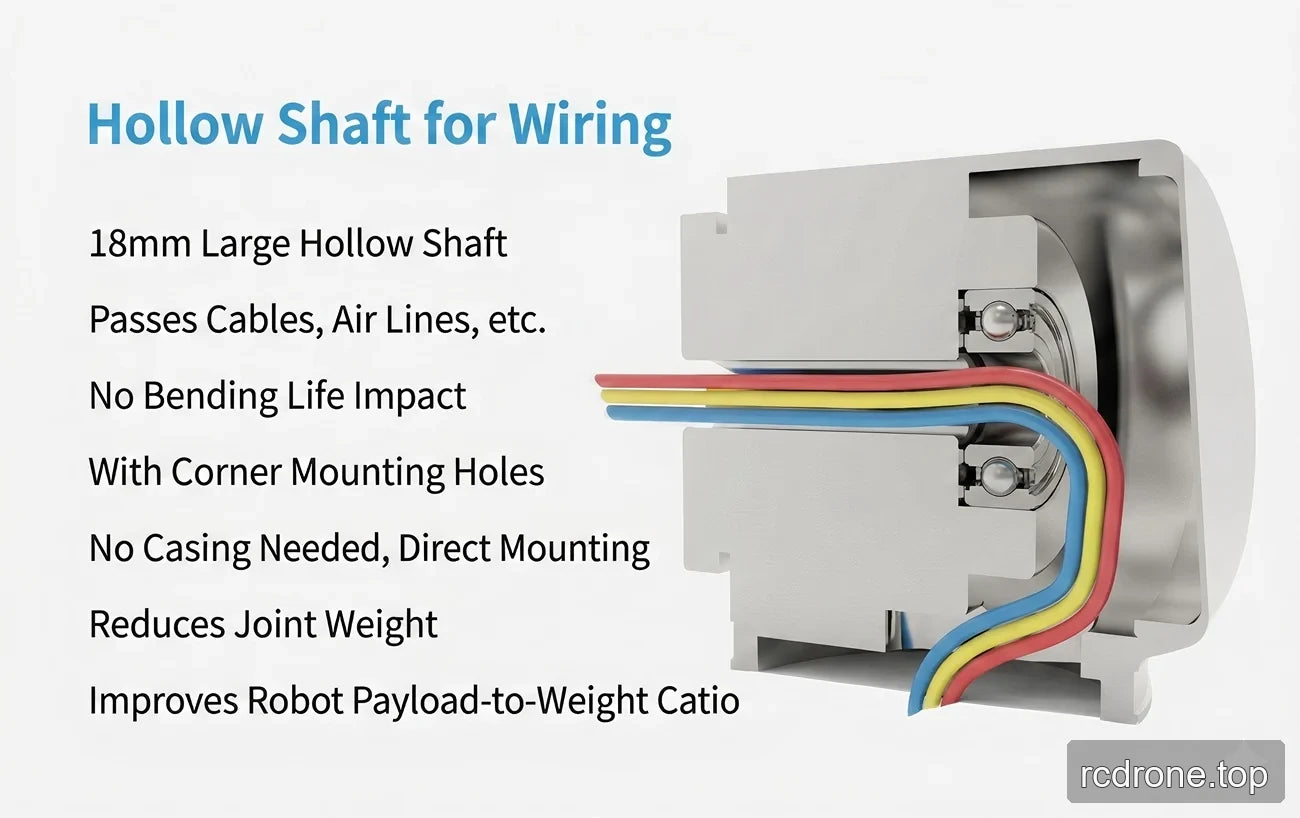
- 18毫米中空軸/通孔以便於電纜和氣管路由。
- 角落安裝孔和直接安裝設計;不需要外殼。
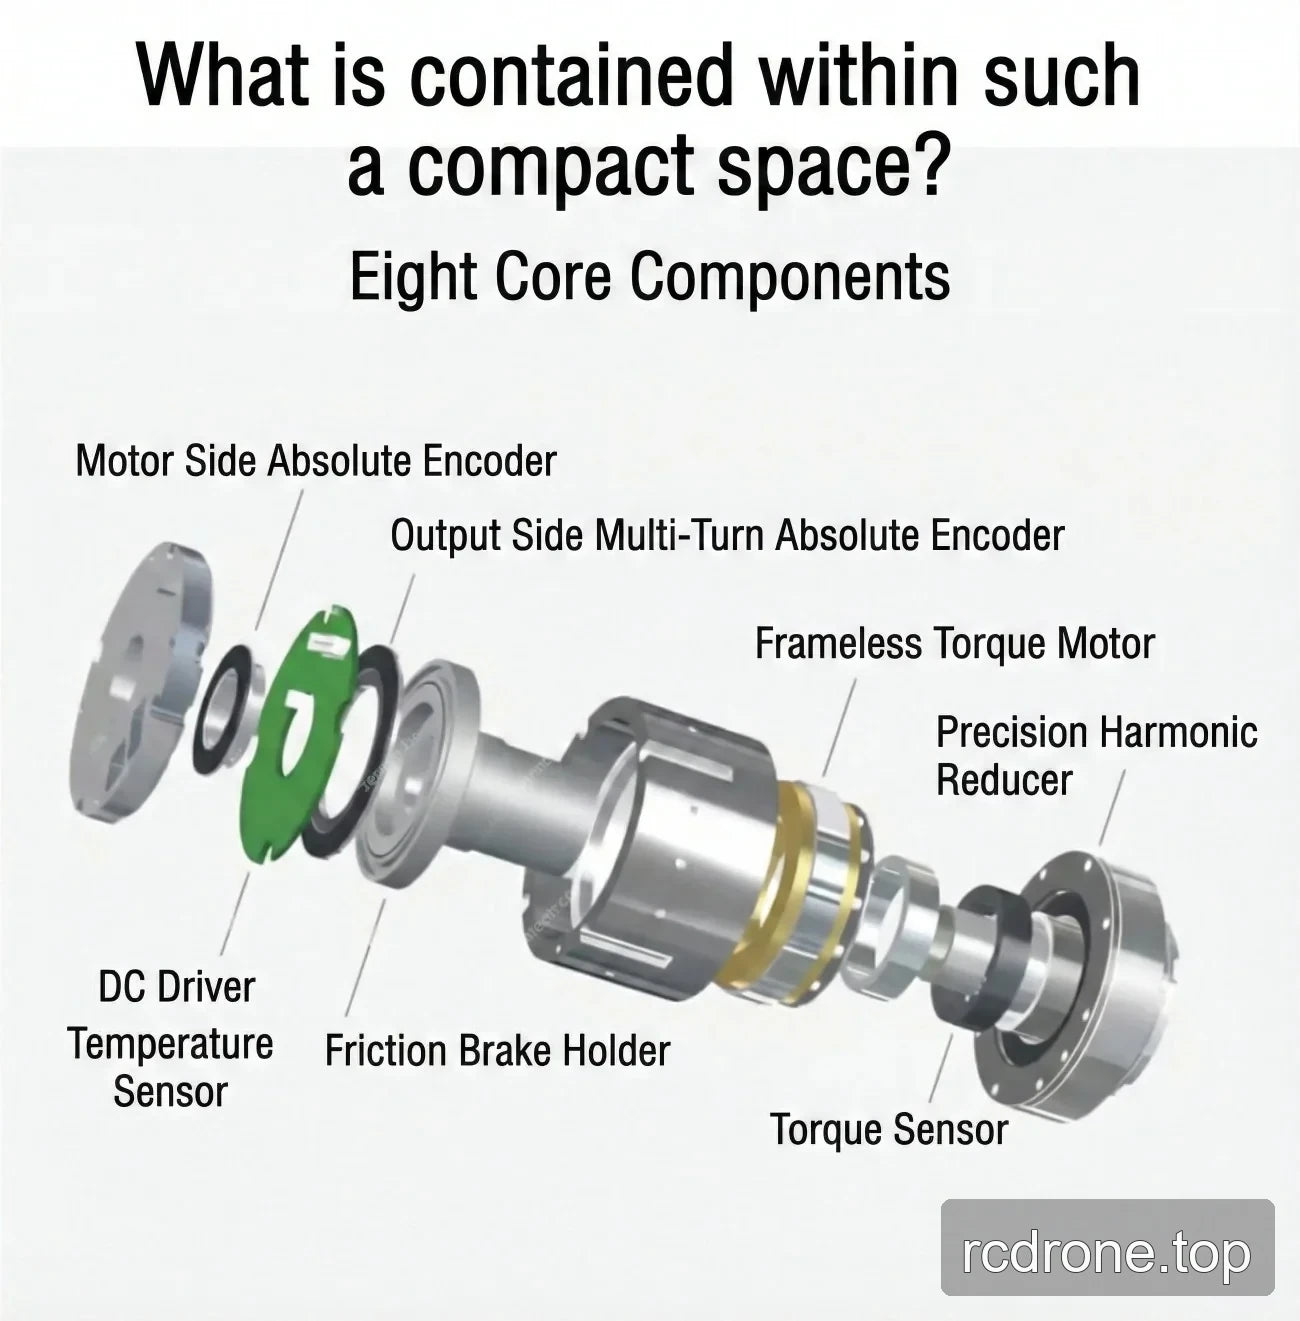
- 摩擦阻尼剎車;常見參數條目中也列出了摩擦剎車。
- 完全差動接口,具有強大的抗干擾能力和雙重防鬆連接器,可用於串聯或並聯連接。
- IP65等級;常見參數條目中列出了IP65*。
- 中空軸路由被聲明不會影響彎曲壽命,並有助於減輕關節重量,提高有效載荷與重量比。
規格
可選配置
| 選擇 | 可用選項 |
|---|---|
| 版本 | eRob 90 T (CANopen 帶扭矩傳感器); eRob 90 T (CANopen 不帶扭矩傳感器); eRob 90 T (EtherCAT 帶扭矩傳感器); eRob 90 T (EtherCAT 不帶扭矩傳感器) |
| 減速比 | 50; 80; 100 |
| 多迴路記憶 | 無多迴路記憶; 有多迴路記憶
技術參數
源技術表識別模型/關節系列為 eRob90HXXT 並使用以下應變波齒輪比列。
| 參數 | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| 型號 / 關節系列 | eRob90HXXT | |||
| 應變波齒輪比 | 20-50 | 20-80 | 20-100 | 20-120 |
| 啟動/停止的峰值扭矩 (Nm) | 73 | 96 | 107 | 113 |
| 允許的最大平均負載扭矩 (Nm) | 44 | 61 | 64 | 64 |
| 額定扭矩 (Nm) | 33 | 44 | 52 | 52 |
| 允許的最大瞬時扭矩 (Nm) | 127 | 165 | 191 | 191 |
| 最大輸出轉速 (RPM) | 60 | 37.5 | 30 | 25 |
| 馬達功率 (W) | 300 | |||
| 電源電壓 (V) | 48 V (±10%) | |||
| 電源注意事項 | 請仔細閱讀:“為什麼普通開關電源不能用作模組的電源?”以及“聯合模組手冊第3章 eRob 輸入電源說明”。 | |||
| 輸出編碼器解析度 | 19 位 | |||
| 重複性 / 絕對精度 (弧秒) | ±10 / ±45 弧秒 | |||
| 通訊總線 | EtherCAT / CANopen | |||
| 外徑 × 長度 × 穿孔 (毫米) | 96 × 123.8 × 18 | |||
| 重量 (公斤) | 2.6 | |||
| 介面設計 | 全差分介面,強抗干擾;雙防鬆連接器,可串聯/並聯連接。 | |||
| 剎車 | 摩擦阻尼剎車 | |||
| IP 等級 | IP65 | |||
| 應變波齒輪輸入慣性 (g·mm²) | 147025 | |||
| 應變波齒輪輸入質量 (kg) | 2.6 | |||
| 常見參數 | 識別碼:18 毫米,IP 等級:IP65*,剎車:摩擦剎車 | |||
| 可選設備 | 通訊:EtherCAT / CANopen / Modbus;輸出編碼器解析度:19 位;重複性/精度:±7/±15 弧秒或 ±10/±25 弧秒 | |||
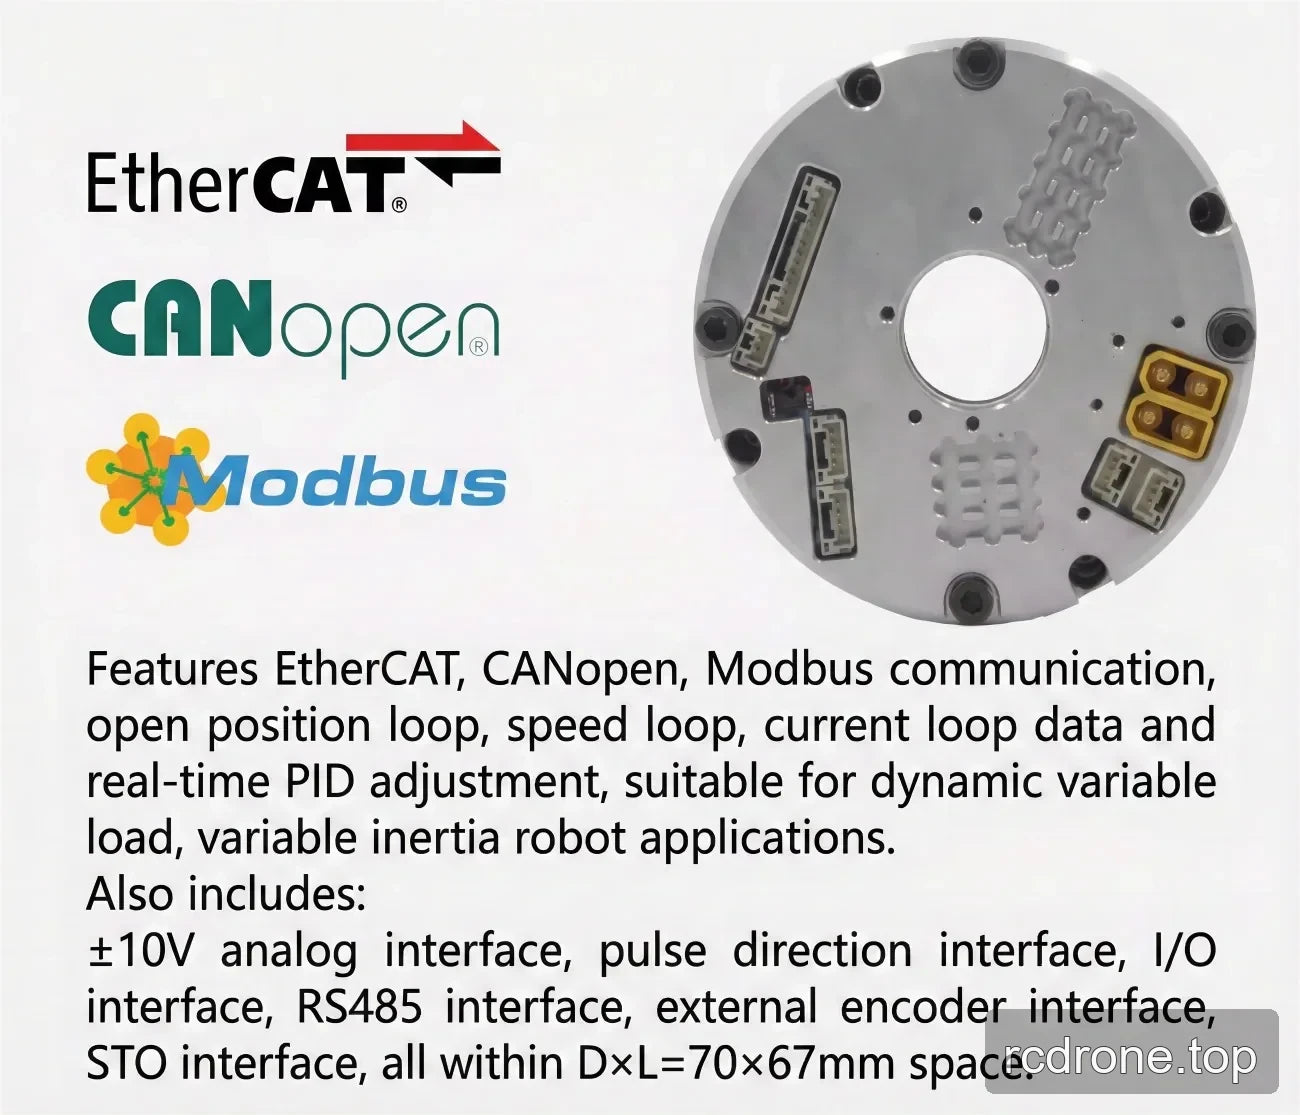
| EtherCAT 版本旋轉執行器 | 可選介面:RS485,脈衝/DIR,I/O,±10 V 類比和 STO | |||
| CANopen 版本旋轉執行器 | 可選介面:RS485,脈衝/DIR,I/O,±10 V 類比和 STO | |||
下載
EROB170I I 系列 EtherCAT eRob90T — 3D 模型 (ZIP)
EROB170I I 系列 EtherCAT — 3D 模型 (ZIP)
EROB90 T 系列 EtherCAT — 3D 模型 — STEP 檔案 (ZIP)
EROB90 T 系列 CANopen — 3D 模型 — STEP 檔案 (ZIP)
EROB90 T 系列 EtherCAT 安裝圖 — 安裝圖 (PDF)
EROB90 T 系列 CANopen 安裝圖 — 安裝圖 (PDF)
應用
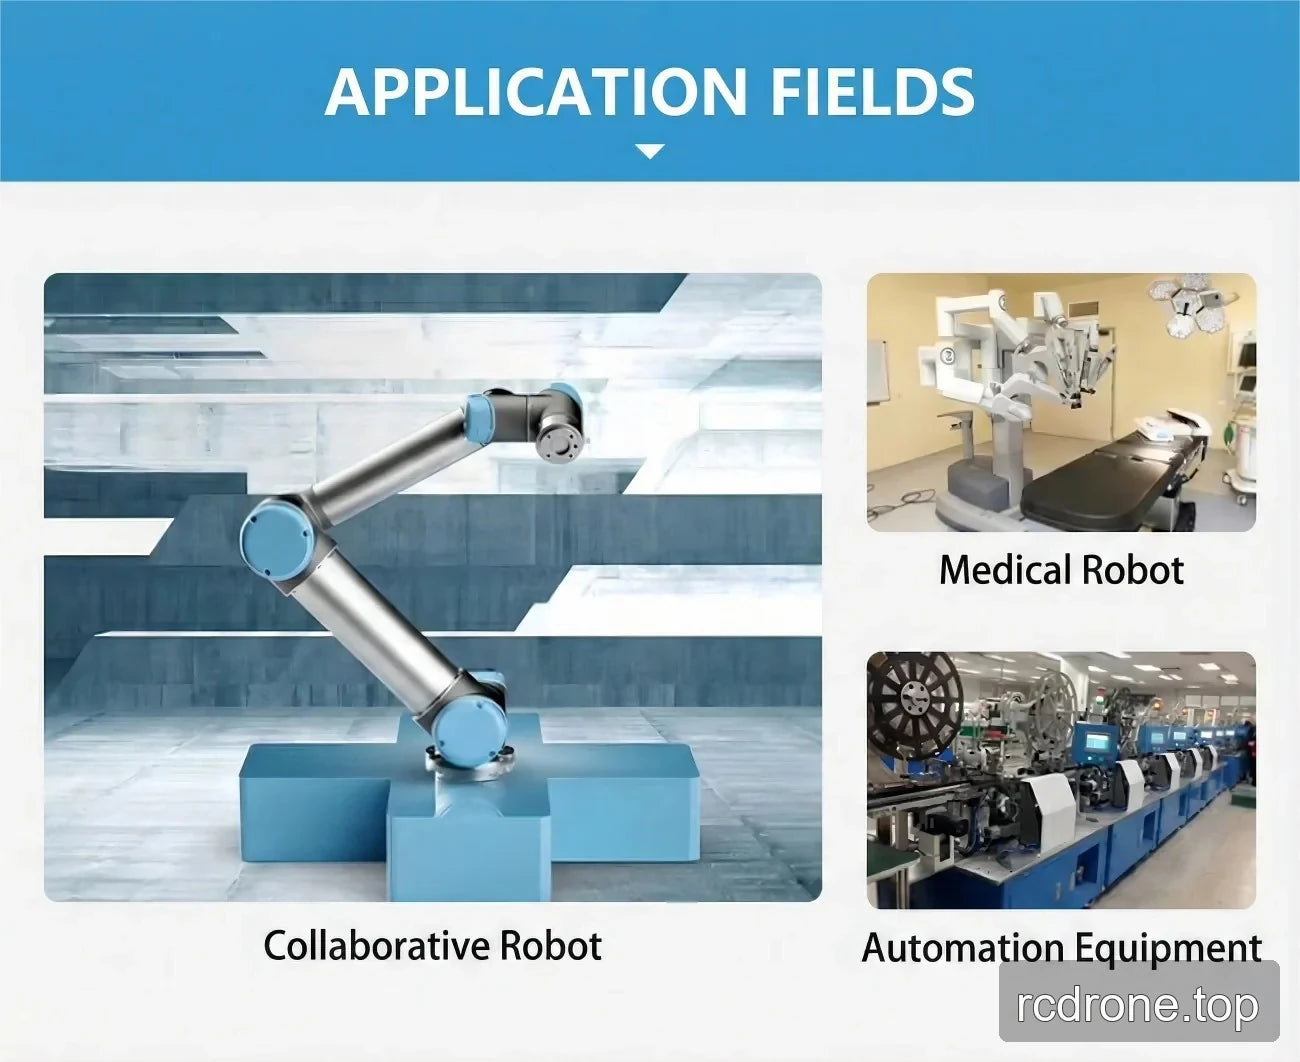
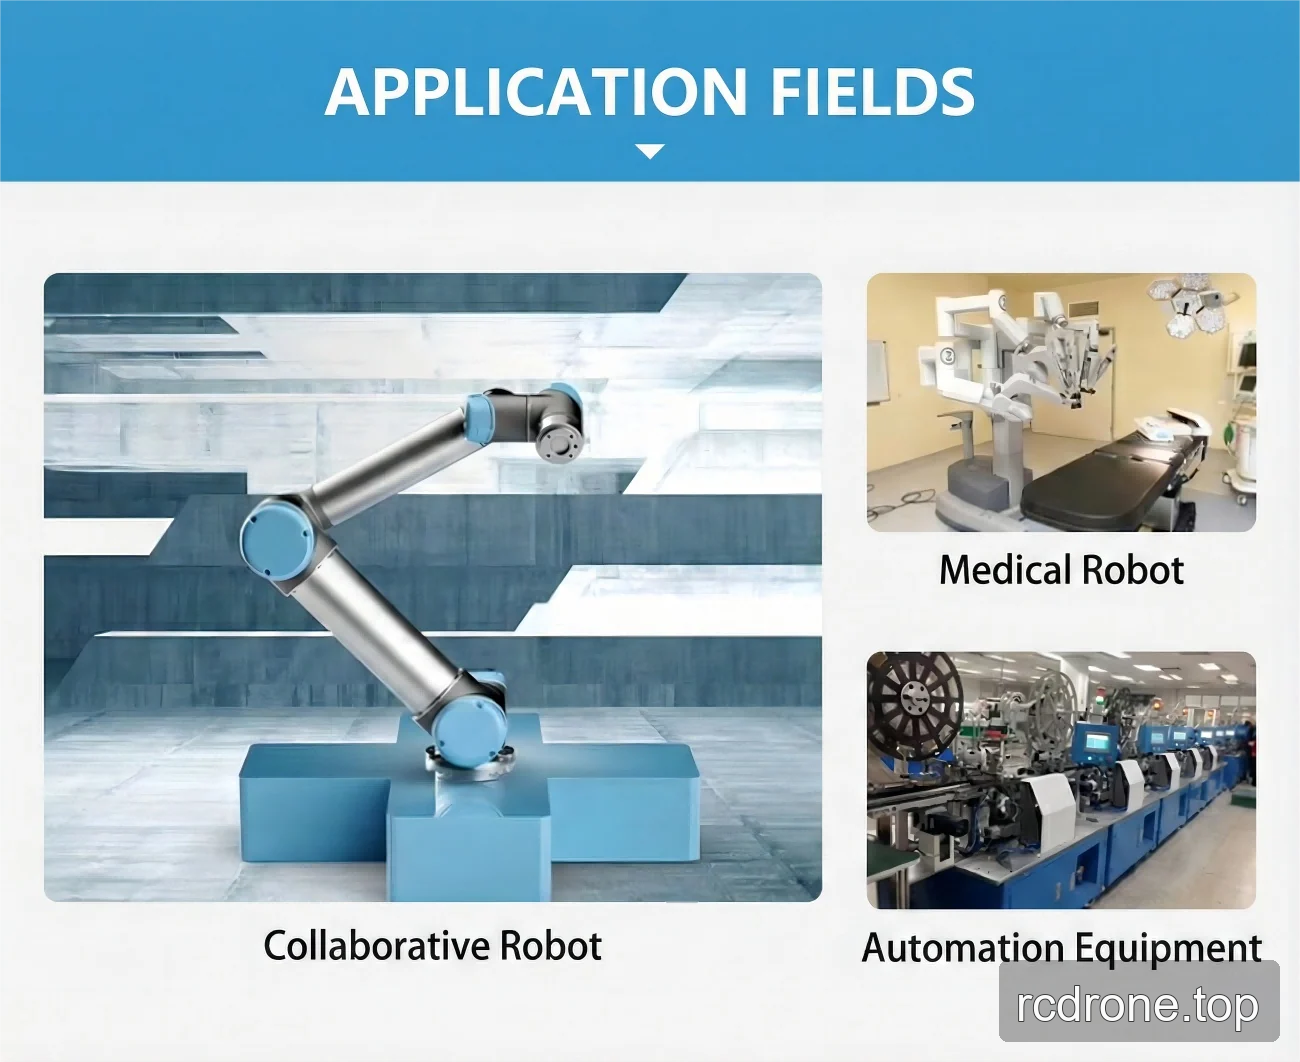
此關節的應用場景包括人形機器人、機械手臂、外骨骼、四足機器人、自動導引車(AGV)、ARU 機器人、協作機器人、醫療機器人和自動化設備。
視覺細節
產品視頻
產品瀏覽

特點與設計
接口與連接
規格與性能

應用範例