


مستشعر القوة/العزم سداسي المحاور ASAIR AF2601R40 مع وحدة جمع البيانات
مستشعر القوة/العزم سداسي المحاور ASAIR AF2601R40 مع وحدة جمع البيانات
ASAIR
تعذر تحميل مدى توفر الطلب


نظرة عامة
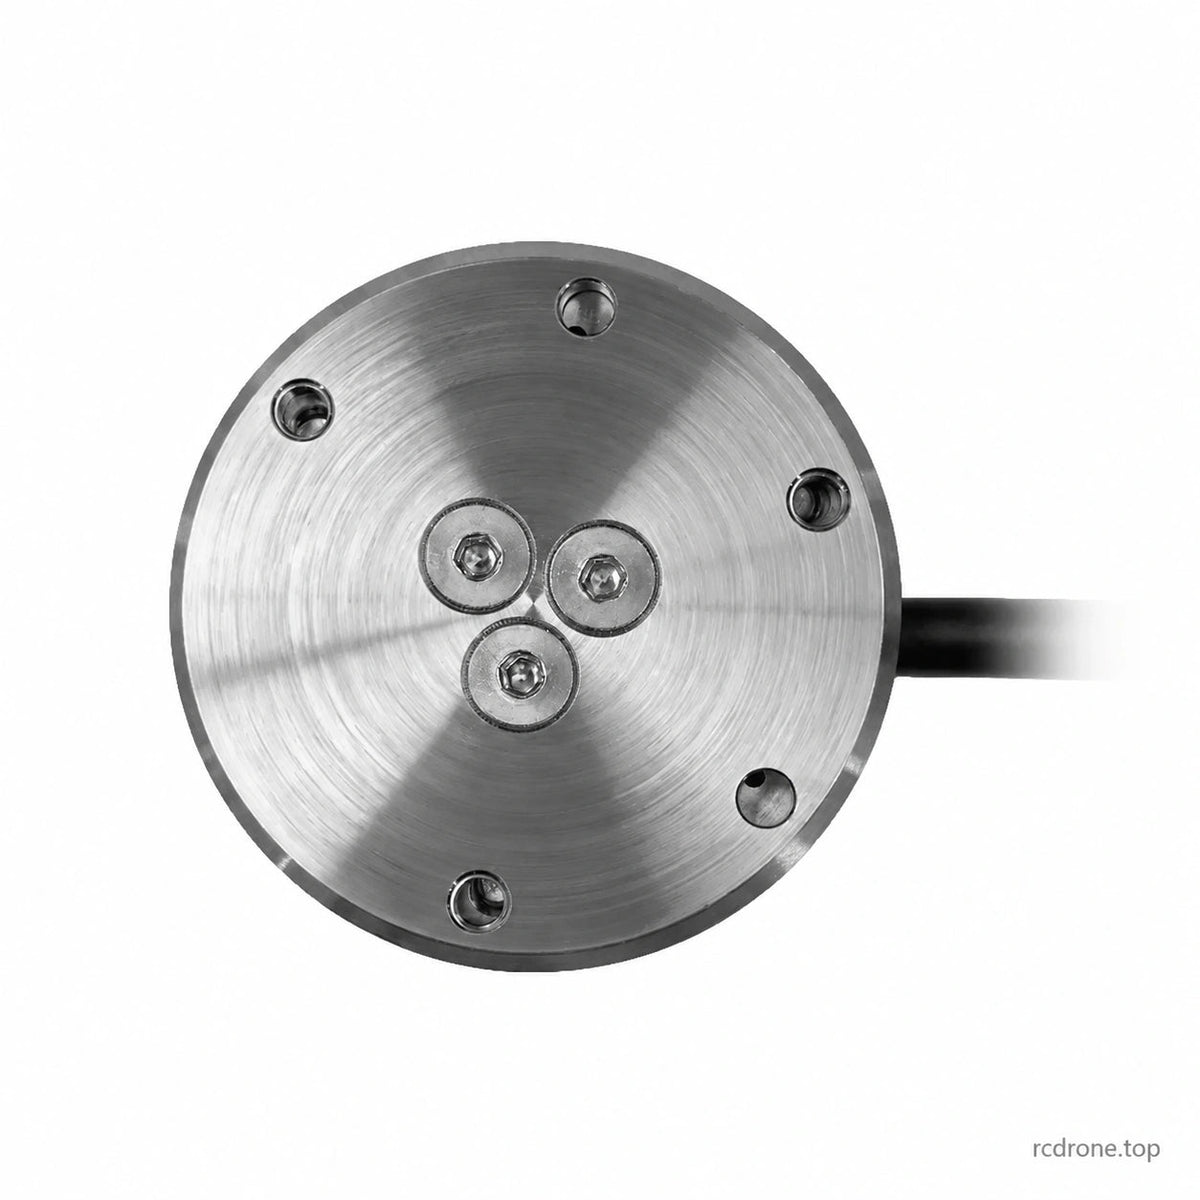
جهاز ASAIR AF2601R40 مستشعر القوة/العزم ذو الستة محاور يقيس ثلاثة قوى متعامدة وثلاثة عزوم في هيكل مدمج من الفولاذ المقاوم للصدأ. تتضمن الحزمة وحدة استحواذ منفصلة AF2610R01 للتكامل مع RS485/Modbus. يناسب قطره 40 مم وسمك المستشعر 14 مم أدوات الروبوت المدمجة وتركيبات الاختبار متعددة المحاور.
الميزات
- مقاييس إجهاد السيليكون وخوارزميات الفصل لاستشعار المكونات الستة.
- Fx/Fy 150 N، Fz 300 N و10 N·m على كل محور عزم.
- دقة ±1.5% FS وتكرارية ±0.5% FS.
- هيكل مستشعر من الفولاذ المقاوم للصدأ مع حماية IP64.
- قياس يصل إلى 300 هرتز من خلال نظام الاستحواذ المتطابق.
- تعويض درجة الحرارة ودعم المعايرة متعددة المحاور للحفاظ على اتساق القياس.
المواصفات
| العلامة التجارية / الطراز | ASAIR / AF2601R40 |
|---|---|
| تكنولوجيا الاستشعار | أجهزة قياس الضغط من السيليكون MEMS مع فصل متعدد المحاور |
| المحاور | Fx، Fy، Fz؛ Tx، Ty، Tz |
| نطاقات Fx / Fy / Fz | 150 N / 150 N / 300 N |
| نطاقات Tx / Ty / Tz | 10 N·m لكل منها |
| الدقة | ±1.5% FS |
| اللاخطية | ±1.0% FS |
| التكرارية / الزحف | ±0.5% FS كل |
| قدرة التحميل الزائد | 150% FS |
| الاتصال بالنظام | RS485، Modbus من خلال وحدة الاستحواذ المتطابقة |
| معدل القياس | حتى 300 هرتز |
| درجة حرارة التشغيل | −10 إلى +40 °م |
| رطوبة التشغيل | 20–80% RH، بدون تكثف |
| حماية المستشعر / المادة | IP64 / فولاذ مقاوم للصدأ |
| أبعاد المستشعر | Ø40 × 14 مم |
| مرجع تشغيل المستشعر | 6–12 فولت DC في مخطط تشغيل المستشعر؛ استخدم الوحدة المتطابقة وتوصيلات الموصل المعتمدة |
FS تعني المقياس الكامل.تطبق قيم القوة والعزم على محاورها المعنية، وليس على وزن الحمولة أو المنتج الخاص بالروبوت. تجنب الأحمال المجمعة التي تتجاوز نطاق التشغيل المحدد؛ قدرة التحميل الزائد ليست نطاق قياس عادي.
وحدة الاستحواذ والأسلاك
| وحدة | AF2610R01 |
|---|---|
| إمداد الوحدة | 9–24 فولت تيار مستمر |
| اتصال المستشعر | موصل 9 دبابيس |
| كابل الإخراج | أربعة موصلات |
| التحفيز | 3.3 V |
| الاتصال / المعدل | RS485، Modbus / حتى 300 هرتز |
| البيئة | −10 إلى +40 °م؛ 20–80% رطوبة نسبية، غير متكثف |
| الحماية / الهيكل | IP64 / سبيكة الألمنيوم |
| السلك الأبيض | 9–24 فولت تيار مستمر لتغذية الوحدة |
|---|---|
| السلك الأسود | الأرضي |
| السلك البني | RS485-A |
| السلك الأزرق | RS485-B |
احتفظ بتغذية الوحدة، وجسر الإثارة، ومراجع تشغيل المستشعر منفصلة. استخدم الاتصال المتطابق للمستشعر/الوحدة؛ لا تطبق تغذية الوحدة مباشرة على أسلاك المستشعر غير المعروفة.قم بمطابقة معلمات الاتصال وصفر التجميع المثبت قبل القياس.
التطبيقات
- الطحن الذي يتحكم فيه الروبوت بالقوة، التجميع الدقيق والتعليم الموجه باليد.
- مراقبة الاتصال والتحميل الناتج عن التصادم كجزء من نظام التحكم المصمم.
- بحث عزم دوران عجلة القيادة، تحميل متعدد المكونات للإطارات وبحث تحميل دمى التصادم.
- تحليل المشي، الروبوتات التأهيلية وبحث إجهاد مقبس الأطراف الاصطناعية ضمن نطاقات المستشعر.
توضح صور التطبيقات أمثلة على التكامل. الحزمة لا تشكل نظام أمان روبوت كامل أو نظام سريري.
الأبعاد الميكانيكية والتركيب
تحدد رسم المستشعر دوائر قطرها Ø40 × 14 مم، Ø33 مم، خيوط تثبيت M3 مع عمق 3 مم و 6 مم، وميزات تحديد بقطر Ø3 مم مع عمق 3 مم و 6 مم على الوجوه المعنية.طابق كل ميزة مع وجهها المقابل واحتفظ بالزوايا المحددة. تُظهر رسم الوحدة مرجع حاوية بحجم 60 × 50 مم وسمك 25.5 / 23 مم، موصل 9 دبابيس ومدخل كابل M6. التسامح غير المحدد للرسم هو ±0.1 مم.
قم بتأمين القاعدة والأدوات إلى الوجوه المحددة، وضبط إطار الإحداثيات، وتوفير تخفيف إجهاد الكابل وتعويض وزن الأداة واتجاهها أثناء المعايرة.
ما هو مدرج
- 1 × مستشعر قوة/عزم دوران AF2601R40 بستة محاور مع كابل.
- 1 × وحدة اكتساب بيانات AF2610R01 المطابقة.
مزود الطاقة، محول مضيف RS485، أذرع الروبوت، الأدوات، أجهزة الاختبار وتركيبات التركيب غير مدرجة.
تفاصيل بصرية




