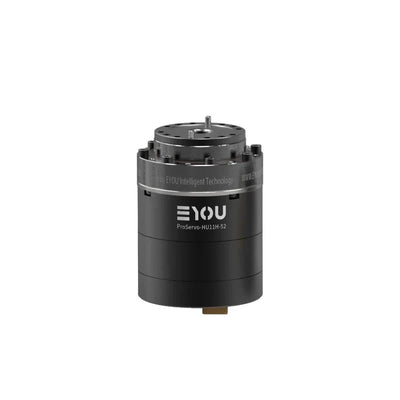
محرك مفصل روبوتي هارمونيك EYOU PHU40H-170 بجهد 48 فولت، نسب 81/101/121/161 للروبوتات
محرك مفصل روبوتي هارمونيك EYOU PHU40H-170 بجهد 48 فولت، نسب 81/101/121/161 للروبوتات
EYOU
تعذر تحميل مدى توفر الطلب


نظرة عامة
محرك EYOU PHU40H-170 هو مشغل مفصل روبوتي مع مخفض هارمونيكي مزود بسائق مدمج لأنظمة الأتمتة الروبوتية والصناعية. يعمل بجهد 48 فولت مستمر (نطاق 24–48 فولت مستمر) ويقدم خيارات لنسب تخفيض 81، 101، 121، أو 161، بالإضافة إلى خيارات الفرامل أو بدون فرامل. تدعم اتصالات CANopen وEtherCAT، والترميز المطلق المزدوج، وأنماط التحكم المتعددة في الموضع والسرعة والعزم تكامل النظام.
الميزات
- تصميم مخفض هارمونيكي مع محرك مقسم الجسم وهندسة المخفض.
- سائق مدمج مع ترميز مطلق مزدوج: 17 بت من جانب المحرك و19 بت من جانب المخفض.
- بروتوكولات الاتصال CANopen وEtherCAT؛ اختيار البروتوكول قابل للتكوين عبر البرمجيات.
- واجهات الطاقة وCAN FD وEtherCAT وSTO.
- خيارات الفرامل وبدون فرامل متاحة.
- تدعم سلسلة PHU وحدات التحكم في الفرامل والقوة القابلة للتعديل لتكييف منصة الروبوت ودمج النظام.
المواصفات
نموذج ومواصفات شائعة
| المعلمة | القيمة |
|---|---|
| نموذج الوحدة | PHU-40H-170 |
| نوع المخفض | هارمونيك |
| قدرة المحرك المقدرة | 905 واط |
| عزم دوران المحرك المقدّر | 3.6 ن·م |
| عزم دوران المحرك الأقصى | 14.4 ن·م |
| الفرامل (B/N) | B/N |
| الأبعاد (القطر الخارجي × المحور) | Φ170 × 149 مم |
| الوزن (B/N) | 9.34 / 8.70 كجم |
| قطر التجويف | 23 مم |
| مظهر السكن (لون العملية) | أسود مؤكسد (غير مصقول بالرمل) |
| مظهر المخفض (لون العملية) | الحلقة الخارجية سوداء |
| الحمولة المسموح بها شعاعياً (ديناميكية/ثابتة) عند الخرج | 2000 نيوتن |
| الحمولة المسموح بها محوريًا (ديناميكية/ثابتة) عند الخرج | 2000 نيوتن |
| عزم الانحناء عند الخرج | 600 نيوتن·م |
| جهد التشغيل المقدر | 48 فولت DC |
| نطاق جهد التشغيل | 24–48 فولت DC |
| السائق | مدمج |
| المشفر/بت | ثنائي مطلق / جانب المحرك 17 بت & جانب المخفض 19 بت |
| واجهة السائق (انظر وصف نموذج الطرفية) | الطاقة (DC الداخل، DC الخارج)، CAN FD (الداخل، الخارج)، EtherCAT (الداخل، الخارج)، STO (1، 2) |
| بروتوكول الاتصال (انظر وصف الاتصال) | EtherCAT / CANopen |
| أنماط التحكم | وضع الملف الشخصي (PP)، سرعة الملف الشخصي (PV)، عزم الملف الشخصي (PT)، وضع متزامن دوري (CSP)، سرعة متزامنة دورية (CSV)، إلخ. |
| درجة حرارة التشغيل المحيطة | -20–60 °C |
| ارتفاع درجة حرارة الهيكل | ≤80 °C |
| الضوضاء | ≤60 ديسيبل |
| العمر | >10,000 ساعة |
مواصفات محددة بالنسبة للنسبة
| المعلمة | 81 نسبة | 101 نسبة | 121 نسبة | 161 نسبة |
|---|---|---|---|---|
| القدرة المقدرة المشتركة - قيود العمر | 659 واط | 664 واط | 554 واط | 416 واط |
| عزم الدوران المقدر عند 2000 دورة في الدقيقة مدخل | 255 نيوتن·م | 320 نيوتن·م | 320 نيوتن·م | 320 نيوتن·م |
| عزم الحمل المتوسط عند المخرج | 351 نيوتن·م | 460 نيوتن·م | 557 نيوتن·م | 557 نيوتن·م |
| عزم الذروة عند المخرج | 641 نيوتن·م | 702 نيوتن·م | 762 نيوتن·م | 800 نيوتن·م |
| الحد الأقصى.عزم الدوران الخارجي المسموح به عند المخرج (فوري) | 1210 N·م | 1334 N·م | 1458 N·م | 1458 N·م |
| الرجوع الخلفي | ≤20 قوس ثانوي | ≤20 قوس ثانوي | ≤20 قوس ثانوي | ≤20 قوس ثانوي |
| سرعة التصنيف عند المخرج — قيود الحياة | 25 دورة في الدقيقة | 20 دورة في الدقيقة | 17 دورة في الدقيقة | 12 دورة في الدقيقة |
| السرعة القصوى عند المخرج | 30 دورة في الدقيقة | 24 دورة في الدقيقة | 20 دورة في الدقيقة | 15 دورة في الدقيقة |
| صلابة عزم الدوران للمخفض | 1876.452 N·م/راد | 1876.452 N·م/راد | 1876.452 N·م/راد | 1876.452 N·م/راد |
| عطالة إدخال المخفض (B) | 1876.452 kg·mm² | 1876.452 kg·mm² | 1876.452 kg·mm² | 1876.452 kg·mm² |
| عزم القصور الذاتي الناتج المكافئ (B) | 12311402 kg·mm² | 19141687 kg·mm² | 27473134 kg·mm² | 48639512 kg·mm² |
التطبيقات
مناسب للروبوتات البشرية، وأذرع الروبوتات، والهياكل الخارجية، والروبوتات رباعية الأرجل، ومركبات AGV، وروبوتات ARU، والأتمتة الصناعية، وأذرع الروبوتات التعاونية.
التنزيلات
دليل المستخدم EYOU CANable — (PDF)
دليل الاتصال EYOU PHU RHU Series Joint CANopen EtherCAT — (PDF)
دليل المستخدم EYOU CANable — (PDF)
كتالوج مفاصل الروبوت EYOU — (PDF)
دليل المستخدم EYOU RP Series EN V1.0 20260608 — (PDF)
دليل المستخدم EYOU UART Debug Module — (PDF)
تفاصيل بصرية
عرض المنتجات

الميزات والتصميم


أمثلة على التطبيقات


الخيارات ومقارنة النماذج

الواجهات والاتصالات

تفاصيل المنتج الإضافية