محرك مفصل روبوت هارمونيك EYOU RHU40H-130، نسب 120/160، للروبوتات الشبيهة بالبشر
محرك مفصل روبوت هارمونيك EYOU RHU40H-130، نسب 120/160، للروبوتات الشبيهة بالبشر
EYOU
السعر العادي
$1,341.00 USD
السعر العادي
سعر البيع
$1,341.00 USD
سعر الوحدة
لكل
الضرائب متضمنة.
شحن يتم احتساب المبلغ عند إتمام عملية الشراء.
تعذر تحميل مدى توفر الطلب


نظرة عامة
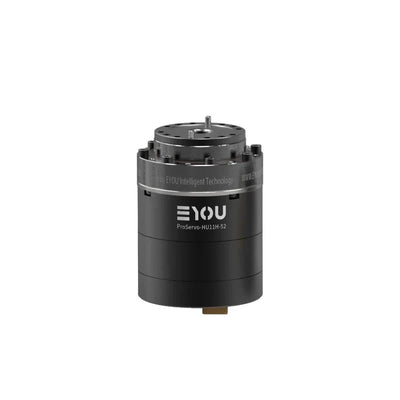
يعتبر EYOU RHU40H-130 مشغل مفصل روبوتي مع مخفض هارموني للروبوتات البشرية وغيرها من التطبيقات الروبوتية المدرجة. يجمع بين سائق مدمج، تشغيل بجهد 48 فولت مستمر، مشفرين مطلقين مزدوجين، واتصال EtherCAT/CANopen. اختر نسبة 120 أو 160 وإصدارات بدون فرامل أو مع فرامل. يتم توفير قيم عزم الدوران، السرعة، الطاقة، والقصور الذاتي المعتمدة على النسبة أدناه لاختيار التكوين المناسب.
الميزات
- مخفض هارموني مع سائق مدمج.
- مشفر مطلق مزدوج: جانب المحرك 17 بت وجانب المخفض 19 بت.
- واجهات سائق الطاقة (DC في/DC خارج)، CAN FD (في/خارج)، EtherCAT (في/خارج)، وSTO (1,2).
- بروتوكولات الاتصال: EtherCAT وCANopen.
- أنماط التحكم: وضع الملف الشخصي (PP)، سرعة الملف الشخصي (PV)، عزم الملف الشخصي (PT)، وضع متزامن دوري (CSP)، سرعة متزامنة دورية (CSV)، إلخ.
- خيارات الفرامل القابلة للاختيار: بدون فرامل أو مع فرامل.
- هيكل مؤكسد، غير مصقول بالرمل ومخفض ذو حلقة خارجية سوداء.
المواصفات
| المعلمة | القيمة |
|---|---|
| نموذج الوحدة | RHU40H-130 |
| نوع المخفض | هارمونيك |
| القدرة المقدرة للمحرك (واط) | 879 |
| عزم الدوران المقدّر للمحرك (ن·م) | 3.6 |
| عزم الدوران الأقصى للمحرك (ن·م) | 10.8 |
| نسبة التخفيض | 120 / 160 |
| الطاقة المقدرة المشتركة (واط) - قيود الحياة | 433 / 475 |
| عزم الدوران المقدر عند 2000 دورة في الدقيقة (ن·م) | 248 / 363 |
| عزم الحمل المتوسط عند المخرج (ن·م) | 448 / 557 |
| عزم الذروة عند المخرج (ن·م) | 648 / 800 |
| أقصى عزم خارجي مسموح به عند المخرج (فوري) (ن·م) | 1458 / 1458 |
| الرجوع (ثانية قوسية) | ≤20 / ≤20 |
| السرعة المقدرة عند المخرج (دورة في الدقيقة) - قيود الحياة | 17 / 12.5 |
| سرعة الذروة عند المخرج (دورة في الدقيقة) | 22 / 16.25 |
| فرامل (B/N) | B/N |
| الأبعاد (القطر الخارجي × المحوري) (مم) | Φ130 × 136 |
| الوزن (كجم) (B/N) | 6.15 / 5.82 |
| قطر التجويف (مم) | 22 |
| مظهر السكن (لون العملية) | أنودized (غير مصقول بالرمل) |
| مظهر المخفض (لون العملية) | الحلقة الخارجية سوداء |
| الحمولة المسموح بها شعاعياً (ديناميكي/ثابت) عند الخرج (نيوتن) | 2000 |
| الحمولة المسموح بها محوريًا (ديناميكي/ثابت) عند الخرج (نيوتن) | 2000 |
| عزم الانحناء عند الخرج (نيوتن·متر) | 600 |
| صلابة التواء المخفض (نيوتن·متر/راديان) | 186000 |
| عطالة إدخال المخفض (كجم·مم²) (ب) | 961 / 961 |
| عطالة الخرج المعادلة (كجم·مم²) (ب) | 13838400 / 24601600 |
| جهد التشغيل المقدر (فولت DC) | 48 |
| نطاق جهد التشغيل (فولت DC) | 24–48 |
| السائق | مدمج |
| المشفر/بت (بت) | ثنائي مطلق / جانب المحرك 17 بت & جانب المخفض 19 بت |
| واجهة السائق (انظر وصف نموذج الطرفية) | الطاقة (DC في DC خارج)، CAN FD (داخل، خارج)، EtherCAT (داخل، خارج)، STO (1،2) |
| بروتوكول الاتصال (انظر وصف الاتصال) | EtherCAT / CANopen |
| أوضاع التحكم | وضع الملف الشخصي (PP)، سرعة الملف الشخصي (PV)، عزم الملف الشخصي (PT)، وضع متزامن دوري (CSP)، سرعة متزامنة دورية (CSV)، إلخ. |
| درجة حرارة التشغيل المحيطة (°م) | -20–60 |
| ارتفاع درجة حرارة الهيكل (°م) | ≤60 |
| الضوضاء (ديسيبل) | ≤60 |
| العمر (ساعات) | >10000 |
التطبيقات
- الروبوتات البشرية
- الأذرع الروبوتية
- الهياكل الخارجية
- الروبوتات رباعية الأرجل
- مركبات AGV
- روبوتات ARU
المستندات
- دليل المستخدم EYOU CANable — (PDF)
- رسم EYOU RHU 40H 130 — (PDF)
- دليل الاتصال EYOU PHU RHU Series Joint CANopen EtherCAT — (PDF)
- كتالوج مفاصل الروبوت EYOU — (PDF)
- سلسلة EYOU RP EN V1.0 20260608 — دليل المستخدم (PDF)
- وحدة تصحيح الأخطاء EYOU UART — دليل المستخدم (PDF)
تفاصيل بصرية
عرض المنتج

الميزات والتصميم


أمثلة على التطبيقات

الواجهات والاتصالات

تفاصيل إضافية عن المنتج