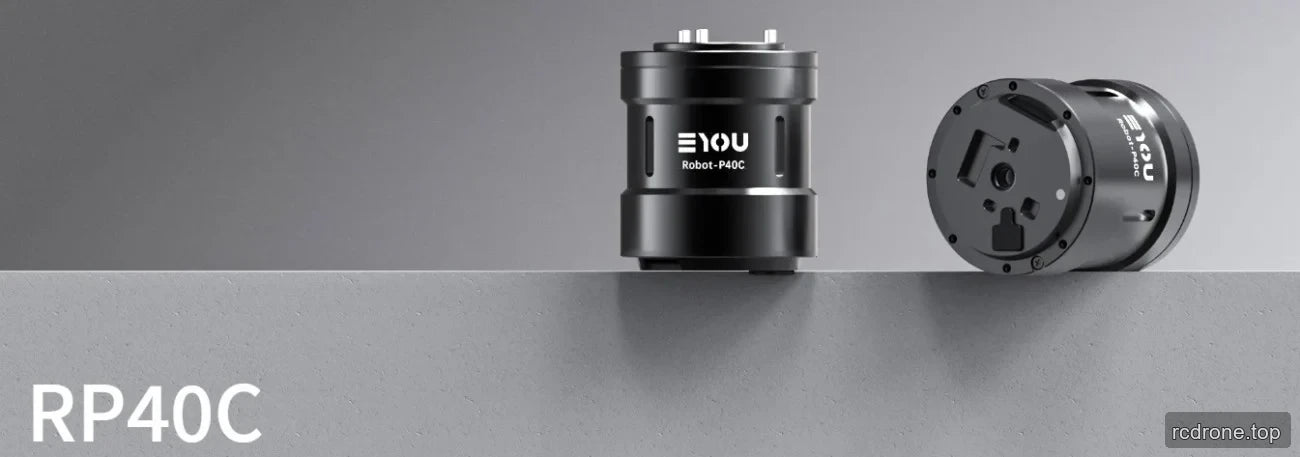
محرك مفصل روبوت كوكبي EYOU RP40C، نسبة 25:1، عزم مقدر 2 نيوتن·متر، للروبوتات الشبيهة بالبشر
محرك مفصل روبوت كوكبي EYOU RP40C، نسبة 25:1، عزم مقدر 2 نيوتن·متر، للروبوتات الشبيهة بالبشر
EYOU
السعر العادي
$177.00 USD
السعر العادي
سعر البيع
$177.00 USD
سعر الوحدة
لكل
الضرائب متضمنة.
شحن يتم احتساب المبلغ عند إتمام عملية الشراء.
تعذر تحميل مدى توفر الطلب


نظرة عامة
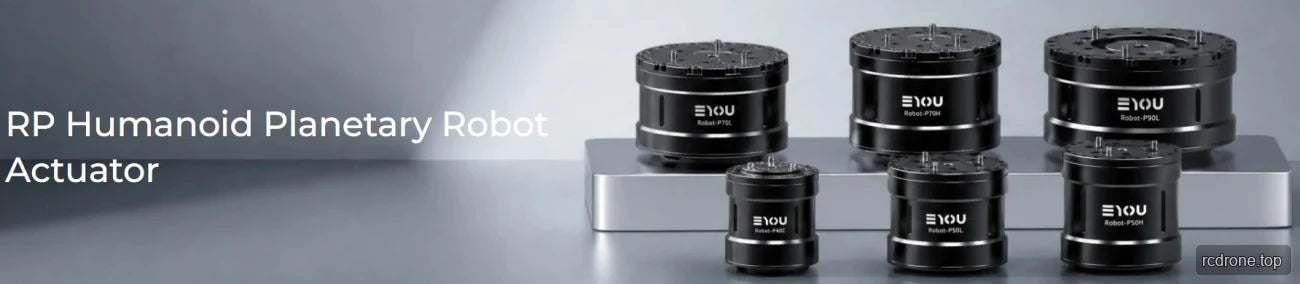
يعتبر EYOU RP40C وحدة محرك مفصلي روبوتي مزودة بمخفض كوكبي، ومحرك FOC مدمج، ومشفرات مطلقة مزدوجة، وواجهات CAN FD. تم تحديده للروبوتات البشرية، وأذرع الروبوت، والهياكل الخارجية، والروبوتات رباعية الأرجل، ومركبات AGV، وروبوتات ARU. تحتوي الوحدة على نسبة تخفيض 25، وعزم دوران مصنف 2 N·m، وعزم دوران ذروة 6 N·m، وجهد تشغيل 48 VDC.
الميزات
- مخفض كوكبي مع نسبة تخفيض 25.
- محرك FOC مدمج.
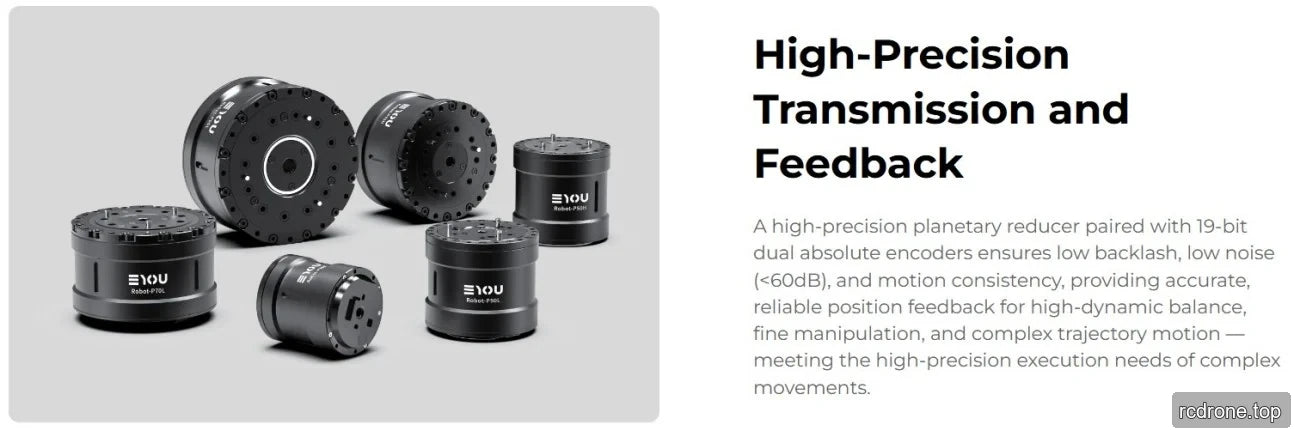
- مشفرات مطلقة مزدوجة: إدخال 17 بت وإخراج 19 بت.
- واجهات إدخال/إخراج طاقة DC وواجهات محرك CAN FD.
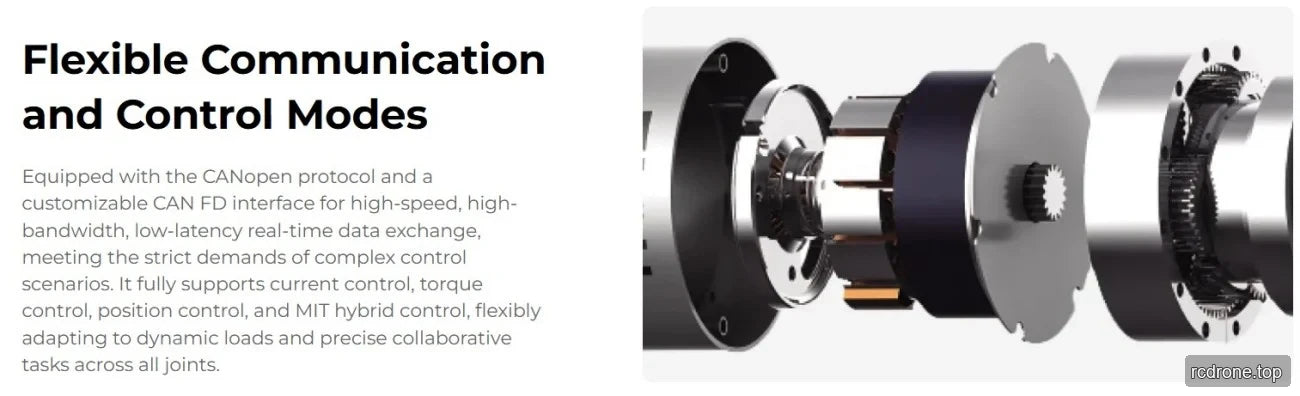
- أوضاع التحكم في التيار، والسرعة، والموقع، وMIT.
- بروتوكول الاتصال CANOpen / CAN FD؛ يتطلب تطوير مخصص.
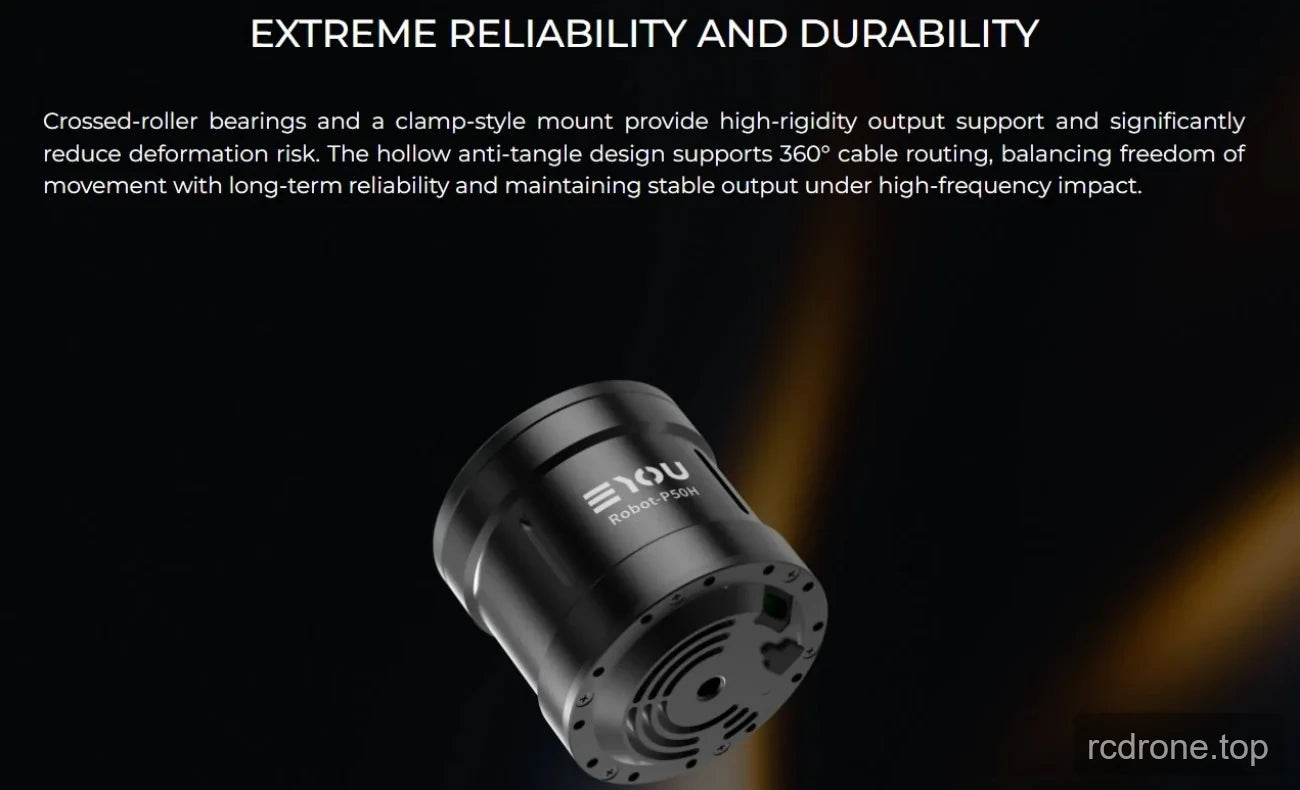
- تشطيب خارجي غير لامع باللون الأسود العادي ومحامل كروية عميقة.
المواصفات
| المعلمة | القيمة |
|---|---|
| نموذج الوحدة | RP40C |
| وضع المخفض | كوكبي |
| محرك القدرة المقدرة | 31 واط |
| نسبة التخفيض | 25 |
| عزم الدوران المقدّر | 2 N·م |
| عزم الدوران الأقصى | 6 N·م |
| القدرة المقدرة للمفصل | 25 واط |
| الرجوع الخلفي | ≤12 دقيقة قوسية |
| سرعة الخرج المقدرة | 120 دورة في الدقيقة |
| سرعة الذروة للخرج | 145 دورة في الدقيقة |
| الأبعاد (القطر الخارجي × المحوري) | Φ45 × 52 مم |
| الوزن (باستثناء السلك) | 225 غرام |
| كفاءة المفصل المقدرة | 70% |
| قطر التجويف | 4 مم |
| مظهر الغلاف (لون المعالجة) | أسود غير لامع عادي |
| عزم القصور الذاتي | 8.18 كجم·م² |
| نوع المحمل | محمل كروي عميق |
| الحمولة المسموح بها شعاعياً (ديناميكي/ثابت) عند الطرف الخارجي | 1170/980 ن |
| الحمولة المسموح بها محوريًا (ديناميكي/ثابت) عند الطرف الخارجي | / |
| عزم انحناء عمود الإخراج | / |
| جهد التشغيل | 48 فولت تيار مستمر ±10% |
| أقصى جهد تحمل | 90 فولت تيار مستمر |
| تيار الحافلة | 1.2 أذرع |
| قيادة | FOC مدمج |
| مشفّر/بت | ثنائي مطلق / 17 (مدخل)، 19 (مخرج) |
| طول سلك الطاقة | ≥35 سم |
| واجهة القيادة | الطاقة (DC في، DC خارج)، CAN FD (مدخل، مخرج) |
| بروتوكول الاتصال | CANOpen / CAN FD (تطوير مخصص مطلوب) |
| وضع التحكم | التيار، السرعة، الموضع، وضع MIT |
| درجة حرارة بيئة العمل | -10 إلى 45 °م |
| ارتفاع درجة حرارة تشغيل الغلاف | ≤60 °م |
| الضوضاء عند 1 م | ≤60 ديسيبل |
| تصنيف IP | IP54 |
| العمر | >3000 ساعة |
التطبيقات
- الروبوتات البشرية
- الأذرع الروبوتية
- الهياكل الخارجية
- الروبوتات رباعية الأرجل
- مركبات AGV
- روبوتات ARU
التنزيلات
دليل المستخدم EYOU CANable (PDF)
سلسلة EYOU RP EN V1.0 20260608 — دليل المستخدم (PDF)
سلسلة EYOU RP — المواصفات (PDF)
دليل المستخدم EYOU CANable — (PDF)
كتالوج مفاصل الروبوت EYOU — كتالوج منتجات مفاصل الروبوت (PDF)
سلسلة EYOU RP EN V1.0 20260608 — دليل المستخدم (PDF)
وحدة تصحيح UART EYOU — دليل المستخدم (PDF)
تفاصيل بصرية
عرض المنتجات
خيارات ومقارنة النماذج
الميزات والتصميم
الواجهات والاتصالات
تفاصيل إضافية عن المنتج