محركات المفصل مزدوجة التشفير HAITAI OpenArm – HT4510 وHT8116، 24 فولت
محركات المفصل مزدوجة التشفير HAITAI OpenArm – HT4510 وHT8116، 24 فولت
HAITAI
تعذر تحميل مدى توفر الطلب


نظرة عامة
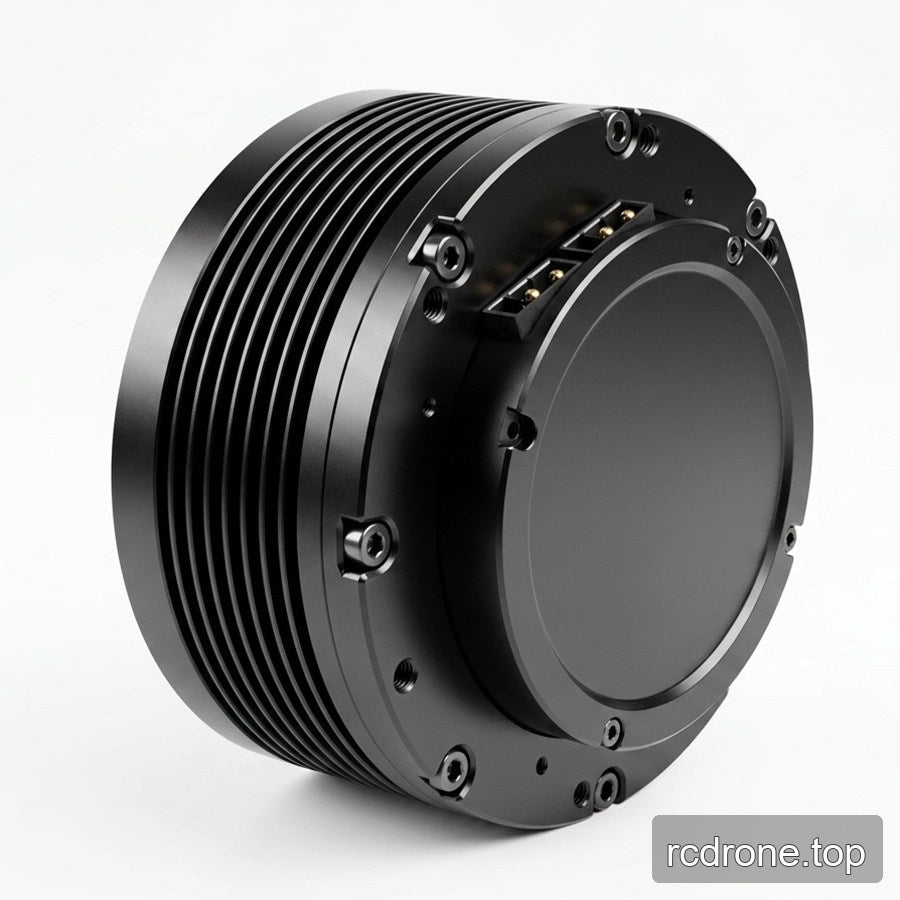
محركات المفاصل HAITAI OpenArm تجمع بين محرك بدون فرش، وتقليل كوكبي، ومشفرات مغناطيسية مزدوجة في مفصل دوار مدمج. اختر HT4510-J10-2E، HT4510-J36-2E أو HT8116-J9-2E وفقًا لمتطلبات العزم والتركيب لذراع الروبوت الخاصة بك.
تستخدم جميع التكوينات القابلة للاختيار لفات دلتا بجهد 24 فولت. كل نموذج متاح بدون سائق أو مع سائق GDZ. هذه القائمة هي لتكوين محرك المفصل المحدد، وليس مجموعة روبوت مزدوجة كاملة.
الميزات
- ثلاثة مستويات عزم محددة للنموذج: 2.9 نيوتن متر، 9.9 نيوتن متر و 20 نيوتن متر.
- مشفرات مغناطيسية مزدوجة بدقة 14 بت مع تغذية راجعة لموقع عمود الخرج المطلق بدورة واحدة.
- تقليل كوكبي مدمج مع المحرك بدون فرش.
- التكوينات المزودة بسائق GDZ تدعم وضع التحكم MIT؛ أداة اختبار مخصصة هي جزء من حل المحرك.
- تخطيط التركيب مصمم لدمج OpenArm، مع رسومات محددة للنموذج لفحص الملاءمة.
- تخطيط الطاقة والاتصال الداخل/الخارج يبسط توصيل الأسلاك في التكوينات المجهزة.
المواصفات
| المعلمة | HT4510-J10-2E | HT4510-J36-2E | HT8116-J9-2E |
|---|---|---|---|
| الجهد المقنن | 24 فولت تيار مستمر | 24 فولت تيار مستمر | 24 فولت تيار مستمر |
| اللف | دلتا | دلتا | دلتا |
| عزم الدوران المقنن | 2.9 نيوتن متر | 9.9 نيوتن متر | 20 نيوتن متر |
| التيار المقنن | 4.7 أمبير | 4.8 A | 20 A |
| سرعة مصنفة | 280 دورة في الدقيقة | 74 دورة في الدقيقة | 100 دورة في الدقيقة |
| السرعة القصوى | 307.8 دورة في الدقيقة | 89.2 دورة في الدقيقة | 172.9 دورة في الدقيقة |
| كتلة المحرك | 0.3 كجم | 0.4 كجم | 0.95 كجم |
| أزواج الأقطاب | 14 | 14 | 21 |
| ثابت العزم | 0.24 Nm/A | 0.864 Nm/A | 0.45 Nm/A |
| عزم التوقف | 11.95 Nm | 39.73 Nm | 60.07 Nm |
| تيار التوقف | 30.05 A | 23.62 A | 57.75 A |
| الحث بين الطورين | 185 μH | 185 μH | 70 μH |
| المقاومة بين الطورين | 0.6 Ω | 0.6 Ω | 0.121 Ω |
| المشفر | ثنائي، مغناطيسي 14-بت | ثنائي، مغناطيسي 14-بت | ثنائي، مغناطيسي 14-بت |
| تغذية راجعة لموقع الخرج | دوران واحد مطلق | دوران واحد مطلق | دوران واحد مطلق |
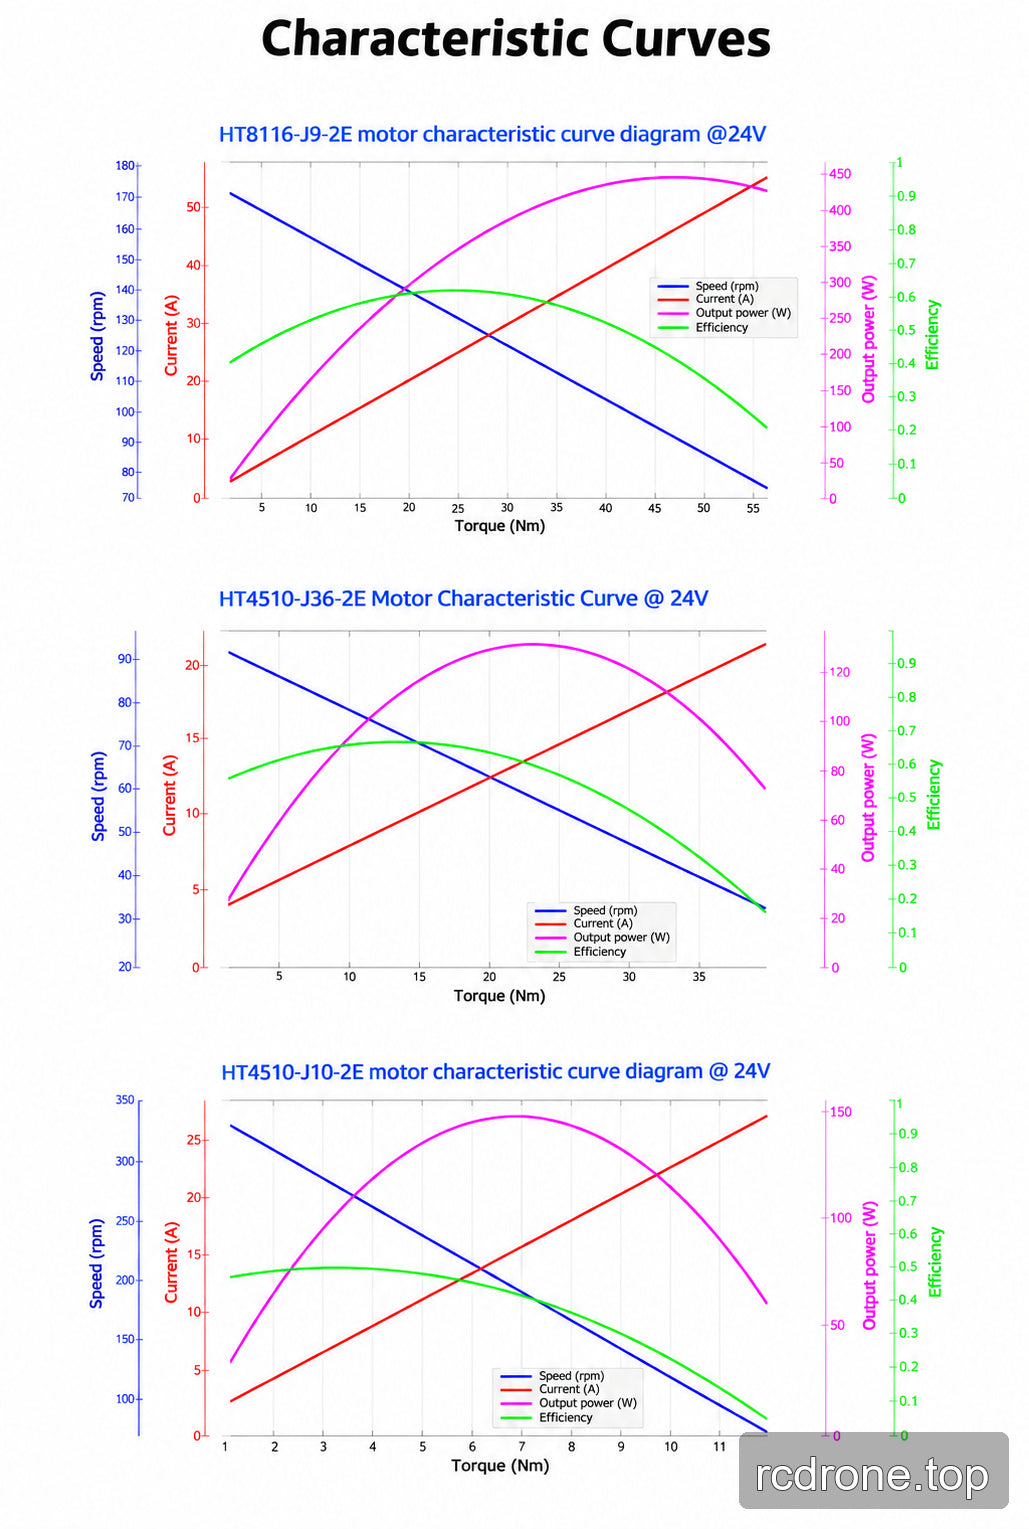
HT8116-J9-2E لديه نسبة تخفيض 9:1، عزم دوران ذروة 40 Nm، تيار ذروة 50 A وتواصل CAN بسرعة 1 Mbps. القيم القصوى وقيم التوقف ليست تقييمات تشغيل مستمرة. الأرقام الخاصة بكتلة المحرك أعلاه هي أوزان المكونات، وليست أوزان الشحن المعبأة.
نقاط تشغيل HT4510
| النموذج | المدة | عزم الدوران | السرعة | التيار |
|---|---|---|---|---|
| HT4510-J10-2E | 5 دقائق | 2.90 Nm | 280 rpm | 4.7 A |
| HT4510-J10-2E | 20 دقيقة | 2.35 Nm | 290 rpm | 3.8 A |
| HT4510-J10-2E | التوازن الحراري | 1.84 Nm | 301 rpm | 3.1 A |
| HT4510-J36-2E | 5 دقائق | 9.9 Nm | 74 rpm | 4.8 A |
| HT4510-J36-2E | 20 دقيقة | 8.4 Nm | 79 rpm | 3.8 A |
| HT4510-J36-2E | التوازن الحراري | 6.7 Nm | 82 rpm | 3.1 A |
موصل المحرك والتركيب
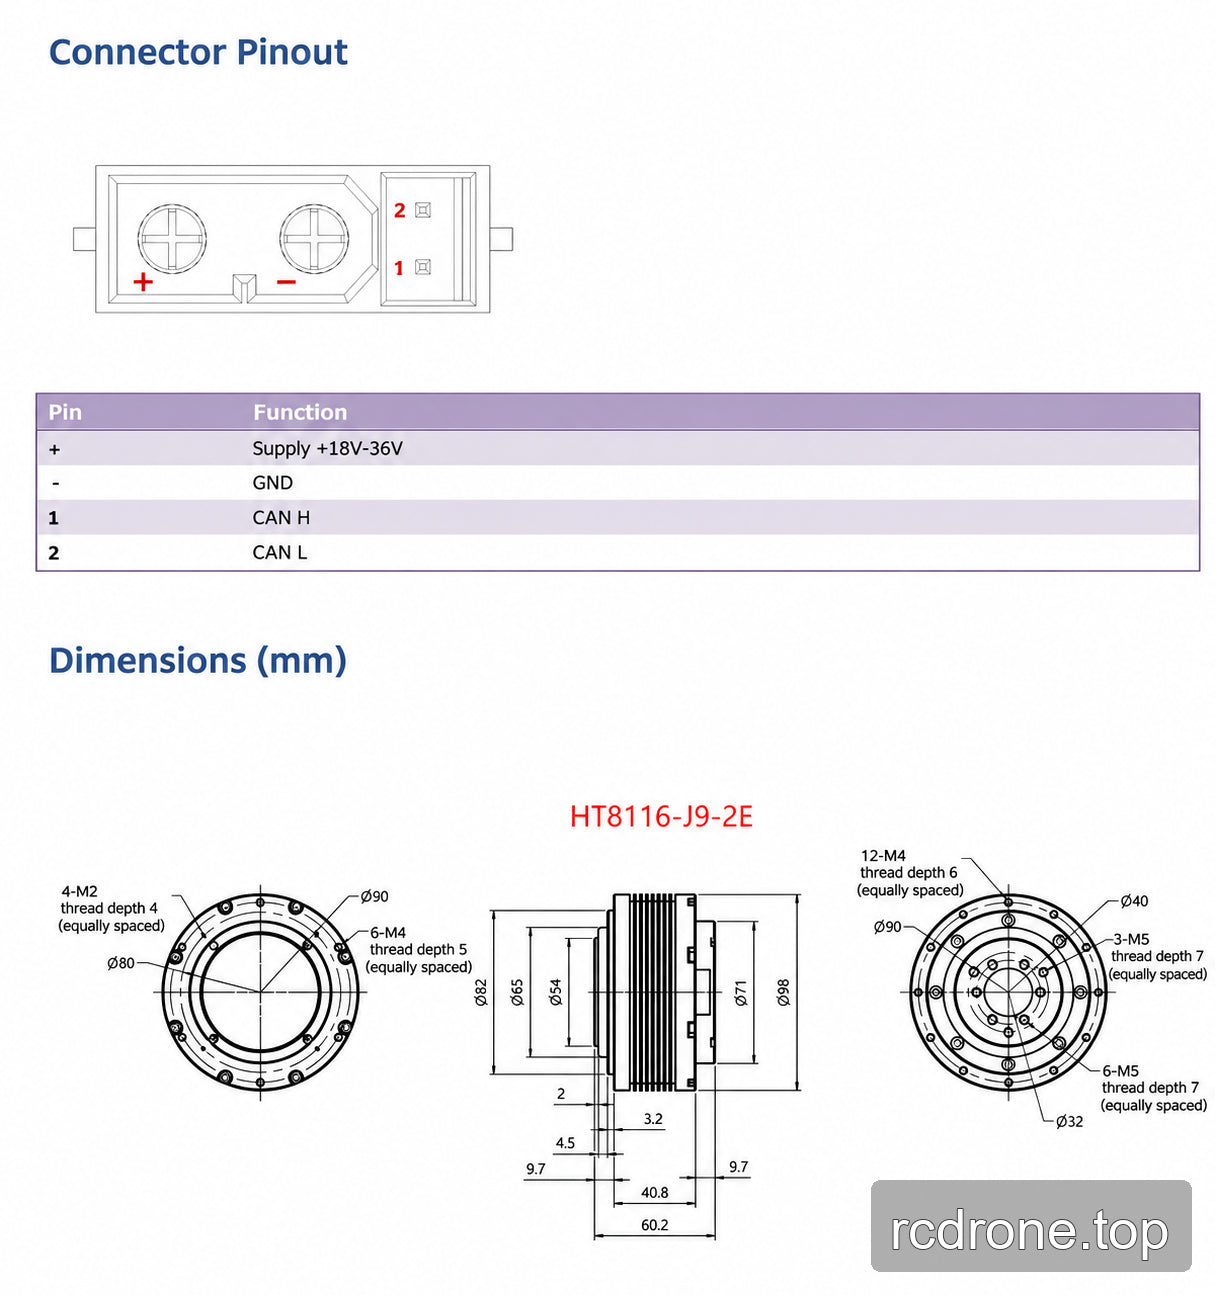
يستخدم موصل المحرك الموضح + للإمداد الإيجابي (18–36 فولت)، − للأرضي، الدبوس 1 لـ CAN H والدبوس 2 لـ CAN L. هذه هي تكوينات لفائف 24 فولت. تحقق من رسم التركيب الخاص بالطراز قبل التركيب. بالنسبة لـ HT4510-J10-2E و HT4510-J36-2E، يجب ألا يتجاوز إدخال البراغي 7 مم.
إصدارات واجهة السائق GDZ
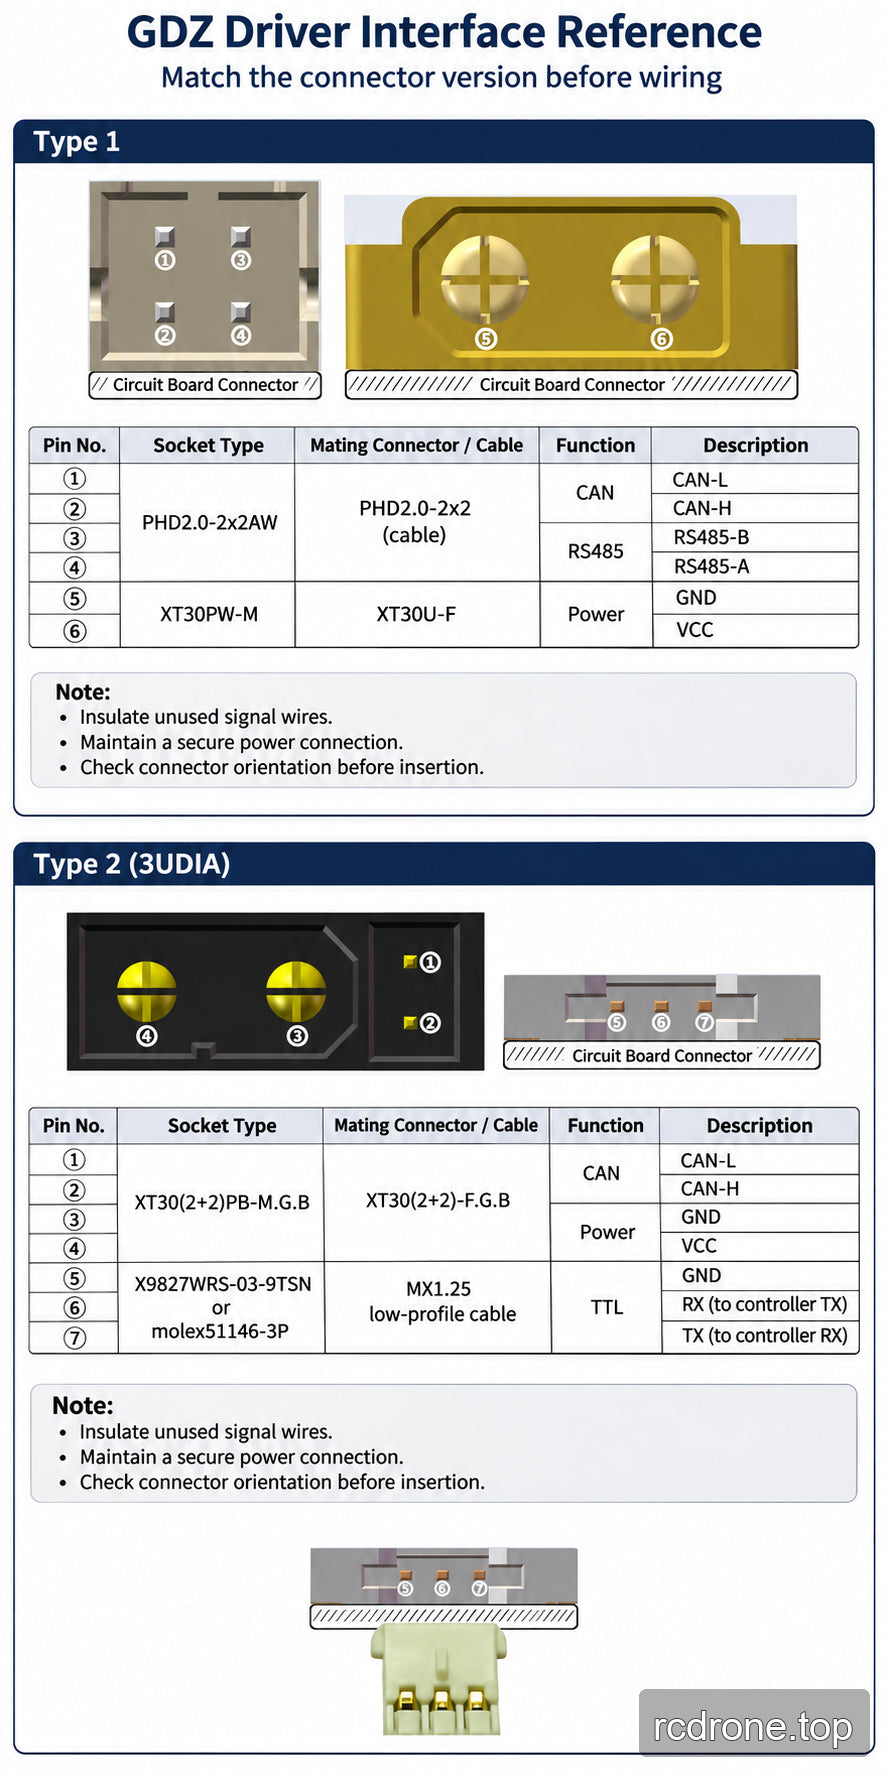
تستخدم واجهة GDZ النوع 1 موصلات منفصلة لـ CAN/RS485 والطاقة؛ النوع 2 (3UDIA) يستخدم موصلًا مشتركًا لـ CAN/الطاقة وموصل تسلسلي TTL. قم بمطابقة إصدار الموصل الفعلي مع مخططه. خيار GDZ لا يعني أن كلا الإصدارين من الواجهة مدرجين.
بالنسبة لنوع 1، يميز مرجع السائق بين مقبس XT30 الأصفر (مدخل سائق 12–40 فولت) ومقبس XT30 الأسود (15–60 فولت). بالنسبة لنوع 2، يحدد مقبس TTL الأبيض النسخة 12–40 فولت ومقبس TTL الأسود النسخة 15–60 فولت. لا تغير هذه النطاقات الخاصة بلوحة السائق تصنيف المحرك المختار 24 فولت أو نطاق الإمداد الموضح 18–36 فولت.
احتفظ بموصلات الإشارة معزولة، بما في ذلك أسلاك CAN أو RS485 غير المستخدمة. حافظ على اتصالات الطاقة آمنة لمنع مسارات التيار غير المقصودة عبر واجهات الاتصال. أدخل قابس MX1.25 المنخفض الملف مع قفله موجهًا بعيدًا عن لوحة الدائرة. يمكن أن تتسبب اتصالات XT30 ذات الشق المقلص أو المشوه في اتصال متقطع؛ قم بخدمة الاتصالات التالفة أو الفضفاضة قبل التشغيل.
ما هو مدرج
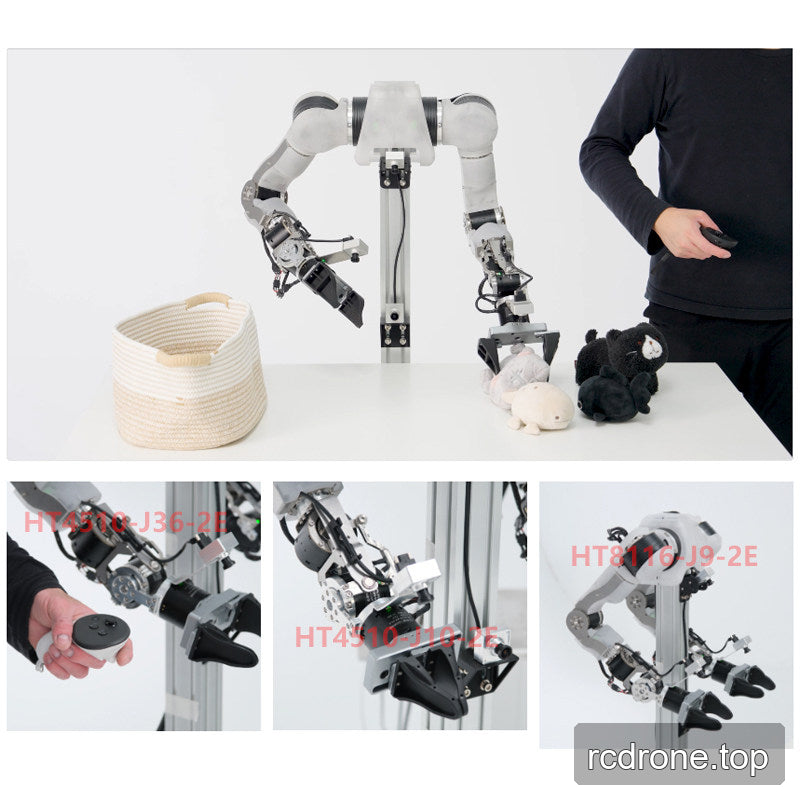
محرك مشترك واحد في النموذج المحدد وتكوين اللف. خيار "مع سائق GDZ" يتضمن سائق GDZ؛ خيار "بدون سائق" لا يتضمنه.الأذرع الروبوتية الكاملة، والمخالب، ووحدات التحكم الخارجية، ومصادر الطاقة المعروضة في أمثلة التطبيقات غير مشمولة.
التطبيقات
مصممة لمفاصل الأذرع الروبوتية OpenArm ومشاريع الروبوتات والحركة المخصصة. تشمل مجالات التكامل المناسبة المناورات المفصلية، والروبوتات ذات الأرجل، وآليات SCARA عندما تتطابق متطلبات الحمل والسرعة والتركيب والتحكم للنموذج المختار مع التصميم.
الأسئلة الشائعة
هل تتضمن كل خيار سائق GDZ؟
لا. اختر "مع سائق GDZ" عندما تحتاج إلى ذلك السائق. "بدون سائق" يتطلب حلاً متوافقًا للدفع.
هل هذه مجموعة محركات OpenArm كاملة؟
لا. اختر نموذج المفصل الفردي وتكوين السائق المطلوب لبناءك. تعرض صور التطبيق أنظمة كاملة للسياق.
هل يمكنني اختيار لف 48 فولت؟
التكوينات المعروضة هنا هي لف دلتا 24 فولت فقط.
هل يمكن تبادل قيم العزم المقيم والعزم الأقصى؟
لا. القيم القصوى والقيم الأقصى ليست تقييمات مستمرة. يوضح جدول نقطة التشغيل HT4510 كيف يتغير العزم والسرعة والتيار مع مدة التشغيل.
تفاصيل بصرية