مستشعر القوة/العزم سداسي المحاور HUMANETICS Y75-H32، RS485 / CAN / CAT
مستشعر القوة/العزم سداسي المحاور HUMANETICS Y75-H32، RS485 / CAN / CAT
HUMANETICS
تعذر تحميل مدى توفر الطلب


نظرة عامة
جهاز HUMANETICS Y75-H32 مستشعر القوة/العزم ذو الستة محاور يقيس ثلاثة مكونات للقوة وثلاثة عزم للأبحاث في التجميع الروبوتي، وإنهاء السطح، واستجابة القوة. جسمه المصنوع من سبائك الألمنيوم يبلغ قطره 75 مم وارتفاعه 32 مم. اختر تكوين مستشعر RS485 أو CAN أو CAT/EtherCAT ليتناسب مع نظام التحكم الخاص بك. وحدة منفصلة لجمع البيانات متاحة أيضًا لتطبيقات القياس والإعداد.
الميزات
- قياس ذو ستة محاور: التقاط قوى Fx وFy وFz مع عزوم Mx وMy وMz لاستجابة الحمل متعددة الاتجاهات.
- بناء مدمج من سبائك الألمنيوم: دمج الجسم الذي يبلغ قطره 75 مم في محولات معصم الروبوت وتركيبات الاختبار.
- خيارات التكوين: اختر الاتصال RS485 أو CAN أو CAT/EtherCAT لدمجك.
- اتساق القياس: دقة 0.5% FS و0.1% تكرارية FS.
- تكامل صناعي: حماية IP64، نطاق إمداد من 12–48 فولت تيار مستمر وعمليات من −20 إلى +80 درجة مئوية.
المواصفات
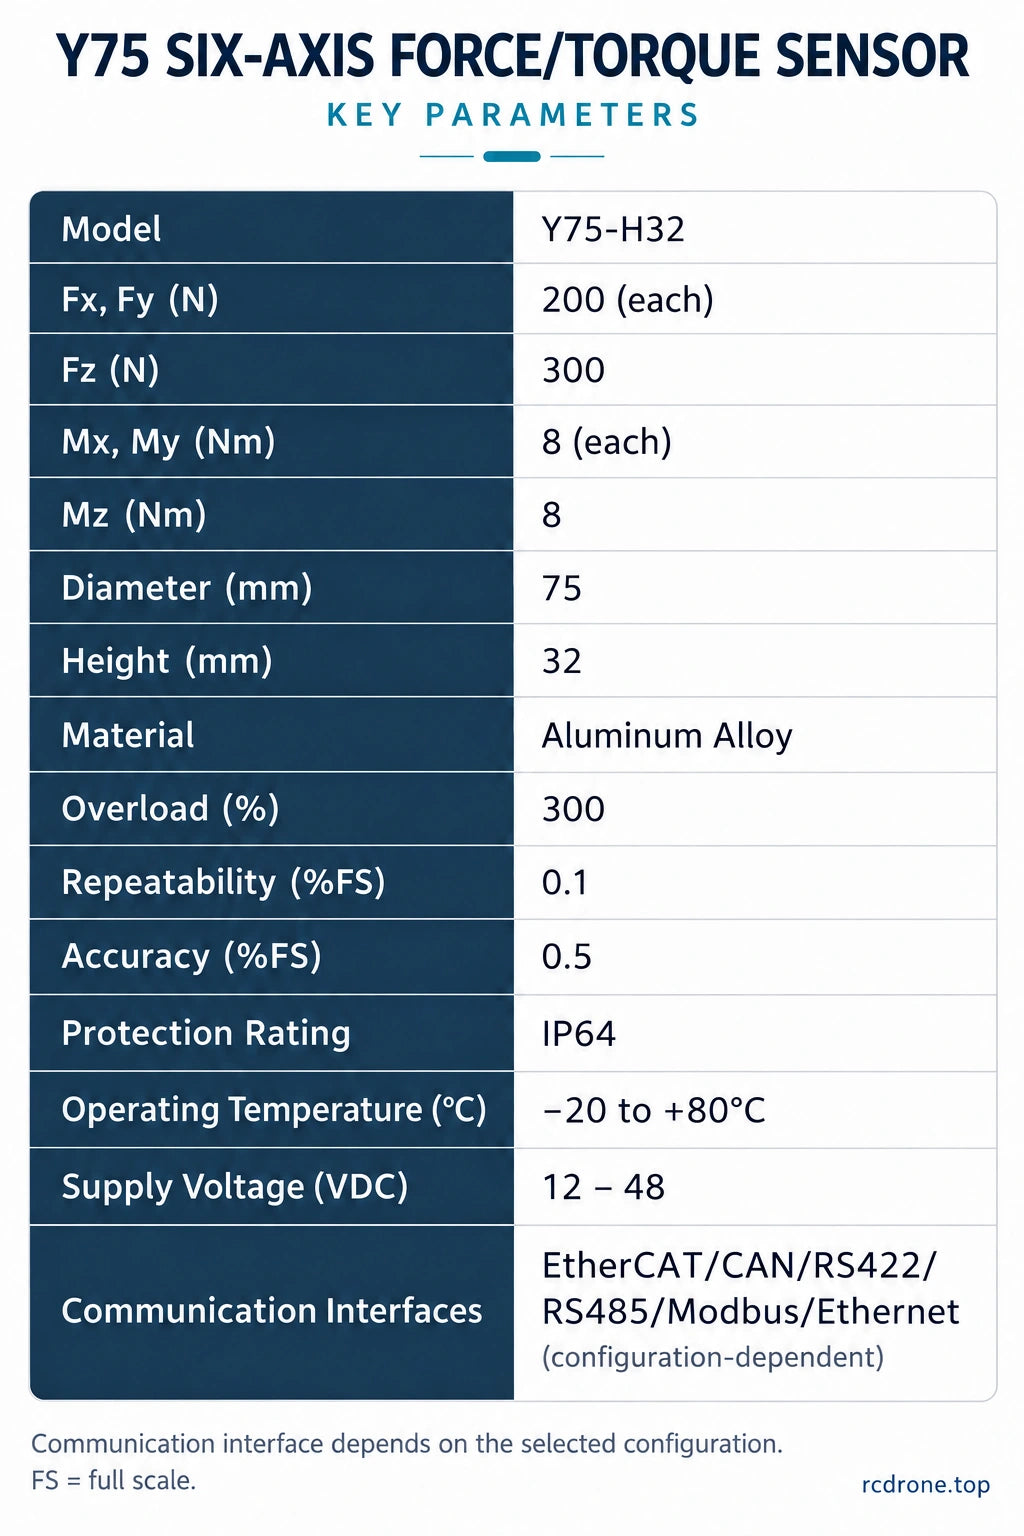
| النموذج | Y75-H32 |
|---|---|
| محاور القياس | Fx، Fy، Fz؛ Mx، My، Mz |
| نطاق قياس Fx / Fy | 200 نيوتن لكل محور |
| نطاق قياس Fz | 300 نيوتن |
| نطاق قياس Mx / My / Mz | 8 نيوتن·م لكل محور |
| قطر الجسم / الارتفاع | 75 مم / 32 مم |
| المادة | سبيكة الألمنيوم |
| الدقة | 0.5% FS |
| التكرارية | 0.1% FS |
| تصنيف الحمل الزائد | 300% |
| حماية من دخول الماء والغبار | IP64 |
| درجة حرارة التشغيل | −20 إلى +80 °C |
| جهد الإمداد | 12–48 VDC |
| واجهات المستشعر القابلة للاختيار | RS485; CAN; CAT / EtherCAT (يعتمد على التكوين) |
FS تعني المقياس الكامل. نطاقات المحاور هي تصنيفات القياس، وليست تصنيفات الحمولة الروبوتية. تحقق من التحميل المشترك مقابل الحدود لتكوينك؛ تصنيف الحمل الزائد ليس نطاق تشغيل مستمر.
دليل التكوين
| الاختيار | المنتج |
|---|---|
| حساس Y75-H32 — RS485 | حساس واحد مع اتصال RS485. |
| حساس Y75-H32 — CAN | حساس واحد مع اتصال CAN. |
| حساس Y75-H32 — CAT / EtherCAT | تكوين حساس واحد من CAT/EtherCAT. تحقق من بروتوكول وملفات تكامل المتحكم قبل التثبيت. |
| وحدة جمع البيانات فقط | وحدة جمع منفصلة واحدة؛ الحساس غير مدرج. |
الواجهات هي تكوينات بديلة. RS422 و Modbus و Ethernet هي خيارات اتصال إضافية لسلسلة Y75؛ التوافر يعتمد على التكوين.قبل التكامل، تحقق من البروتوكول، معدل البود، معدل العينة، تخطيط دبابيس الموصل وتوافق وحدة التحكم/البرمجيات لوحدتك المختارة.
التطبيقات
- التجميع الدقيق: قياس قوى الإدخال والاتصال للمساعدة في ضبط المحاذاة وروتين التجميع الذي يتحكم فيه القوة.
- الطحن والتشطيب السطحي: توفير ردود فعل القوة للتحكم في اتصال الأداة أثناء المعالجة الروبوتية.
- المناولة والتوجيه باليد: قياس القوى والعزوم عند المعصم لدعم تطوير التحكم في التفاعل والمناولة.
- أبحاث الروبوتات وتركيبات الاختبار: دراسة أحمال الاتصال متعددة المحاور والتحكم في القوة/الموقع مع وحدة تحكم متكاملة بشكل مناسب.
تعتمد الحركة المتوافقة وسلامة الروبوت على التكامل الكامل للأنظمة الميكانيكية والكهربائية ونظام التحكم.
الأبعاد الميكانيكية والتركيب
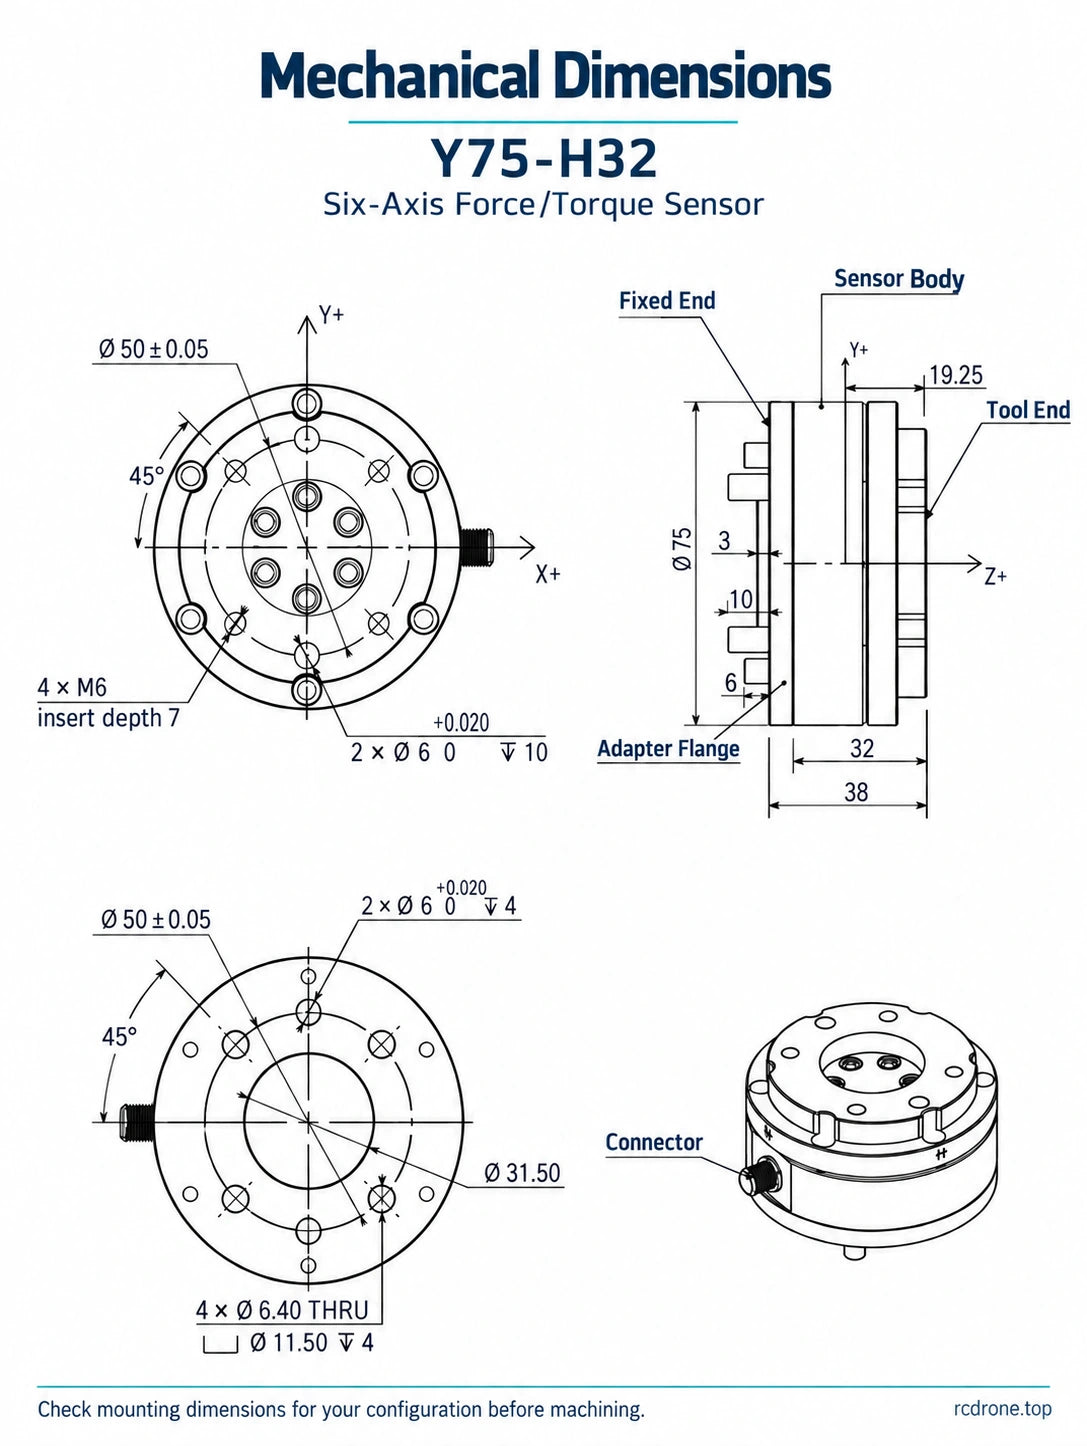
يتضمن الرسم البياني للأبعاد قطر جسم يبلغ 75 مم، وارتفاع جسم يبلغ 32 مم، وارتفاع تجميع يبلغ 38 مم، ومراجع دائرة تركيب تبلغ 50 ±0.05 مم. تشمل الإشارات الإضافية 45°، 19.25 مم، 3 مم، 10 مم، 6 مم وØ31.50 مم؛ تفاصيل الفتحات تشمل 2 × Ø6 (+0.020/0)، وعمق 10 مم و4 مم، و4 × M6 بعمق إدخال 7 مم، و4 × Ø6.40 فتحات تمرير مع ثقوب مضادة Ø11.50، بعمق 4 مم. اقرأ هذه الأبعاد مع وجهات نظرها المقابلة في التفاصيل المرئية.
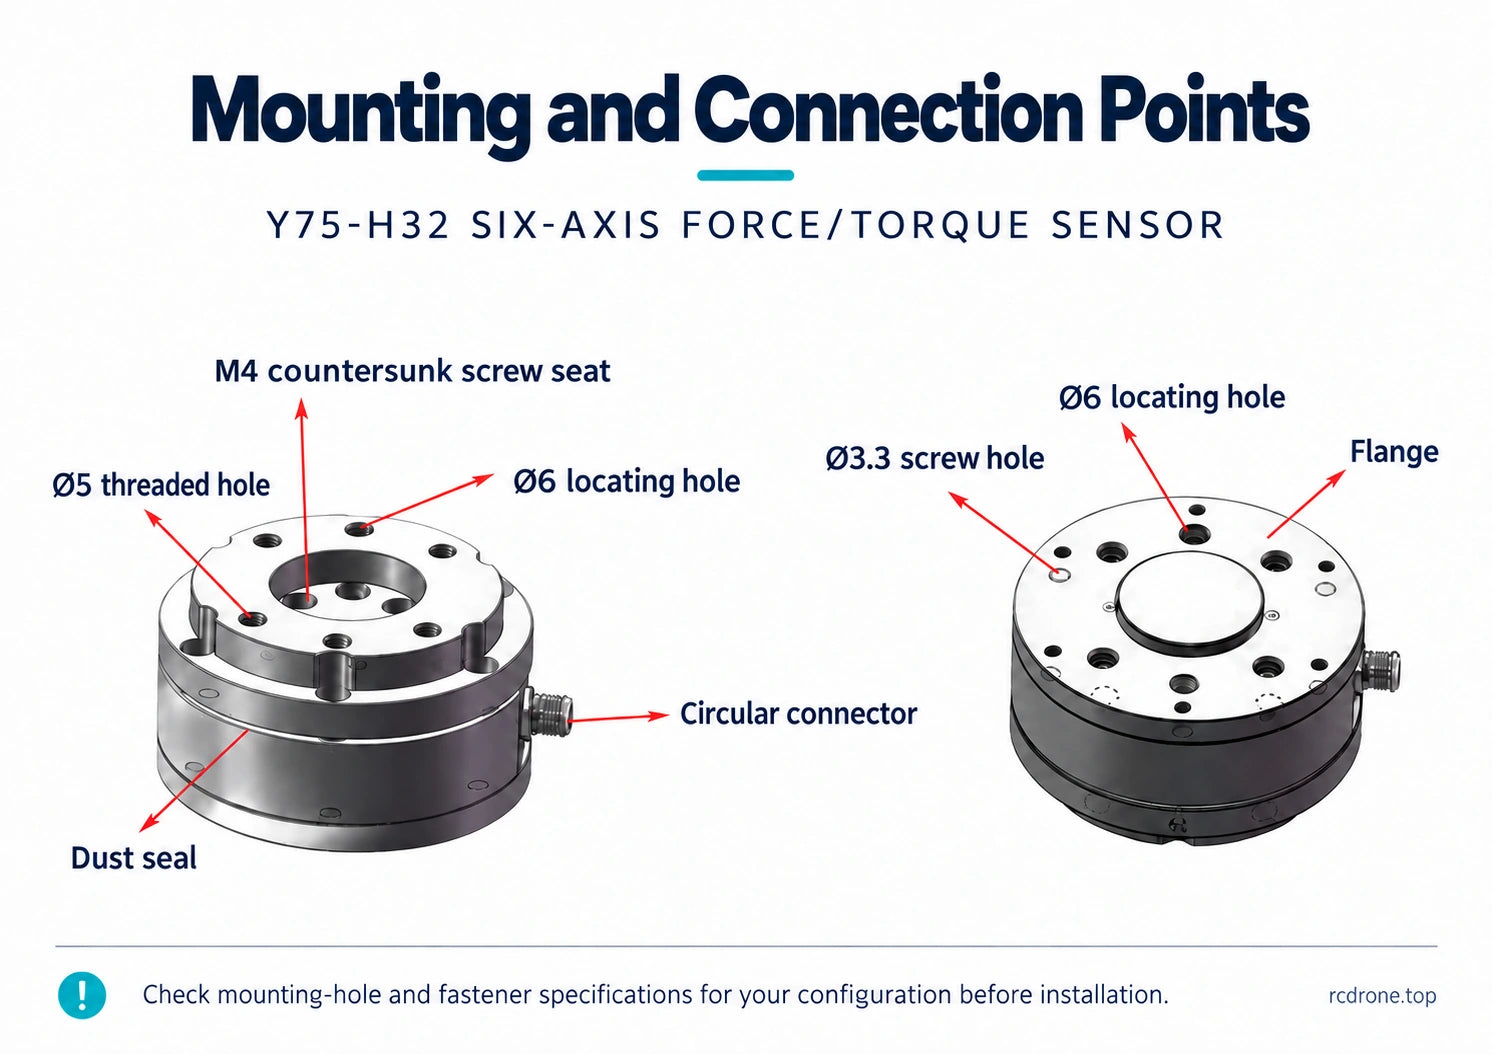
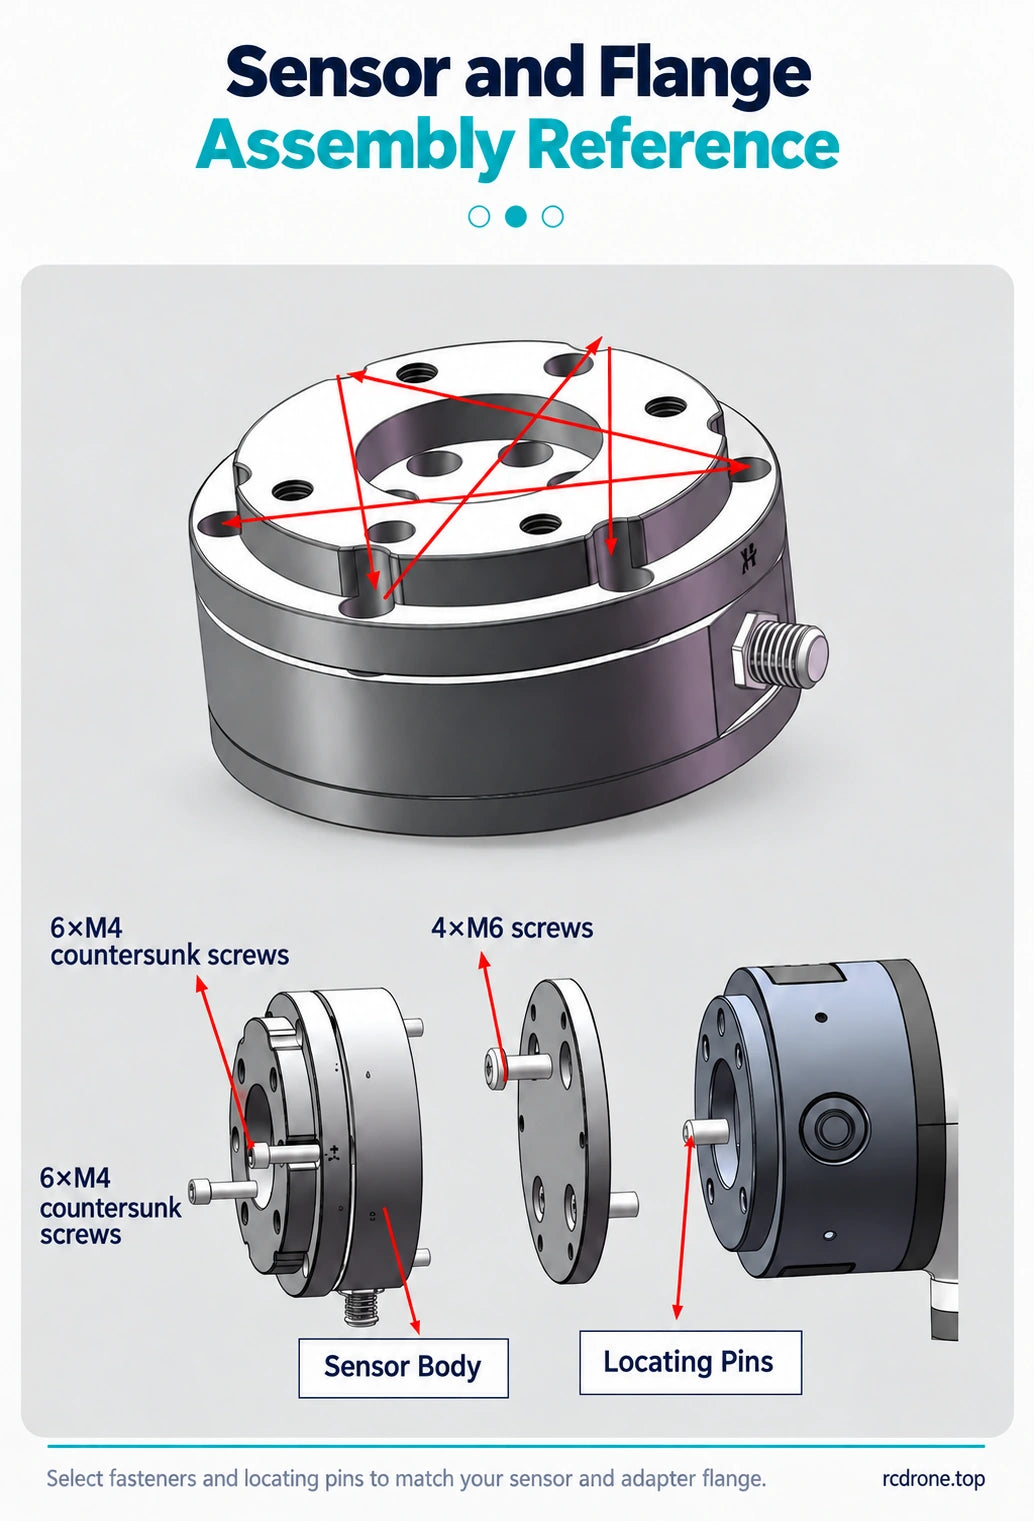
تحدد الرسوم التوضيحية للتركيب أيضًا مقاعد M4 الغاطسة، وفتحات ملولبة Ø5، وفتحات تحديد Ø6، وفتحات براغي Ø3.3، وموصل دائري، وختم غبار، وفلانشات محول. تُظهر الرسوم التوضيحية للتجميع 6 × M4 و4 × M6 من المسامير. تختلف تفاصيل الفتحات والمسامير بين وجهات النظر المرسومة للتركيب: تحقق من الرسم البياني للتركيب لتكوينك قبل تصنيع محول أو اختيار براغي ودبابيس تحديد.
- افحص المعدات، فلنج المحول والمستشعر.
- افصل فلنج المحول وثبته بالمعدات.
- قم بتركيب المستشعر على المحول باستخدام المسامير المطابقة وميزات التحديد.
- قم بتوصيل الأدوات، وأكمل الأسلاك وإعداد وحدة التحكم، ثم قم بإجراء عملية التصفير وأي تعويض أو معايرة مطلوبة.
قم بتوجيه الكابل المرن بعيدًا عن الأجزاء المتحركة وقدم دعمًا للضغط. تطابق توصيلات الموصل ومتطلبات الكهرباء قبل تطبيق الطاقة.
جمع البيانات والبرمجيات
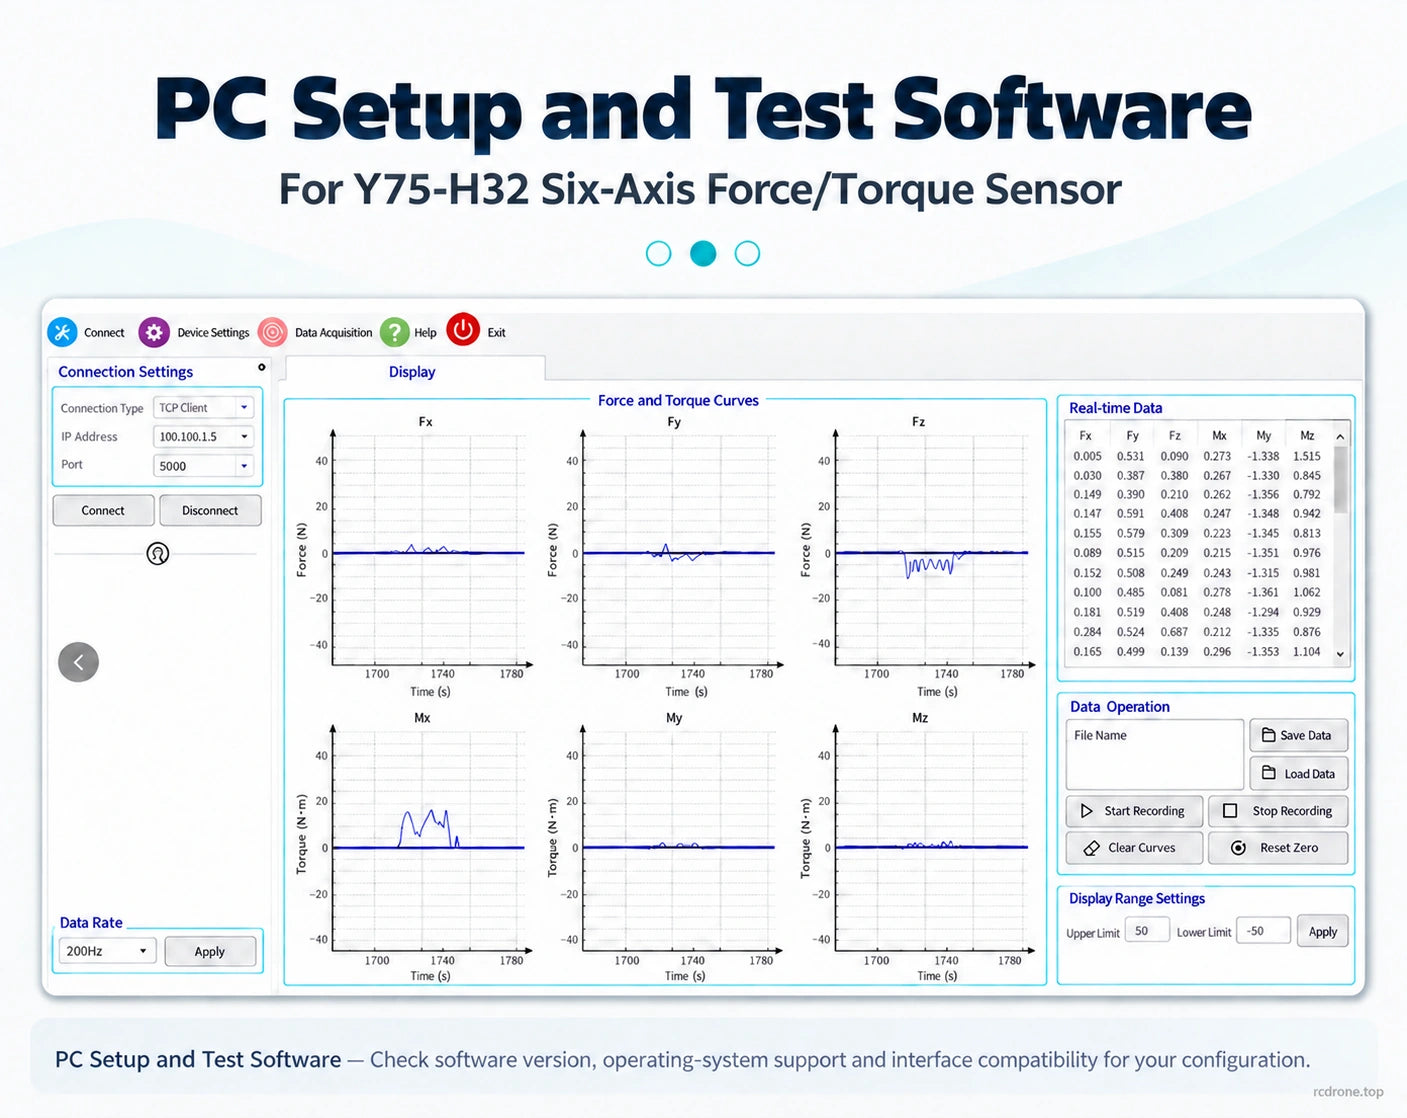
وحدة جمع البيانات ZKMD-CIQ-1.0 المباعة بشكل منفصل تقيس 125 × 78 × 30 مم. تشمل اتصالاتها منافذ إيثرنت وRS485 RJ45، وموصل دائري بـ 16 دبوس وموصل طاقة منفصل، مع مؤشرات الطاقة والحالة. يدعم برنامج إعداد واختبار الكمبيوتر عرض الإشارة، وفصلها والمعايرة.تحقق من تخطيط دبابيس الأجهزة، ومدخلات الطاقة الكهربائية، وإصدار البرنامج، ودعم نظام التشغيل، وتوافق الواجهة لتكوين المستشعر الخاص بك.
ما هو متضمن
- اختيارات المستشعر: 1 × مستشعر Y75-H32 في تكوين RS485 أو CAN أو CAT/EtherCAT المحدد. وحدة الاستحواذ المنفصلة غير متضمنة.
- وحدة الاستحواذ فقط: 1 × وحدة استحواذ. مستشعر القوة/العزم غير متضمن.
أذرع الروبوت، والملاقط، والروبوتات البشرية، ومحطات العمل، وتركيبات التطبيقات المعروضة في الصور غير متضمنة. يعتمد طول الكابل ومحتويات المثبتات على الحزمة المختارة؛ تحقق من هذه المتطلبات عند التخطيط للتثبيت. توضح صور المعصم والقدم البشرية تطبيقات استشعار القوة؛ قم بتقييم أبعاد المستشعر 75 مم ونطاقات التحميل لموقع التركيب الخاص بك.
تفاصيل بصرية