ذراع روبوت Hiwonder JetArm ROS1/ROS2 — مجموعات رؤية أحادية وثلاثية الأبعاد مع خيارات Jetson
ذراع روبوت Hiwonder JetArm ROS1/ROS2 — مجموعات رؤية أحادية وثلاثية الأبعاد مع خيارات Jetson
Hiwonder
تعذر تحميل مدى توفر الطلب


نظرة عامة
ذراع Hiwonder JetArm هو ذراع روبوت مكتبي لبرمجة ROS، ورؤية الكمبيوتر وتعليم الإمساك الروبوتي. تدعم ستة محركات سيرفو ذكية تجارب التحكم في الحركة، بينما يحدد اختيار الكاميرا أحادية العين أو كاميرا العمق سير العمل المتاح للرؤية. اختر الأجهزة من بين Starter أو Standard أو Advanced أو Ultimate، ثم اختر وحدة تحكم Jetson أو تكوين بدون واحدة. يضيف الخيار Ultimate الأجهزة الميكروفونية لمشاريع الذكاء الاصطناعي الصوتية ومتعددة الوسائط.
اختر تكوينك
تعتبر المجموعة ووحدة التحكم اختيارين مستقلين. يتم تضمين كاميرا العمق، الشاشة، مجموعة الميكروفونات أو لوحة Jetson الموضحة في مكان آخر على هذه الصفحة فقط عند تحديدها من خلال المجموعة المختارة.
| طقم | كاميرا | شاشة تعمل باللمس مقاس 7 بوصات | مجموعة ميكروفونات مكونة من 6 ميكروفونات | التركيز الأساسي على التعلم |
|---|---|---|---|---|
| طقم البداية | كاميرا أحادية | غير مشمول | غير مشمول | رؤية ثنائية الأبعاد والتحكم في ذراع الروبوت |
| الطقم القياسي | كاميرا عمق جمنائي بلس | غير مشمول | غير مشمول | إدراك RGB+D والإمساك المكاني |
| الطقم المتقدم | كاميرا عمق جمنائي بلس | مشمول | غير مشمول | رؤية عمق مع عرض محلي على الشاشة |
| الطقم النهائي | كاميرا عمق جمنائي بلس | مشمول | مشمول | رؤية عمق، تفاعل صوتي وذكاء اصطناعي متعدد الوسائط |
اختيارات وحدة التحكم: بدون وحدة تحكم Jetson؛ Jetson Nano (4 جيجابايت)؛ Jetson Orin Nano Super (4 جيجابايت أو 8 جيجابايت)؛ Jetson Orin NX Super (8 جيجابايت أو 16 جيجابايت).تتطلب التهيئة بدون وحدة تحكم Jetson وحدة تحكم مناسبة مزودة بشكل منفصل وإعداد نظام. يتم دعم التطبيقات الكبيرة النموذج من خلال التهيئة النهائية مع وحدة تحكم Jetson والبرمجيات/الخدمات المهيأة؛ لا يدعم ROS1 سير العمل الخاص بالنموذج الكبير. تتطلب أمثلة النقل الذكي والمساعد الذكي Orin Nano أو Orin NX.
الميزات
- إطار من سبائك الألمنيوم المؤكسد، قاعدة تحمل صناعية وأسلاك سيرفو مخفية توفر آلية سطح مكتب مدمجة مع قلاب ميكانيكي.
- تقوم معالجة مضيف Jetson ووحدة التحكم في الحركة الزمنية STM32 بفصل معالجة الرؤية/الذكاء الاصطناعي عن التحكم في السيرفو والتغذية الراجعة.
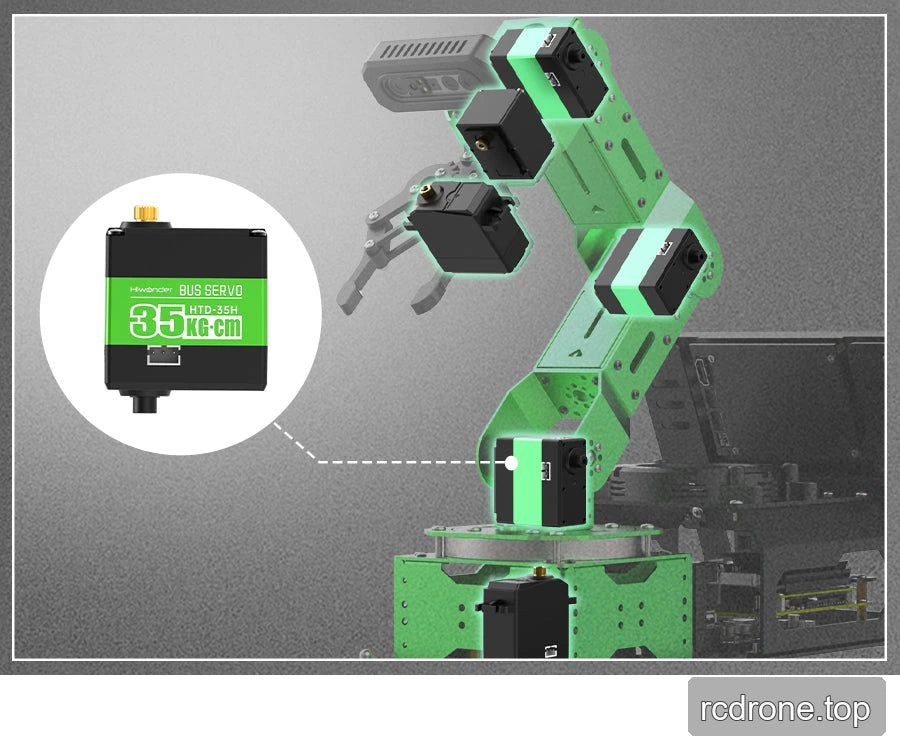
- توفر ستة سيرفو ذكي حافزًا للموقع والجهد ودرجة الحرارة، مع حماية من التوقف وارتفاع درجة الحرارة. عزم توقف السيرفو هو تصنيف مكون، وليس تصنيف حمولة ذراع الروبوت.
- تجمع مجموعات كاميرات العمق بين بيانات RGB وبيانات العمق لإنشاء سحب نقطية، وتقدير المدى، وتقدير الارتفاع/الحجم، وتحديد موضع الأجسام، والتتبع المكاني والإمساك.
- يشمل تطوير الحركة نمذجة DH، والكينيماتيكا الأمامية والعكسية، وتحويل الإحداثيات، وتخطيط المسار وتحرير تسلسل الإجراءات.
- تشمل أمثلة الرؤية التعرف على الألوان/الفرز/التتبع، وتقدير وضع AprilTag والتكديس، وتتبع KCF، وتحديد القناع، واكتشاف الجسم البشري، وتتبع الوجه، والتعرف على الإيماءات ومسارات أطراف الأصابع باستخدام MediaPipe.
- يدعم تدريب نماذج الأجسام المخصصة وتسريع TensorRT/GPU مشاريع التعرف والفرز. تمتد الدروس لتشمل أمثلة البرمجيات YOLOv5 و YOLOv8 وأحدث أمثلة YOLOv11؛ تحدد الصورة المثبتة التنفيذ المتاح.
- يضيف Ultimate التقاط الصوت بعيد المدى بست قنوات، وتقليل الضوضاء، وتحديد مصدر الصوت، وإيقاظ، وأوامر قابلة للتكوين، وإخراج صوتي، والتعرف على الصوت، والتتبع والفرز.
- التحكم من خلال تطبيق iOS/Android، ووحدة تحكم ألعاب لاسلكية، وبرامج الكمبيوتر، وواجهة USB التسلسلية وواجهات CAN. تشمل أمثلة التطوير عن بُعد NoMachine، SSH، تكوين Wi-Fi AP/STA والتواصل التسلسلي/I²C.
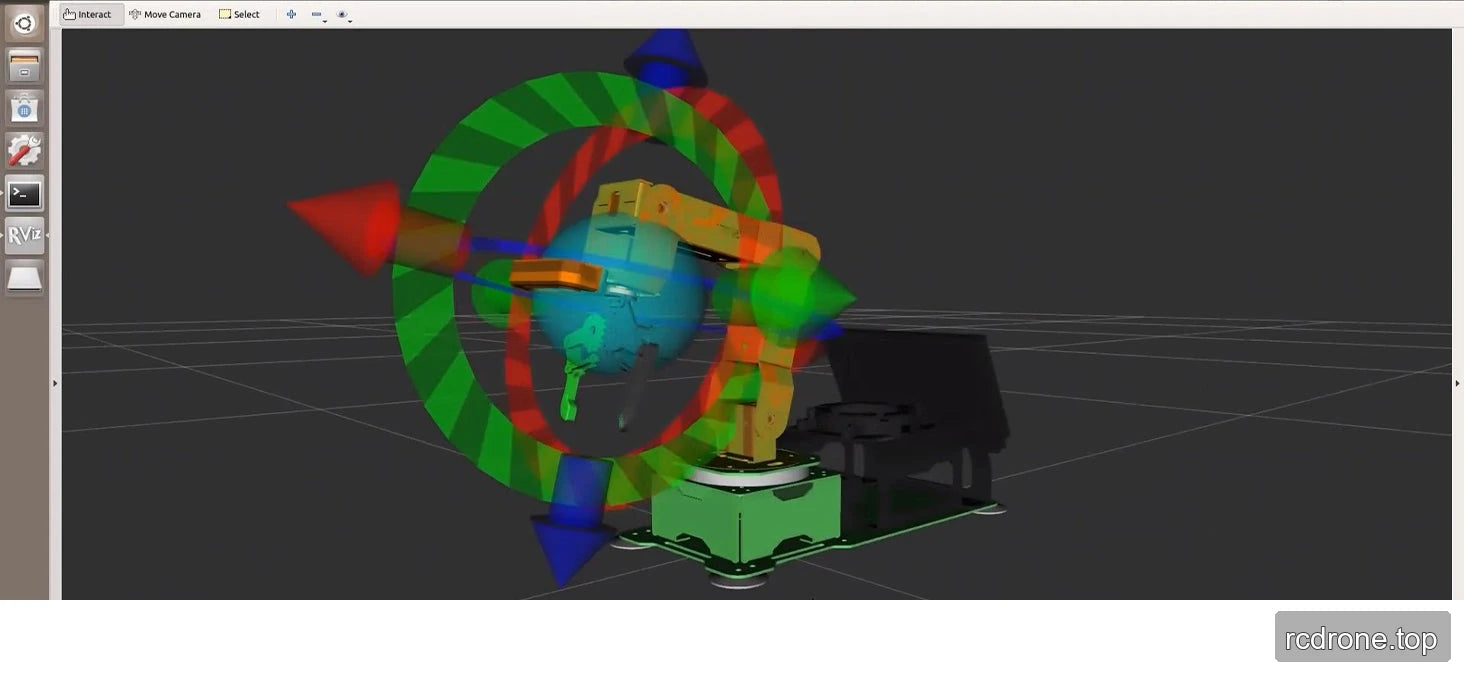
- يدعم تصور URDF، وتكوين/تحكم MoveIt، ومحاكاة Gazebo الاختبار الافتراضي. تغطي مشاريع التوسع سكة انزلاق وشاسيه متنقل؛ هذه الأنظمة التوسعية منفصلة عن محتويات المجموعة المدرجة.
المواصفات
| العنصر | المواصفة |
|---|---|
| نموذج المنتج | JetArm |
| أبعاد المنتج | 339 × 165 × 532 مم |
| وزن المنتج | حوالي 2.4 كجم (الإصدار النهائي) |
| مادة الهيكل | إطار من سبائك الألمنيوم بالكامل، معالجة سطحية مؤكسدة |
| وحدة التحكم STM32 | وحدة تحكم الحركة من سلسلة STM32F407 مع FreeRTOS؛ لوحة المكونات تحدد STM32F407VET6. |
| وحدة التحكم ROS | Jetson Nano / Jetson Orin Nano / Jetson Orin NX |
| طرق التحكم | منفذ USB التسلسلي، واجهة CAN، تطبيق Bluetooth، جهاز إرسال RC، كمبيوتر |
| توسيع USB | لوحة توسيع USB HUB عالية التيار 5A |
| كاميرا | البداية: كاميرا أحادية. القياسية، المتقدمة والأقصى: كاميرا عمق Gemini Plus. |
| مزود الطاقة | مزود الطاقة للذراع الروبوتية 12 فولت 5 أمبير. تتطلب تكوينات Orin Nano و Orin NX أيضًا مزود الطاقة 19 فولت 2.37 أمبير. |
| نظام التشغيل | خيارات منصة ROS Humble / Ubuntu 22.04 LTS و ROS Noetic / Ubuntu 20.04 LTS؛ يختلف التثبيت حسب وحدة التحكم (انظر البرمجيات والإعداد). |
| البرمجيات | تطبيق iOS/Android |
| الاتصال | USB / Wi-Fi / Ethernet |
| لغة البرمجة | Python / C / C++ / JavaScript |
| التخزين | مع تكوينات وحدة التحكم: Jetson Nano، بطاقة TF سعة 64 جيجابايت؛ Jetson Orin Nano/NX، SSD سعة 128 جيجابايت. الاختيارات بدون وحدة التحكم تستبعد لوحة Jetson. |
| نموذج السيرفو | محركات سيرفو ذكية HTS-21H/ HTD-35H/ HX-12H |
| ملحقات اختيارية | شاشة تعمل باللمس HD مقاس 7 بوصات: متقدمة وأقصى. مجموعة ميكروفونات دائرية 6: أقصى. |
| المواد الداعمة | كتيبات تطوير كاملة، دروس فيديو، كود مصدر ROS/STM32، صور النظام، أدوات البرمجيات |
| وزن الحزمة & الحجم | حزمة مرجعية: 385 × 295 × 175 مم؛ الوصف يسرد 4 كجم، بينما جميع سجلات المتغيرات الحالية تسرد 5.5 كجم. هذه سجلات وزن الحزمة غير متسقة؛ ولا الوزن الصافي للروبوت Ultimate البالغ 2.4 كجم. |
التعليقات الإضافية في الرسم الميكانيكي هي 55، 96، 119، 142، 158، 171، 129، 103، 162، 300 و429 مم في المواقع المحددة. اقرأ هذه مقابل الرسم المحتفظ به بدلاً من اعتبارها كغلاف حركة أو مواصفات حمولة.
مرجع وحدة التحكم Jetson
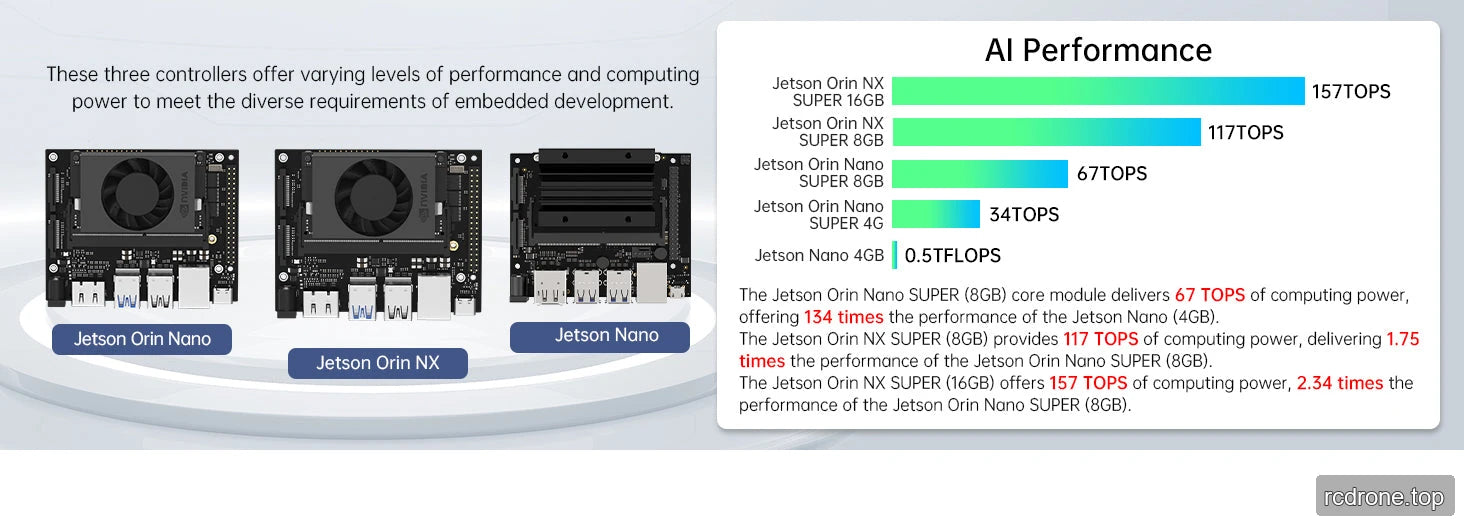
تصف الأرقام أدناه قدرات مرجع وحدة التحكم، وليس إنتاجية ذراع الروبوت المقاسة.تعتبر TOPS و TFLOPS مقاييس مختلفة؛ المقارنات الترويجية السابقة 134× و 2.34× ليست نسب أداء عالمية.
| المعلمة | نانو 4 جيجابايت | أورين نانو سوبر 4 جيجابايت | أورين نانو سوبر 8 جيجابايت | أورين NX سوبر 8 جيجابايت | أورين NX سوبر 16 جيجابايت |
|---|---|---|---|---|---|
| التخزين | 64 جيجابايت TF | 128 جيجابايت SSD | 128 جيجابايت SSD | 128 جيجابايت SSD | 128 جيجابايت SSD |
| مرجع الحوسبة | 0.5 TFLOPS | 34 TOPS | 67 TOPS | 117 TOPS | 157 TOPS |
| وحدة المعالجة المركزية | معالج رباعي النواة Cortex-A57 | معالج سداسي النواة Cortex-A78AE v8.2 64-bit; 1.5 ميجابايت L2 + 4 ميجابايت L3 | نفس وحدة المعالجة المركزية سداسية النواة | وحدة معالجة مركزية سداسية النواة Cortex-A78AE v8.2 64 بت؛ 1.5 ميجابايت L2 + 4 ميجابايت L3 | وحدة معالجة مركزية ثمانية النواة Cortex-A78AE v8.2 64 بت؛ 2 ميجابايت L2 + 4 ميجابايت L3 |
| وحدة معالجة الرسوميات | ماكسويل 128 نواة | أمبير 512 نواة، 16 نواة تنسور | أمبير 1024 نواة، 32 نواة تنسور | أمبير 1024 نواة، 32 نواة تنسور | أمبير 1024 نواة، 32 نواة تنسور |
| الذاكرة | 4 جيجابايت 64 بت LPDDR4، 25.6 جيجابايت/ثانية | 4 جيجابايت 64 بت LPDDR5، 51 جيجابايت/ثانية | 8 جيجابايت 128 بت LPDDR5، 102 جيجابايت/ثانية | 8 جيجابايت 128 بت LPDDR5، 102.4 جيجابايت/ثانية | 16 جيجابايت 128 بت LPDDR5، 102.4 جيجابايت/ثانية |
| أوضاع الطاقة المدرجة | 5 / 10 واط | 7 / 10 / 25 واط | 7 / 15 / 25 واط | 10 / 15 / 25 / 40 واط | 10 / 15 / 25 / 40 واط |
مرجع توقيت برنامج التحكم
هذه قيم توضيحية من مقارنة المنصات، مع ظروف العمل كما هو مذكور أدناه. لا تضمن أوقات بدء التشغيل أو الاستدلال أو التدريب لكل تكوين.
| المهمة | أورين NX سوبر | أورين نانو سوبر | جيستون نانو |
|---|---|---|---|
| بدء التشغيل | 48 ثانية | 48 ثانية | 65 ثانية |
| فتح برنامج النظام | 0.1–0.5 ثانية | 0.1–0.9 س | 1–3 س |
| تطبيق الذكاء المجسد للنماذج الكبيرة الناشئة | 10–20 س | 15–25 س | 40–60 س |
| تعلم نموذج YOLOv11: 500 صورة، 12 فئة، 100 دورة تدريبية | 20 دقيقة | 28 دقيقة | 3.9 h |
| رؤية أساسية: بدء التشغيل / معدل الإطارات | 10–11 ث / 30 إطار في الثانية | 10–14 ث / 30 إطار في الثانية | 20–25 ث / 30 إطار في الثانية |
| رؤية ثلاثية الأبعاد متقدمة: بدء التشغيل / معدل الإطارات | 10–11 ث / 30 إطار في الثانية | 10–14 ث / 30 إطار في الثانية | 27–30 ث / 15–20 إطار في الثانية |
| MediaPipe: بدء التشغيل / معدل الإطارات | 10–11 ث / 30 إطار في الثانية | 10–14 ث / 30 إطار في الثانية | 20–25 ث / 13–15 إطار في الثانية |
| محاكاة: بدء التشغيل / معدل الإطارات | 10–18 ث / 30–60 إطار في الثانية | 10–20 ث / 30–60 إطار في الثانية | 17–35 ث / 15–60 إطار في الثانية |
مرجع برنامج YOLO
تتناول المقارنة المحتفظ بها بنية YOLOv8 و YOLOv11، الكشف، التجزئة، التصنيف، تقدير الوضع وصناديق الحدود الموجهة.يتم سرد نطاقات الدقة من 37.3–53.9% مقابل 39.5–54.7% دون تعريف مجموعة البيانات أو المقياس، و2.66 مللي ثانية مقابل 2.5 مللي ثانية للاستدلال على T4 مع TensorRT. هذه الأرقام المرجعية البرمجية العامة ليست ضمانات دقة أو استدلال من JetArm. الأسماء المرجعية للهندسة المعمارية الأحدث هي C3k2 وC2PSA؛ يعتمد التدريب المخصص ونشر نماذج التكميم على بيئة البرمجيات المختارة.
كاميرا العمق Gemini Plus — القياسية، المتقدمة والأقصى
| المعلمة | القيمة |
|---|---|
| تكنولوجيا العمق | ضوء هيكلي ثنائي العينين نشط من Orbbec |
| نطاق التشغيل | 0.25–2.5 م |
| الدقة | 5 مم عند 1 م |
| مجال رؤية العمق | H 71° × V 56.7° |
| مجال الرؤية RGB | H 67.9° × V 45.3° |
| شريحة المعالجة | MX6000 |
| حماية UVC / المدى القريب | مدعوم |
| مخرج العمق، USB 2.0 | 1280 × 800 عند 7 إطار في الثانية؛ 640 × 400 عند 30 إطار في الثانية |
| مخرج العمق، USB 3.0 | 1280 × 800 عند 30 إطار في الثانية؛ 640 × 400 عند 60 إطار في الثانية |
| مخرج RGB، USB 2.0 | 1280 × 720 عند 7 إطار في الثانية؛ 640 × 480 عند 30 إطار في الثانية |
| مخرج RGB، USB 3.0 | 1920 × 1080 عند 30 إطار في الثانية؛ 1280 × 720 عند 30 إطار في الثانية؛ 640 × 480 عند 30 إطار في الثانية |
| نظام التشغيل / SDK | أندرويد، لينكس وويندوز؛ العمق، RGB، الهيكل والبيانات ذات الصلة؛ خوارزميات التصفية |
| الاتصال | USB 3.0 |
| البيئة | داخلية وخارجية |
| استهلاك الطاقة | أقل من 2.2 واط |
| الأبعاد | 65.3 × 22.5 × 13 مم |
| تصنيف الليزر | الفئة 1، كما هو محدد لوحدة الكاميرا |
| درجة حرارة التشغيل | 10–40 °م |
| المكونات البصرية | كاميرا RGB، كاميرتان IR، جهاز عرض IR، مصباح فيض ومستشعر القرب |
مرجع سيرفو الحافلة
| المعلمة | HTD-35H | HX-12H | HTS-21H |
|---|---|---|---|
| وزن المكون | 64 غ | 36.3 غ | 63 غ |
| الأبعاد | 51.1 × 20.14 × 40 مم | 35.19 × 26.19 × 27.2 مم | 40 × 20 × 40.5 مم |
| جهد التشغيل | 9–12.6 فولت | 9–12.6 فولت | 9–12.6 فولت |
| السرعة عند 11.1 فولت | 0.18 ثانية / 60° | 0.2 ثانية / 60° | 0.16 ثانية / 60° |
| عزم الدوران عند 11.1 فولت | 35 كجم·سم | 12 كجم·سم | 21 كجم·سم |
مواصفات السيرفو المشتركة: دوران من 0–240°؛ التحكم في الأوامر التسلسلية UART بسرعة 115200 باود؛ تروس معدنية؛ حماية من الحمل الزائد وارتفاع درجة الحرارة؛ استجابة لدرجة الحرارة والجهد والموقع.
وحدة التحكم في الحركة STM32
| المعلمة | القيمة |
|---|---|
| وحدة التحكم | STM32F407VET6، 100 دبوس؛ FreeRTOS |
| المدخلات / المخرجات المنظمة | مدخل 7–14 فولت؛ مخرج واحد 5 فولت 5 أمبير |
| المفتاح | مفتاح تبديل دائري كبير |
| سائق المحرك | YX4055 |
| منافذ PWM / محرك DC | قناتان PWM للخدمة؛ قناتان PH2.0×2 قنوات محرك DC |
| USB تسلسلي | منفذ USB-C تسلسلي واحد |
| I²C | واجهتان I²C بأربعة دبابيس |
| توسيع GPIO | واجهتان GPIO بأربعة دبابيس، أربعة GPIOs إجمالاً |
| أبعاد اللوحة / تباعد ثقوب التثبيت | 38 × 93 مم / 30 × 85 مم |
| حماية | ارتفاع درجة الحرارة، دائرة قصيرة وزيادة التيار |
| المؤشرات والتحكمات | LEDs قابلة للبرمجة، زران قابلان للبرمجة، جرس سلبي؛ كشف جهد الإمداد على اللوحة ومؤشر Bluetooth |
| موصلات سيرفو الحافلة | توضح جدول المعلمات قناتين سيرفو حافلة؛ توضح الرسوم البيانية المرفقة للوحة وقائمة الوظائف أربعة موصلات.تحقق من مراجعة اللوحة الموردة قبل التوصيل. |
محور توسيع USB
| المعلمة | القيمة |
|---|---|
| الوزن / الأبعاد | 20.3 جرام / 86 × 37.8 × 9.5 مم |
| جهد العمل | 5 فولت |
| مدخل / مخرج البيانات | USB-C / أربعة USB 2.0 منافذ |
| سرعة النقل | 480 ميجابت في الثانية |
| جهد الإمداد الخارجي | 9–24 فولت |
| تيار عدم التحميل | 1 مللي أمبير عند 12 فولت |
| الطاقة / الحماية | 5 أمبير إمداد DC-DC؛ حماية من التيار الزائد وارتفاع درجة الحرارة |
| التوسع | تصميم رقيق، قابل للتكديس، قادر على التراص؛ تشغيل بدون سائق |
وحدة الميكروفون الستة — مجموعة نهائية
| المعلمة | القيمة |
|---|---|
| الميكروفونات | مجموعة دائرية بست قنوات مع محول بطاقة صوت ومكبر صوت |
| مرجع الالتقاط | حتى 10 م؛ يعتمد الالتقاط الفعلي على البيئة |
| الوظائف | تحديد موقع مصدر الصوت، تقليل الضوضاء، أوامر مخصصة وأوامر استيقاظ متعددة |
| حد الأوامر | أوامر صوتية قابلة للتكوين متعددة؛ يجب ألا يتجاوز كل أمر 10 كلمات |
| محرك التعرف | محرك التعرف على الكلام غير المتصل iFlytek القابل للتكوين |
البرمجيات والإعداد
مقارنة وحدة التحكم Orin تحدد ROS1 في Ubuntu 20.04 دوكر و ROS2 مثبتان مسبقًا مع أوبونتو 22.04. بالنسبة لجيتسون نانو، يتم تحديد بيئة أوبونتو 18.04 المثبتة مسبقًا و ROS2 في دوكر أوبونتو 22.04. استخدم الصورة والتعليمات الخاصة بالتحكم المختار؛ قائمة منصة ROS Noetic/Humble العامة لا تعني أن كل نظام تشغيل مثبت مسبقًا على كل خيار. ميزات النماذج الكبيرة غير متاحة في ROS1.
بالنسبة لأورين نانو وأورين NX، قم بتوصيل مصدر الطاقة الرئيسي 19 فولت 2.37 أمبير أولاً، ثم مصدر STM32/arm 12 فولت 5 أمبير، وفقًا لدليل الأسلاك الخاص بالتحكم. يستخدم إعداد نانو مصدر 12 فولت 5 أمبير. لتشغيل شاشة اللمس، قم بتوصيل كابل بيانات USB بمنفذ CTOUCH للشاشة بالإضافة إلى توصيل HDMI.
ضع الذراع على سطح مستقر ومستوي بعيدًا عن حافة الطاولة. حافظ على مسار حركته خاليًا، وتجنب تثبيت الآلية، وتجنب التحميل الثقيل لفترات طويلة.مواصفات الكاميرا والوحدة هي حدود على مستوى المكونات، وليست مواصفات حمولة الذراع أو مدى الوصول. توضح رسم الأبعاد الأبعاد الكلية 339 × 165 × 532 مم؛ ولا تحدد مدى العمل 532 مم.
تشمل مواد التطوير الأدلة، والفيديوهات، وكود المصدر ROS/STM32، وصور النظام، وأدوات البرمجيات. تغطي الدروس معالجة GPIO/الإدخال-الإخراج، والتحكم التسلسلي/PWM/خدمة الحافلة، وحماية الدوائر، ومواضيع ROS، وOpenCV، ومراقبة كاميرا الويب، وتحويل فضاء الألوان، ومعايرة الكاميرا، وحساب وضع الكائن، وتخطيط المسار، وPID، والتحديد/الإمساك، والتكديس الذكي. تغطي دروس الصوت تكوين الميكروفون/بطاقة الصوت، والاستيقاظ، والتعرف، وإخراج الصوت، والتعرف/التتبع/الفرز الموجه بالصوت.تغطي الدروس متعددة الوسائط اللغة والكلام ونماذج اللغة والرؤية، والوصول إلى النموذج/نشره، وأمثلة الإدراك العاطفي، وتنسيق الصوت، وفهم المشهد، والتعرف على الأحرف البصرية والمهام المجسدة؛ تتبع متطلبات الأجهزة والبرامج التكوين المختار. اتبع دليل الشركة المصنعة لـ JetArm للتثبيت المحدد لوحدة التحكم، ومعايرة الكاميرا، والبرامج الثابتة والدروس.
التطبيقات
- تعليم التحكم في الحركة باستخدام ROS: بناء نماذج DH و URDF، ومقارنة الحركيات الأمامية/العكسية واختبار المسارات في MoveIt و Gazebo قبل تشغيل الذراع.
- الفرز الموجه بالرؤية: استخدم الألوان، أو العلامات، أو نماذج الكائنات المدربة للتصنيف والإمساك. تضيف مجموعات الكاميرات العمقية الموقع المكاني، وتجارب سحابة النقاط والارتفاع/الحجم.
- التفاعل بين الإنسان والروبوت: استكشف تتبع الإيماءات والوجه باستخدام MediaPipe.تضيف التكوينات النهائية أوامر صوتية، وفهم المشهد، وتجارب اللغة/الرؤية متعددة الوسائط.
- تطوير التوسع: دمج التحكم في الذراع المبرمج مع مشاريع السكك المنزلقة أو القاعدة المتحركة الموردة بشكل منفصل باستخدام واجهات القاعدة ومواد التطوير.
ما هو مدرج
يوفر كل مجموعة ذراع JetArm مجمعة مع الكاميرا المحددة في جدول المجموعة. الملحقات التعليمية الشائعة هي: محول 12 فولت 5 أمبير واحد، قارئ بطاقات واحد، وحدة تحكم ألعاب لاسلكية واحدة، أربع أكواب شفط، مجموعة مفكات/ملحقات واحدة، مجموعة بطاقات نفايات واحدة، سبعة كتل خشبية (أربع كتل 40 مم وثلاث كتل 30 مم)، ثلاث كتل ملونة 30 مم، ثلاث بطاقات 30 × 30 مم، لفة واحدة من الشريط اللاصق مزدوج الوجه، مكعبان، أسطوانتان، كرة واحدة، خريطة واحدة ودليل مستخدم واحد.
تُدرج مجموعة الملحقات كالتالي: مفك واحد، ثمانية براغي ذاتية الحفر A2.5، وثمانية M2.5 براغي مسطحة الرأس، ثمانية براغي M3×6، ستة عشر برغي M4×6، كابل سيرفو بطول 100 مم وكابل سيرفو بطول 200 مم. توضح الرسوم التوضيحية الشائعة للتغليف موصل محول 12 فولت على أنه موصل DC ذو طرفين 4.0 × 1.7 مم؛ استخدم دليل الطاقة المحدد للمت controller للاتصال.
- البداية: كاميرا أحادية؛ لا توجد كاميرا عمق، شاشة أو مجموعة ميكروفونات.
- المعيار: كاميرا عمق Gemini Plus؛ لا توجد شاشة أو مجموعة ميكروفونات.
- المتقدم: كاميرا عمق بالإضافة إلى شاشة LCD تعمل باللمس مقاس 7 بوصات، حامل شاشة، كابل HDMI وكابل بيانات.
- الأقصى: الأجهزة المتقدمة بالإضافة إلى مجموعة الميكروفونات الدائرية المكونة من ستة ميكروفونات.
تأتي لوحة Jetson فقط مع التكوين المختار مع Jetson. التخزين المقدم يتبع تكوين المت controller المقابل.أشرطة الانزلاق، هيكل مكنوم/دبابة، أحزمة النقل والأشياء المستخدمة في العروض التوضيحية هي منفصلة ما لم يتم ذكرها بشكل محدد في المجموعة المختارة.
الأسئلة الشائعة
هل تدعم مجموعة البداية التقاط العمق باستخدام الكاميرا؟
تتضمن مجموعة البداية كاميرا أحادية. اختر القياسية أو المتقدمة أو النهائية لكاميرا العمق Gemini Plus ودروس التقاط RGB+D.
أي مجموعة تتضمن التفاعل الصوتي وشاشة اللمس؟
تتضمن المجموعتان المتقدمة والنهائية شاشة لمس بحجم 7 بوصات. كما تتضمن النهائية مجموعة ميكروفونات مكونة من ستة ميكروفونات؛ تتطلب التطبيقات الكبيرة نموذج تحكم Jetson وإعداد البرمجيات/الخدمات المقابلة.
ماذا يعني بدون وحدة تحكم Jetson؟
إنها تستبعد لوحة المضيف Jetson. يجب عليك توفير وتثبيت وحدة تحكم مناسبة وصورة نظام متوافقة قبل استخدام وظائف الرؤية المعتمدة على Jetson وROS.
هل يمكنني استخدام سير العمل للنموذج الكبير مع ROS1؟
لا.استخدم بيئة ROS2 المدعومة وتكوين Ultimate لعملية العمل ذات النموذج الكبير؛ تتطلب أمثلة النقل الذكي والمساعد الذكي أيضًا Orin Nano أو Orin NX.
هل تستخدم إصدارات Orin محول طاقة واحد فقط؟
لا. تستخدم Orin Nano و Orin NX مزودات طاقة منفصلة 19 فولت 2.37 أمبير و 12 فولت 5 أمبير. اتبع الدليل الخاص بالتحكم وقم بتوصيل مزود الطاقة الرئيسي قبل مزود الطاقة STM32/arm.
فيديوهات
تفاصيل بصرية