


محرك سيرفو روبوت Kpower EM10 مع قابض حماية من التحميل الزائد، دوران 300°، عزم توقف 10 كجم·سم عند 12 فولت لمفاصل الروبوت
محرك سيرفو روبوت Kpower EM10 مع قابض حماية من التحميل الزائد، دوران 300°، عزم توقف 10 كجم·سم عند 12 فولت لمفاصل الروبوت
Kpower
تعذر تحميل مدى توفر الطلب


نظرة عامة
محرك Kpower EM10 هو محرك سيرفو مع قفل تحميل زائد لأذرع الروبوت المكتبية، والروبوتات التعليمية، والآليات البيونية متعددة الأرجل. يدعم نطاق الحركة 300° وتصميم قرص السيرفو المزدوج لحركة مفاصل الروبوت ، بينما يمكّن حلقة التيار 2000 هرتز من التحكم الدقيق في القوة. مصنف للعمل بجهد 9–13 فولت، يوفر عزم دوران 10 كجم·سم عند 12 فولت. قائمة مواصفات نموذج EM10 تتضمن بروتوكولات التحكم PWM وTTL وRS-485.
الميزات
- شريحة مخصصة EC225 مع حلقة تيار 2000 هرتز للتحكم الدقيق في القوة.
- حماية ضد الصدمات مع قفل تحميل زائد لفصل القفل أثناء تشغيل مفاصل الروبوت.
- تصميم قرص سيرفو مزدوج مع أقراص دائرية على وجهي هيكل مستطيل.
- نطاق تشغيل 300°، مع إمكانية تخصيص الحركة.
- دعم متعدد للتغذية الراجعة.
- تصميم منخفض الضوضاء.
- هيكل بلاستيكي يحمل علامة EM-10، تروس POM، محرك DC مزود بفرشاة motor ومستشعر موضع potentiometer.
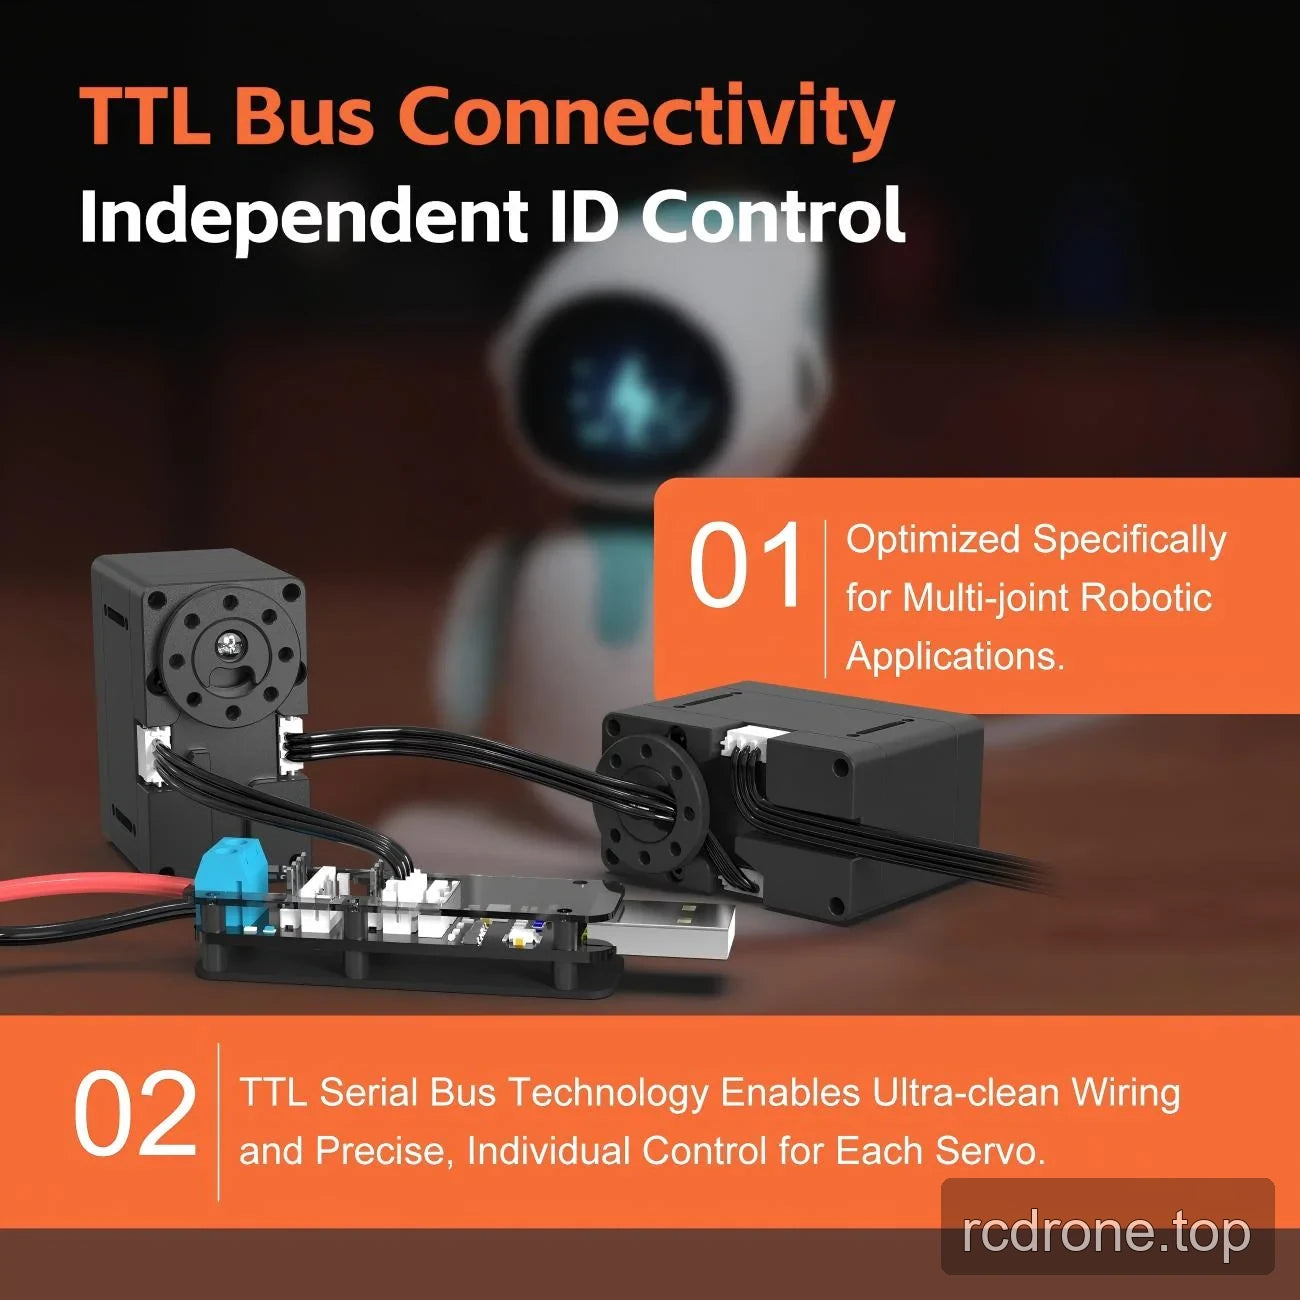
تحكم عبر ناقل تسلسلي TTL
يدعم تنفيذ TTL الخوادم المتصلة مع تحكم مستقل في الهوية. تبسيط توصيلات ناقل التسلسل يسهل الاتصالات ويسمح بالتحكم الفردي في الخوادم في الآليات الروبوتية متعددة المفاصل.
المواصفات
| المعلمة | مواصفات EM10 |
|---|---|
| النموذج | EM10؛ علامة الهيكل EM-10 |
| نوع الخادم | خادم روبوتي مزود بقابض تحميل زائد |
| عزم الدوران عند التوقف | 10 كجم·سم عند 12 فولت |
| سرعة بدون تحميل | 0.2 س/60° عند 12 فولت |
| جهد التشغيل | 9–13 فولت |
| زاوية السفر / نطاق التشغيل | 300°؛ قابل للتخصيص |
| الوزن | 56 جرام |
| الأبعاد | 48 × 26 × 44 مم |
| طول السلك | 150 مم |
| قائمة بروتوكول مستوى النموذج | PWM، TTL، RS-485 |
| تحكم TTL | حافلة تسلسلية مع تحكم مستقل في معرف السيرفو |
| تيار الحمل | 3000 مللي أمبير |
| تيار عدم الحمل | 1000 مللي أمبير |
| تردد العمل | 50–333 هرتز |
| تردد حلقة التيار | 2000 هرتز |
| شريحة التحكم | شريحة مخصصة EC225 |
| مادة التروس | POM |
| مادة العلبة | بلاستيك |
| المحرك | محرك تيار مستمر مع فرش |
| مستشعر الموضع | مقاوم متغير |
| تروس القرن | غير متاح |
| محامل كروية | 2BB |
| درجة حرارة التشغيل | −10 إلى 50 °م |
| تصنيف IP | IP42 |
التطبيقات
- أذرع الروبوت المكتبية: تحريك المفاصل المتحركة باستخدام سفر 300° ودعم مزدوج لقرون السيرفو؛ مواصفة عزم الدوران عند الحمل هي 10 كجم·سم عند 12 فولت.
- روبوتات متعددة الأرجل، رباعية الأرجل، بيونية وملهمة من الطبيعة: تحرك حركة مفاصل الأرجل مع حماية من الصدمات الزائدة وفصل الحمل الزائد باستخدام القابض.
- روبوتات تعليمية ومشاريع STEAM: بناء آليات لدراسة حركة المفاصل والتحكم في القوة باستخدام نطاق تشغيل 300° وحلقة تيار 2000 هرتز.
- روبوتات الخدمة: التحكم في الآليات المفصلية؛ يسمح تنفيذ TTL بتوجيه السيرفو الفردي في التجميعات متعددة المفاصل.
- آليات المنزل الذكي: تفعيل آليات الحركة المخصصة باستخدام استشعار الموقع والسفر الزاوي المتحكم فيه.
التكوين والتكامل
ناقش متطلبات طول السلك، ونوع التحكم، ومستشعر الموقع مع المورد قبل التكامل. استخدم نطاق التشغيل من 9 إلى 13 فولت؛ عزم الدوران المقتبس وسرعة عدم الحمل تنطبق عند 12 فولت.
المستندات
- رسم Kpower EM10 — رسم (PDF)
- دليل Kpower Servo 3 — دليل (PDF)
- رسم OCS 351CAN من OCServo — رسم Ocservo Ocs 351 Can (PDF)
فيديوهات المنتج
تفاصيل بصرية
فيديو المنتج
الميزات والتصميم


المواصفات والأداء


أمثلة على التطبيقات


عرض المنتجات

واجهات واتصالات
الخيارات ومقارنة النماذج



