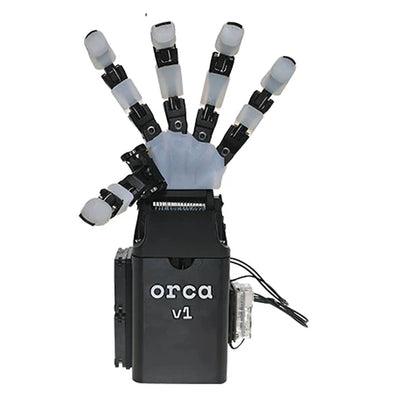
يد ORCA Hand v1 المفتوحة المصدر ذات 17 درجة حرية وأجزاؤها
يد ORCA Hand v1 المفتوحة المصدر ذات 17 درجة حرية وأجزاؤها
ORCA Hand
تعذر تحميل مدى توفر الطلب


نظرة عامة
يد ORCA v1 هي يد روبوتية ماهر مدفوعة بالأوتار للبحث في مجال المناورة، وتعليم الروبوتات، والتكامل المخصص. تحتوي بنية اليد على 17 درجة من الحرية: 16 مفصل إصبع ومحور معصم واحد. اختر يدًا مجمعة، أو حزمة غير مجمعة، أو محركات DYNAMIXEL فردية، أو مجموعة إلكترونيات البداية من قائمة الحزم. هذه هي مجالات شراء مختلفة؛ خيارات المحركات والإلكترونيات ليست أيدٍ كاملة.
الميزات
- آليات أصابع مدفوعة بالأوتار مع وحدات مطبوعة قابلة للاستبدال وأجزاء قابلة للصيانة.
- فصل المفاصل تحت الحمل الزائد، والمعايرة التلقائية، وتوجيه الأوتار منخفض الاحتكاك في تصميم ORCA v1.
- يدعم تصميم المشروع المفتوح التعديل والبحث؛ راجع ترخيص المشروع لأي استخدام تجاري مقصود.
- يظهر تكوين المستشعر اللمسي في مواد مرجعية التصميم، ولكن المستشعرات اللمسية غير مدرجة في حزم اليد القياسية المدرجة حالياً.
دليل التكوين
| خيار الحزمة | ما ستحصل عليه |
|---|---|
| يد ORCA مستوردة ومجمعة | يد ORCA واحدة مستوردة ومجمعة؛ الحافظة الواقية الموضحة تنتمي إلى هذه الحزمة. |
| يد ORCA مجمعة في الصين | يد واحدة مجمعة مع 16 محرك أصابع XC330-T288-T، محرك معصم XC430-T240BB-T، مجموعة إلكترونيات بدء التشغيل، كابل USB-A إلى micro-USB والملحقات المستخدمة في تجميع اليد. |
| مجموعة يد ORCA غير مجمعة كاملة | 16 محرك XC330-T288-T، محرك XC430-T240BB-T، مجموعة إلكترونيات بدء التشغيل، كابل USB-A إلى micro-USB وملحقات ميكانيكية/تجميع.يتطلب التجميع. |
| مكونات أساسية للقيام بها بنفسك | 16 محرك XC330-T288-T، ومحرك XC430-T240BB-T واحد ومجموعة إلكترونيات بدء التشغيل. يجب الحصول على المواد الهيكلية وغيرها من مواد التجميع بشكل منفصل. |
| محرك XC330-T288-T | محرك XC330-T288-T فردي واحد. |
| محرك XC430-T240BB-T | محرك XC430-T240BB-T فردي واحد. |
| مجموعة بدء تشغيل DYNAMIXEL | U2D2، U2D2 PHB ومصدر طاقة 12 فولت 5 أمبير؛ لا توجد محركات أو يد. |
المواصفات
| يد ORCA v1 | المواصفة |
|---|---|
| الدفع والحركة | دفع وتر؛ 17 DOF (16 إصبع + 1 معصم) |
| حجم اليد المجمعة المرجعي | 34.5 سم ارتفاع × 12.5 سم عرض |
| الكتلة الصافية لشبكة اليد المجمعة | 1175 جرام |
| أجهزة الاستشعار اللمسية الحالية | غير مدرجة في حزم اليد القياسية المذكورة |
الأبعاد والكتلة الصافية تصف اليد المجمعة الموضحة في الصورة، وليس المكونات الفردية أو حزمة الشحن.
مواصفات محرك DYNAMIXEL
| المعلمة | XC330-T288-T | XC430-T240BB-T |
|---|---|---|
| المحرك / الدقة | DC بدون قلب؛ 4096 نبضة/دورة | DC بدون قلب؛ 4096 نبضة/دورة |
| نسبة التروس | 288.35:1 | 245.22:1 |
| الأبعاد / الكتلة | 20 × 34 × 26 مم؛ 23 جرام | 28.5 × 46.5 × 34 مم؛ 65 غرام |
| الجهد المدخل / الموصى به | 6.5–12 فولت / 11.1 فولت | 6.5–14.8 فولت / 12 فولت |
| درجة حرارة التشغيل | −5 إلى 70 °م | −5 إلى 80 °م |
| تيار الاستعداد | 17 مللي أمبير | 46 مللي أمبير |
| عزم الدوران عند 9 / 11.1 / 12 فولت | 0.76 / 0.92 / 1.00 نيوتن·م | 1.4 / 1.7 / 1.9 نيوتن·م |
| تيار الاستعداد عند 9 / 11.1 / 12 فولت | 0.61 / 0.80 / 0.88 أمبير | 1.1 / 1.3 / 1.4 أمبير |
| سرعة عدم الحمل عند 9 / 11.1 / 12 فولت | 52 / 65 / 71 دورة في الدقيقة | 52 / 65 / 70 دورة في الدقيقة |
أرقام عدم الحمل هي نقاط اختبار مؤقتة للمشغل، وليست تقييمات مستمرة للحمل اليدوي أو التشغيل.وضعيات تشغيل XC330: الحالية، السرعة، الموقع (0–360°)، الموقع الممتد، الموقع القائم على التيار وPWM. أوضاع XC430: السرعة، الموقع، الموقع الممتد وPWM. يستخدم XC330 هيكلًا من البلاستيك الهندسي وتروسًا معدنية بالكامل. يجب أن تتناسب أسلاك الطاقة والاتصال مع المشغل ووحدة التحكم المختارة.
التطبيقات
استخدم اليد المجمعة أو المجموعة المناسبة في تجارب الإمساك الروبوتية، والتلاعب القائم على التعلم، وأبحاث التشغيل عن بُعد وتكامل ذراع الروبوت المخصص. يوضح المشروع أبحاث الإمساك والتجارب من المحاكاة إلى الواقع؛ الأذرع الروبوتية، وأجهزة الواقع الافتراضي، وتركيبات الاختبار الموضحة غير مدرجة. البرمجة، والتركيب الميكانيكي، وتكامل التحكم، والاختبار المحدد للمهام هي مسؤولية المستخدم.
ما هو مدرج
دليل التكوين يحدد كل حزمة فعلية.تتضمن حزمة الصين المجمعة والمجموعة الكاملة 16 وحدة XC330-T288-T، ووحدة واحدة XC430-T240BB-T، وU2D2 + U2D2 PHB + مزود طاقة 12 فولت 5 أمبير، وكابل USB-A إلى micro-USB، والملحقات ذات الصلة مثل المروحة، والمحامل، والمغناطيس، ودبابيس التثبيت، وأنابيب الشعيرات، والقضبان الملولبة، والبراغي، والصواميل، وحزام القيادة، والغسالات، واللاصق السيليكوني، وحبل الأوتار. خيار النواة DIY يستثني تلك المواد الهيكلية ومواد التجميع الإضافية. تحقق من اتجاه اليد المطلوب خلال خطة التجميع الخاصة بك؛ اليسار واليمين ليست خيارات شراء منفصلة في هذه القائمة.
الأسئلة الشائعة
هل خيار مكونات النواة DIY يصنع يدًا كاملة؟
لا. إنه يوفر 17 مشغلًا وإلكترونيات البداية؛ مواد التجميع الأخرى منفصلة.
هل تتضمن مجموعة البداية أي مشغلات؟
لا. تحتوي على U2D2 وU2D2 PHB ومزود طاقة 12 فولت 5 أمبير.
هل تشمل المستشعرات اللمسية؟
لا. النسخة اللمسية المعروضة في بعض مواد تصميم المشروع هي مرجع مستقبلي أو اختياري، وليست معيار حزمة اليد الحالية.
هل التحكم في ذراع الروبوت قابل للتوصيل والتشغيل؟
لا. قم بتوفير التركيب، البرمجة، التحكم والتكامل المحدد للمهام لنظامك.
وثائق المشروع: ORCA Hand. راجع ترخيصه الحالي قبل إعادة الاستخدام أو إعادة التوزيع.
تفاصيل بصرية