مستشعر YDLIDAR 4ROS TOF 2D LiDAR مدى 30م 360° IP65 100KLux ROS1/ROS2 UART متوافق مع Raspberry Pi وJetson
مستشعر YDLIDAR 4ROS TOF 2D LiDAR مدى 30م 360° IP65 100KLux ROS1/ROS2 UART متوافق مع Raspberry Pi وJetson
Yahboom
تعذر تحميل مدى توفر الطلب


نظرة عامة
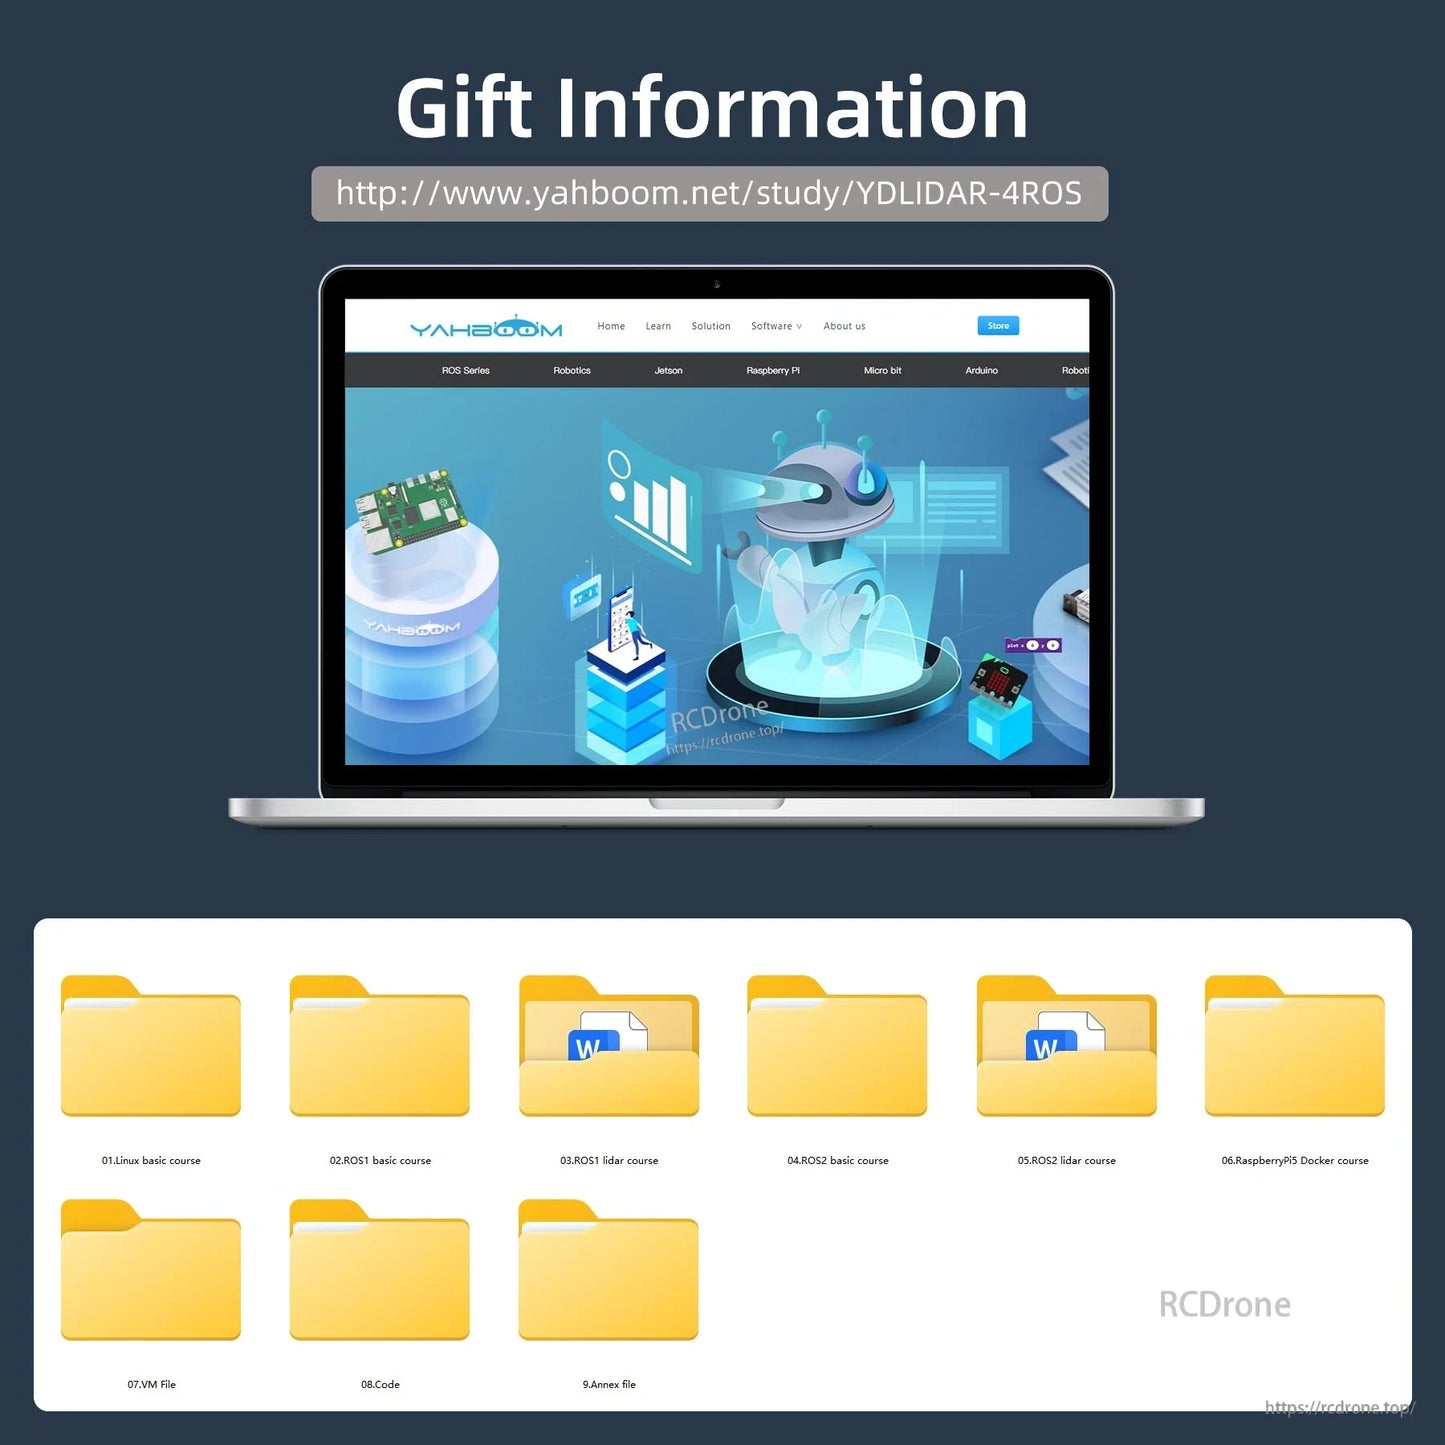
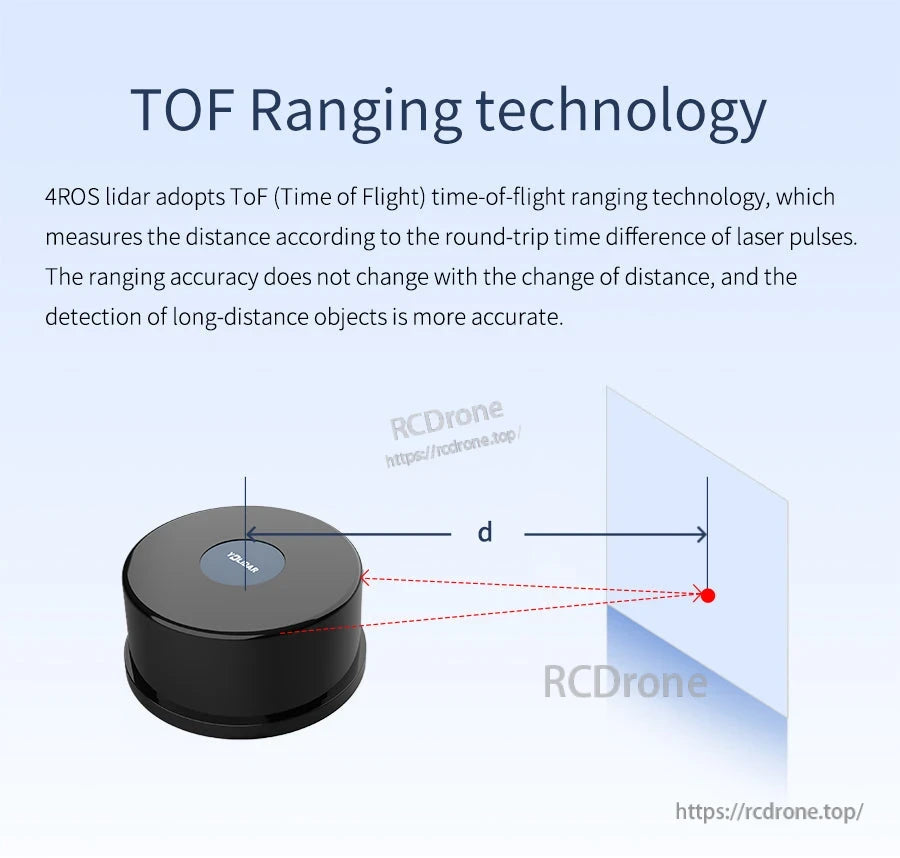
YDLIDAR 4ROS هو مستشعر LiDAR بتقنية TOF (وقت الطيران) مصمم للمسح الضوئي بزاوية 360°، والقياس، ورسم الخرائط في البيئات الداخلية والخارجية. يتميز بقدرة مقاومة الوهج تصل إلى 100KLux، وغطاء حماية مغلق بمعيار IP65 (مقاوم للماء والغبار)، ومحرك مدمج مع تنظيم السرعة. يتم توفير دعم ROS1/ROS2 مع حزمة مفتوحة المصدر، مما يجعله مناسبًا للملاحة الروبوتية وعمليات SLAM على منصات مثل Raspberry Pi وJetson.
الميزات الرئيسية
- تقنية قياس المسافة TOF (المسافة تُقاس بواسطة فرق زمن رحلة نبضة الليزر)
- مسح ليزري بزاوية 360° في جميع الاتجاهات
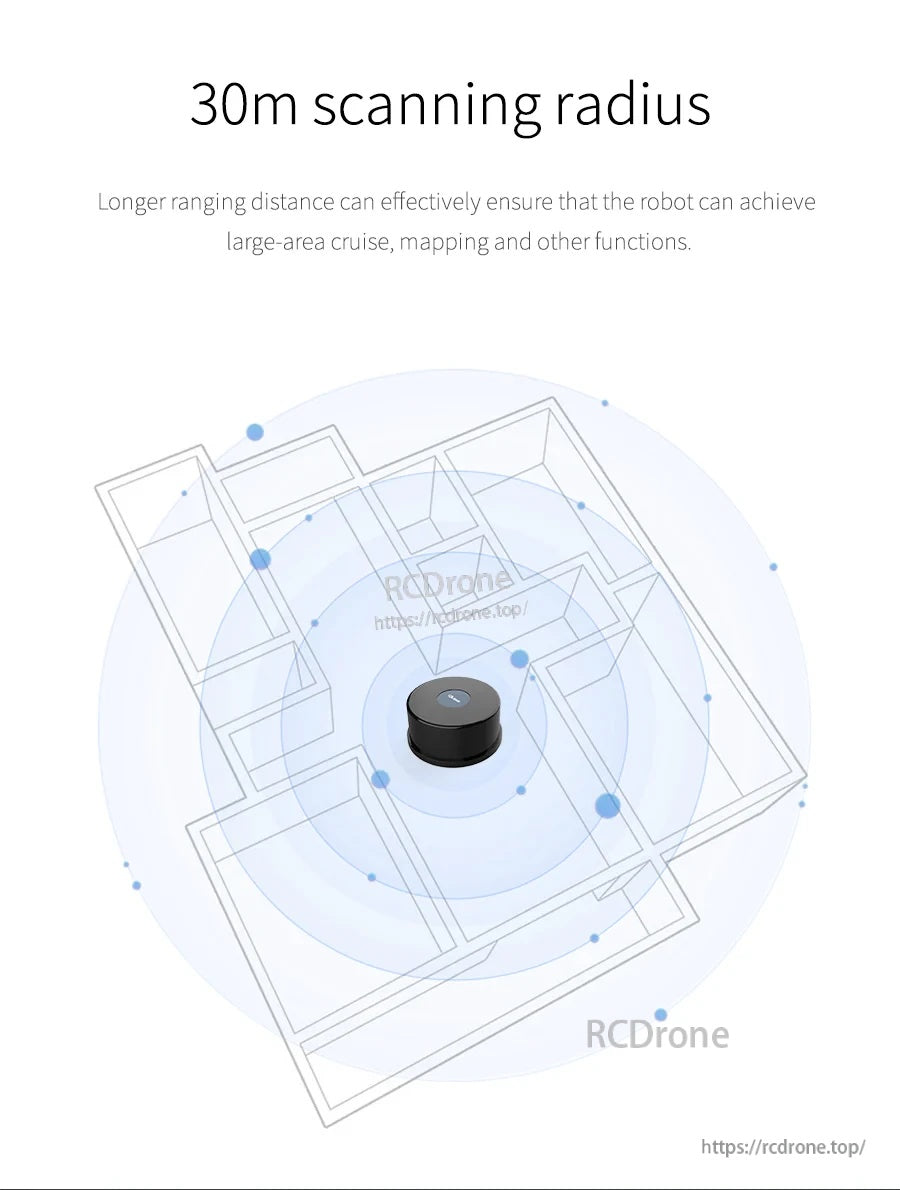
- نصف قطر القياس يصل إلى 30 متر (كائن بعاكسية 80%)
- شدة الضوء المحيط المضاد: 100KLux (وحدة شدة الضوء)
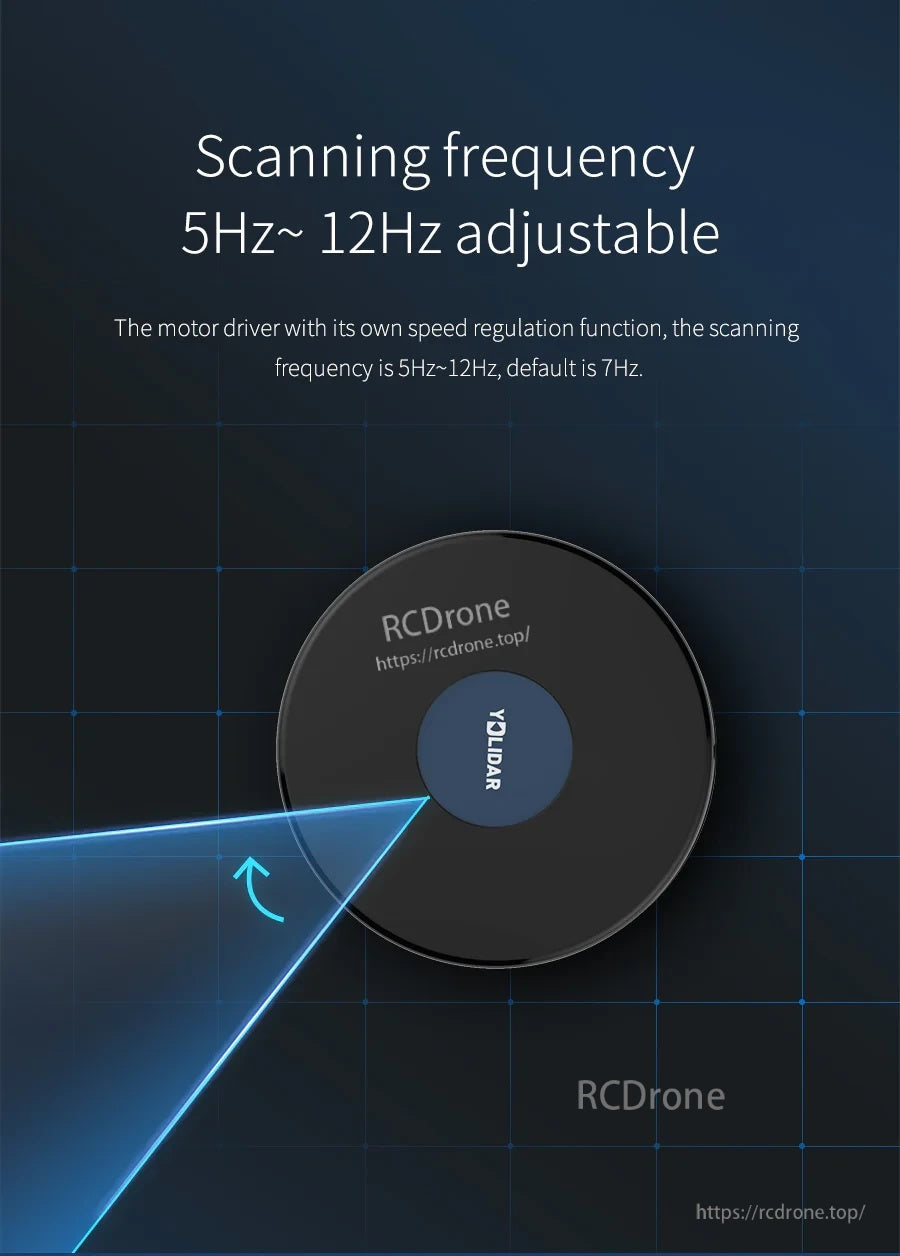
- تردد المسح القابل للتعديل: 5~12 هرتز (الافتراضي 7 هرتز)
- تردد أخذ العينات: 20,000 مرة/ثانية
- غلاف مغلق IP65 (مقاوم للماء والغبار)
- دعم ROS: ROS1/ROS2; متوافق مع أنظمة ROS1 وROS2
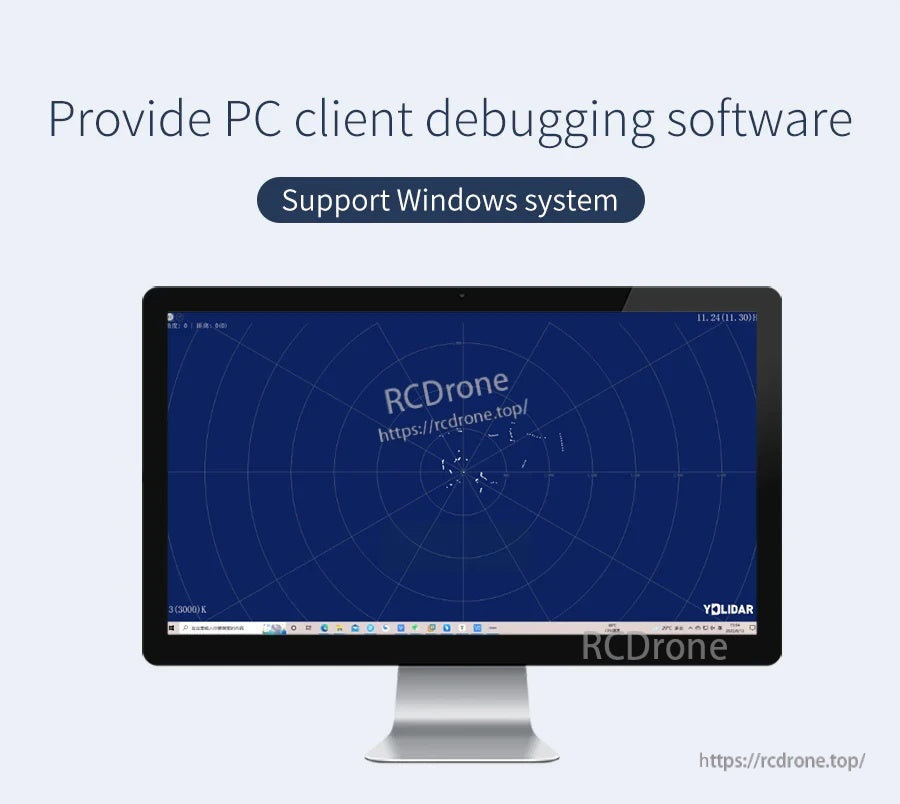
- دعم Windows: برنامج PC لنظام Windows
- واجهة الاتصال: منفذ تسلسلي غير متزامن قياسي (UART)
المواصفات
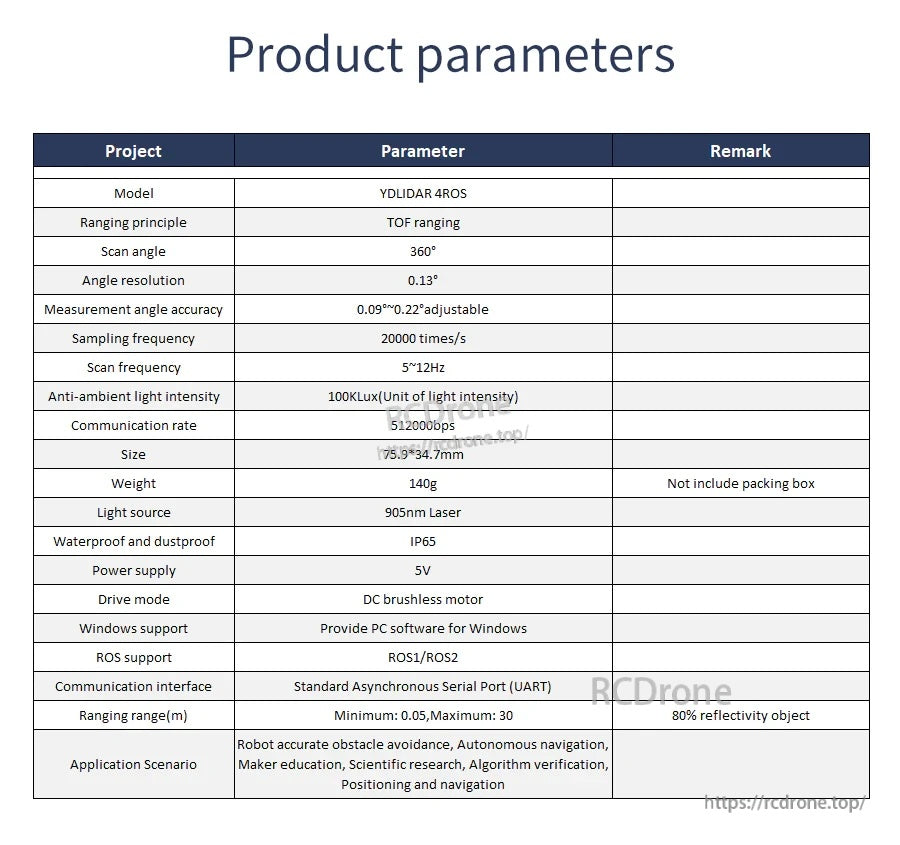
| النموذج | YDLIDAR 4ROS |
| مبدأ القياس | قياس TOF |
| زاوية المسح | 360° |
| دقة الزاوية | 0.13° |
| دقة زاوية القياس | 0.09°~0.22° قابلة للتعديل |
| تردد أخذ العينات | 20000 مرة/ثانية |
| تردد المسح | 5~12 هرتز |
| تردد المسح (ملاحظ) | 12 هرتز |
| تردد المسح الافتراضي (ملاحظ) | 7 هرتز |
| شدة الضوء المحيط المضاد | 100KLux (وحدة شدة الضوء) |
| معدل الاتصال | 512000 بت/ثانية |
| واجهة الاتصال | منفذ تسلسلي غير متزامن قياسي (UART) |
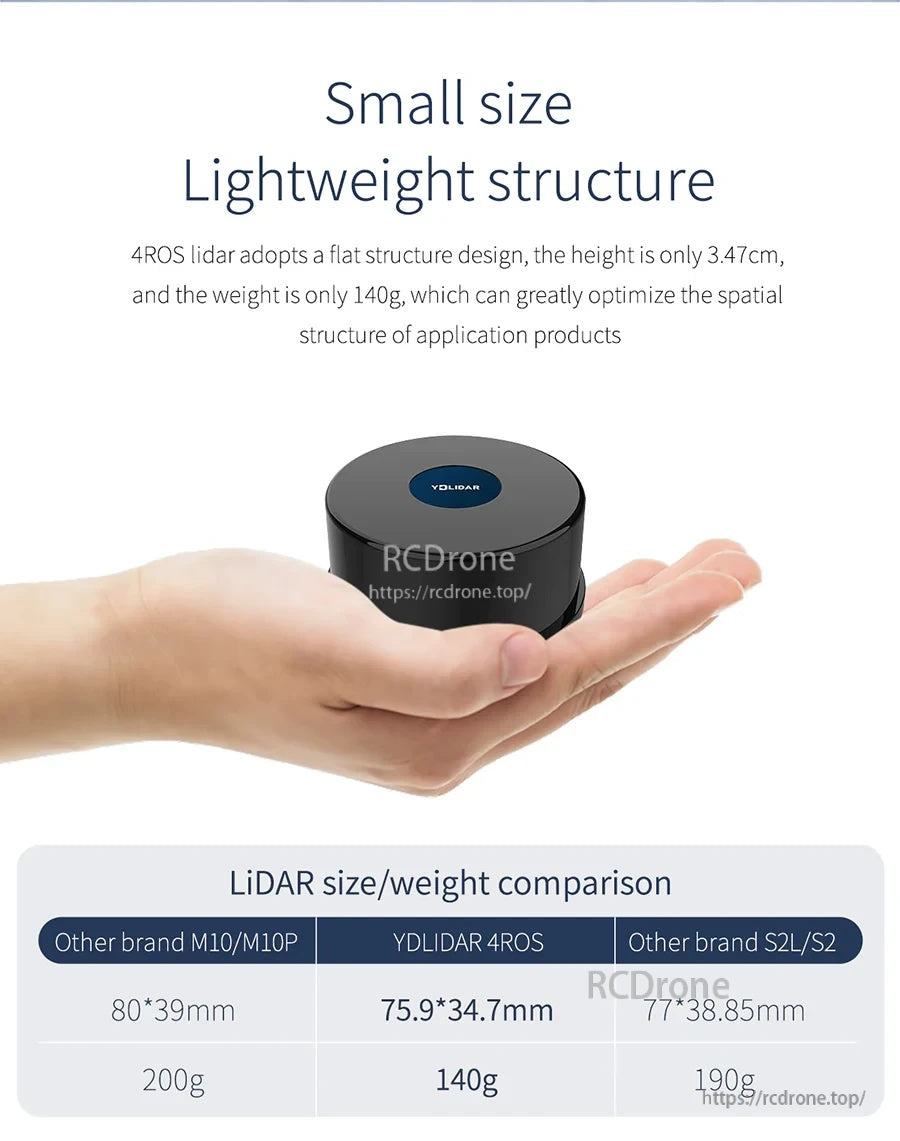
| الحجم | 75.9*34.7 مم |
| الارتفاع (ملاحظ) | 3.47 سم |
| الوزن | 140 جرام (لا يشمل صندوق التعبئة) |
| مصدر الضوء | ليزر 905 نانومتر |
| مقاوم للماء والغبار | IP65 |
| مزود الطاقة | 5 فولت |
| وضع القيادة | محرك تيار مستمر بدون فرشاة |
| دعم ويندوز | توفير برنامج للكمبيوتر لويندوز |
| دعم ROS | ROS1/ROS2 |
| نطاق القياس (م) | الحد الأدنى: 0.05، الحد الأقصى: 30 (كائن بعاكسية 80%) |
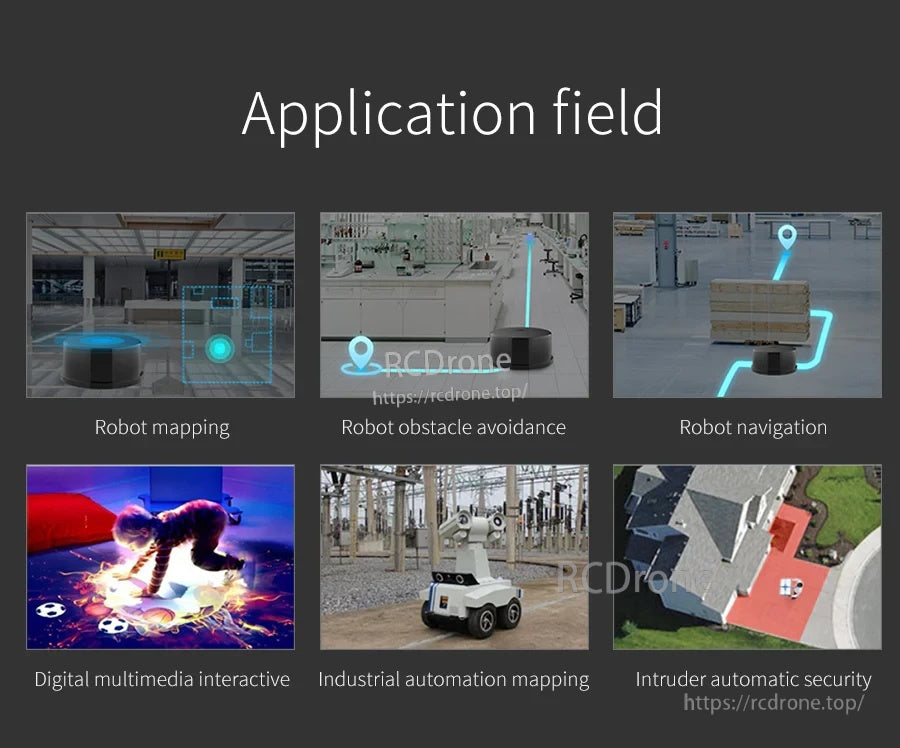
| سيناريو التطبيق | تجنب العقبات بدقة للروبوت، التنقل الذاتي، تعليم المبتكرين، البحث العلمي، التحقق من الخوارزميات، التمركز والملاحة |
التطبيقات
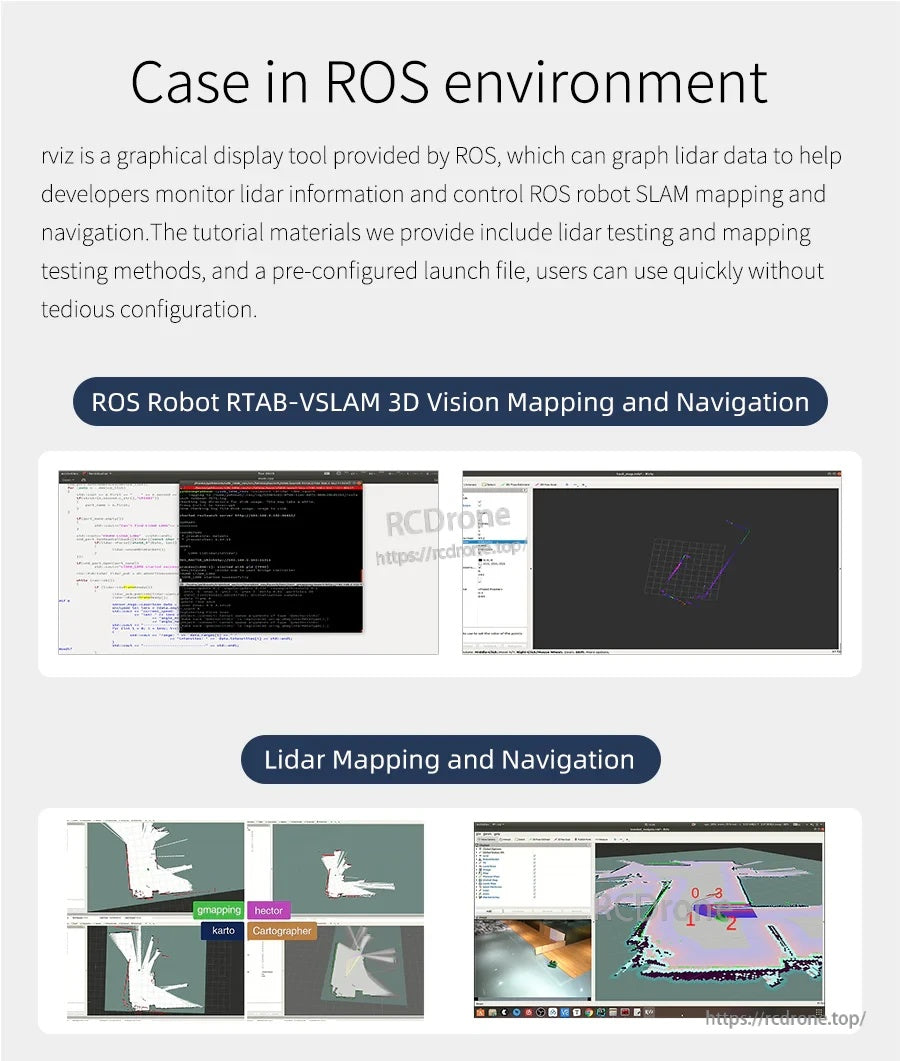
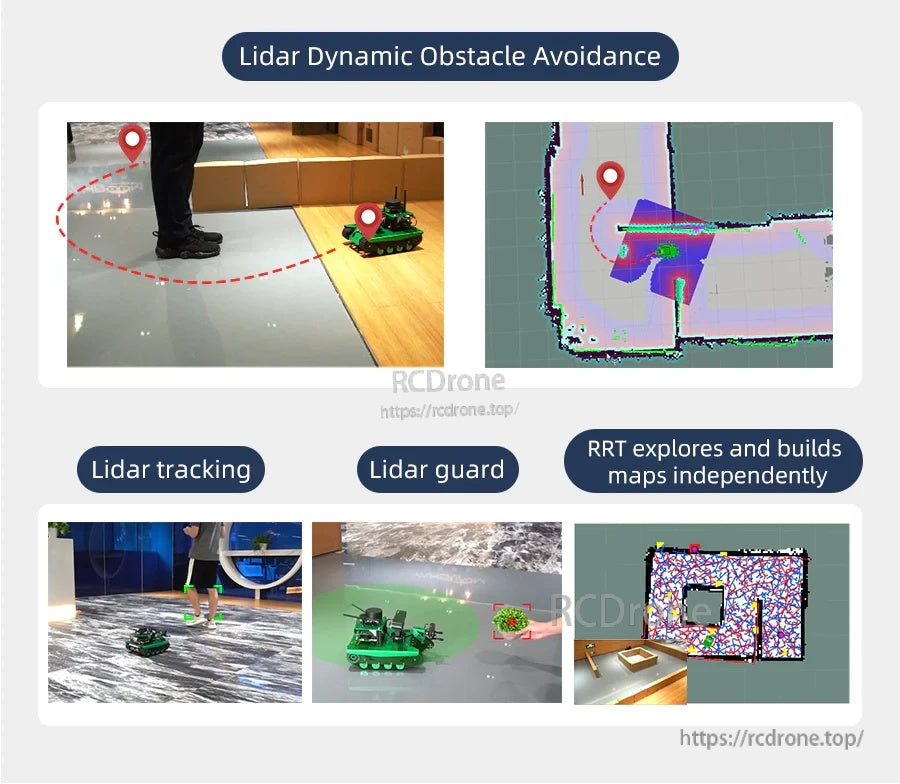
- رسم الخرائط، التمركز، والملاحة للروبوت (عمليات ROS/SLAM)
- تجنب العقبات ومسح محيط البيئة
- تعليم المبتكرين والتحقق من الخوارزميات
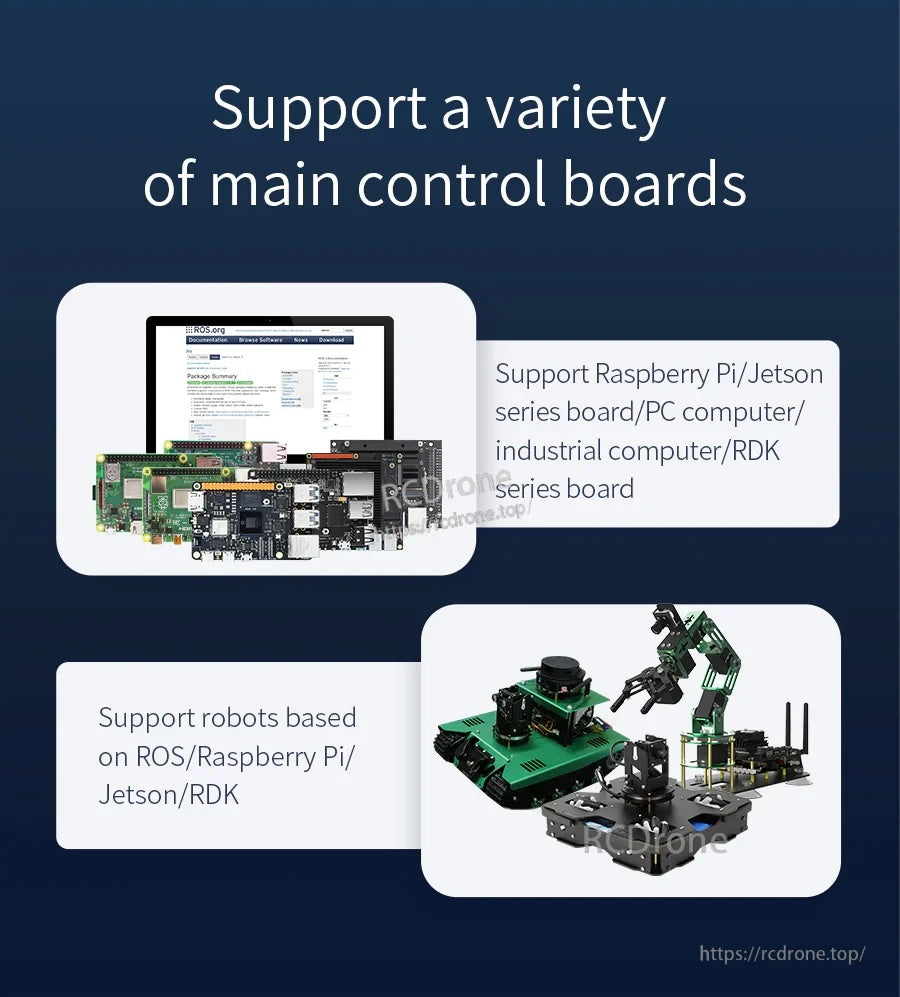
- التكامل مع لوحات Raspberry Pi / Jetson، الكمبيوتر الشخصي، الكمبيوتر الصناعي، ولوحة سلسلة RDK
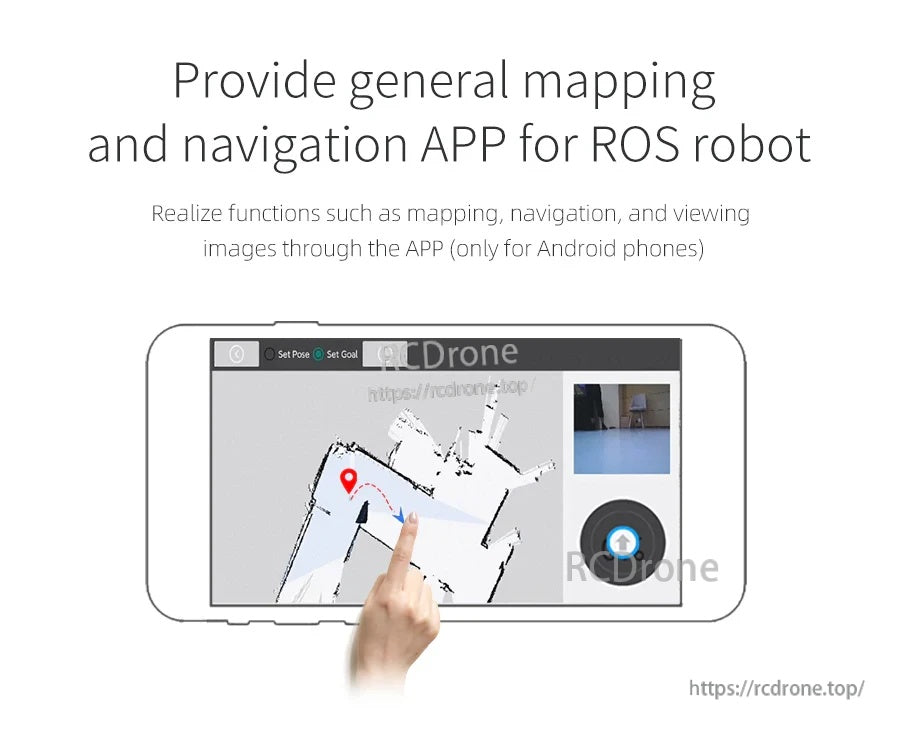
يتم أيضًا الإشارة إلى تطبيق عام لرسم الخرائط والملاحة لروبوتات ROS (هواتف أندرويد فقط).
الأدلة & الموارد
لأسئلة التكامل والتوافق، اتصل بـ &https://rcdrone.top/ أو عبر البريد الإلكتروني [email protected].
التفاصيل
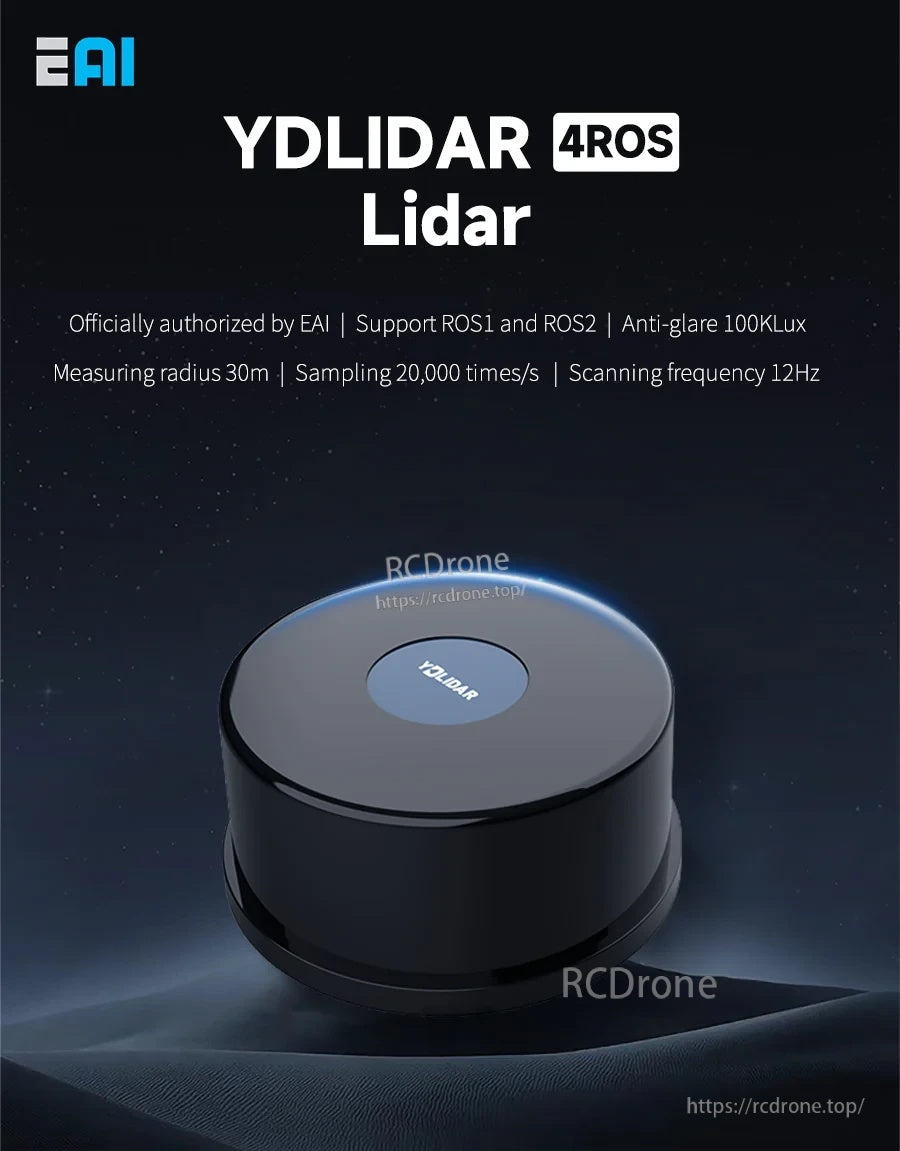
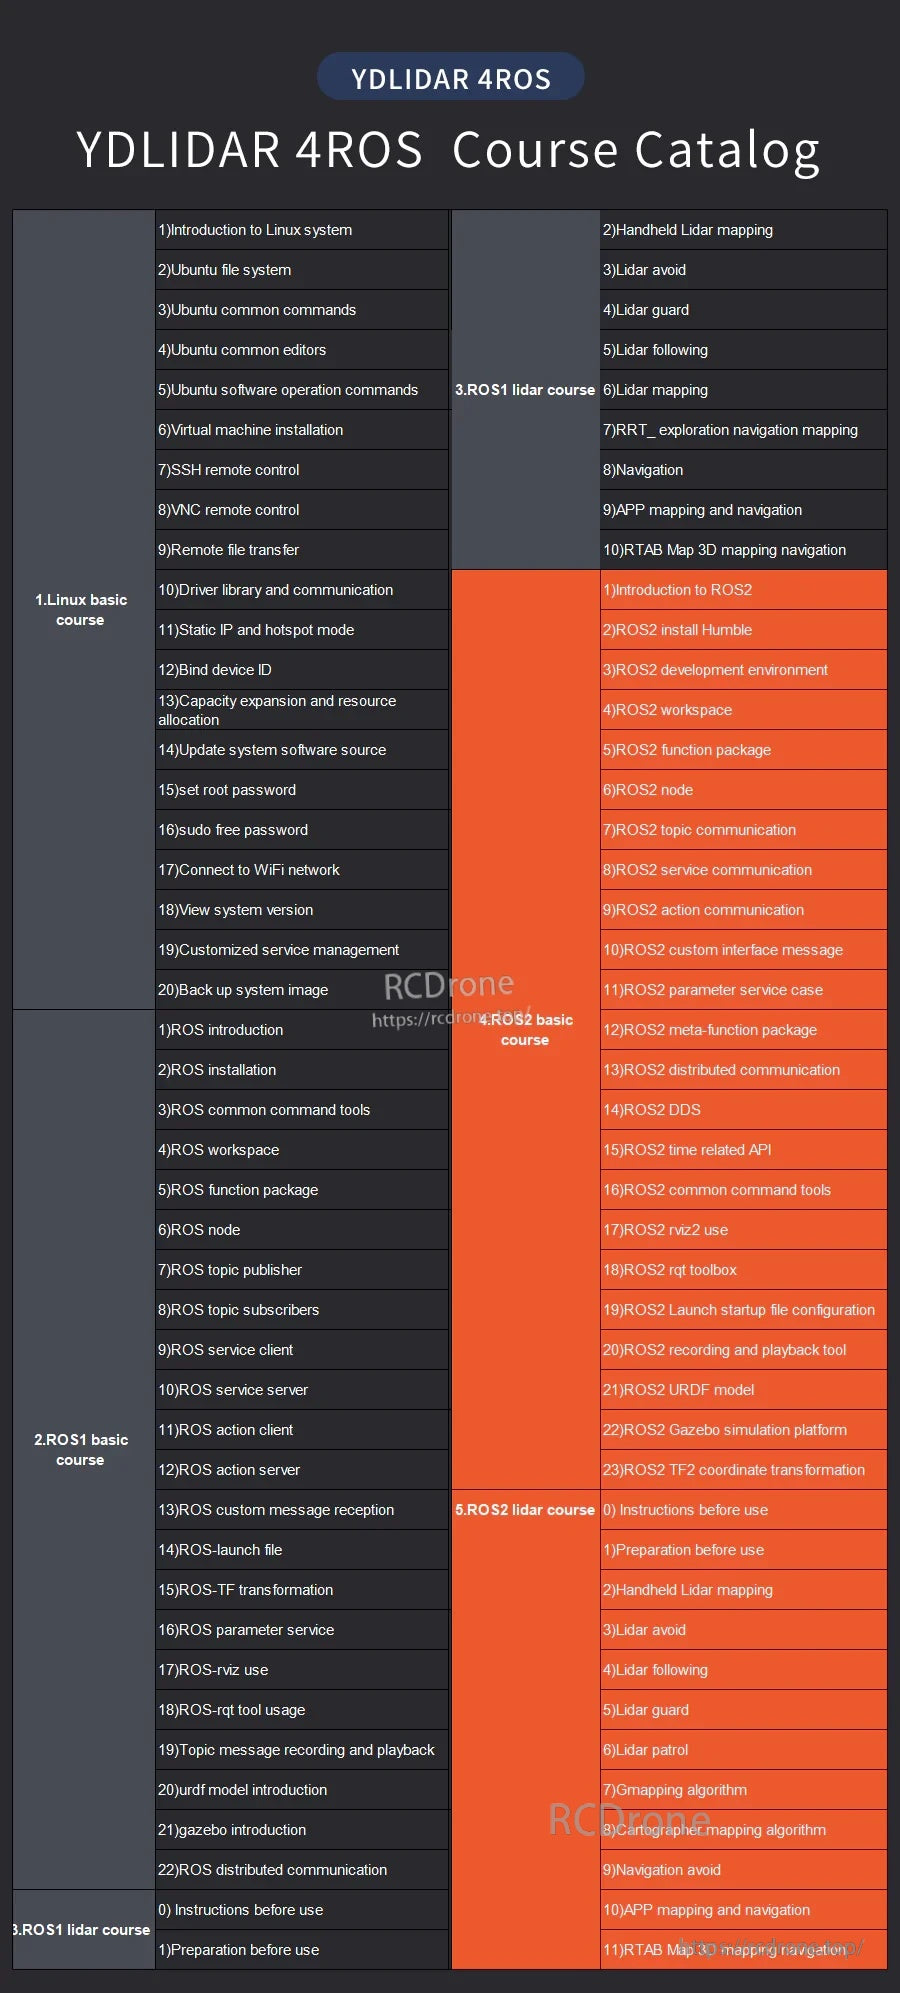
يقدم كتالوج دورة YDLIDAR 4ROS وحدات تعليمية تغطي أساسيات ROS2 من خلال التخطيط، والملاحة، وSLAM، ودمج السائقين.
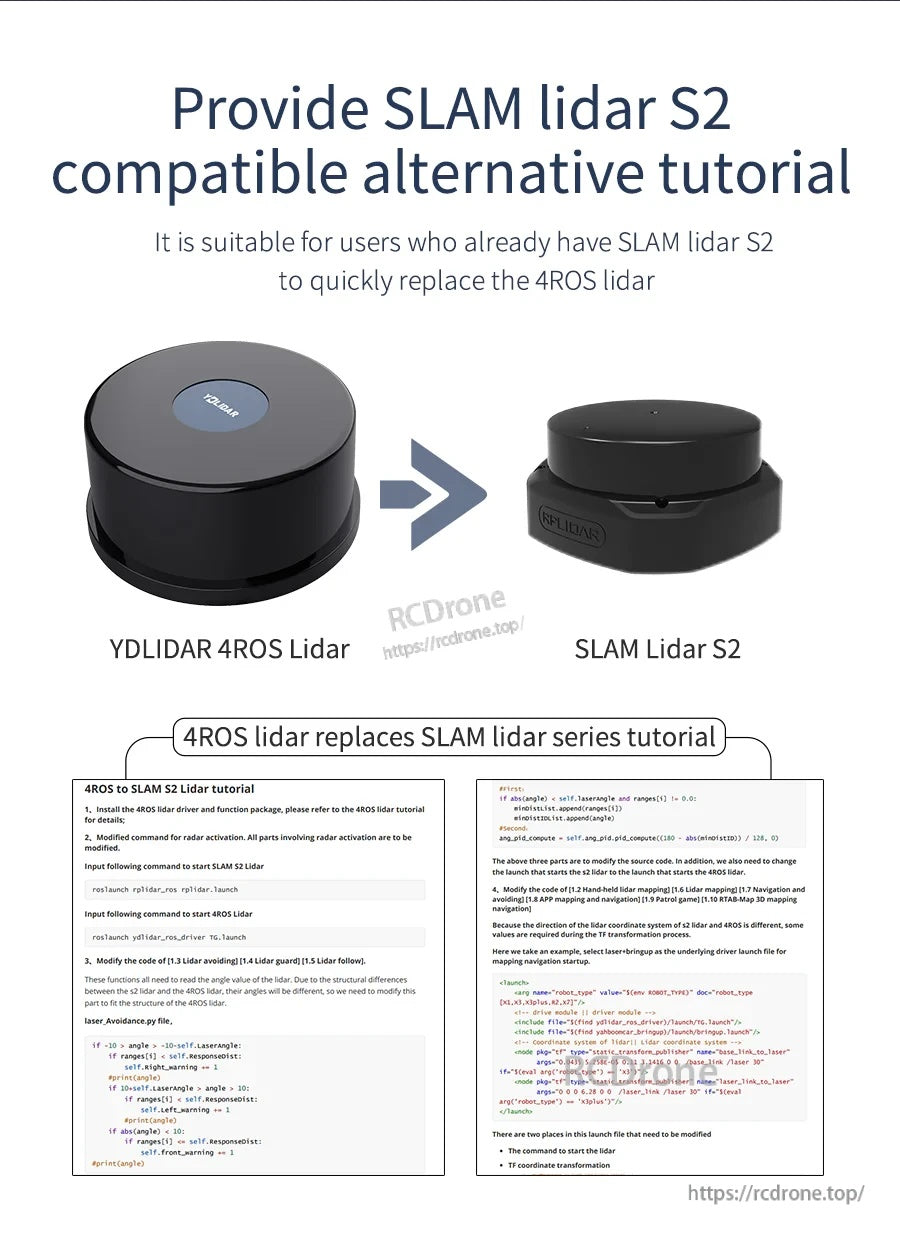
يتم تقديم YDLIDAR 4ROS ToF 2D LiDAR كبديل متوافق مع SLAM LiDAR S2 مع برنامج تعليمي سريع للاستبدال.
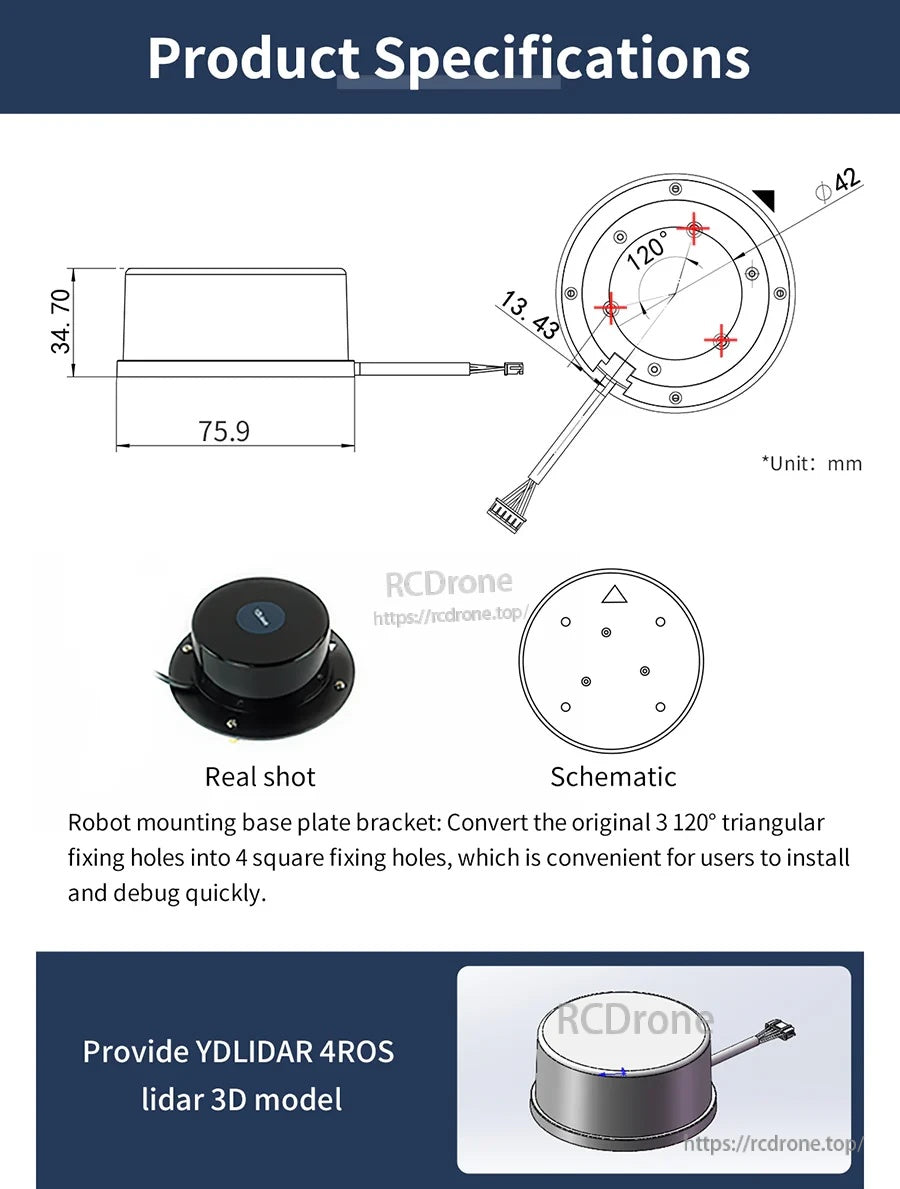
يتضمن YDLIDAR 4ROS جسم مستشعر أسطواني مدمج مع كابل، بالإضافة إلى مراجع الأبعاد وفتحات التركيب للمساعدة في التخطيط للدمج.
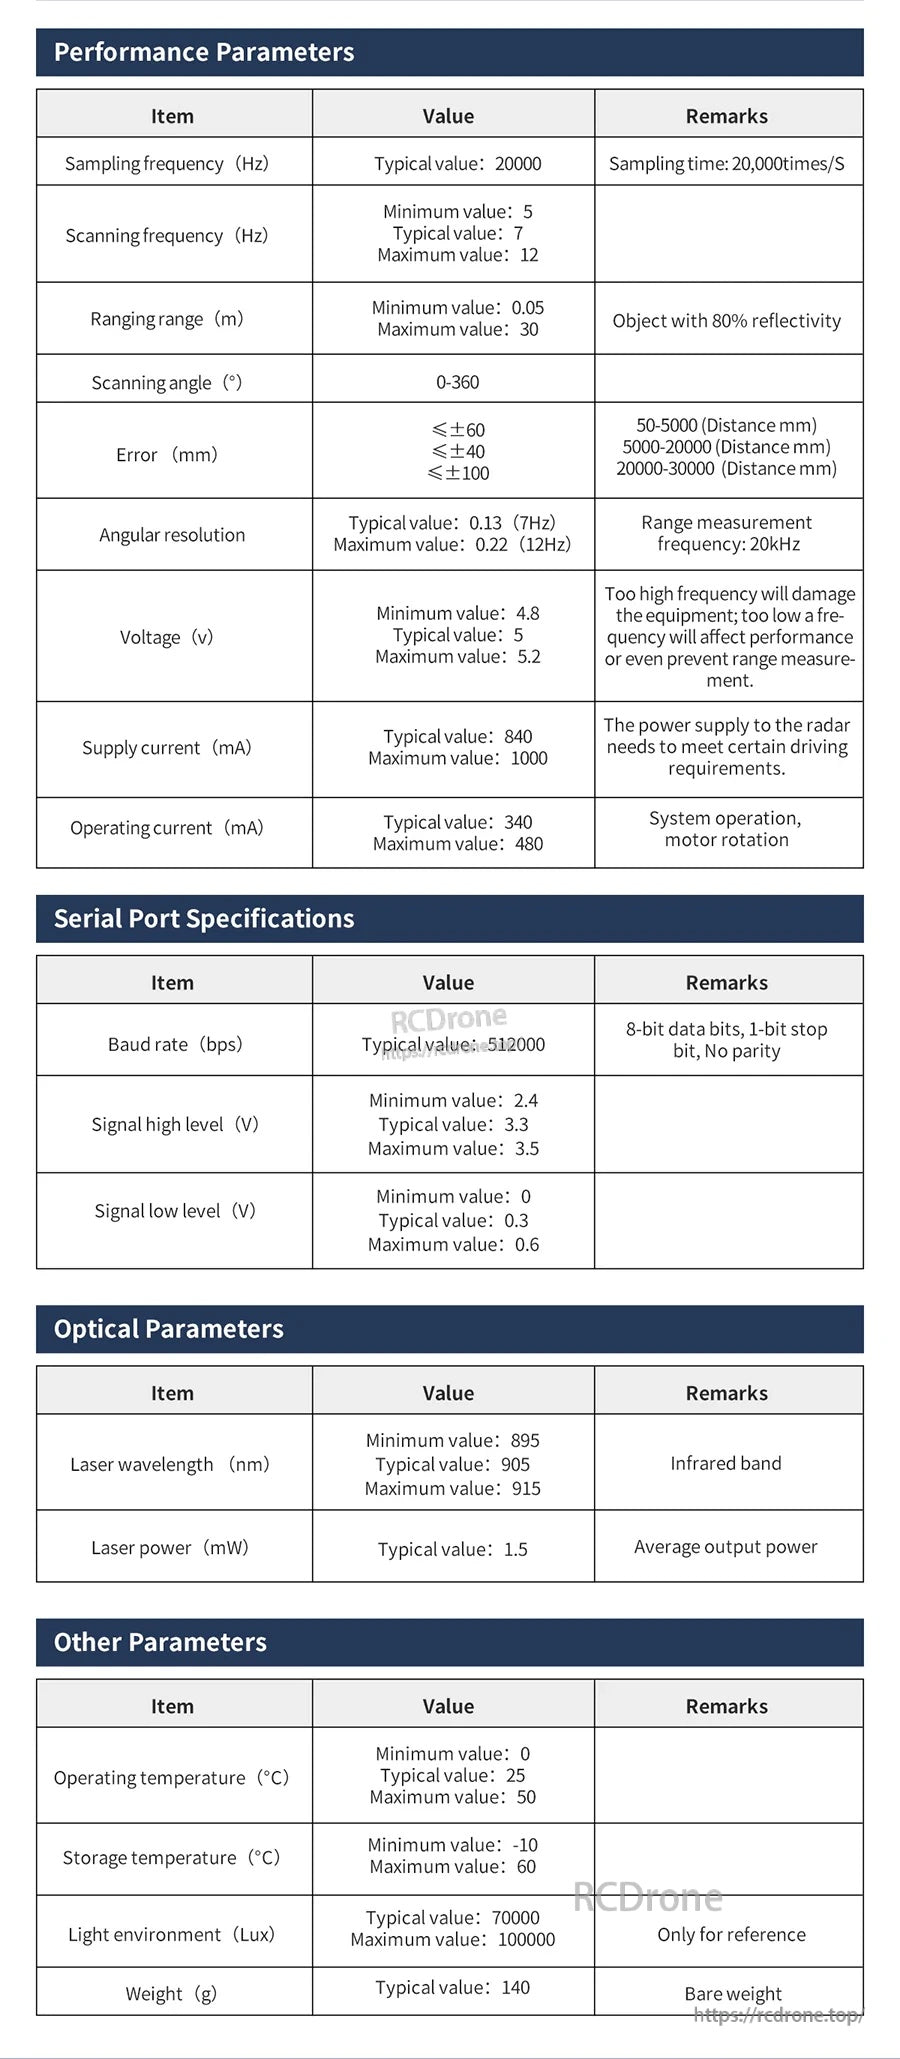
تشمل مواصفات أداء YDLIDAR 4ROS زاوية مسح 0–360°، ومدى قياس 0.25–30 م، وتردد مسح 7.5–15 هرتز.
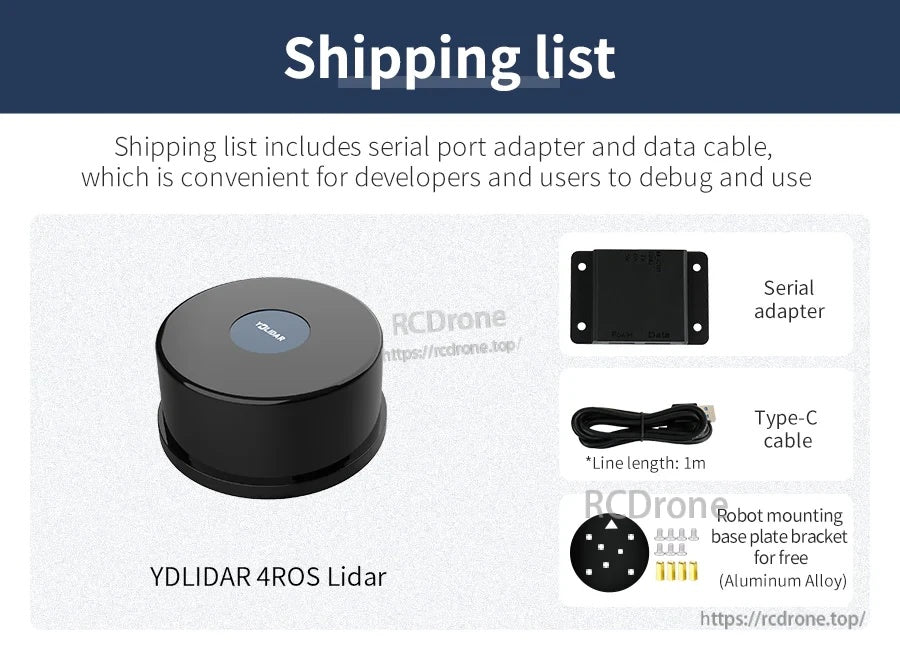
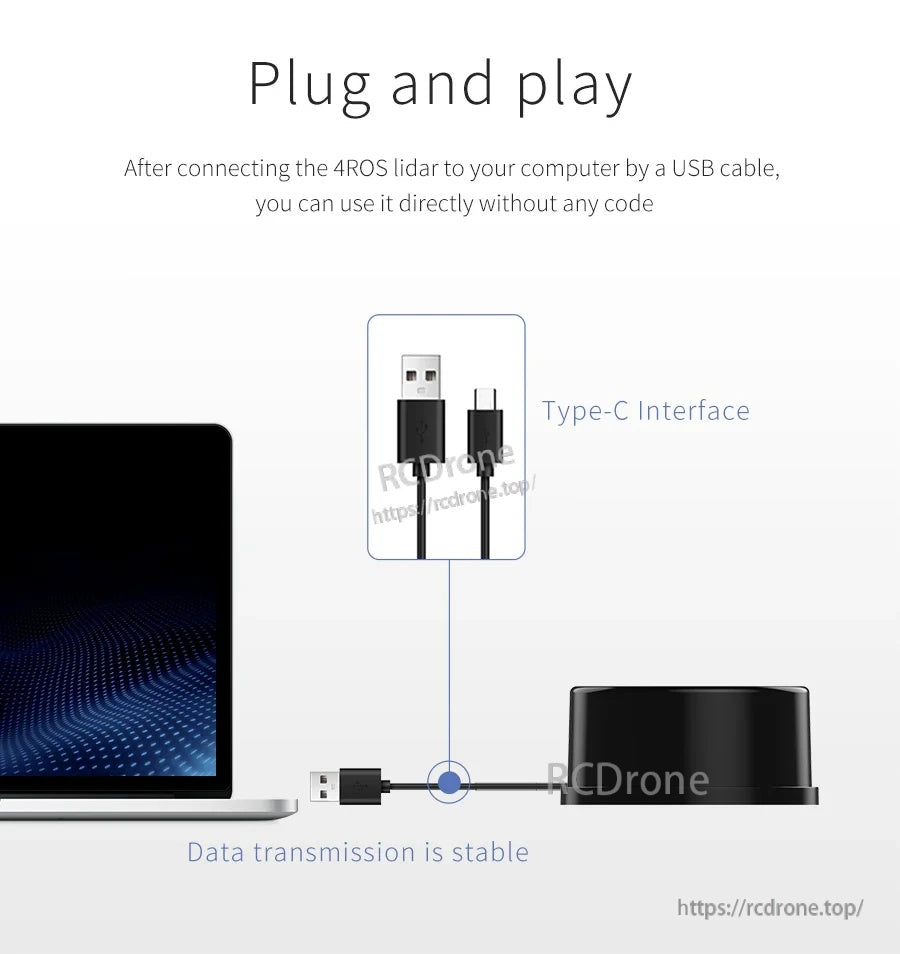
تتضمن مجموعة YDLIDAR 4ROS LiDAR محول منفذ تسلسلي، وكابل بيانات USB Type‑C بطول 1 م، وقاعدة تثبيت للإعداد.
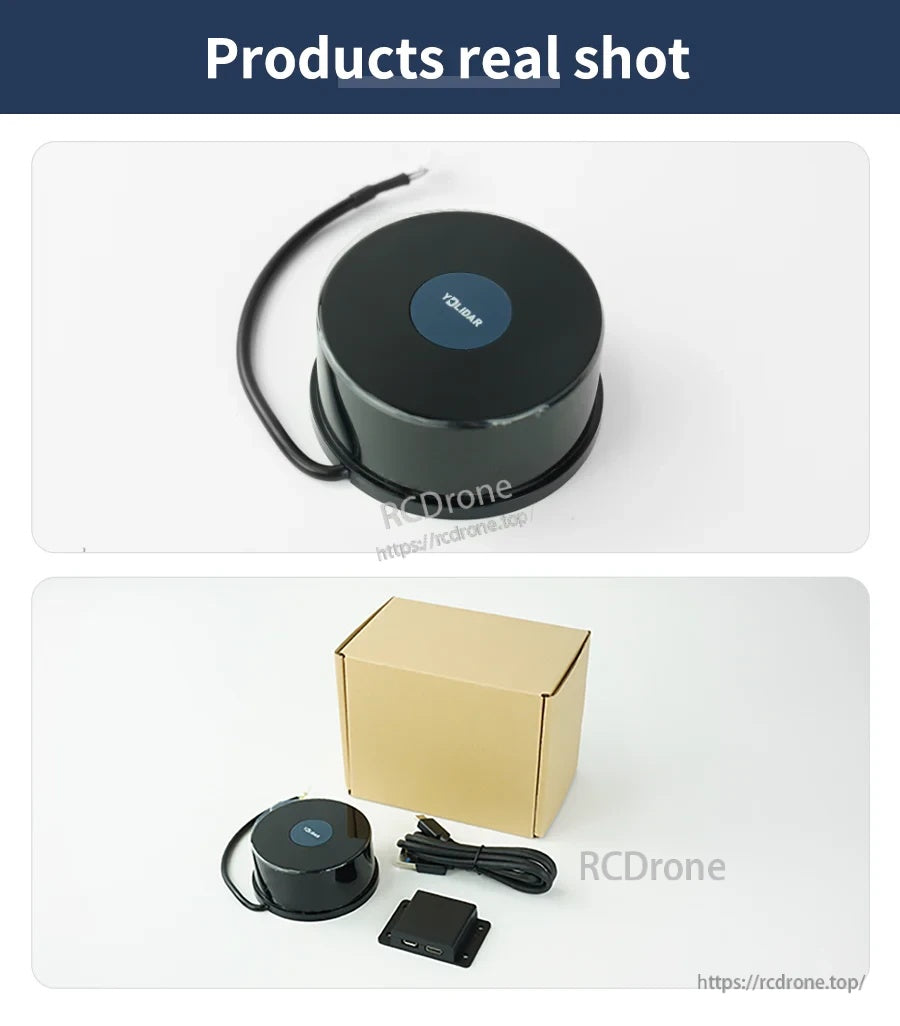
يأتي مستشعر YDLIDAR 4ROS TOF 2D LiDAR مع سلك مرفق ويتم تعبئته مع صندوق وكابل USB للإعداد.