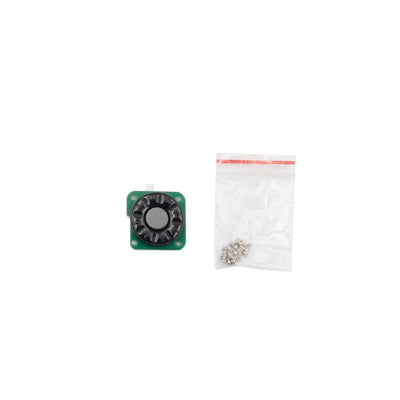
المشفّر المطلق المغناطيسي ZeroErr eCoder35H، RS-485، ثقب عبر 35 مم، خيارات 17–21 بت
المشفّر المطلق المغناطيسي ZeroErr eCoder35H، RS-485، ثقب عبر 35 مم، خيارات 17–21 بت
ZeroErr
السعر العادي
$637.00 USD
السعر العادي
سعر البيع
$637.00 USD
سعر الوحدة
لكل
الضرائب متضمنة.
شحن يتم احتساب المبلغ عند إتمام عملية الشراء.
تعذر تحميل مدى توفر الطلب


نظرة عامة
إن ZeroErr eCoder35H هو مشفر مغناطيسي مطلق بتصميم قراءة محورية، واجهة RS-485، وثقب بقطر 35 مم. اختر إصدار RS-485 بدورة واحدة أو دورات متعددة بدقة 17 بت، 19 بت، 20 بت، أو 21 بت. توفر خيارات الدورات المتعددة خيار بطارية : غير مشمولة أو مشمولة (قطعتان لكل عبوة).
الميزات
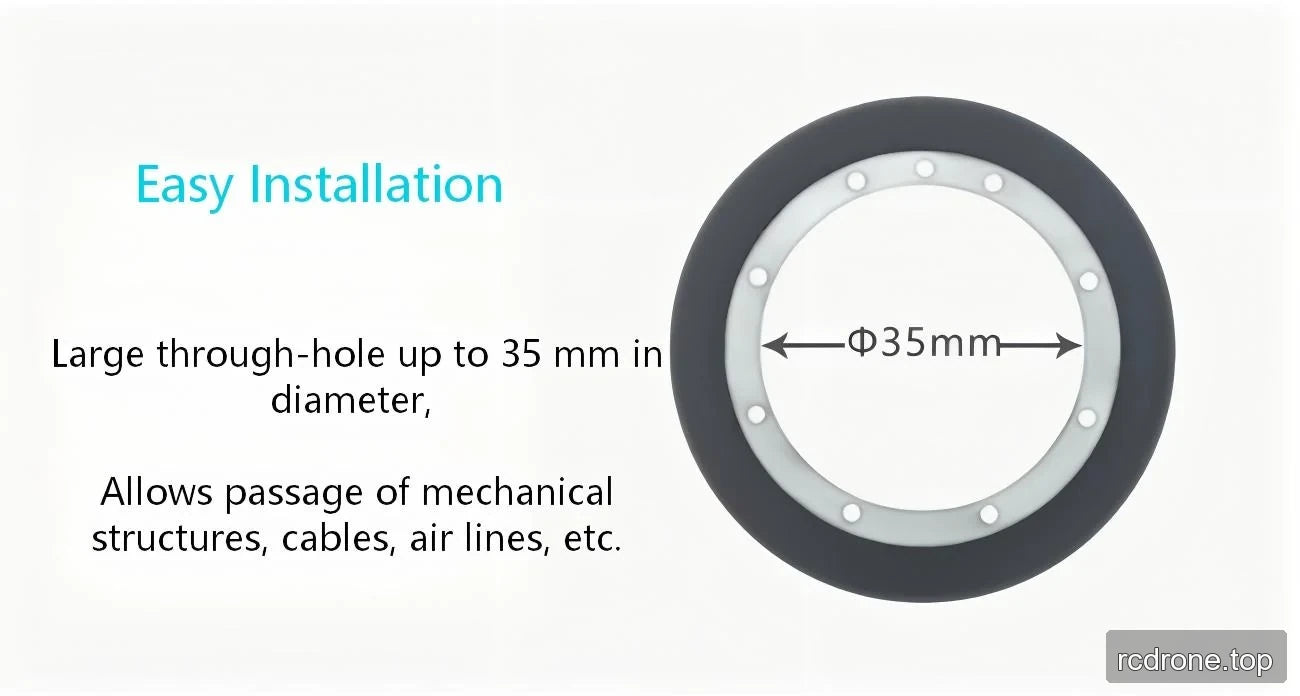
- ثقب بقطر 35 مم لتوجيه الهياكل الميكانيكية، والكابلات، وخطوط الهواء.
- بروتوكول RS-485 متوافق مع مشفرات تاماغاوا المطلقة.
- اتصال 8 دبابيس وقراءة محورية.
- تحديد الأخطاء في التجميع والتعويض عنها في الوقت الحقيقي.
- تحمل التجميع يصل إلى 0.1 مم.
- موضع الصفر القابل للبرمجة مخزن في EEPROM الداخلي.
- مرجع تحديد المواقع بدقة لتركيب سريع ودقيق.
- موصوف للاستخدام في الغبار، تلوث الزيت الثقيل، ظروف درجات الحرارة العالية والمنخفضة، والبيئات الكهرومغناطيسية المعقدة، مع تشغيل موثوق في البيئات القاسية.
خيار RS-485 متعدد الدورات
- موصوف كنوع مطلق متعدد الدورات بدون اتصال.
خيار متعدد الدورات بدقة 21 بت
- يدعم خيار RS-485 متعدد الدورات بدقة 21 بت حتى دقة 21 بت و 216 دورة عد.
- تعويض موضعي قابل للبرمجة والتخزين نقطة بنقطة.
- قابلية التكرار: ±2.5 ثانية قوسية.
المواصفات
| المعلمة | القيمة |
|---|---|
| النموذج | eCoder35H |
| أقصى تحمل مطلق | <0.02° |
| قابلية التكرار | ±2.5 ثواني قوسية |
| نوع القراءة | قراءة محورية |
| الدقة | 17-بت إلى 21-بت، مع خيار عداد متعدد الدورات 16-بت |
| السرعة القصوى | 6000 دورة في الدقيقة (eCoder35، eCoder45، eCoder65، eCoder35H)؛ 12000 دورة في الدقيقة (eCoder11، eCoder18، eCoder20) |
| الهيسترسيس | أقل من وحدة واحدة من الدقة |
| جهد الإمداد | 4.7–5.4 فولت |
| استهلاك التيار | 105–125 مللي أمبير (eCoder11، eCoder18، eCoder20)؛ 70–90 مللي أمبير (eCoder35، eCoder45، eCoder65)؛ 115–130 مللي أمبير (eCoder35H) |
| موصل | اتصال 8 دبابيس |
| جهد البطارية القياسي | 3.6 ف |
| تحذير جهد البطارية | <3.05 ف |
| تيار تشغيل البطارية | 4 ميكرو أمبير |
| درجة حرارة التخزين | -40 إلى +105 °م |
| درجة حرارة التشغيل | -40 إلى +105 °م |
| المجال المغناطيسي الخارجي | ±20 ملتي تسلا |
مواصفات eCoder35H الفيزيائية
| المعلمة | eCoder35H |
|---|---|
| قطر الحلقة المغناطيسية الداخلي | 35 مم |
| قطر الحلقة المغناطيسية الخارجي | 55 مم |
| وزن الحلقة المغناطيسية | 19.0 ج |
| سمك الحلقة المغناطيسية | 2.5 مم |
| قطر الرأس الداخلي | 41 مم |
| قطر الرأس الخارجي | 65 مم |
| وزن الرأس | 4.7 ج |
| متوسط سمك الرأس | 5.4 مم |
| السمك الأقصى للرأس | 5.7 مم |
| طول قوس الرأس | 200° |
| أقصى دقة | 21 بت |
تسميات رسم التركيب
| ميزة الرسم | تسمية |
|---|---|
| الأقطار الخارجية | Ø59.2, Ø56, Ø55, Ø42, Ø41, Ø38.5, Ø35 |
| أنماط الثقوب | 8 × Ø2.1; 4 × Ø2.1; 5 × Ø2.1 |
| الأبعاد الخطية | 32.5, 8.25, 6.5, 6.25, 2.3, 1.5 |
| الأبعاد الزاوية | 45°, 200°, 55°, 38°, 10°, 48.75°, 6.25° |
| تخطيط الموصلات | موصل متعدد الدبابيس مثبت على اللوحة عند محيط التجميع الدائري |
التطبيقات
مناسب للروبوتات البشرية، وأذرع الروبوتات، والهياكل الخارجية، والروبوتات رباعية الأرجل، ومركبات AGV، وروبوتات ARU.
التنزيلات
التنزيلات & الموارد
- zeroerr eCoder35 eCoder35H — نموذج ثلاثي الأبعاد (STEP)
- ZeroErr eCoder35 رسم eCoder35H التركيب — رسم التركيب (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — دليل (PDF)
تفاصيل بصرية
عرض المنتج

الميزات والتصميم


أمثلة على التطبيقات
الواجهات والاتصالات

الأبعاد والبناء