ZeroErr eRob 110 I مشغل دوار روبوتي
ZeroErr eRob 110 I مشغل دوار روبوتي
ZeroErr
تعذر تحميل مدى توفر الطلب


نظرة عامة
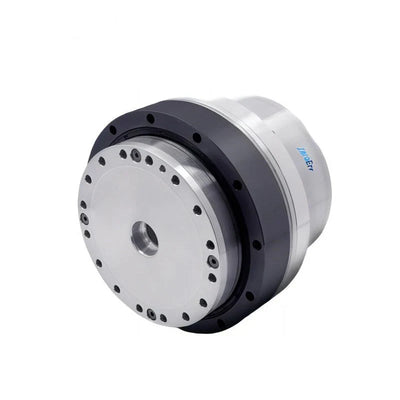
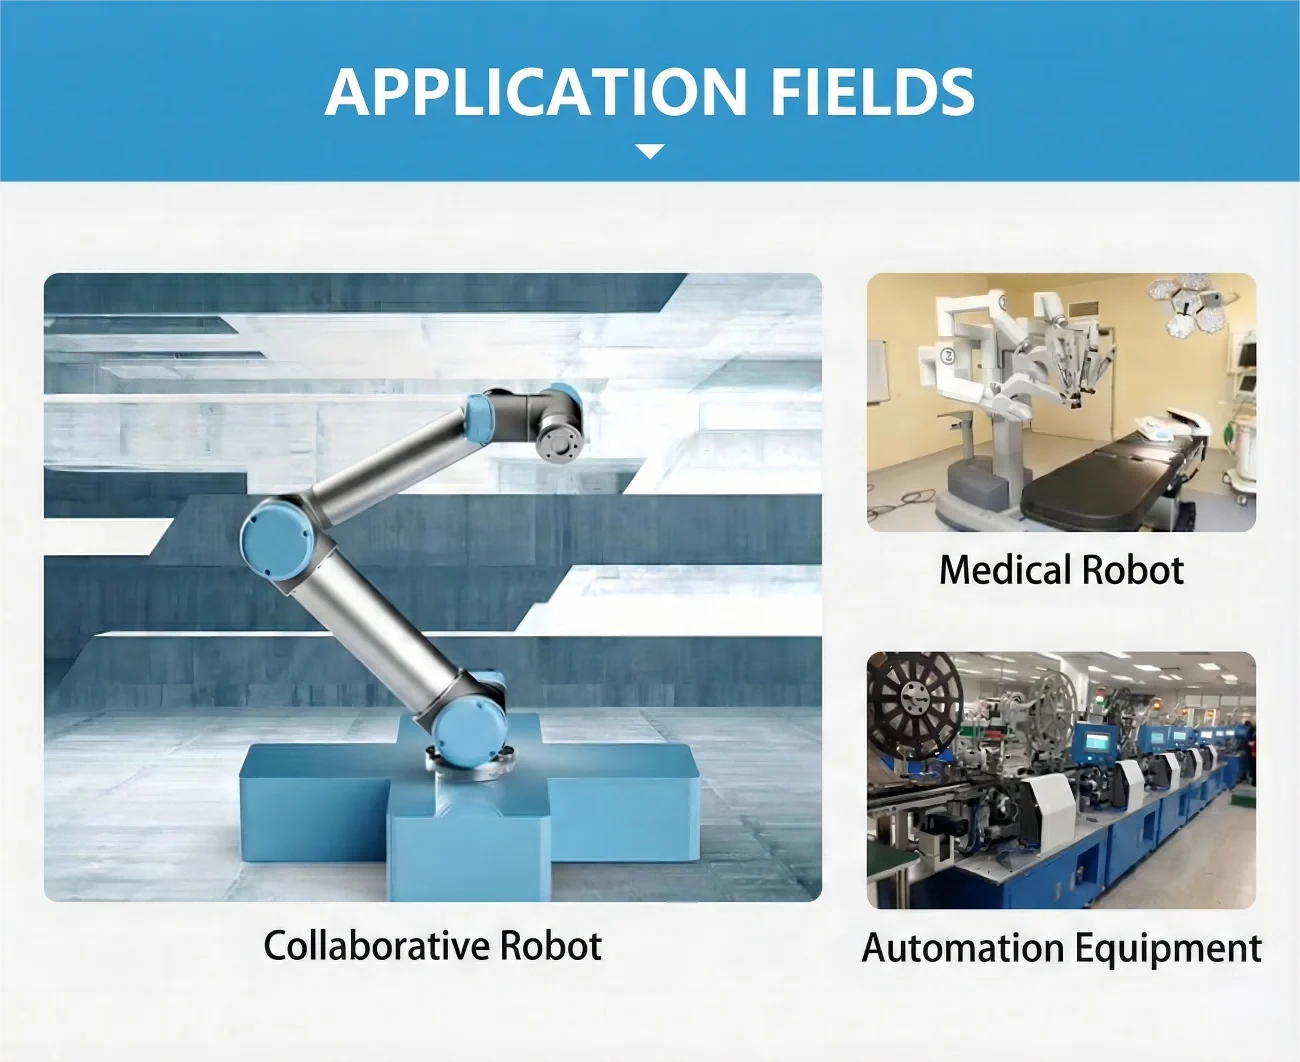
عائلة ZeroErr eRob 110 I هي عائلة من المحركات الروبوتية الدوارة القابلة للتكوين للروبوتات التعاونية، الروبوتات الطبية، ومعدات الأتمتة.
التكوينات
اختر إصدار CANopen أو EtherCAT، مع أو بدون فرامل، بالإضافة إلى نسبة التخفيض المطلوبة وخيارات الدوران المتعدد والعزم.
- اختيارات الإصدارات: CANopen أو EtherCAT؛ مع فرامل أو بدون فرامل.
- اختيارات نسبة التخفيض: 50، 80، 100، 120، أو 160.
- اختيارات الدوران المتعدد والعزم: مع أو بدون دوران متعدد، ومع أو بدون عزم.
الميزات
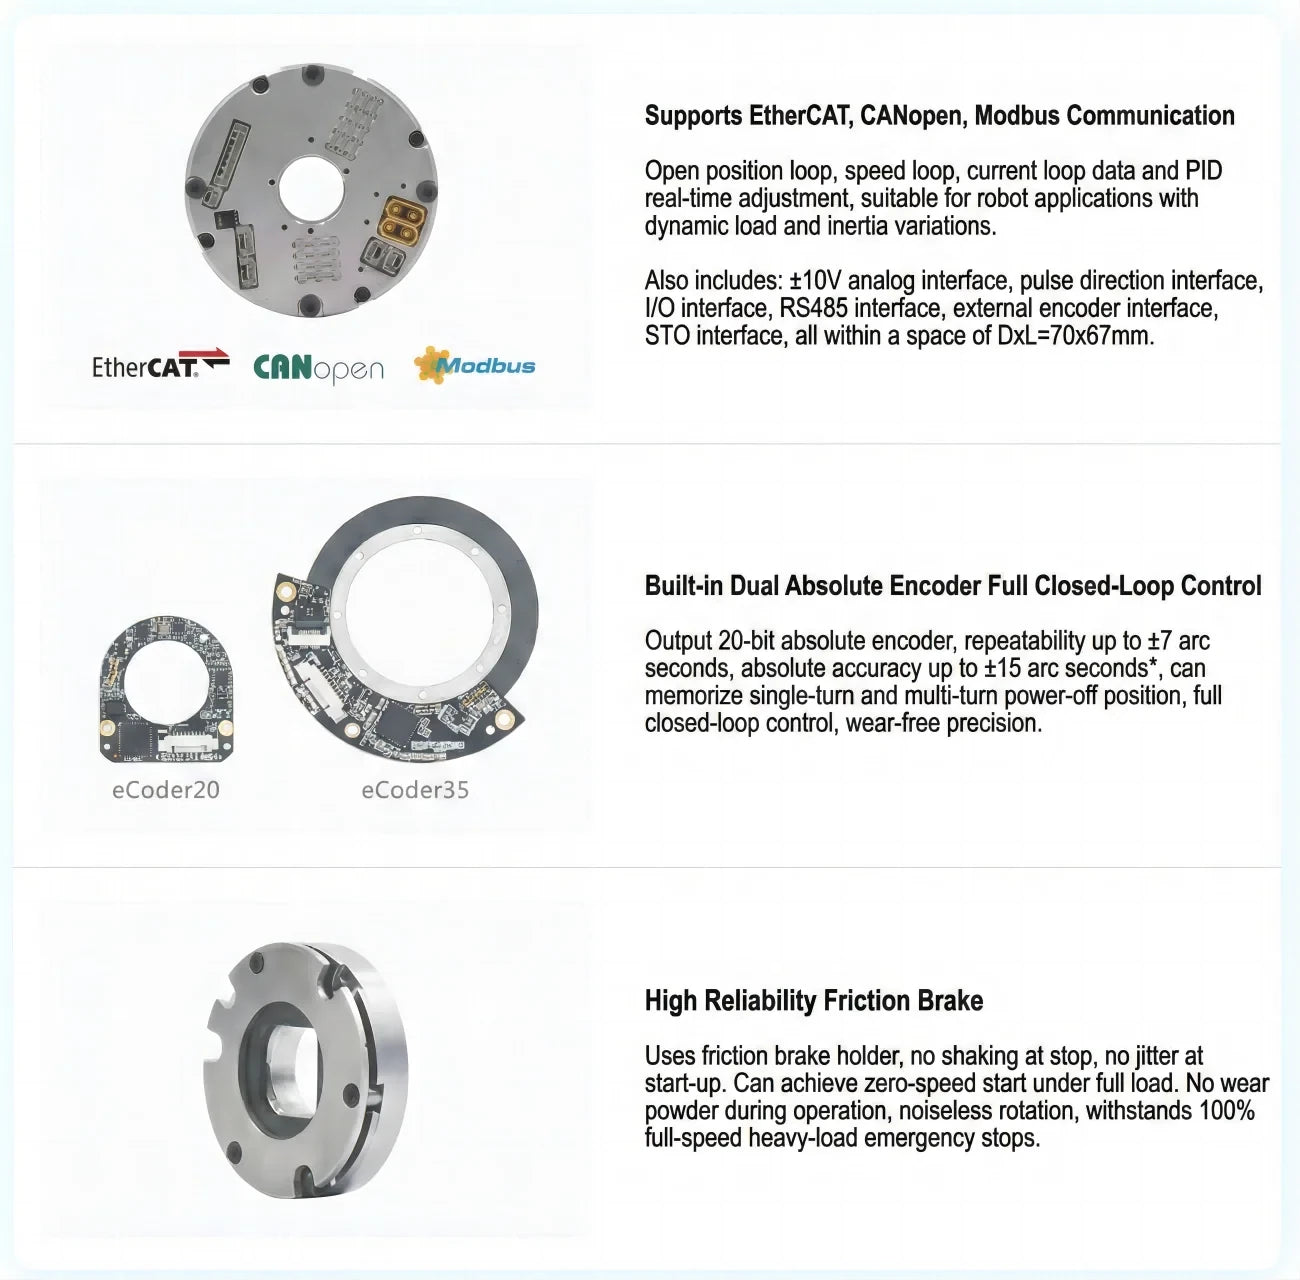
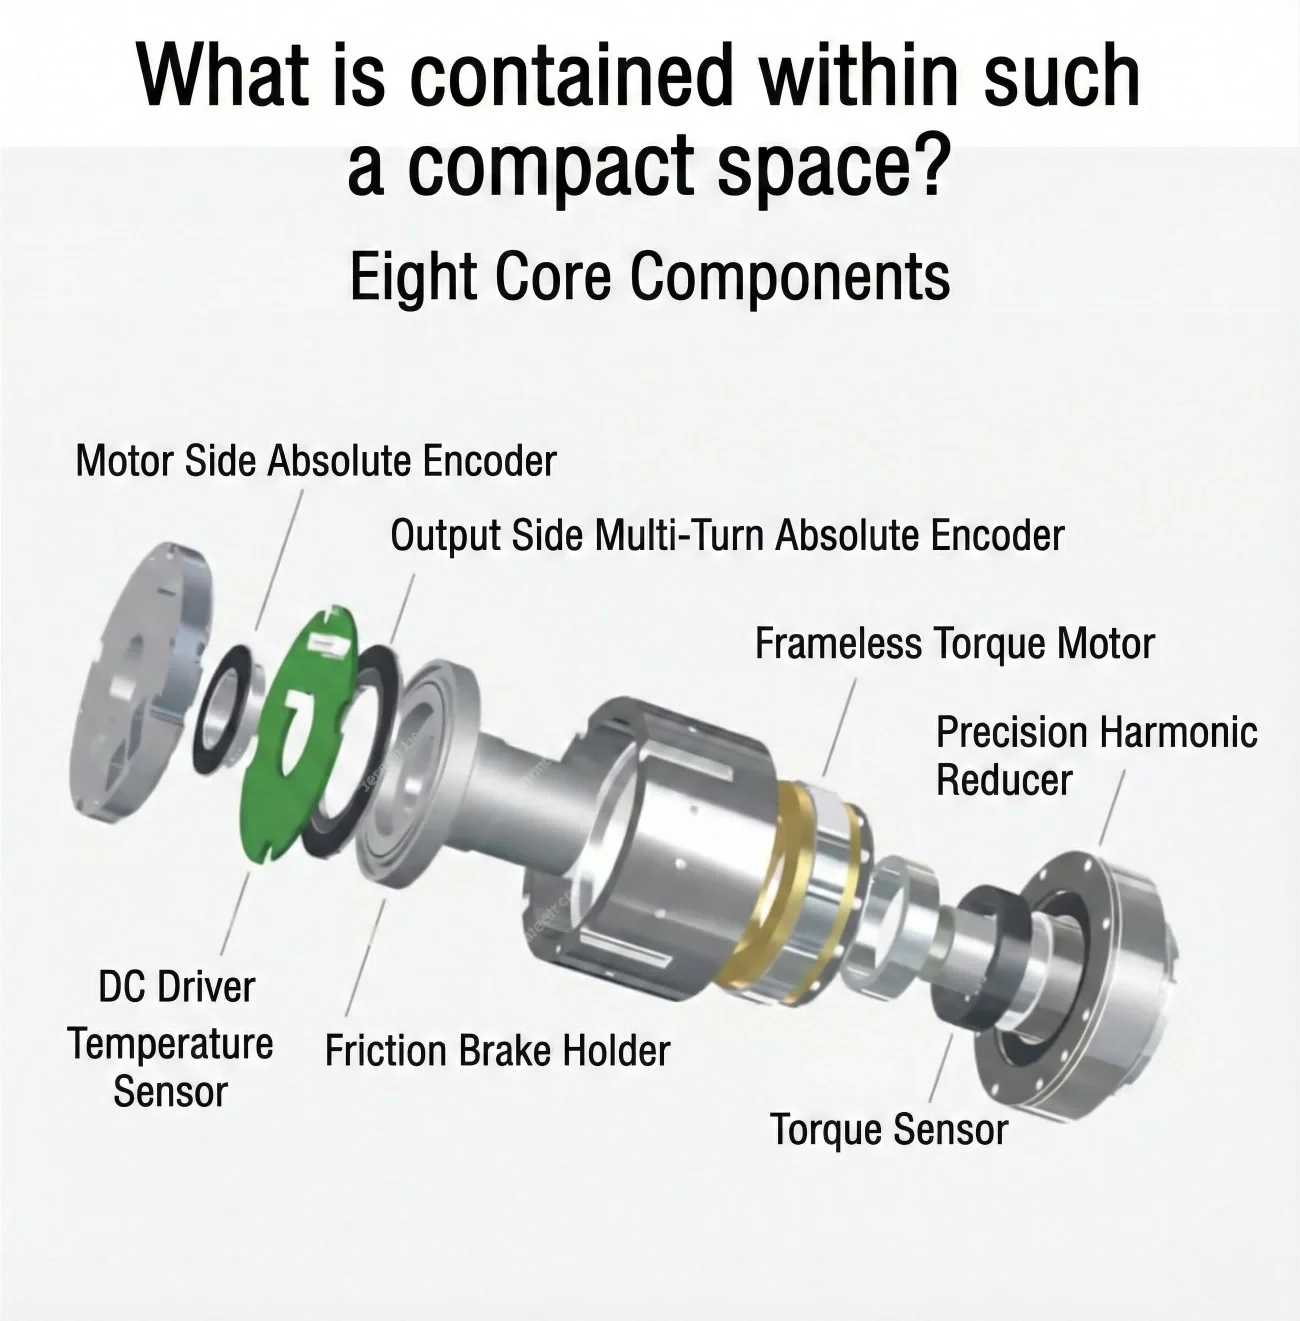
تشمل عناصر الوحدة الأساسية مشفر مطلق على جانب المحرك، محرك عزم بدون إطار، مخفض هارموني دقيق، سائق تيار مستمر، ومستشعر حرارة.
تشمل قدرات الاتصال EtherCAT وCANopen وModbus.يوفر الوحدة بيانات حلقة مفتوحة للموضع، وحلقة سرعة، وحلقة تيار، مع ضبط PID في الوقت الحقيقي والتحكم الكامل في الحلقة المغلقة مع مشفر مطلق مزدوج مدمج.
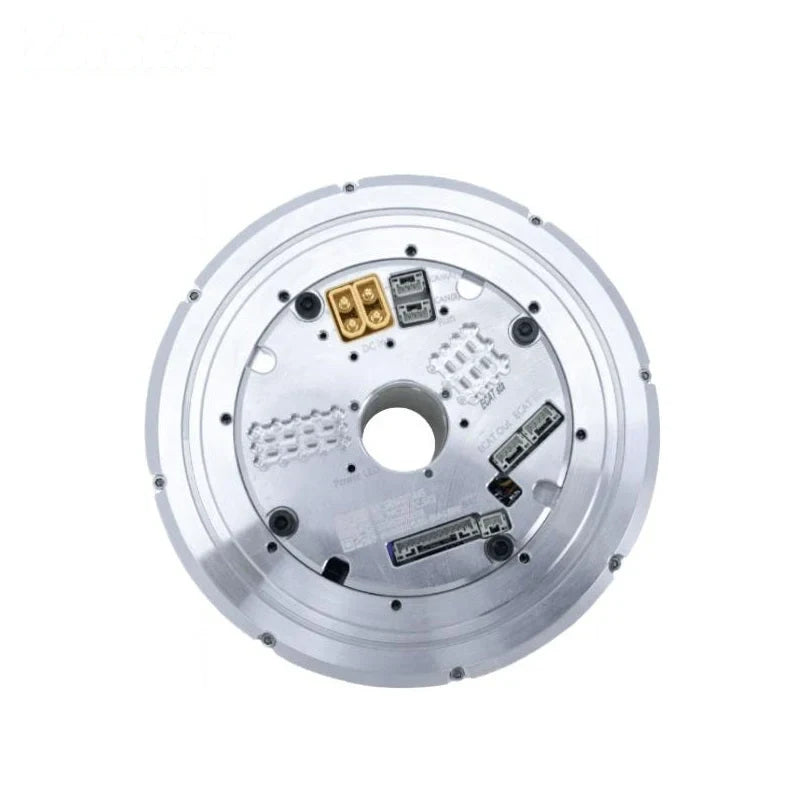
بالنسبة لإصدارات المحرك الدوار EtherCAT و CANopen، تسرد الوثائق واجهات RS485 الاختيارية، Pulse/DIR، I/O، ±10 V تناظرية، مشفر خارجي، و STO.
يمكن للمشفر حفظ موضع الطاقة عند انقطاع التيار في الدوران الواحد والدورات المتعددة، وذلك وفقًا لتكوين المشفر المحدد.
تستخدم التكوينات المزودة بفرامل فرامل احتكاك عالية الموثوقية. تشمل الخصائص المذكورة توقفًا مستقرًا، بدءًا بدون سرعة تحت الحمل الكامل، عدم وجود طاقة أثناء التشغيل، دوران بدون ضوضاء، وتوقف طارئ عند 100% من الحمل الثقيل بسرعة كاملة.
المواصفات
يوفر الجدول الفني القيم التالية لأعمدة نسبة تروس موجة الشد 25-50، 25-80، و 25-100.
| المعلمة | القيمة (نسبة 25-50) | القيمة (نسبة 25-80) | القيمة (نسبة 25-100) |
|---|---|---|---|
| النموذج | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| نسبة تروس موجة الشد | 25-50 | 25-80 | 25-100 |
| عزم الدوران الأقصى للبداية والتوقف (Nm) | 127 | 178 | 204 |
| العزم المسموح به عند عزم الحمل المتوسط (Nm)max.value | 72 | 113 | 140 |
| عزم الدوران المقنن (Nm) | 51 | 82 | 87 |
| عزم الدوران الأقصى المسموح به للحظات اللحظية (Nm) | 242 | 332 | 369 |
| الأقصى.سرعة الدوران (RPM) |
60 |
37.5 | 30 |
| طاقة المحرك (W) |
723 |
723 | 723 |
| جهد إدخال الطاقة (V) | 48V (±10%) يرجى التأكد من قراءة "مقارنة بين مزود الطاقة المتبدل و ePower" و "دليل مستخدم المحرك الدوار eRob" الفصل 3، للحصول على تعليمات واضحة حول تشغيل وحدة eRob. |
48V (±10%) يرجى التأكد من قراءة "مقارنة بين مزود الطاقة المتبدل و ePower" و "دليل مستخدم المحرك الدوار eRob" الفصل 3، للحصول على تعليمات واضحة حول تشغيل وحدة eRob. |
48V (±10%) يرجى التأكد من قراءة "مقارنة بين مزود الطاقة المتبدل و ePower" و "دليل مستخدم محرك eRob الدوار" الفصل 3، للحصول على تعليمات واضحة حول تشغيل وحدة eRob. |
| عزم القصور الذاتي لمخرج تروس الموجة المتوترة (غ-مم²) | 717286 | 717286 | 717286 |
| كتلة مخرج تروس الموجة المتوترة (كغ) |
0.56 |
0.56 | 0.56 |
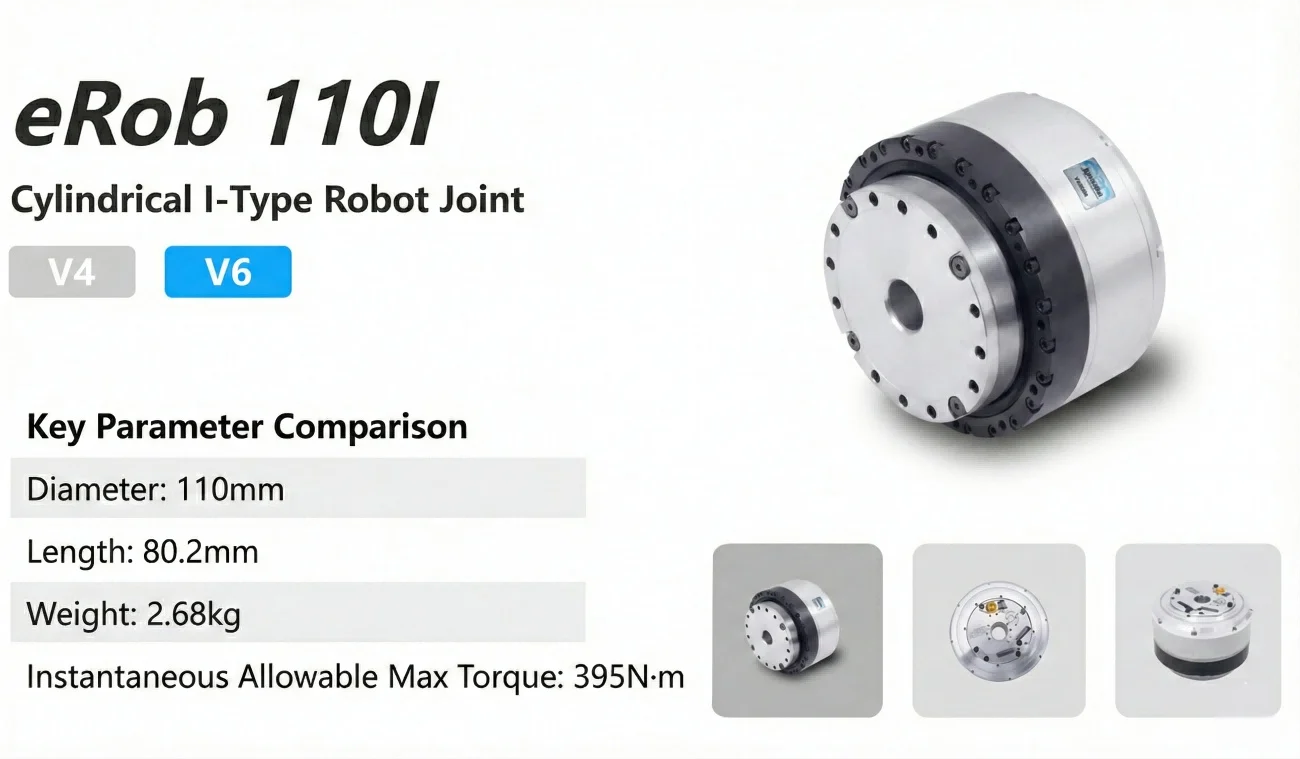
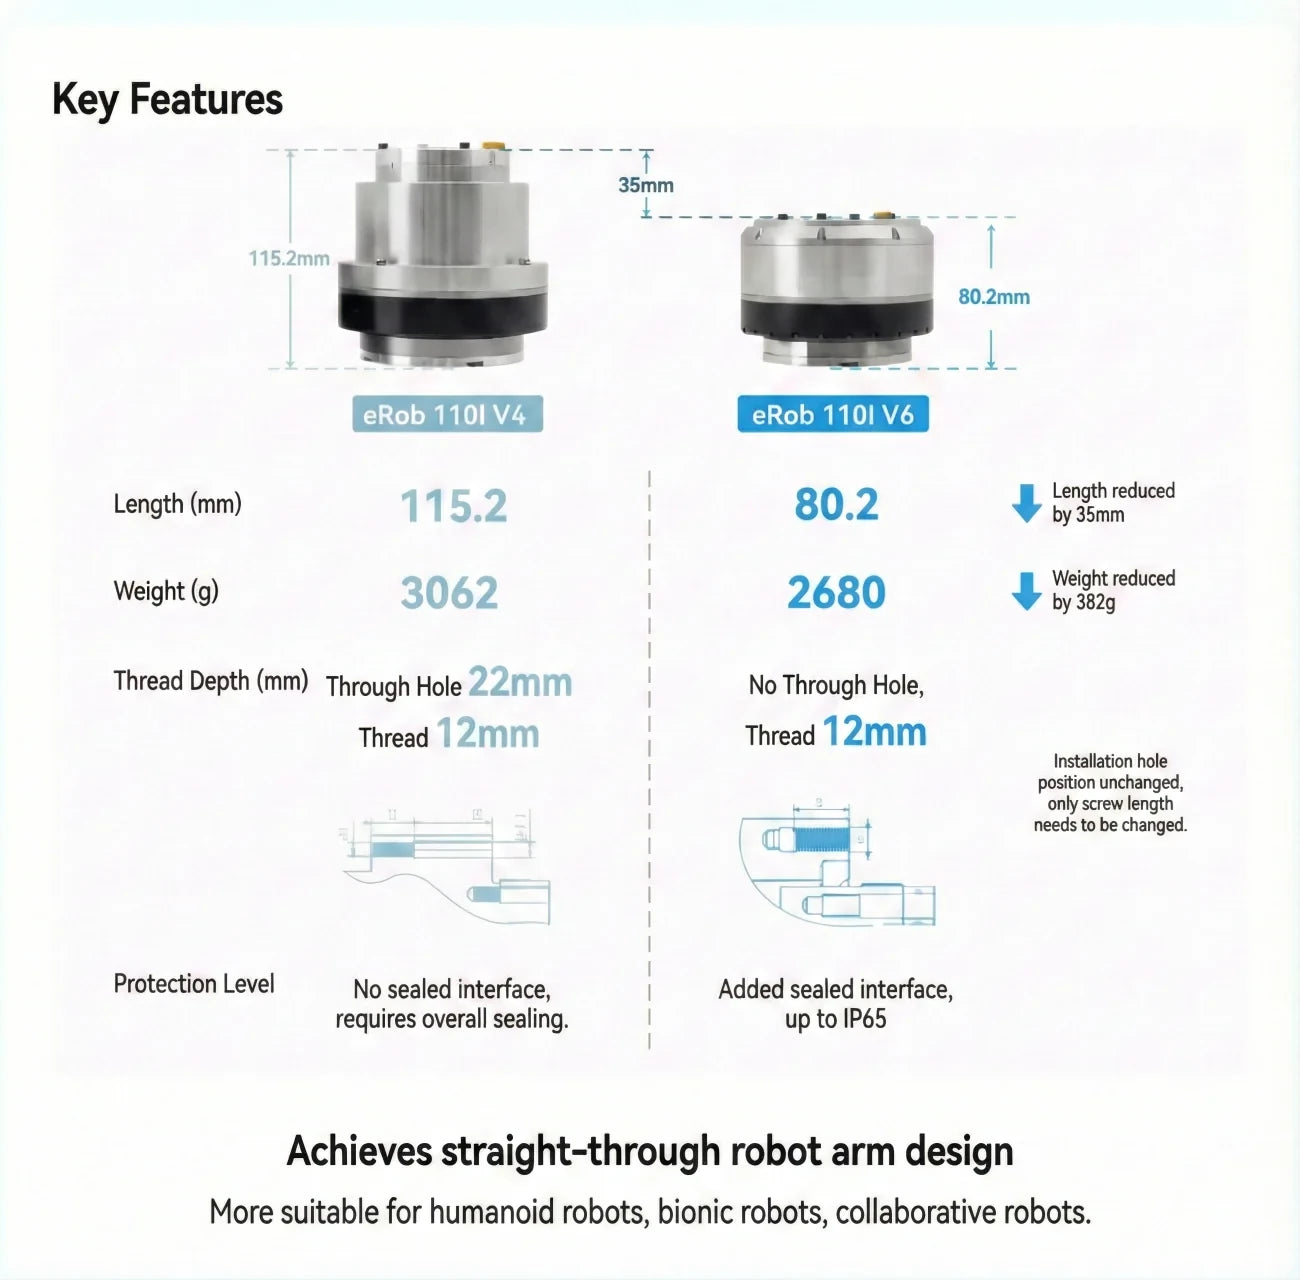
| القطر الخارجي*الطول | 110*80.2مم | 110*80.2مم | 110*80.2مم |
| عزم إدخال تروس الموجة المتوترة (غ-مم²) | 308632 | 308632 | 308632 |
| كتلة إدخال تروس الموجة المتوترة (كجم) | 0.53 | 0.53 | 0.53 |
| الوزن (كجم) | 2.57 | 2.57 | 2.57 |
| المعلمات الشائعة | المعرف: 18 مم، تصنيف IP: IP54*، نموذج الفرامل: فرامل احتكاك | المعرف: 18 مم، تصنيف IP: IP54*، نموذج الفرامل: فرامل احتكاك | المعرف: 18 مم، تصنيف IP: IP54*، نموذج الفرامل: فرامل احتكاك |
| جهاز اختياري |
نوع الاتصال: EtherCAT / CANopen/Modbus، دقة مخرج المشفر: 19 بت. التكرارية/الدقة: ±7/±15 ثانية قوسية أو ±10/±25 ثانية قوسية. |
نوع الاتصال: EtherCAT / CANopen/Modbus، دقة مخرج المشفر: 19 بت. التكرارية/الدقة: ±7/±15 ثانية قوسية أو ±10/±25 ثانية قوسية. | نوع الاتصال: EtherCAT / CANopen/Modbus، دقة مخرج المشفر: 19 بت. التكرارية/الدقة: ±7/±15 ثانية قوسية أو ±10/±25 ثانية قوسية. |
| محرك دوار بإصدار EtherCAT |
واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10V تناظرية و STO. |
واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10V تناظرية و STO. | واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10V تناظرية و STO. |
| محرك دوار بإصدار CANopen | واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10V تناظرية و STO. | واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10V تناظرية و STO. | واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10V تناظرية و STO. |
- دقة تكرار مخرجات المشفر المطلق: تصل إلى ±7 ثوان قوسية.
- دقة مخرجات المشفر المطلق: تصل إلى ±15 ثوان قوسية.
مرجع خاص بالإصدار
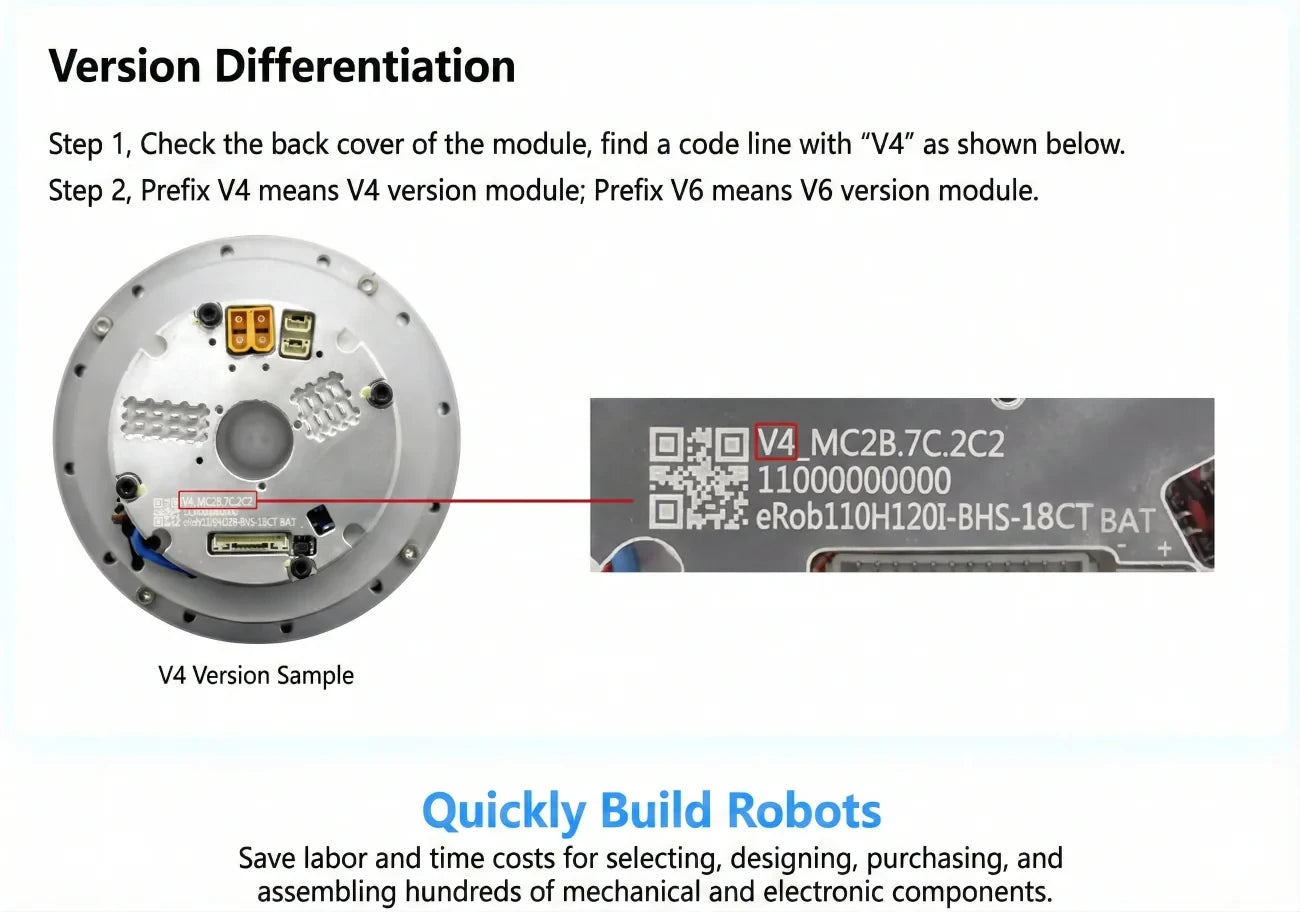
تتميز مواد المرجع بين وحدات eRob 110I V4 و V6 بواسطة بادئة V4 أو V6 في خط كود الغلاف الخلفي. هذه التسميات ليست علامات قابلة للاختيار في هذه القائمة، لذا يجب عدم تطبيق المعلومات الخاصة بـ V4/V6 على كل تكوين.
التطبيقات
- الروبوتات التعاونية
- الروبوتات الطبية
- معدات الأتمتة
- الروبوتات الشبيهة بالبشر
- الأذرع الروبوتية
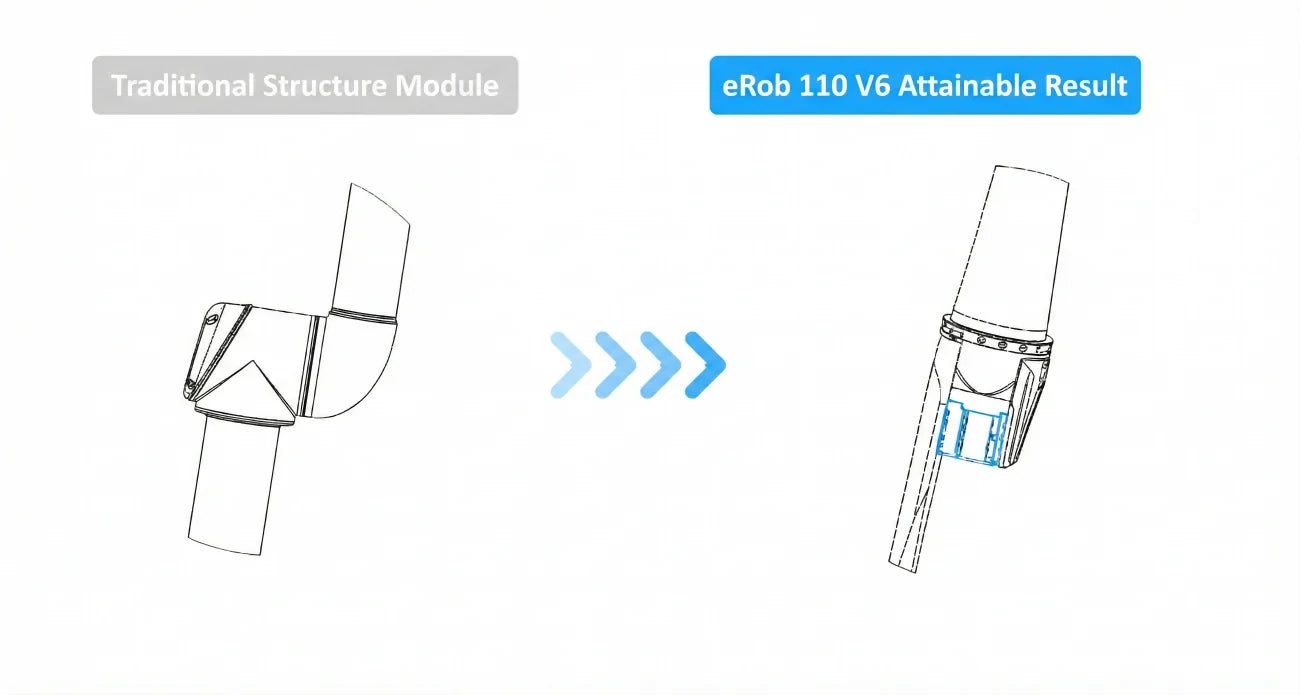
- الهياكل الخارجية
- الروبوتات رباعية الأرجل
- مركبات AGV
- روبوتات ARU
المستندات
التنزيلات & الموارد
- وثيقة المنتج (PDF)
- نموذج ثلاثي الأبعاد — ملف STEP (ZIP)
- نموذج ثلاثي الأبعاد — ملف STEP (ZIP)
- رسم التركيب (PDF)
- رسم التركيب (PDF)
التفاصيل المرئية
فيديو المنتج
المواصفات والأداء
خيارات ومقارنة النماذج
أمثلة على التطبيقات
الإعداد والاستخدام
الميزات والتصميم
الواجهات والاتصالات