


مشغل مفصل روبوت ZeroErr eRob 142 T، إيثر كات/كان أوبن، نسب تخفيض 50–120
مشغل مفصل روبوت ZeroErr eRob 142 T، إيثر كات/كان أوبن، نسب تخفيض 50–120
ZeroErr
السعر العادي
$2,933.00 USD
السعر العادي
سعر البيع
$2,933.00 USD
سعر الوحدة
لكل
الضرائب متضمنة.
شحن يتم احتساب المبلغ عند إتمام عملية الشراء.
تعذر تحميل مدى توفر الطلب


نظرة عامة
إن ZeroErr eRob 142 T هو مشغل مفصل من نوع T لـ روبوتات التجميع السريع . اختر من إصدارات EtherCAT أو CANopen، مع أو بدون مستشعر عزم الدوران، ونسب تخفيض 50، 80، 100، أو 120، ومع أو بدون ذاكرة متعددة الحلقات.
الميزات
- عمود مجوف كبير بقطر 18 مم لتوجيه الكابلات وخطوط الهواء؛ يُذكر أن مسار الأسلاك لا يؤثر على عمر الانحناء.
- ثقوب تثبيت في الزوايا وتصميم تثبيت مباشر. تنص المادة المصدرية على أنه لا حاجة لغطاء؛ كما يُذكر أن هذا التصميم يقلل من وزن المفصل ويحسن نسبة الحمولة إلى الوزن للروبوت.
- تصميم واجهة مضادة للتداخل بالكامل مع موصلات مزدوجة مضادة للفك يمكن توصيلها على التوالي أو بالتوازي.
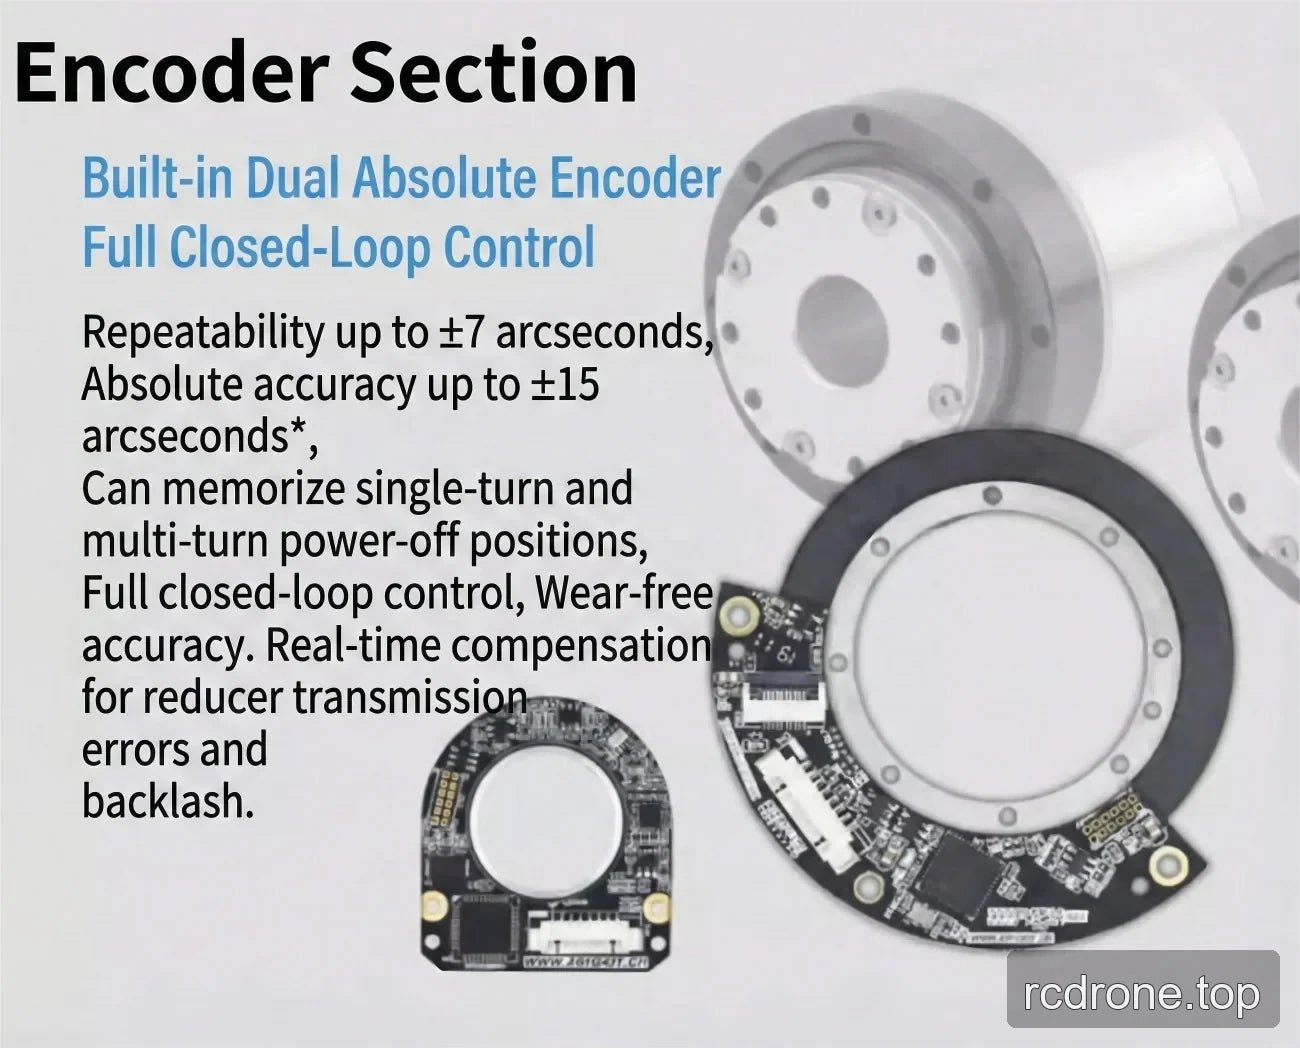
- مشفّر مطلق مزدوج مدمج وتحكم مغلق كامل.
- بيانات حلقة الوضع المفتوحة، حلقة السرعة، وحلقة التيار مع تعديل PID في الوقت الحقيقي.
- تعويض فوري عن أخطاء نقل المخفض واللعب؛ كما يصف المصدر دقة خالية من التآكل.
- ذاكرة موضع إيقاف التشغيل لمواقع الدوران الفردية والمتعددة. يمكن اختيار ذاكرة متعددة الحلقات؛ لا تفترض وجود ذاكرة متعددة الدوران لخيار بدون ذاكرة متعددة الحلقات .
- فرامل تخميد احتكاكية مع حامل فرامل من نوع الاحتكاك. يذكر المصدر توقفًا وبدءًا مستقرين دون اهتزاز عند التوقف أو اهتزاز عند البدء، بدءًا من سرعة صفر عند الحمل الكامل، وعدم وجود غبار تآكل أثناء التشغيل، وعدم وجود ضوضاء أثناء الدوران، وتوقف طارئ عند الحمل الثقيل بسرعة كاملة بنسبة 100%.
- تصنيف IP65.
التطبيقات
مناسب لتطبيقات الروبوتات ذات الحمل المتغير الديناميكي والقصور الذاتي المتغير، بما في ذلك الروبوتات البشرية، وأذرع الروبوت، والهياكل الخارجية، والروبوتات رباعية الأرجل، ومركبات AGV، وروبوتات ARU، والروبوتات التعاونية، والروبوتات الطبية، ومعدات الأتمتة.
الواجهات والخيارات
الإصدارات القابلة للاختيار
- eRob 142 T (CANopen مع مستشعر عزم الدوران)
- eRob 142 T (CANopen بدون مستشعر عزم الدوران)
- eRob 142 T (EtherCAT مع مستشعر عزم الدوران)
- eRob 142 T (EtherCAT بدون مستشعر عزم الدوران)
نسب التخفيض القابلة للاختيار
50، 80، 100، أو 120.
ذاكرة متعددة الحلقات
بدون ذاكرة متعددة الحلقات أو مع ذاكرة متعددة الحلقات.
الواجهات المدرجة في المواد المصدرية
- حافلة الاتصال: EtherCAT / CANopen.
- الاتصال بالجهاز الاختياري: EtherCAT / CANopen / Modbus.
- بالنسبة لكل من إصدارات المحرك الدوار EtherCAT و CANopen، فإن الواجهات الاختيارية المدرجة هي RS485، Pulse/DIR، I/O، ±10 V تناظرية، و STO.
- تم إدراج واجهة مشفر خارجي.
- المساحة المدرجة للواجهة هي D × L = 70 × 67 مم.
المواصفات
تحتفظ الجدول الفني التالي بالتدوين المصدر المقدم. تستخدم تسميات الأعمدة "32-50" إلى "32-160"؛ خيارات نسبة التخفيض القابلة للاختيار لهذه القائمة هي 50 و 80 و 100 و 120.
| المعلمة | القيمة (32-50) | القيمة (32-80) | القيمة (32-100) | القيمة (32-120) | القيمة (32-160) |
|---|---|---|---|---|---|
| نموذج / سلسلة المفاصل | eRob142HXXT | ||||
| نسبة تروس موجة الشد | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| عزم الدوران الأقصى للبداية/التوقف (Nm) | 281 | 395 | 433 | 459 | 484 |
| الحد الأقصى المسموح به.عزم الحمل المتوسط (Nm) | 140 | 217 | 281 | 281 | 281 |
| عزم التصنيف (Nm) | 99 | 153 | 178 | 178 | 178 |
| عزم اللحظة القصوى المسموح بها (Nm) | 497 | 738 | 841 | 892 | 892 |
| أقصى سرعة دوران للخروج (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| قوة المحرك (واط) | 1000 | ||||
| جهد مصدر الطاقة (فولت) | 48 فولت (±10%) | ||||
| ملاحظة مصدر الطاقة | يرجى القراءة بعناية: "لماذا لا يمكن استخدام مصدر طاقة تحويل عادي كمصدر طاقة للوحدة؟" و "دليل الوحدة المشتركة الفصل 3 تعليمات طاقة الإدخال eRob". | ||||
| دقة مقياس الإخراج | 19 بت | ||||
| التكرارية / الدقة المطلقة (ثانية قوسية) | ±10 / ±45 ثانية قوسية | ||||
| حافلة الاتصال | EtherCAT / CANopen | ||||
| القطر الخارجي × الطول × الثقب (مم) | 148 × 163 × 18 | ||||
| الوزن (كجم) | 8.22 | ||||
| تصميم الواجهة | واجهة تفاضلية كاملة، مقاومة قوية للتداخل؛ موصلات مزدوجة مضادة للفك، يمكن توصيلها على التوالي/التوازي. | ||||
| فرامل | فرامل تخميد الاحتكاك | ||||
| تصنيف IP | IP65 | ||||
| المعلمات الشائعة | المعرف: 18 مم، تصنيف IP: IP65*، الفرامل: فرامل احتكاك | ||||
| جهاز اختياري | الاتصال: EtherCAT / CANopen / Modbus؛ دقة مخرج المشفر: 19Bit؛ التكرارية/الدقة: ±7/±15 ثانية قوسية أو ±10/±25 ثانية قوسية | ||||
| محرك دوار بإصدار EtherCAT | واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10 فولت تناظري و STO | ||||
| محرك دوار بإصدار CANopen | واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10 فولت تناظري و STO | ||||
التنزيلات
- EROB170I I Series EtherCAT eRob142T — نموذج ثلاثي الأبعاد (ZIP)
- EROB170I I Series EtherCAT — نموذج ثلاثي الأبعاد (ZIP)
- EROB142 T Series EtherCAT — نموذج ثلاثي الأبعاد — ملف STEP (ZIP)
- EROB142 T Series CANopen — نموذج ثلاثي الأبعاد — ملف STEP (ZIP)
- EROB142 T Series EtherCAT رسم تركيب1 — رسم تركيب (PDF)
- EROB142 T Series CANopen رسم التركيب — رسم تركيب (PDF)
تفاصيل بصرية
فيديو المنتج
عرض المنتجات

الميزات والتصميم


الواجهات والاتصالات

أمثلة على التطبيقات
