ZeroErr eRob 170 I مشغل مفصل روبوت، CANopen/EtherCAT، 48 فولت
ZeroErr eRob 170 I مشغل مفصل روبوت، CANopen/EtherCAT، 48 فولت
ZeroErr
سعر عادي
$3,471.00 USD
سعر عادي
سعر البيع
$3,471.00 USD
سعر الوحدة
per
Taxes included.
الشحن محسوب عند السداد.
تعذر تحميل توفر الالتقاط


نظرة عامة
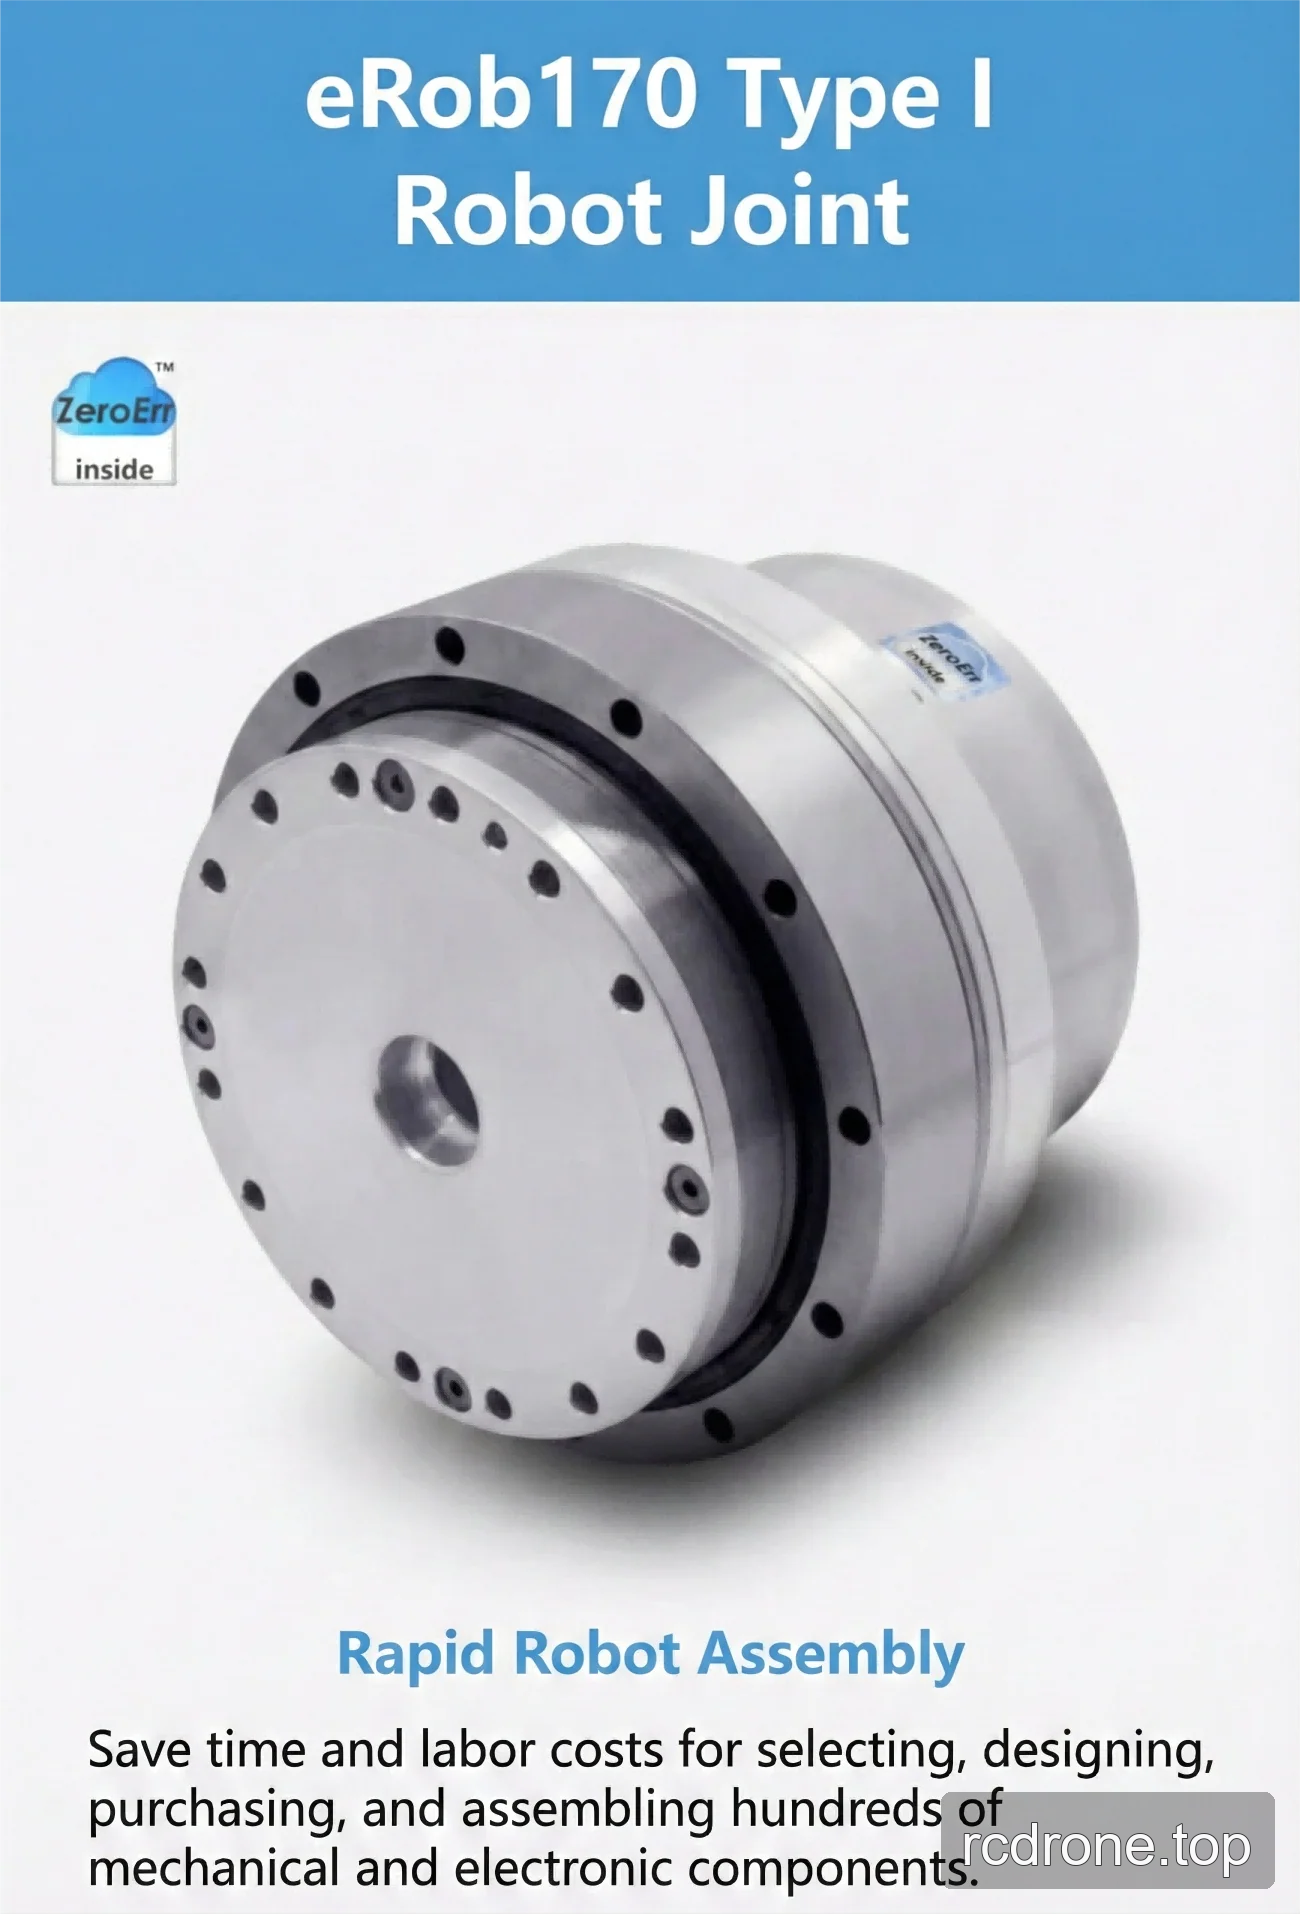
روبوت ZeroErr eRob 170 I هو من عائلة محركات نوع eRob170 Type I، ويأتي مع خيارات اتصال CANopen أو EtherCAT، وإصدارات مع فرامل أو بدون فرامل، ونسب تخفيض 50، 80، 100، 120، أو 160، وتكوينات متعددة الدوران وعزم محددة.
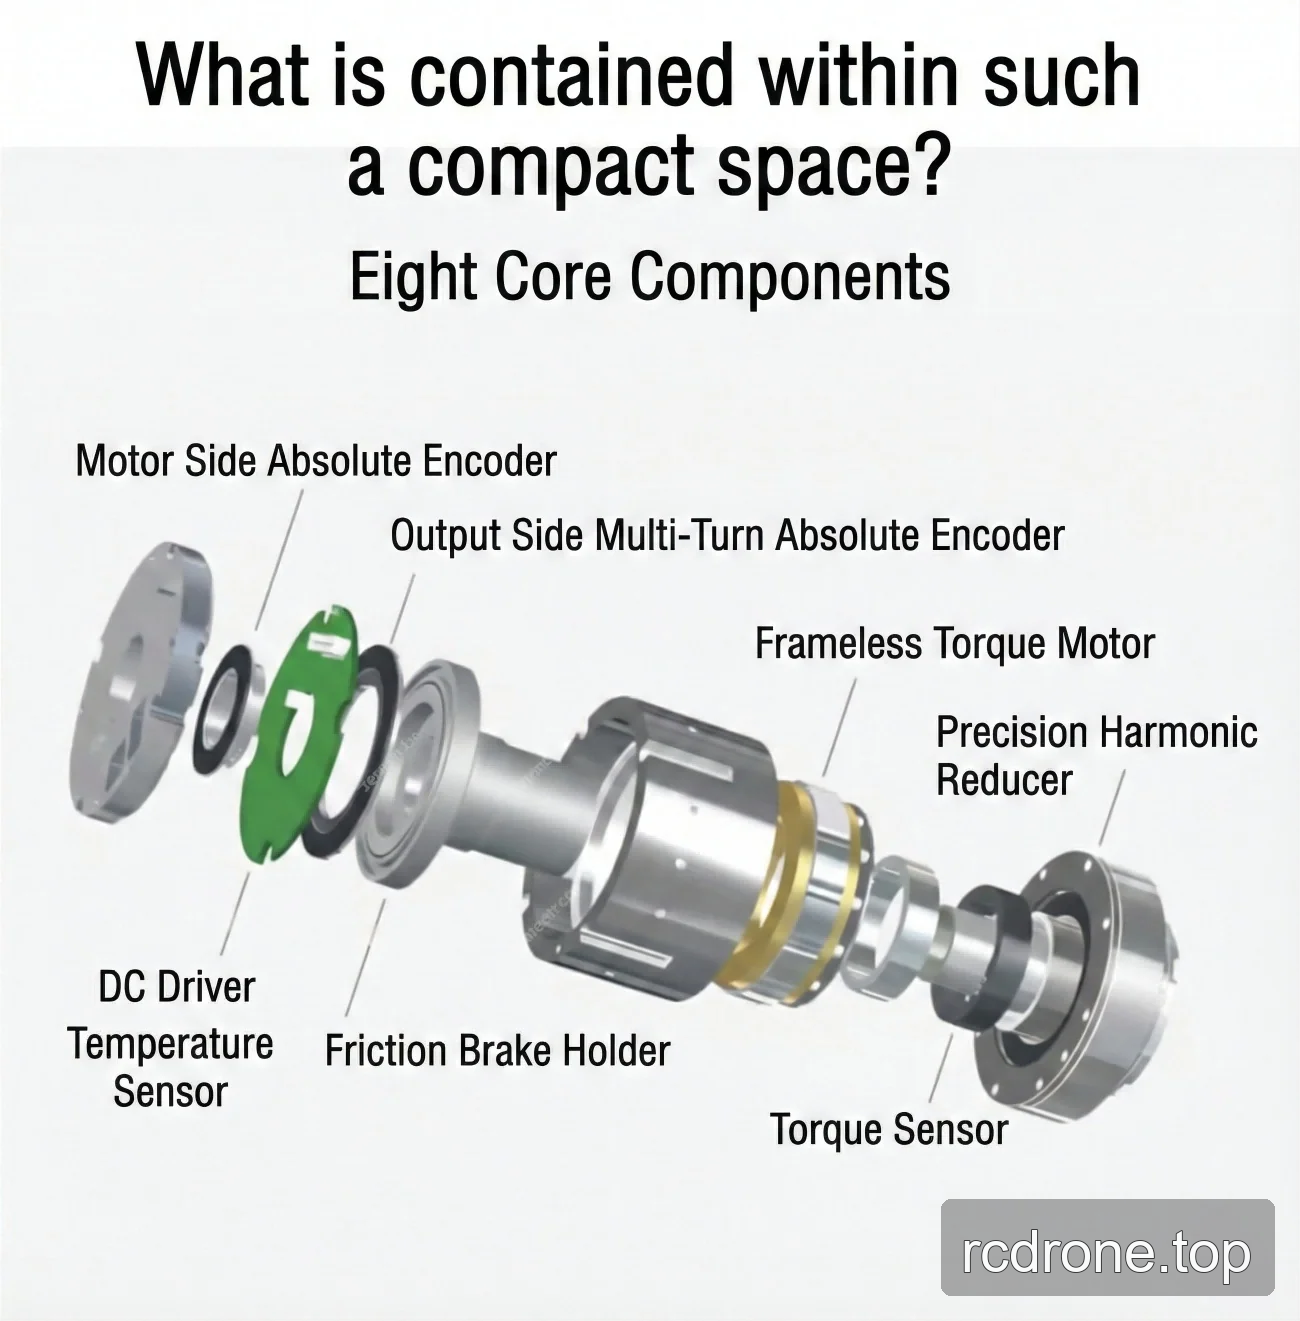
تصميمه المدمج لذراع الروبوت يهدف إلى تبسيط تجميع الروبوت من خلال تقليل الحاجة إلى اختيار وتصميم وشراء وتجميع العديد من المكونات الميكانيكية والإلكترونية المنفصلة.
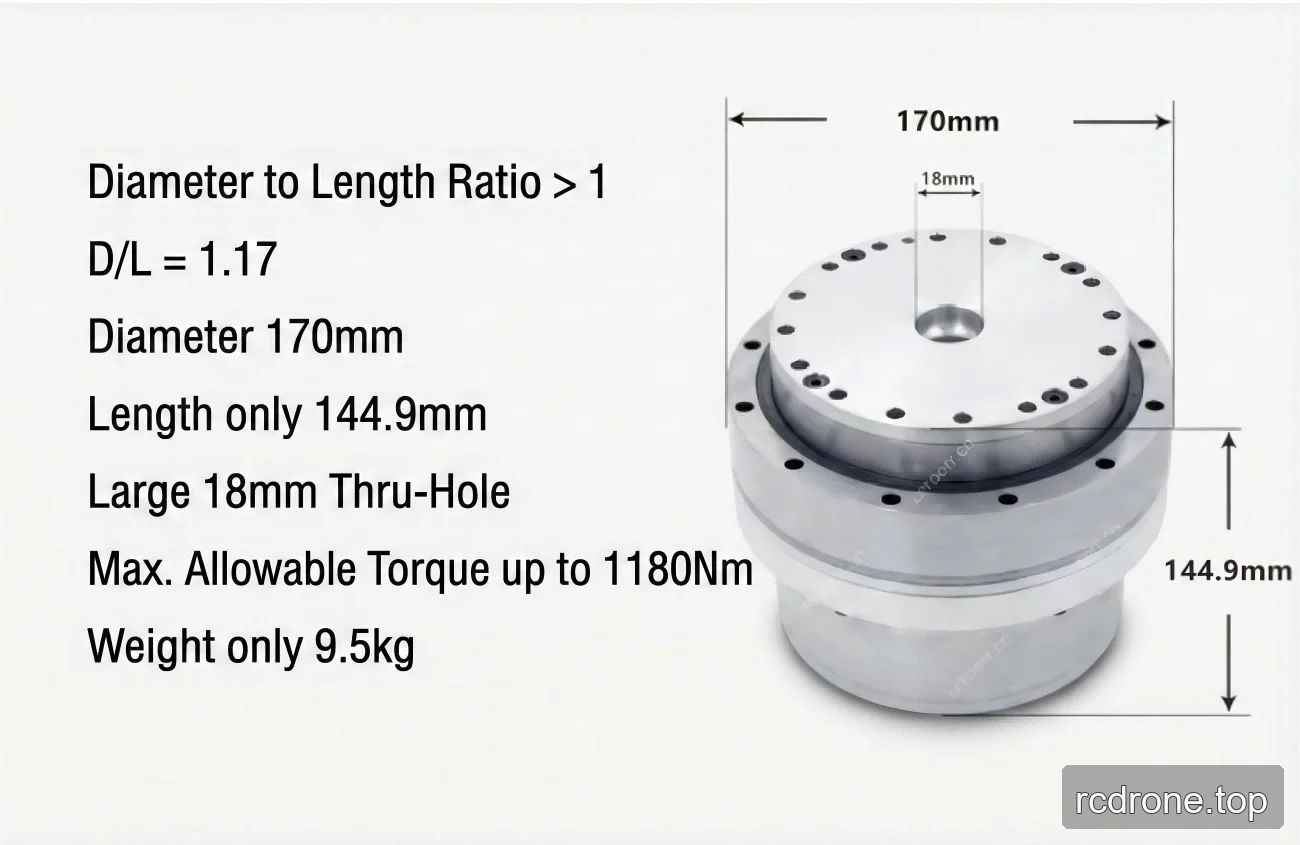
تحدد المواصفات المنشورة للعائلة محركًا بقوة 1,000 واط مدخل, 48 فولت (±10%)، وقطر خارجي × طول 170 × 144.9 مم، وثقب بقطر 18 مم، ووزن 9.29 كجم. نسبة القطر إلى الطول المنشورة أكبر من 1 (D/L = 1.17).
الميزات
- يمكن اختيار إصدارات CANopen و EtherCAT.
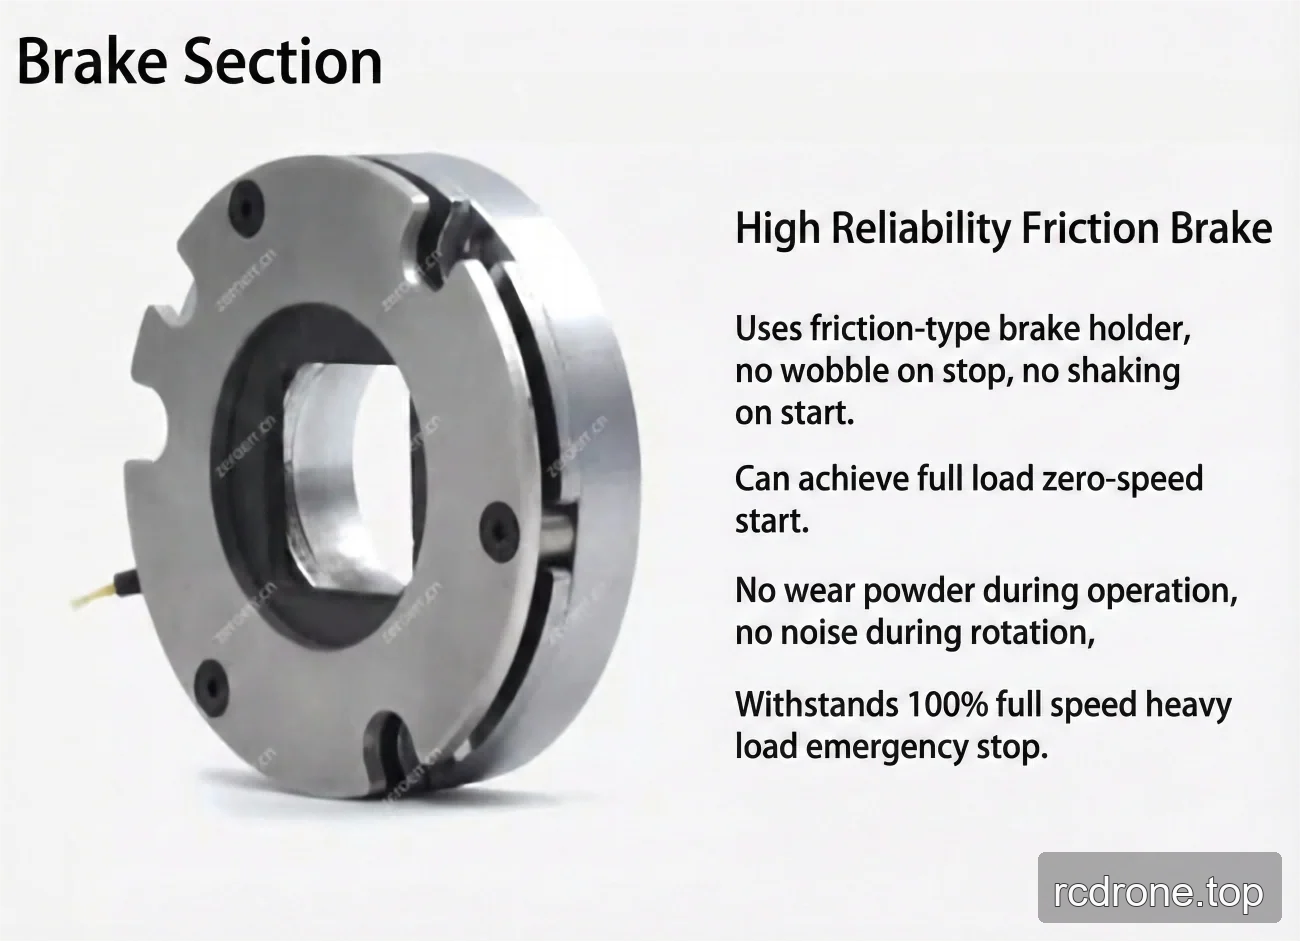
- يمكن اختيار إصدارات مع فرامل وبدون فرامل؛ النموذج المنشور للفرامل هو فرامل احتكاك.
- تتوفر اختيارات متعددة للدورات والعزم في التركيبات المدرجة.
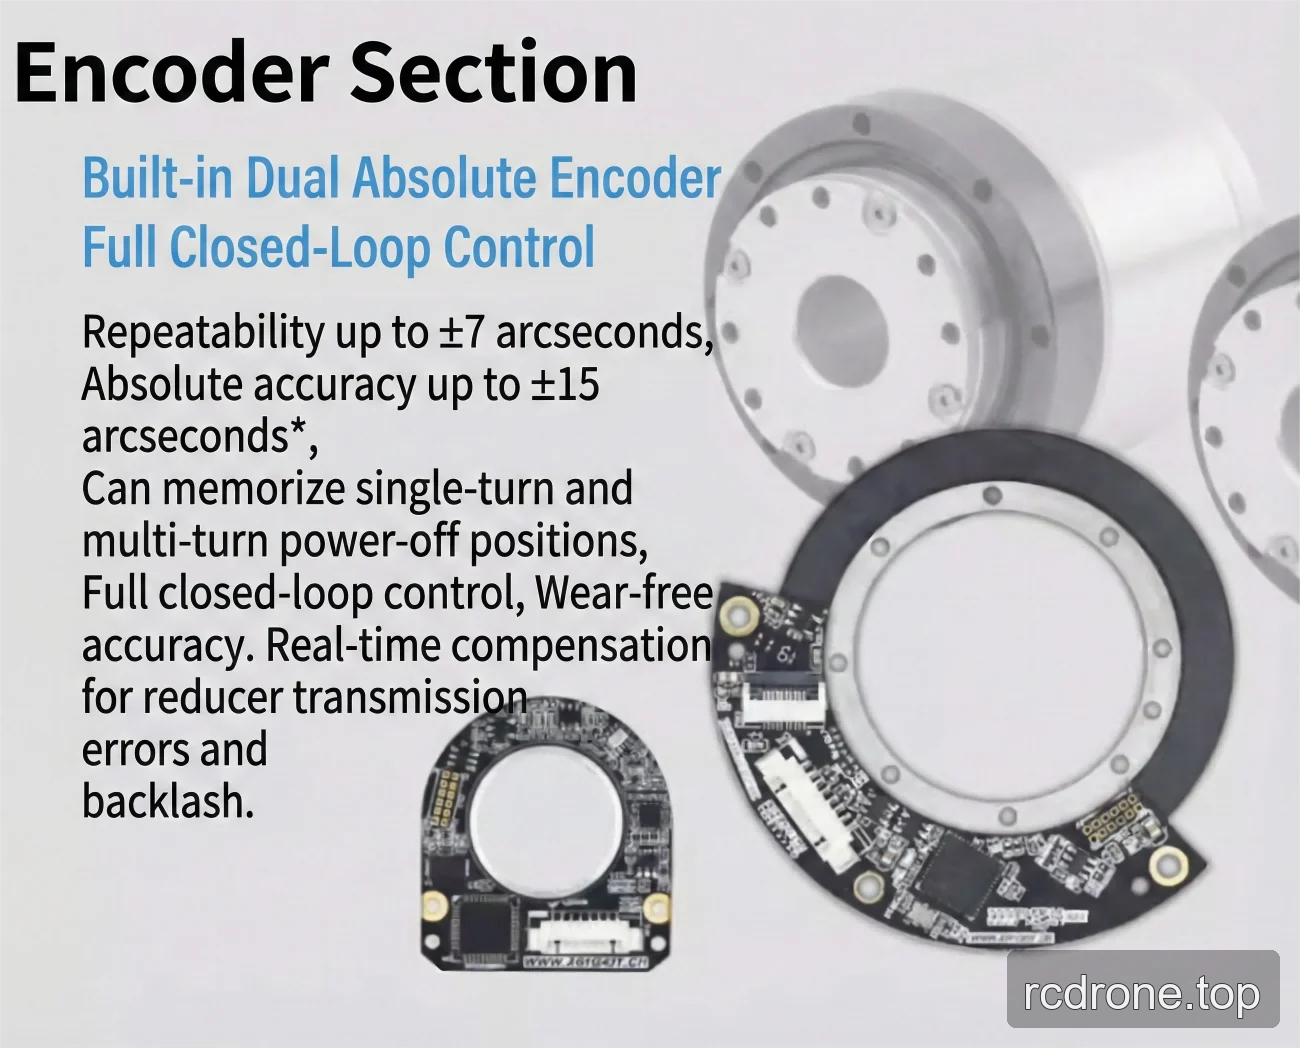
- دقة ترميز الإخراج المنشور: 19 بت.
- خيارات تكرارية/دقة الترميز المنشور: ±7/±15 ثانية قوسية أو ±10/±25 ثانية قوسية.
المواصفات
القيم المعتمدة على نسبة التخفيض
| المعلمة | 50 (تدوين المصدر: 40-50) | 80 (تدوين المصدر: 40-80) | 100 (تدوين المصدر: 40-100) | 120 (تدوين المصدر: 40-120) | 160 (تدوين المصدر: 40-160) |
|---|---|---|---|---|---|
| عزم الدوران الأقصى عند البدء والتوقف (Nm) | 402 | 519 | 568 | 617 | 647 |
| القيمة القصوى المسموح بها عند عزم الحمل المتوسط (Nm) | 196 | 284 | 372 | 451 | 451 |
| عزم الدوران المقياس (Nm) | 137 | 206 | 265 | 294 | 294 |
| عزم الدوران اللحظي الأقصى المسموح به (Nm) | 686 | 980 | 1080 | 1180 | 1180 |
| أقصى سرعة دوران للخروج (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
المعلمات المنشورة الشائعة
| النموذج | eRob170HXXI |
|---|---|
| قوة المحرك | 1000 واط |
| جهد إدخال الطاقة | 48 فولت (±10%) |
| عزم الخرج لمخفض الموجة المتوترة | 6679752 غرام-مم² |
| كتلة الخرج لمخفض الموجة المتوترة | 2.02 كجم |
| القطر الخارجي × الطول | 170 × 144.9 مم |
| نسبة القطر إلى الطول | أكبر من 1؛ D/L = 1.17 |
| فتحة تمرير / ID | 18 مم |
| عطالة إدخال تروس الموجة المتوترة | 1517148 غ-مم² |
| كتلة إدخال تروس الموجة المتوترة | 1.66 كغ |
| الوزن | 9.29 كغ |
| المعلمات الشائعة | تصنيف IP: IP54*؛ نموذج الفرامل: فرامل احتكاك. |
| جهاز اختياري | نوع الاتصال: EtherCAT / CANopen / Modbus؛ دقة مقياس الإخراج: 19 بت؛ التكرارية/الدقة: ±7/±15 ثانية قوسية أو ±10/±25 ثانية قوسية. |
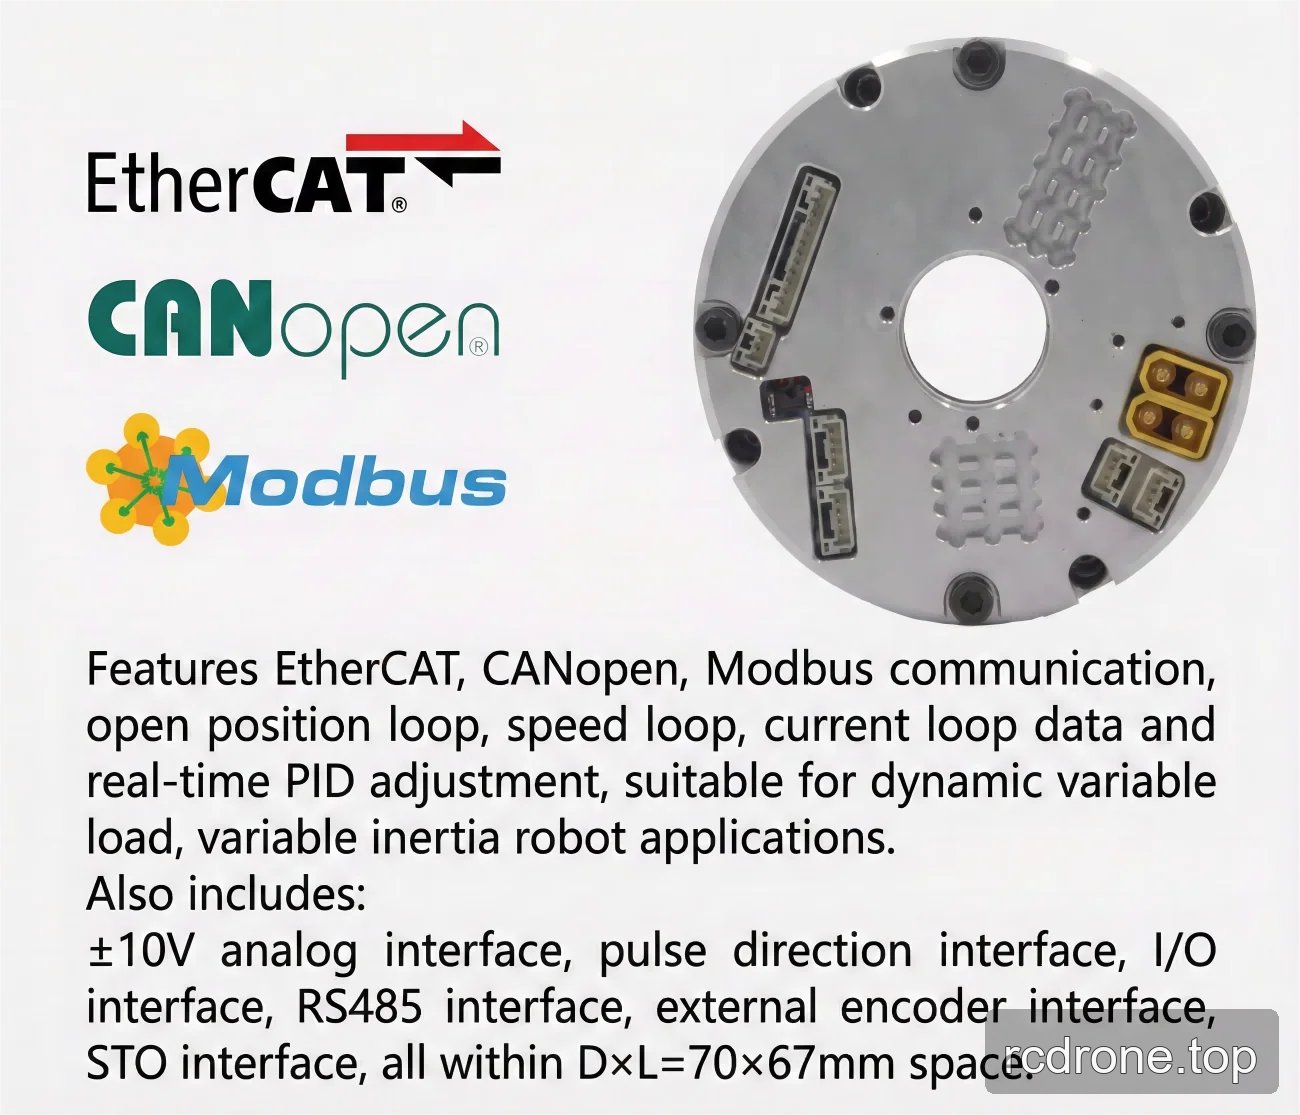
| إصدار EtherCAT من المحرك الدوار | واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10 فولت تناظري، وSTO. |
| إصدار CANopen لمحرك دوار | واجهة اختيارية: RS485، نبضة/اتجاه، إدخال/إخراج، ±10 فولت تناظري، وSTO. |
خيارات التكوين
- الإصدار: eRob 170 I (CANopen مع فرامل)، eRob 170 I (CANopen بدون فرامل)، eRob 170 I (EtherCAT مع فرامل)، أو eRob 170 I (EtherCAT بدون فرامل).
- نسبة التخفيض: 50، 80، 100، 120، أو 160.
- دورات متعددة وعزم: بدون دورات متعددة وبدون عزم؛ بدون دورات متعددة ومع عزم؛ مع دورات متعددة وبدون عزم؛ أو مع دورات متعددة ومع عزم.
التطبيقات
- الروبوتات البشرية
- الأذرع الروبوتية
- الهياكل الخارجية
- الروبوتات رباعية الأرجل
- مركبات AGV
- روبوتات ARU
التنزيلات
التنزيلات & الموارد
- EROB170I I Series EtherCAT — نموذج ثلاثي الأبعاد (ZIP)
- EROB170I I Series EtherCAT — نموذج ثلاثي الأبعاد (ZIP)
- EROB110I I Series EtherCAT — نموذج ثلاثي الأبعاد — ملف STEP (ZIP)
- EROB170I I Series CANopen — نموذج ثلاثي الأبعاد — ملف STEP (ZIP)
- EROB170I I Series EtherCAT رسم التركيب — رسم التركيب (PDF)
- EROB170I I Series CANopen رسم التركيب — رسم التركيب (PDF)
تفاصيل بصرية
فيديو المنتج
عرض المنتجات
الأبعاد والبناء
الميزات والتصميم
الواجهات والاتصالات
أمثلة على التطبيقات