مشغل مفصل روبوت ZeroErr eRob 70 T، إيثركات/كان أوبن، نسب تخفيض 50/80/100
مشغل مفصل روبوت ZeroErr eRob 70 T، إيثركات/كان أوبن، نسب تخفيض 50/80/100
ZeroErr
السعر العادي
$1,955.00 USD
السعر العادي
سعر البيع
$1,955.00 USD
سعر الوحدة
لكل
الضرائب متضمنة.
شحن يتم احتساب المبلغ عند إتمام عملية الشراء.
تعذر تحميل مدى توفر الطلب


نظرة عامة
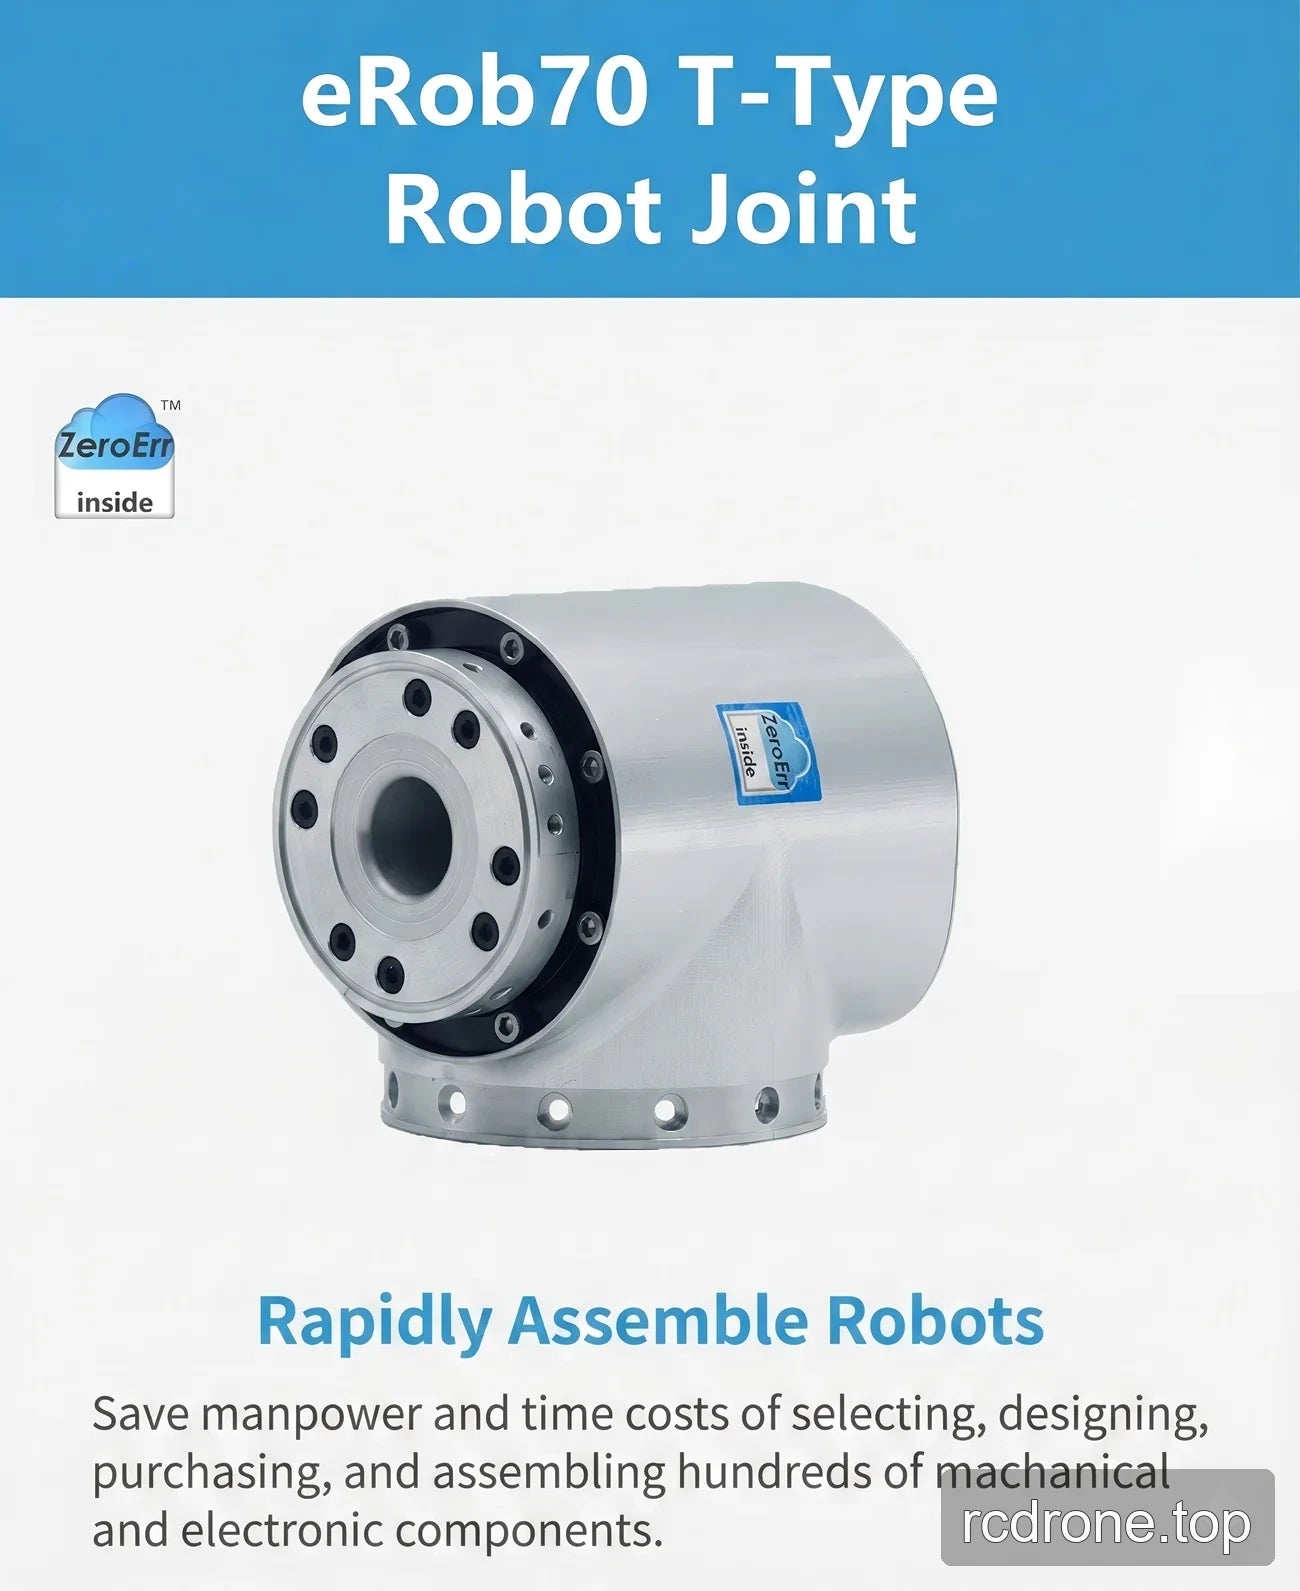
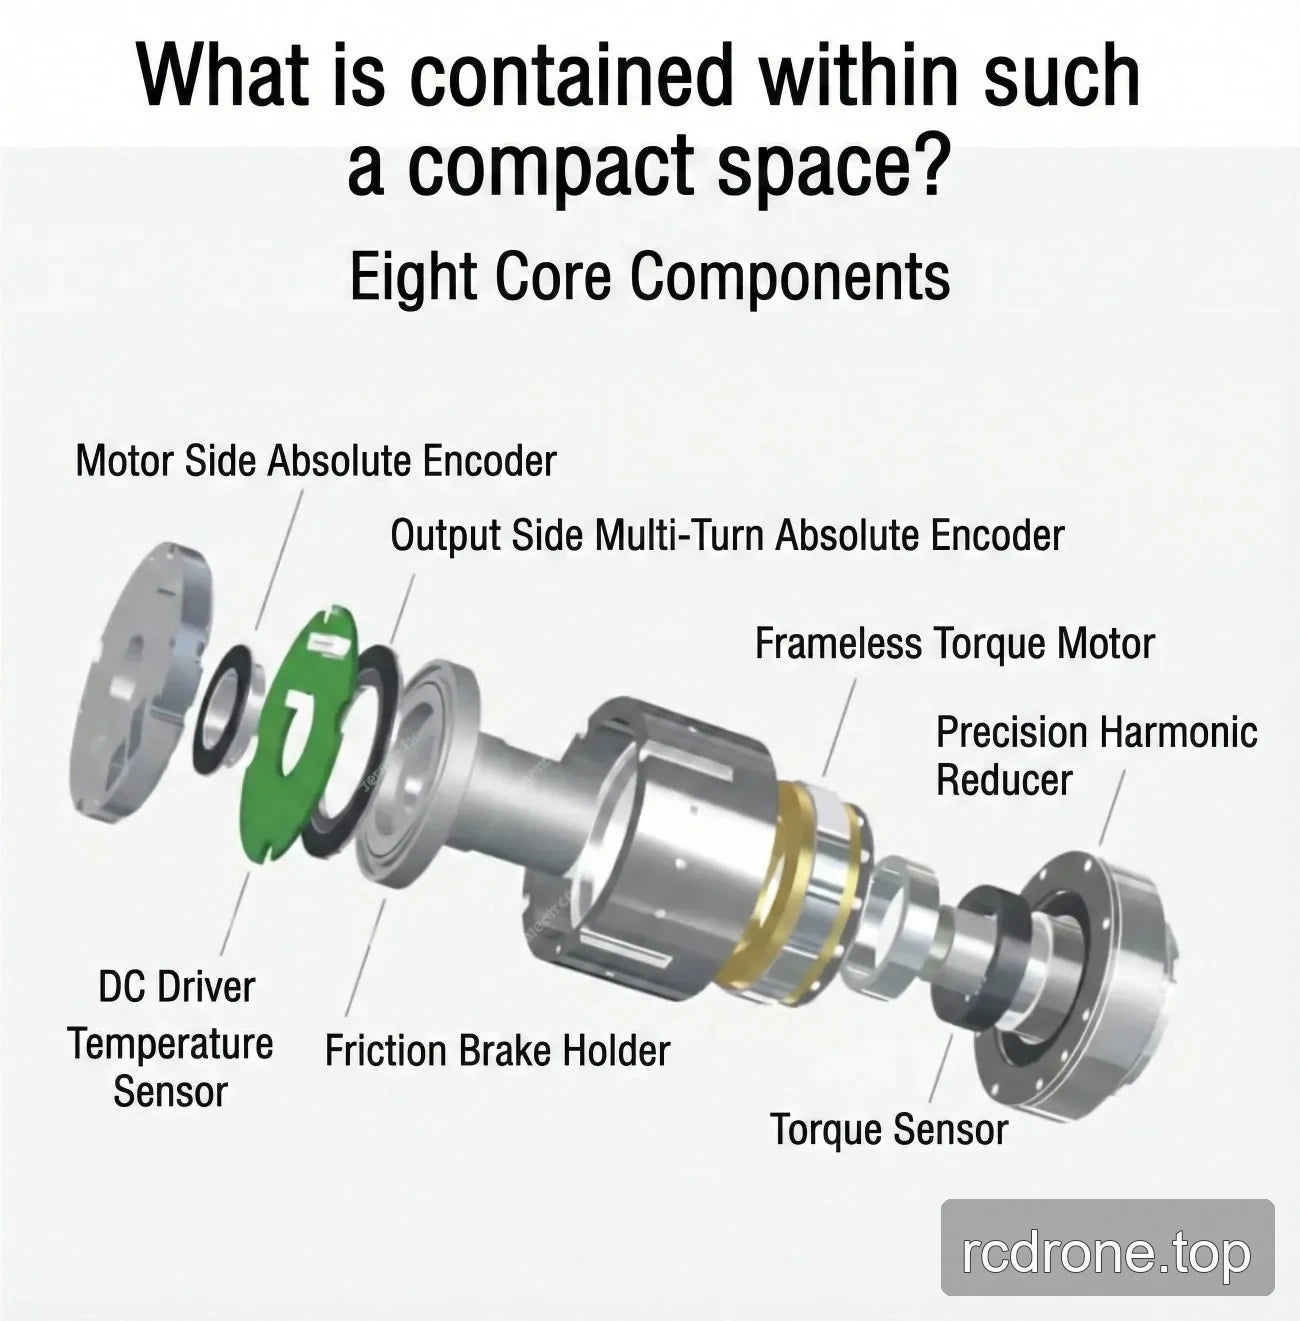
يتم تقديم ZeroErr eRob 70 T محرك مفصل الروبوت بإصدارات EtherCAT و CANopen، مع أو بدون مستشعر عزم الدوران، ونسب تخفيض قابلة للاختيار 50 أو 80 أو 100، ومع أو بدون ذاكرة متعددة الحلقات.
الميزات
- قوة محرك 100 واط ومتطلبات إمداد الطاقة 48 فولت (±10%).
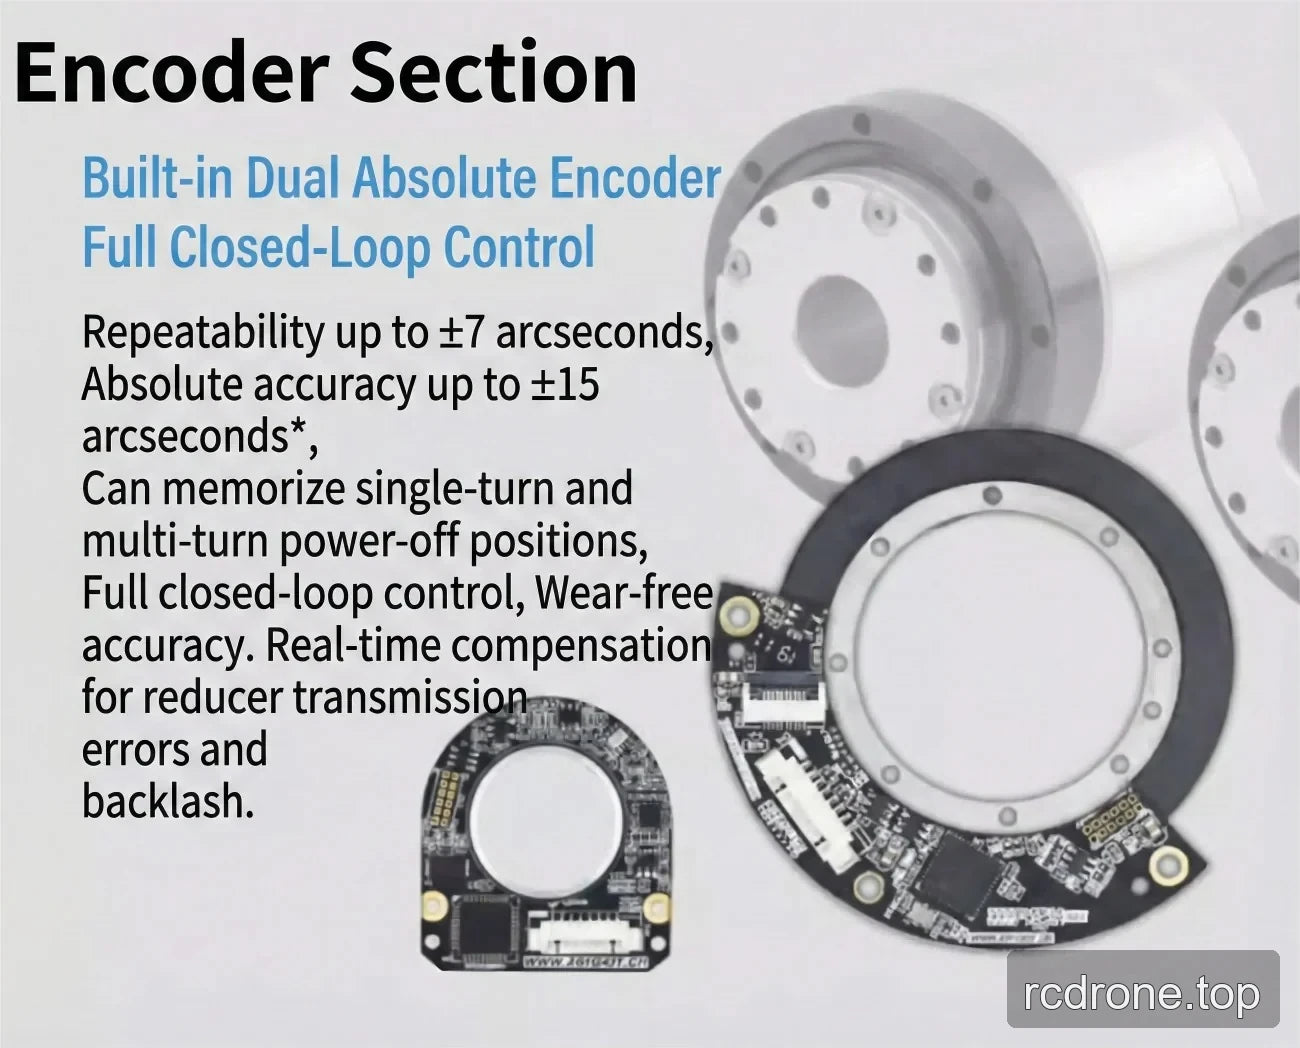
- دقة ترميز الإخراج 19 بت.
- قابلية التكرار / الدقة المطلقة القابلة للتكوين: ±7 / ±15 ثانية قوسية أو ±10 / ±25 ثانية قوسية.
- واجهة تفاضلية كاملة مع تصميم مضاد للتداخل موضح وموصلات مزدوجة مضادة للفك؛ يمكن توصيل الموصلات على التوالي أو بالتوازي.
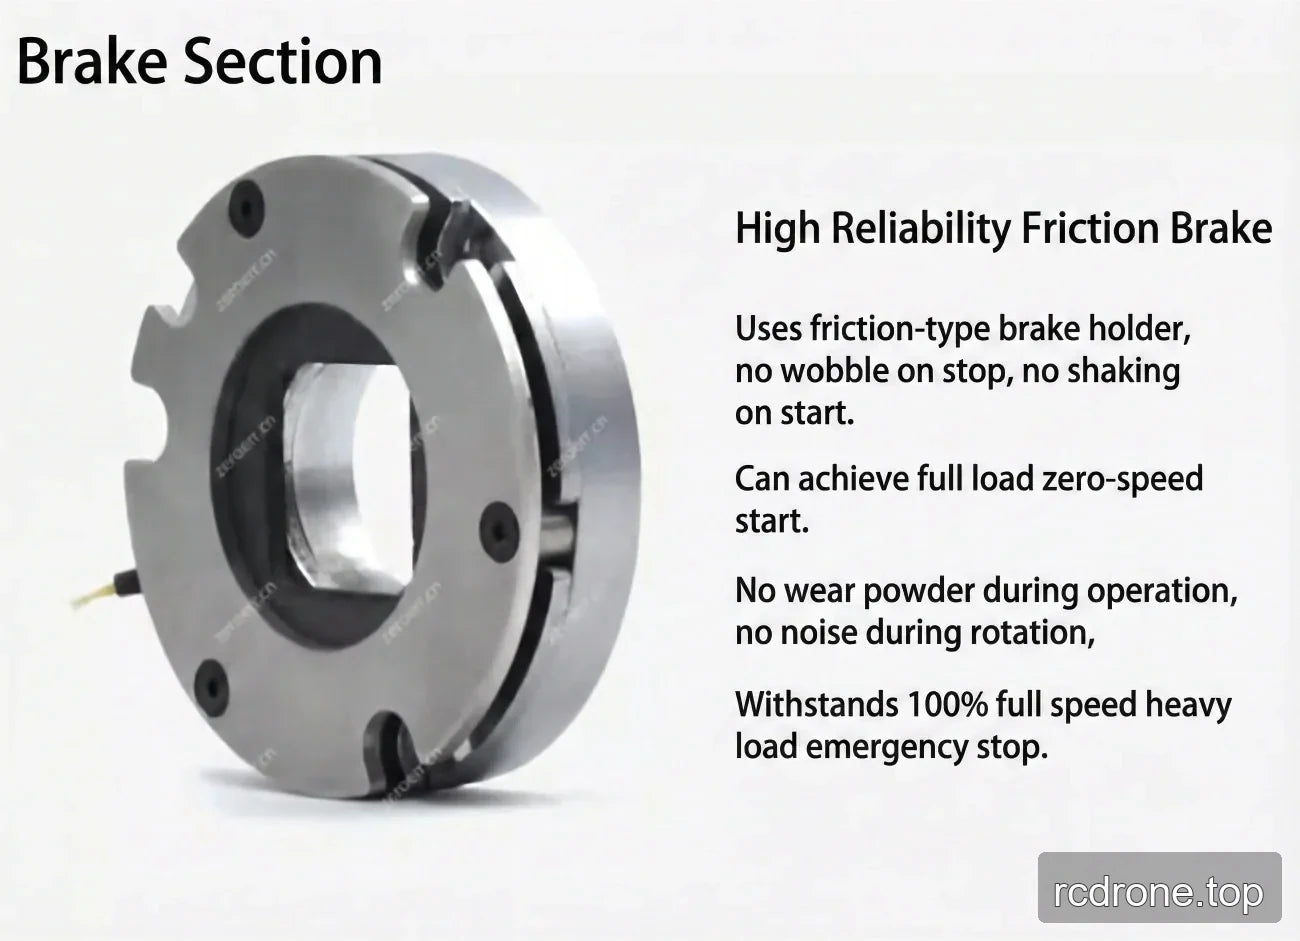
- فرامل تخميد الاحتكاك وتصنيف IP65.
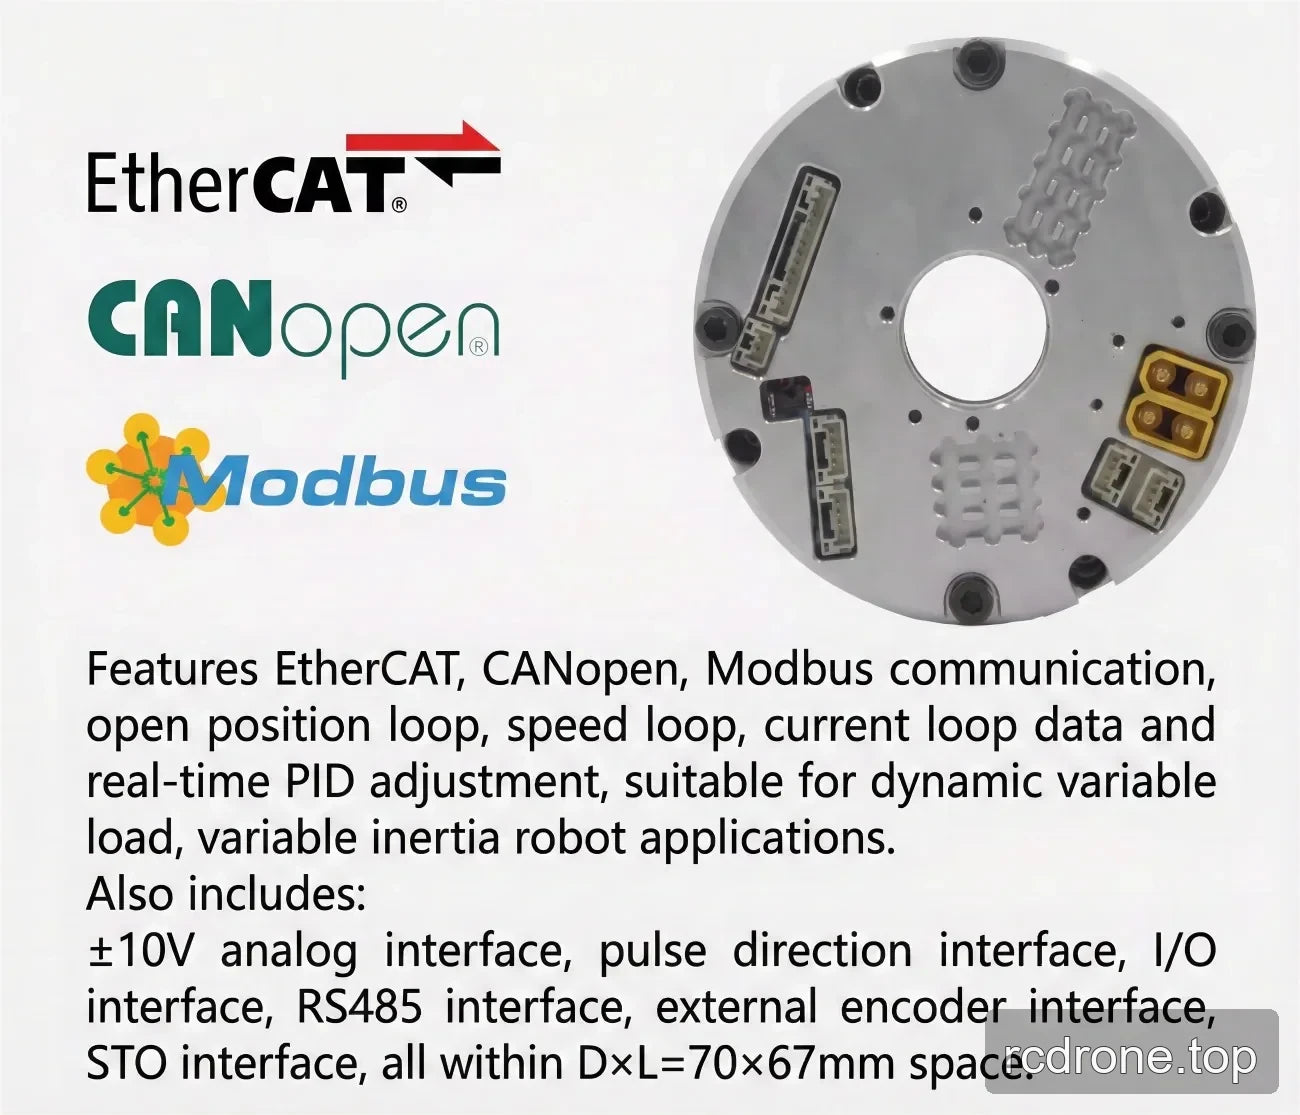
- خيارات حافلة الاتصال: EtherCAT أو CANopen.
المواصفات
| المعلمة | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| النموذج / سلسلة المفاصل | eRob70HXXT | |||
| نسبة تروس موجة الشد | 14-50 | 14-80 | 14-100 | 14-120 |
| عزم الدوران الأقصى لبدء/توقف (Nm) | 23 | 30 | 36 | 36 |
| عزم الحمل المتوسط الأقصى المسموح به (Nm) | 9 | 14 | 14 | 14 |
| عزم الدوران المقياسي (Nm) | 7 | 10 | 10 | 10 |
| الأقصى المسموح بهعزم الدوران اللحظي (Nm) | 46 | 61 | 70 | 70 |
| أقصى سرعة دوران للخروج (RPM) | 60 | 37.5 | 30 | 25 |
| طاقة المحرك (W) | 100 | |||
| جهد مصدر الطاقة (V) | 48 V (±10%) | |||
| ملاحظة مصدر الطاقة | يرجى القراءة بعناية: "لماذا لا يمكن استخدام مصدر طاقة عادي كمصدر طاقة للوحدة؟" و "دليل الوحدة المشتركة الفصل 3 تعليمات طاقة الإدخال eRob". | |||
| دقة ترميز الإخراج | 19 بت | |||
| قابلية التكرار / الدقة المطلقة (ثانية قوسية) | ±7 / ±15 أو ±10 / ±25 (قابل للتكوين) | |||
| حافلة الاتصال | EtherCAT / CANopen | |||
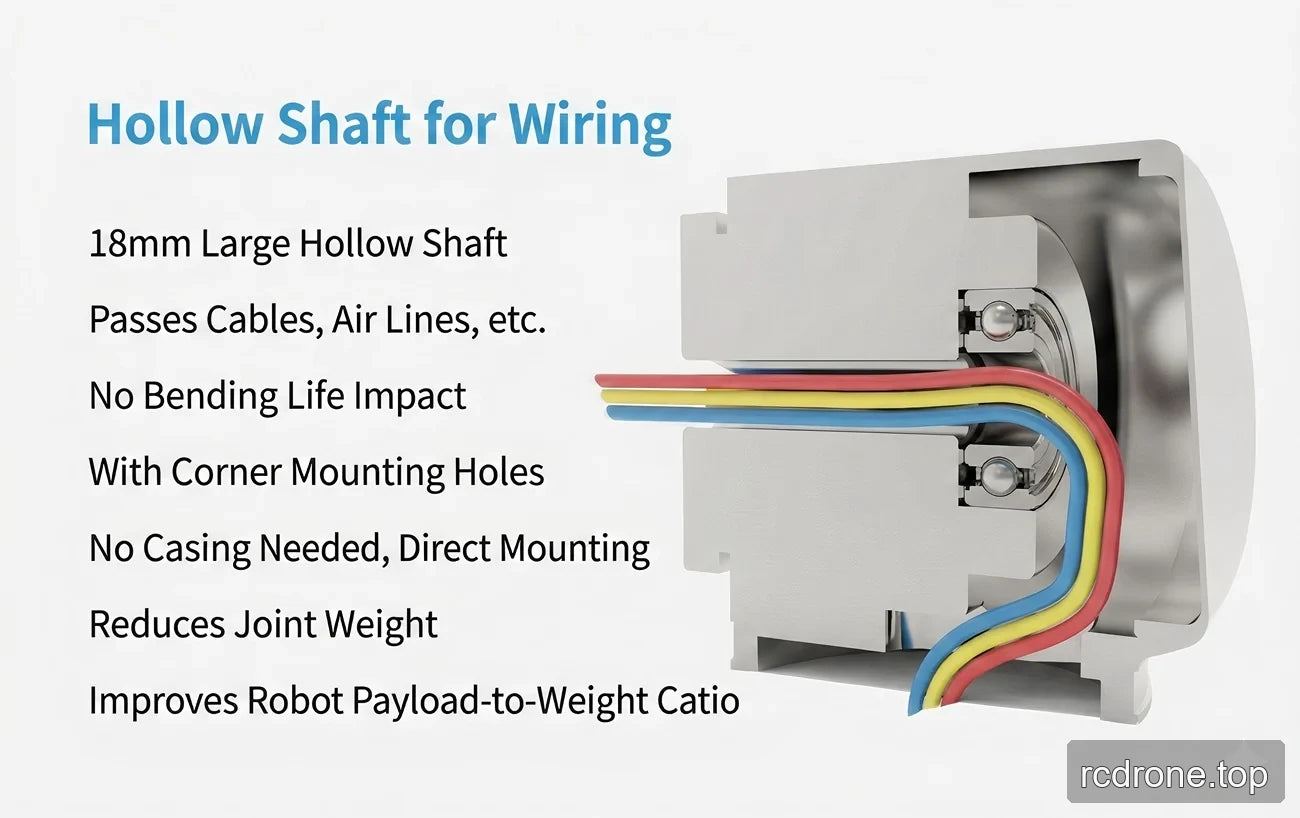
| القطر الخارجي × الطول × الثقب (مم) | 73 × 99 × 18 | |||
| الوزن (كجم) | 1.24 | |||
| تصميم الواجهة | واجهة تفاضلية بالكامل، مقاومة قوية للتداخل؛ موصلات مزدوجة مضادة للفك، يمكن توصيلها على التوالي/بالتوازي. | |||
| فرامل | فرامل تخميد الاحتكاك | |||
| تصنيف IP | IP65 | |||
| واجهات اختيارية (نسخة EtherCAT) | RS485، نبضة/DIR، I/O، ±10 فولت تناظري، STO | |||
| واجهات اختيارية (نسخة CANopen) | RS485، نبضة/DIR، I/O، ±20 فولت تناظري، STO | |||
التطبيقات
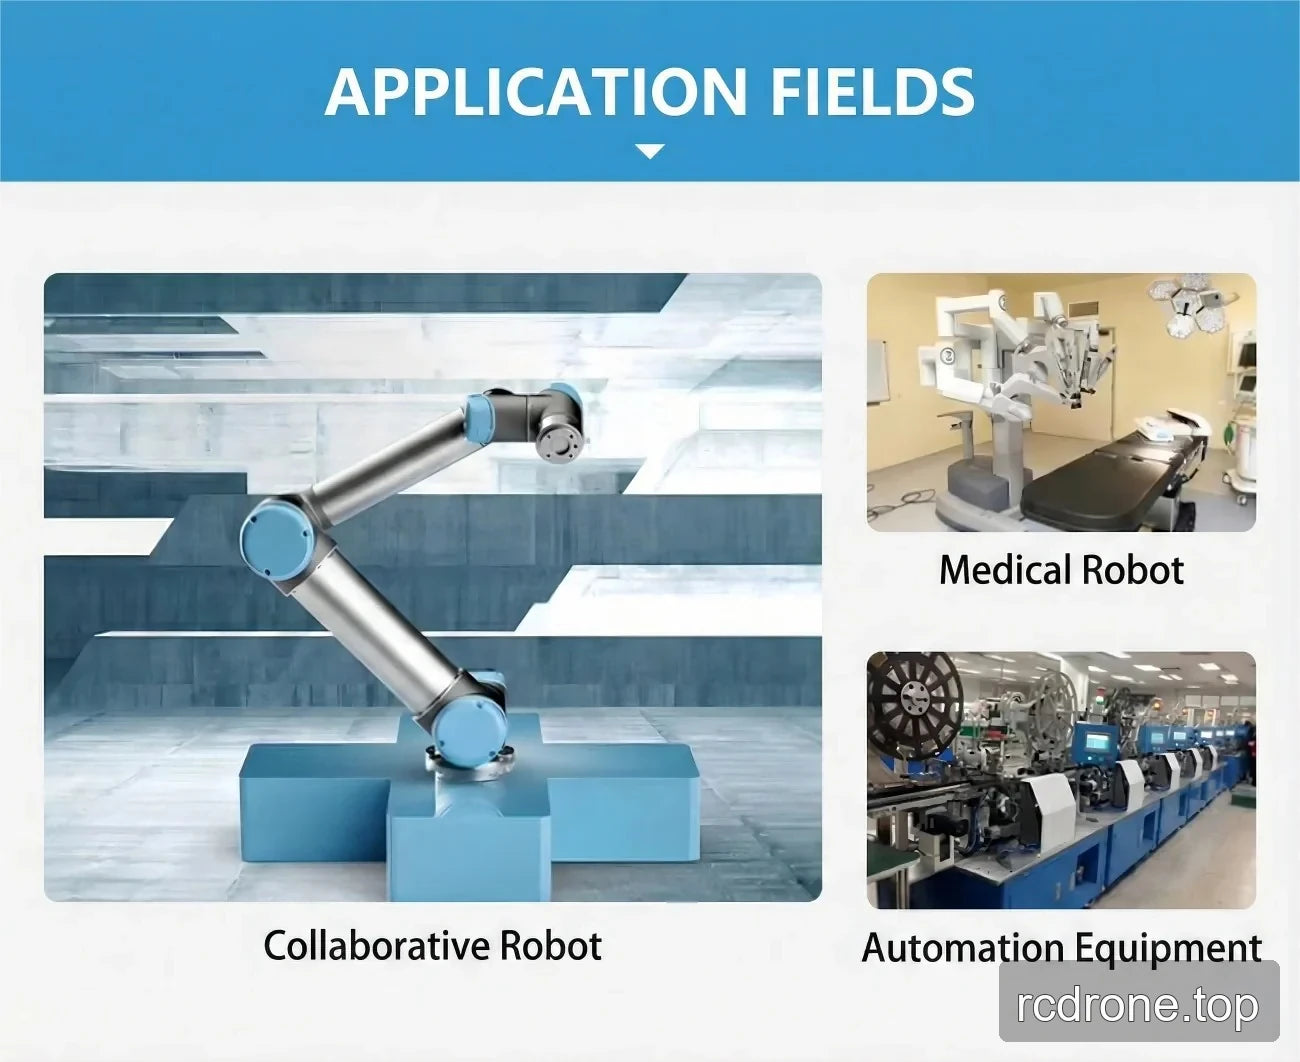
مقدمة للروبوتات البشرية، وأذرع الروبوت، والهياكل الخارجية، والروبوتات رباعية الأرجل، ومركبات AGV، وروبوتات ARU، والروبوتات التعاونية، والروبوتات الطبية، ومعدات الأتمتة.
التنزيلات
- EROB170I I Series EtherCAT eRob70T — نموذج ثلاثي الأبعاد (ZIP)
- EROB170I I Series EtherCAT — نموذج ثلاثي الأبعاد (ZIP)
- EROB70 T Series EtherCAT — نموذج ثلاثي الأبعاد — ملف STEP (ZIP)
- EROB70 T Series CANopen — نموذج ثلاثي الأبعاد — ملف STEP (ZIP)
- EROB70 T Series EtherCAT رسم التركيب — رسم التركيب (PDF)
- EROB70 T Series CANopen رسم التركيب — رسم التركيب (PDF)
تفاصيل بصرية
فيديو المنتج
عرض المنتج
الميزات والتصميم
الواجهات والاتصالات
المواصفات والأداء
أمثلة على التطبيقات