وحدة التوصيل الأسطوانية المستقيمة ZeroErr eRob 70F مع خيارات CANopen/EtherCAT
وحدة التوصيل الأسطوانية المستقيمة ZeroErr eRob 70F مع خيارات CANopen/EtherCAT
ZeroErr
السعر العادي
$1,667.00 USD
السعر العادي
سعر البيع
$1,667.00 USD
سعر الوحدة
لكل
الضرائب متضمنة.
شحن يتم احتساب المبلغ عند إتمام عملية الشراء.
تعذر تحميل مدى توفر الطلب


نظرة عامة
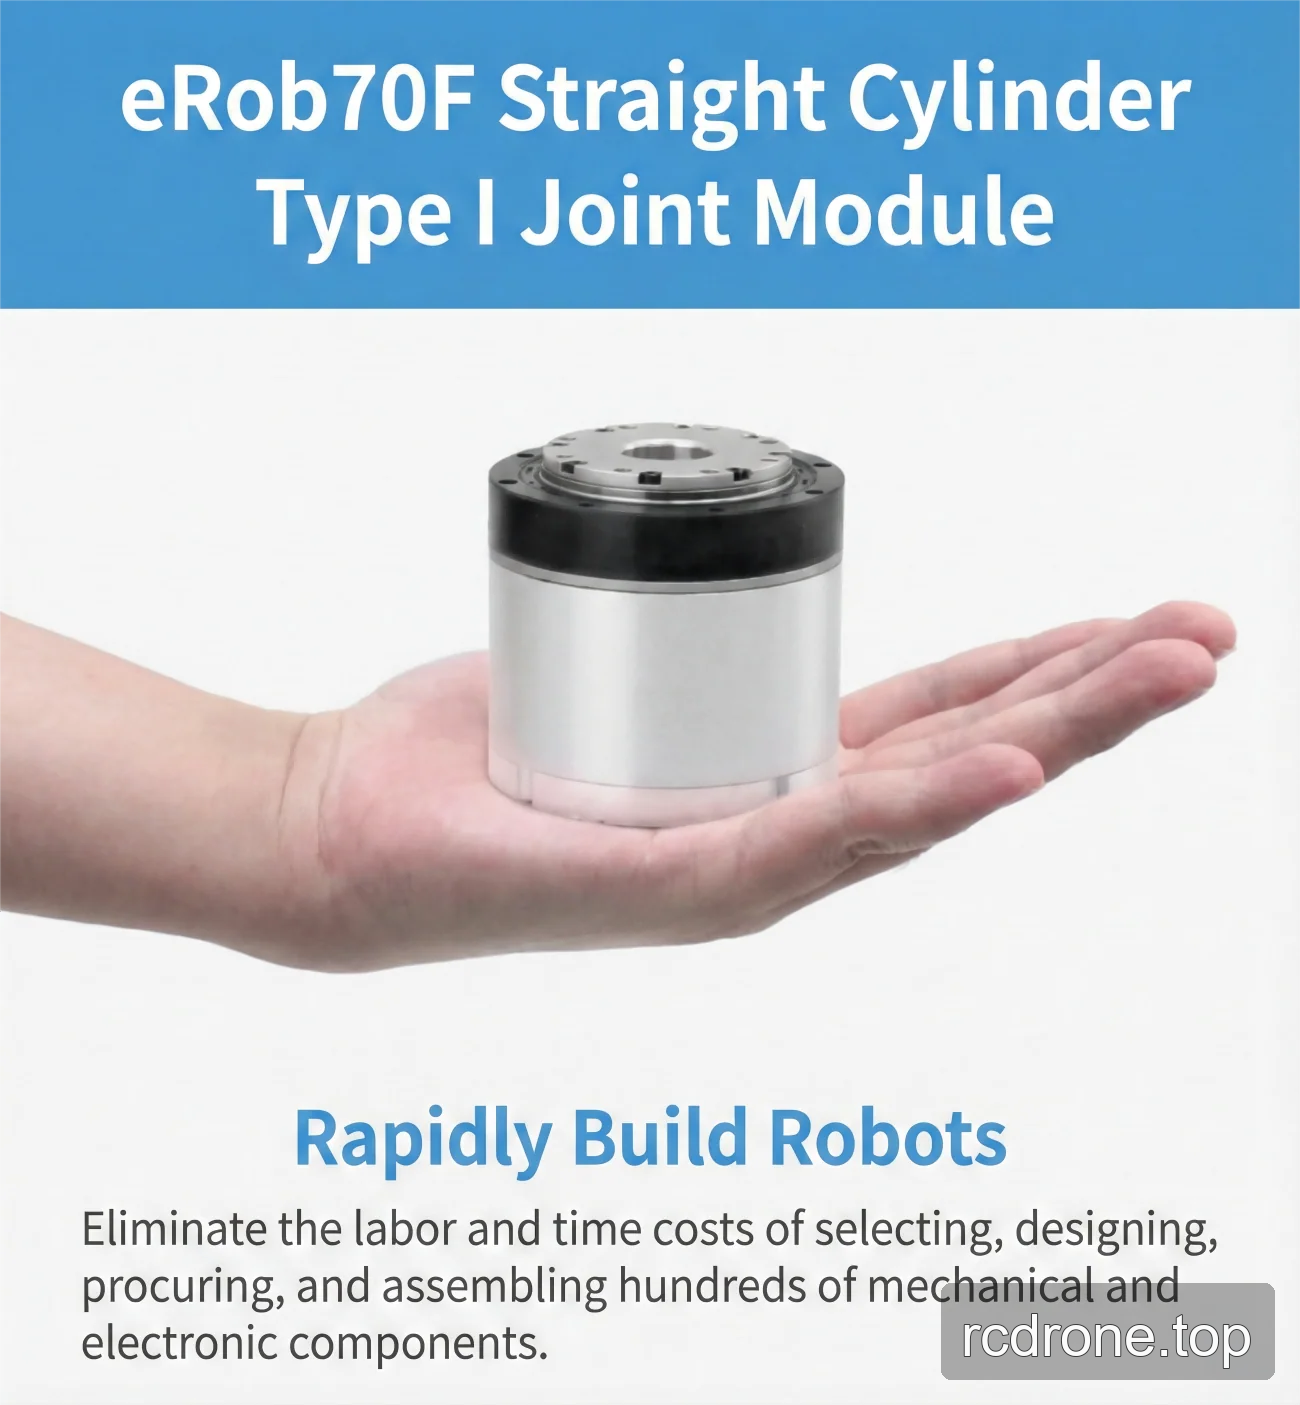
وحدة المفصل من النوع الأول ZeroErr eRob 70F هي وحدة أسطوانية مستقيمة متاحة بإصدارات CANopen أو EtherCAT، مع تكوينات فرامل أو بدون فرامل، واختيارات نسبة التخفيض، واختيارات متعددة الدوران/عزم الدوران.
الميزات
- اختيارات الإصدارات: eRob 70F (CANopen مع فرامل)، eRob 70F (CANopen بدون فرامل)، eRob 70F (EtherCAT مع فرامل)، و eRob 70F (EtherCAT بدون فرامل).
- اختيارات نسبة التخفيض: 50، 80، أو 100.
- اختيارات متعددة الدوران وعزم الدوران: بدون متعددة الدوران وبدون عزم الدوران؛ بدون متعددة الدوران ومع عزم الدوران؛ مع متعددة الدوران وبدون عزم الدوران؛ أو مع متعددة الدوران ومع عزم الدوران.
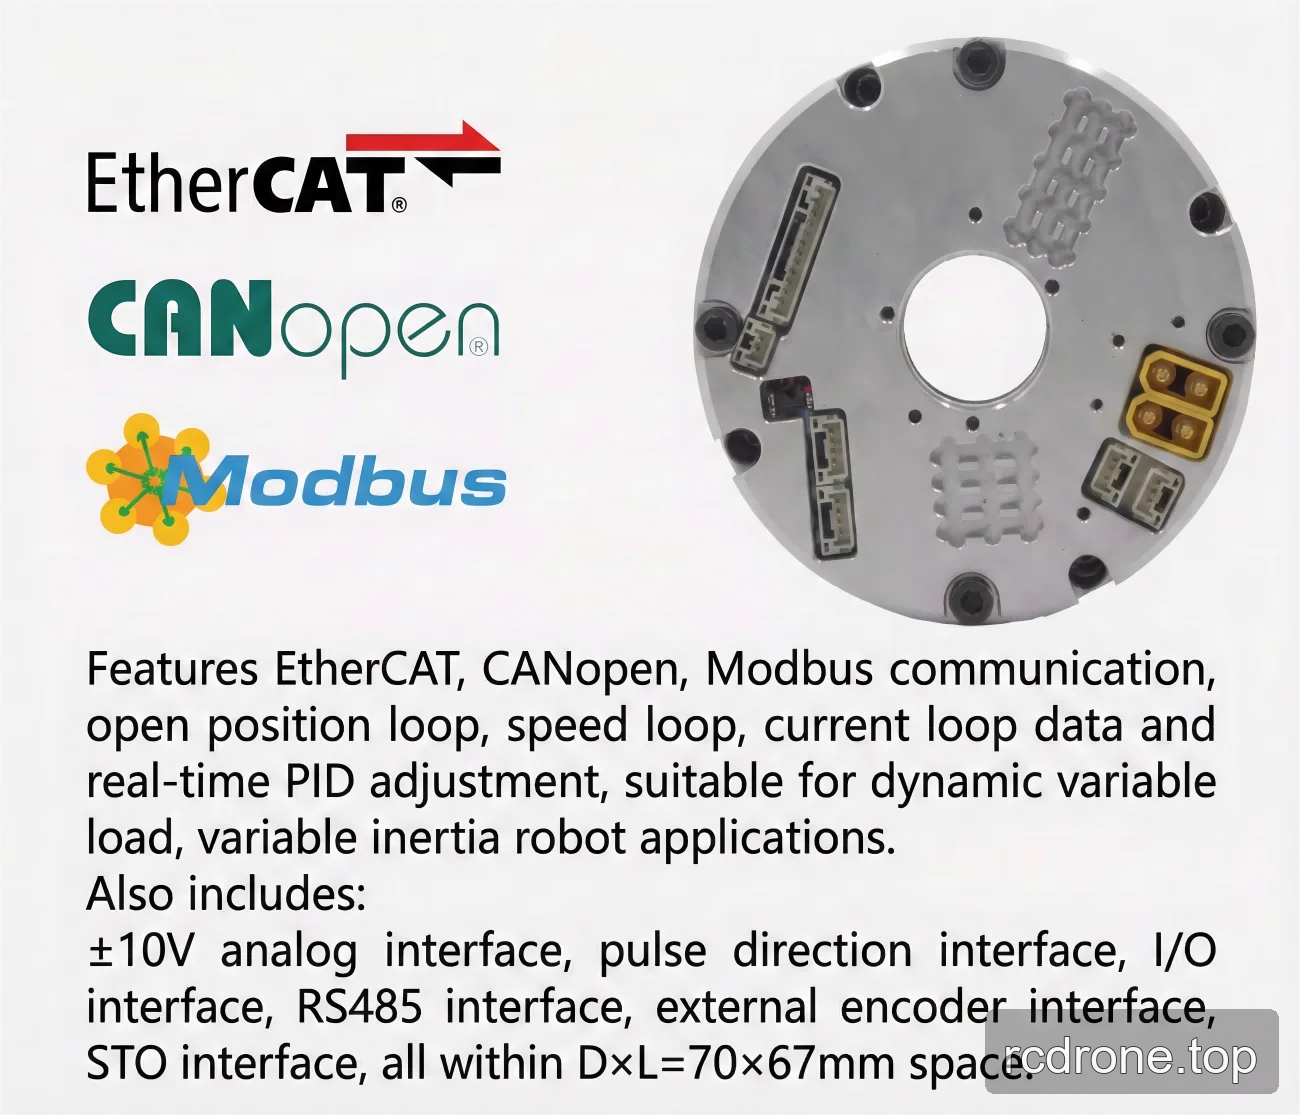
- نوع الاتصال المدرج كـ EtherCAT / CANopen / Modbus.
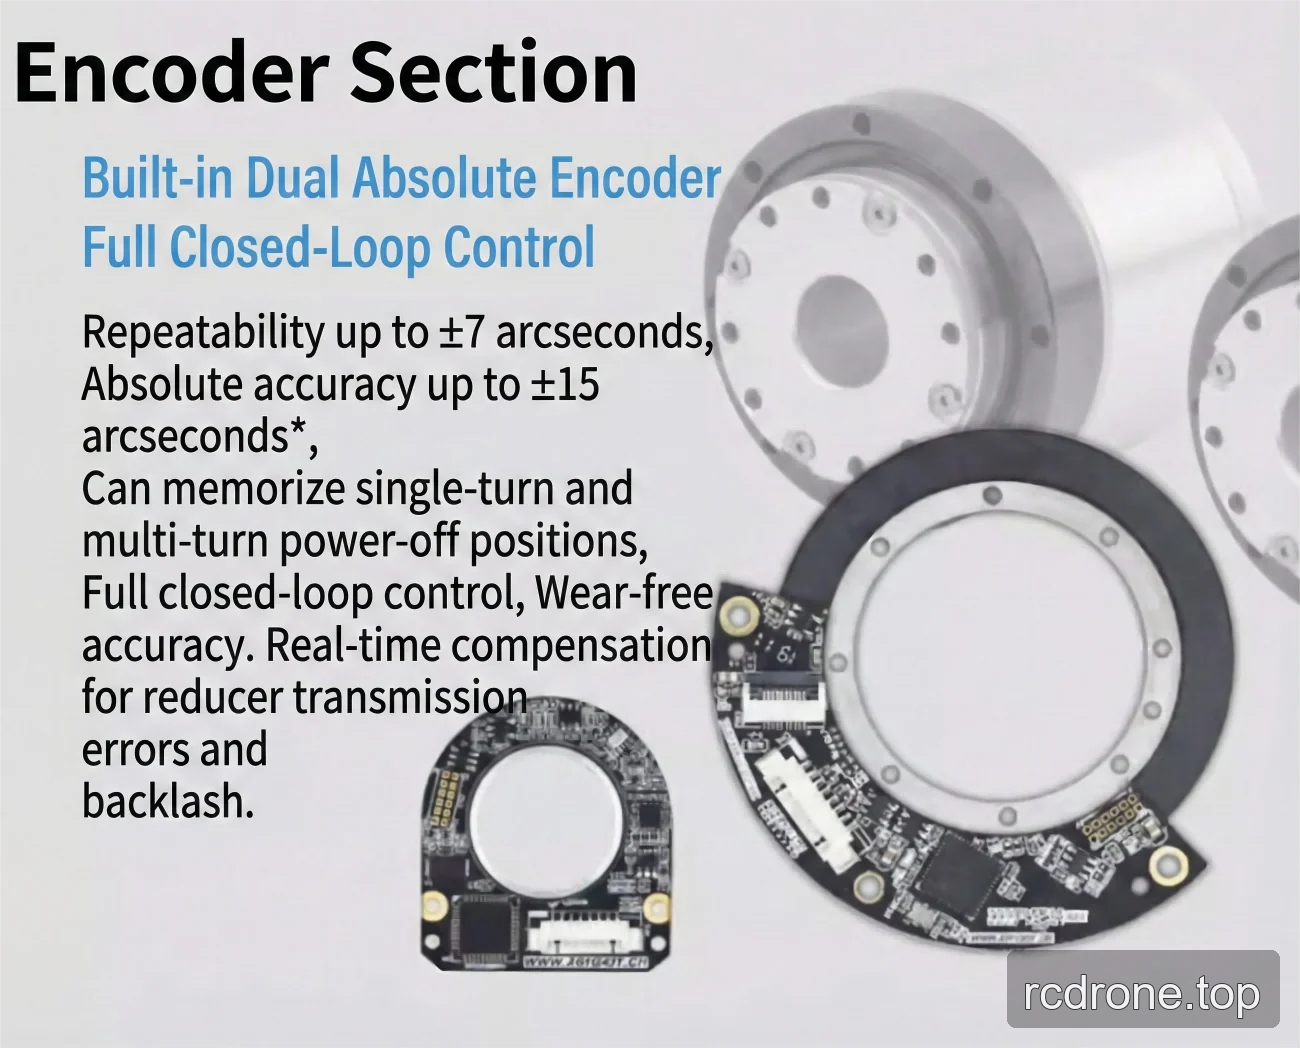
- دقة مقياس الإخراج: 19 بت.
- التكرارية/الدقة: ±7/±15 ثانية قوسية أو ±10/±25 ثانية قوسية.
- واجهات اختيارية مدرجة للإصدار الدوار المشغل لـ EtherCAT و CANopen: RS485، Pulse/DIR، I/O، ±10 V Analog، و STO.
المواصفات
| نسبة تروس موجة الشد | 14-50 فائق النحافة | 14-80 فائق النحافة | 14-100 فائق النحافة |
|---|---|---|---|
| عزم الدوران الأقصى للبداية والتوقف (Nm) | 12 | 16 | 19 |
| القيمة القصوى المسموح بها عند عزم الحمل المتوسط (Nm) | 4.8 | 7.7 | 7.7 |
| عزم الدوران المقنن (Nm) | 3.7 | 5.4 | 5.4 |
| عزم الدوران اللحظي الأقصى المسموح به (Nm) | 23 | 35 | 35 |
| أقصى.سرعة الدوران الناتجة (RPM) | 60 | 37.5 | 30 |
| محرك القدرة (W) | 75 | 75 | 75 |
| جهد إدخال الطاقة (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| عزم الخرج لمخفض الموجة المتوترة (g-mm²) | 54030 | 54030 | 54030 |
| كتلة الخرج لمخفض الموجة المتوترة (kg) | 0.13 | 0.13 | 0.13 |
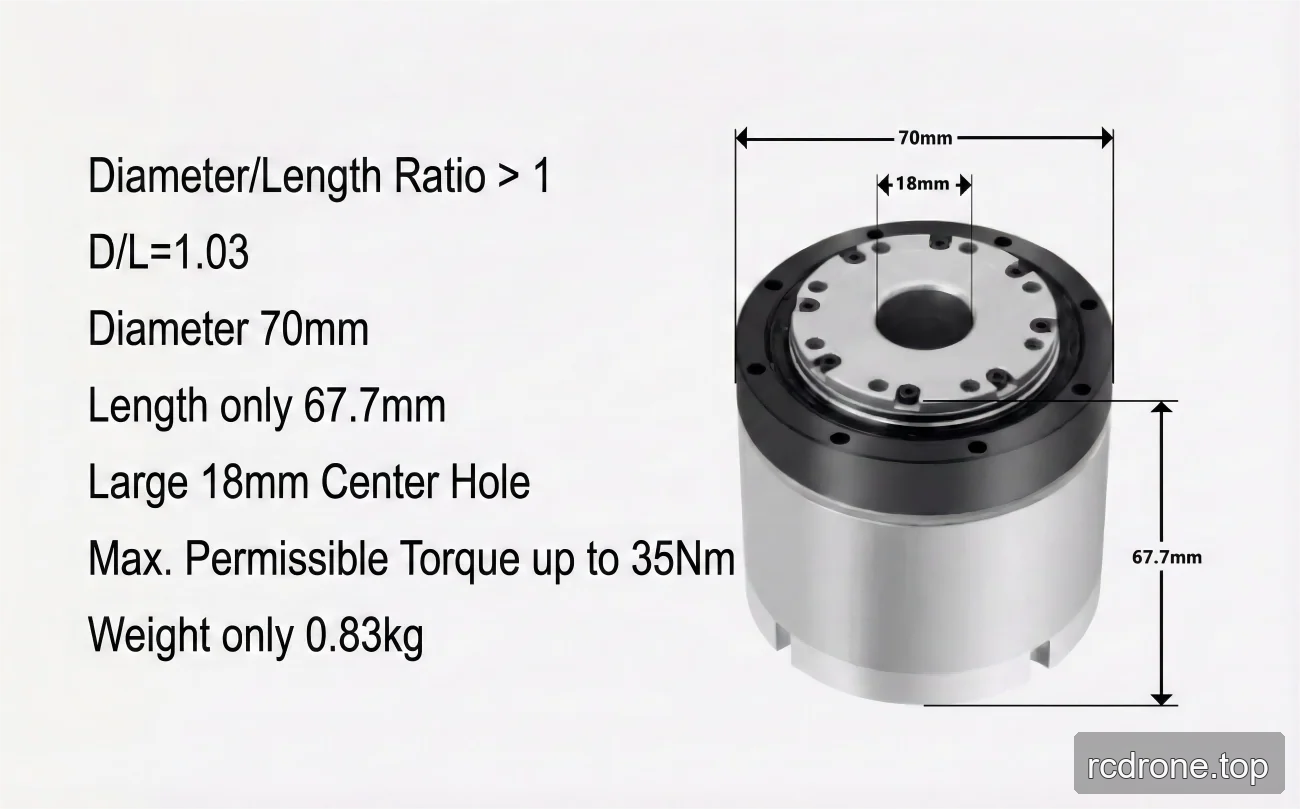
| القطر الخارجي × الطول | 70 × 60.4 مم | 70 × 60.4 مم | 70 × 60.4 مم |
| عزم إدخال تروس الموجة المتوترة (غ-مم²) | 43656 | 43656 | 43656 |
| كتلة إدخال تروس الموجة المتوترة (كغ) | 0.15 | 0.15 | 0.15 |
| الوزن (كغ) | 0.77 | 0.77 | 0.77 |
| المعلمات الشائعة | المعرفة: 18 مم، تصنيف IP: IP54*، نموذج الفرامل: فرامل احتكاك | المعرفة: 18 مم، تصنيف IP: IP54*، نموذج الفرامل: فرامل احتكاك | المعرفة: 18 مم، تصنيف IP: IP54*، نموذج الفرامل: فرامل احتكاك |
| جهاز اختياري | نوع الاتصال: EtherCAT / CANopen / Modbus؛ دقة مخرج المشفر: 19 بت؛ التكرارية/الدقة: ±7/±15 ثانية قوسية أو ±10/±25 ثانية قوسية. | نوع الاتصال: EtherCAT / CANopen / Modbus; دقة مقياس الإخراج: 19 بت; التكرارية/الدقة: ±7/±15 ثانية قوسية أو ±10/±25 ثانية قوسية. | نوع الاتصال: EtherCAT / CANopen / Modbus; دقة مقياس الإخراج: 19 بت; التكرارية/الدقة: ±7/±15 ثانية قوسية أو ±10/±25 ثانية قوسية. |
| محرك دوار بإصدار EtherCAT | واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10 فولت تناظري و STO. | واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10 فولت تناظري و STO. | واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10 فولت تناظري و STO. |
| محرك دوار بإصدار CANopen | واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10 فولت تناظري و STO. | واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10 فولت تناظري و STO. | واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10 فولت تناظري و STO. |
التطبيقات
- الروبوتات البشرية
- الأذرع الروبوتية
- الهياكل الخارجية
- الروبوتات رباعية الأرجل
- مركبات AGV
- روبوتات ARU
التنزيلات
- EROB70F I Series CANopen — رسم التركيب (PDF)
- EROB70F I Series EtherCAT — نموذج ثلاثي الأبعاد (STEP)
- EROB70F I Series CANopen — نموذج ثلاثي الأبعاد (PDF)
- EROB70F I Series CANopeng CANopen — نموذج ثلاثي الأبعاد (STEP)
- EROB70F I Series EtherCAT رسم التركيب — رسم التركيب (PDF)
- EROB70F I Series CANopen رسم التركيب — رسم التركيب (PDF)
تفاصيل بصرية
فيديو المنتج
عرض المنتجات
الأبعاد والبناء
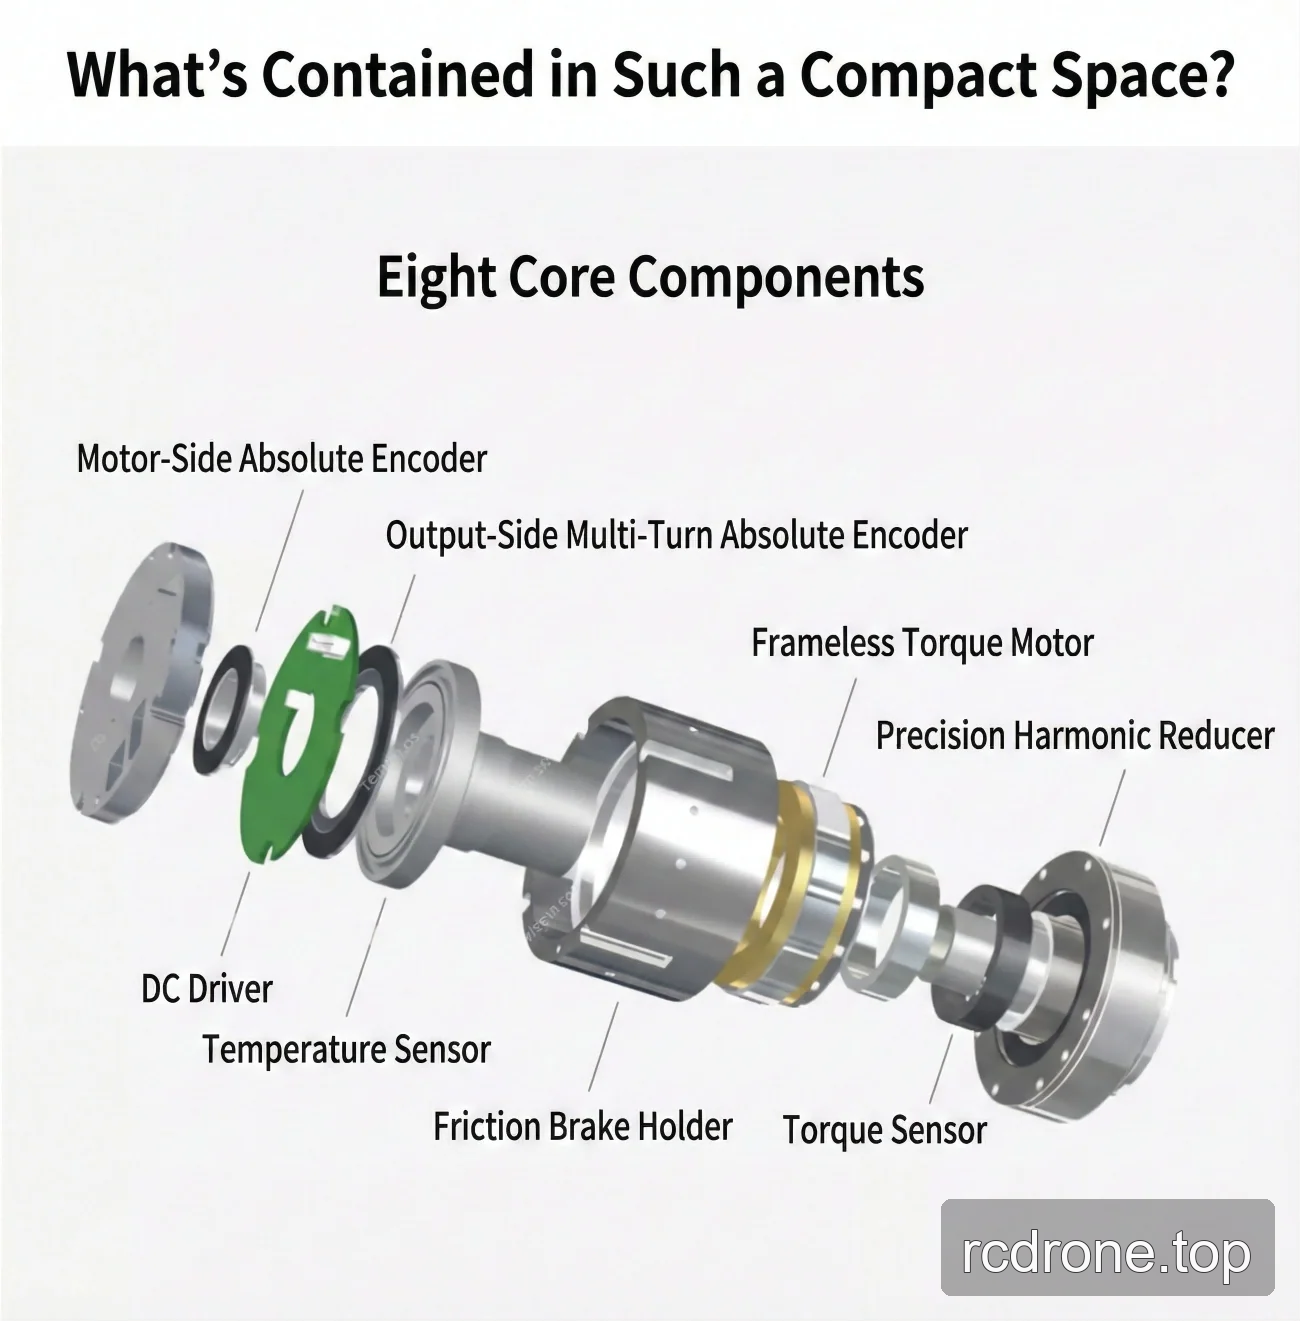
الميزات والتصميم
الواجهات والاتصالات