


ZeroErr eRob 80 I مشغل مفصل الروبوت، CANopen/EtherCAT، نسب تخفيض 50–120
ZeroErr eRob 80 I مشغل مفصل الروبوت، CANopen/EtherCAT، نسب تخفيض 50–120
ZeroErr
السعر العادي
$1,771.00 USD
السعر العادي
سعر البيع
$1,771.00 USD
سعر الوحدة
لكل
الضرائب متضمنة.
شحن يتم احتساب المبلغ عند إتمام عملية الشراء.
تعذر تحميل مدى توفر الطلب


نظرة عامة
يعتبر ZeroErr eRob 80 I محرك مشترك روبوتي متوفر في إصدارات CANopen و EtherCAT، مع خيارات فرامل، ونسب تخفيض، وتكوينات متعددة الدوران/عزم.
الميزات
- اختيارات إصدارات CANopen و EtherCAT.
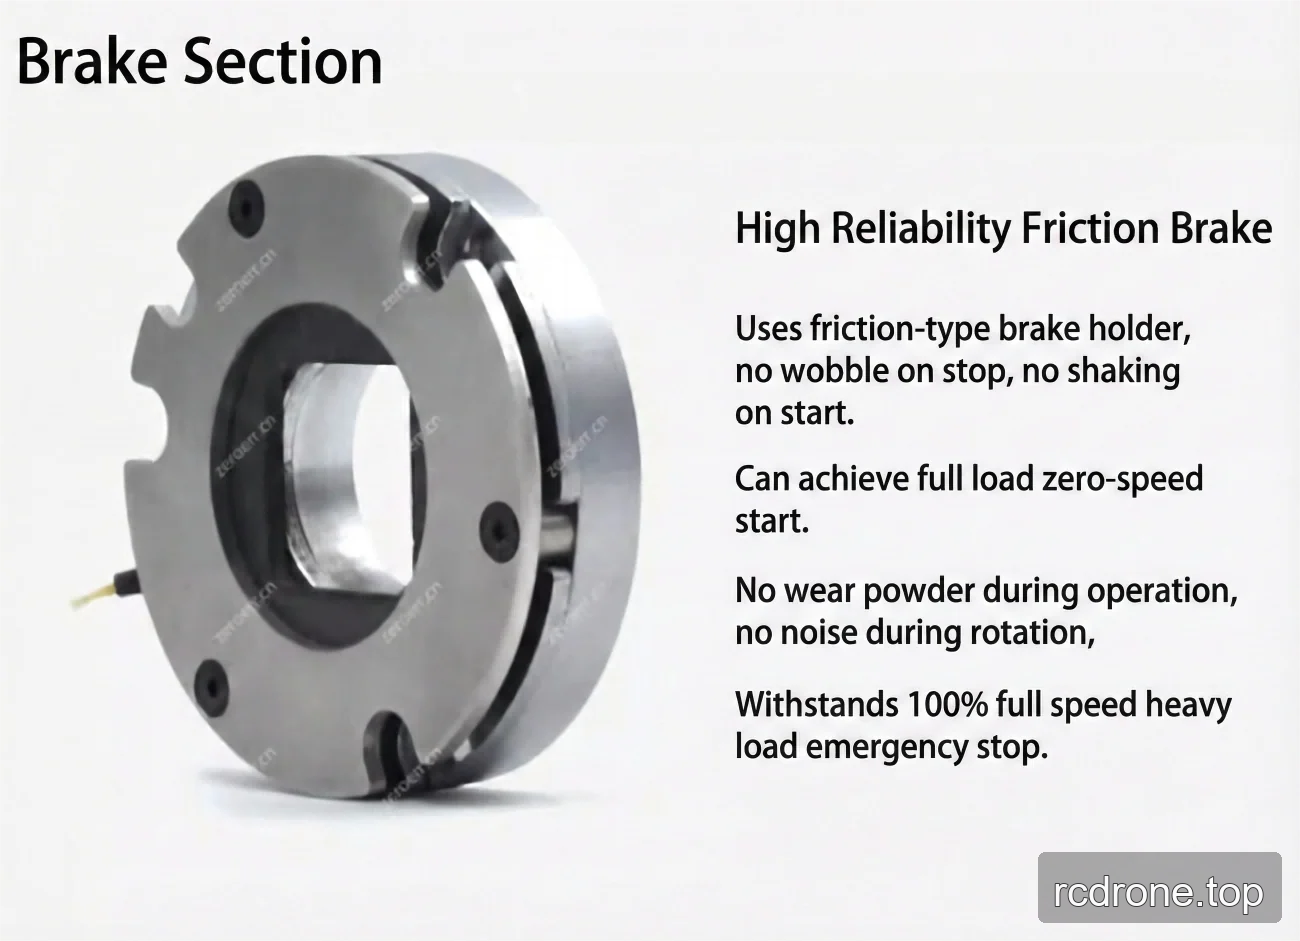
- اختيارات إصدارات مزودة بفرامل وبدون فرامل؛ النموذج المدرج للفرامل هو فرامل احتكاك.
- نسب تخفيض قابلة للاختيار: 50، 80، 100، و120.
- تكوينات متعددة الدوران وعزم قابلة للاختيار.
- أنواع الاتصال بالأجهزة الاختيارية المدرجة كـ EtherCAT و CANopen و Modbus.
- دقة ترميز الإخراج: 19 بت.
- بالنسبة لإصدارات المحرك الدوار لكل من EtherCAT و CANopen، الواجهات الاختيارية هي RS485، Pulse/DIR، I/O، ±10 V تناظرية، و STO.
المواصفات
خيارات التكوين
| الاختيار | القيم المتاحة |
|---|---|
| الإصدار | eRob 80 I (CANopen مع فرامل)؛ eRob 80 I (CANopen بدون فرامل)؛ eRob 80 I (EtherCAT مع فرامل)؛ eRob 80 I (EtherCAT بدون فرامل) |
| نسبة التخفيض | 50؛ 80؛ 100؛ 120 |
| دوران متعدد وعزم | بدون دوران متعدد وبدون عزم؛ بدون دوران متعدد ومع عزم؛ مع دوران متعدد وبدون عزم؛ مع دوران متعدد ومع عزم |
أداء نسبة تروس الموجة المجهدة
| المعلمة | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| عزم الذروة للبداية والتوقف (Nm) | 44 | 56 | 70 | 70 |
| الحد الأقصى المسموح بهقيمة عزم الحمل المتوسط (Nm) | 34 | 35 | 51 | 51 |
| عزم التصنيف (Nm) | 21 | 29 | 31 | 31 |
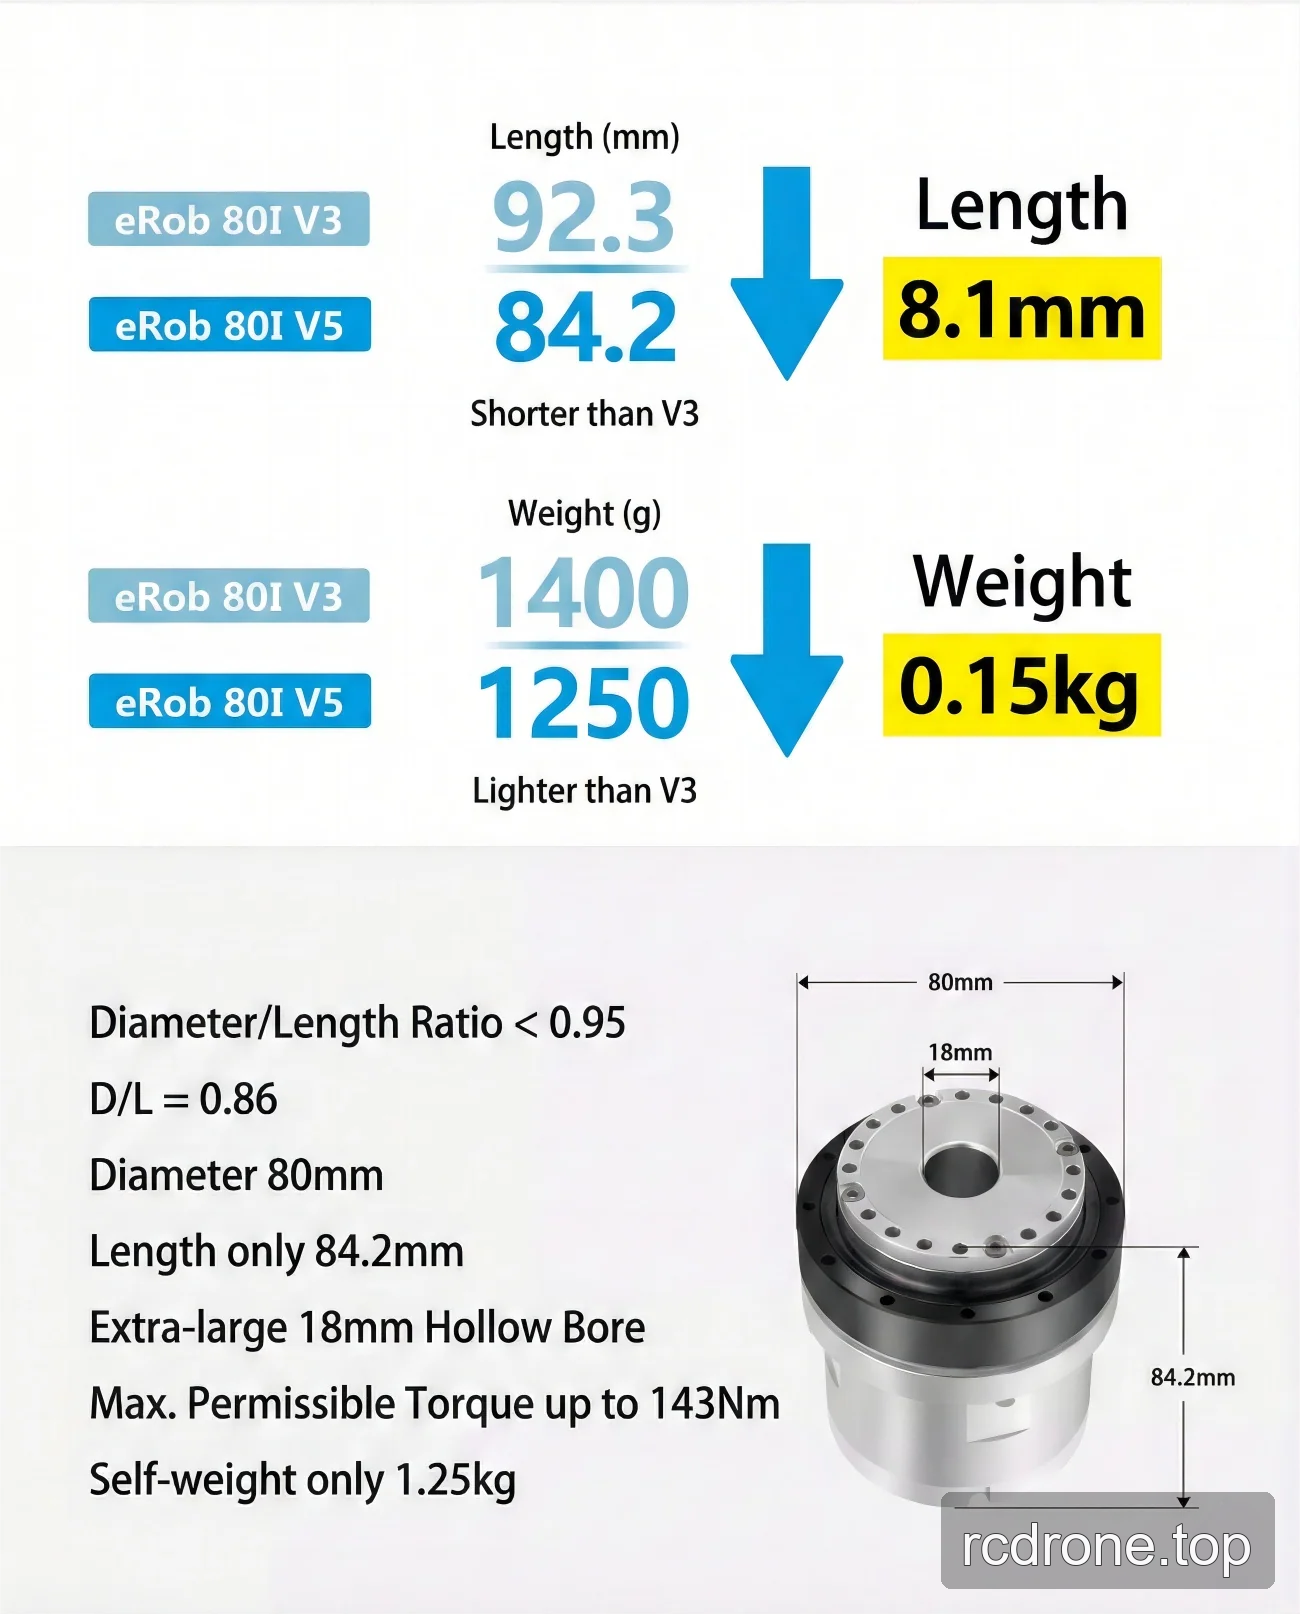
| عزم الدوران الأقصى المسموح به (Nm) | 91 | 113 | 143 | 112 |
| أقصى سرعة دوران للإخراج (RPM) | 60 | 37.5 | 30 | 25 |
| طاقة المحرك (W) | 126 | |||
| جهد إدخال الطاقة (V) | 48 V (±10%) | |||
| عطالة إخراج تروس الموجة المتوترة (g·mm²) | 143080 | |||
| كتلة إخراج تروس الموجة المتوترة (kg) | 0.227 | |||
| القطر الخارجي × الطول | 80 × 64.2 مم | |||
| عزم القصور الذاتي لمدخل تروس الموجة المتوترة (غ·مم²) | 41815 | |||
| كتلة مدخل تروس الموجة المتوترة (كغ) | 0.148 | |||
| الوزن (كغ) | 1.03 | |||
| المعلمات الشائعة | المعرف: 18 مم؛ تصنيف IP: IP54*؛ نموذج الفرامل: فرامل احتكاك | |||
| الجهاز الاختياري | نوع الاتصال: EtherCAT / CANopen / Modbus؛ دقة مقياس الإخراج: 19 بت؛ التكرارية/الدقة: ±7/±15 ثانية قوسية أو ±10/±25 ثانية قوسية. | |||
| إصدار EtherCAT من المحرك الدوار | واجهة اختيارية: RS485، نبضة/DIR، I/O، ±10 فولت تناظري وSTO. | |||
| إصدار CANopen لمحرك دوار | واجهة اختيارية: RS485، نبضة/اتجاه، إدخال/إخراج، ±10 فولت تناظري و STO. | |||
التنزيلات
- EROB70F I Series CANopen EROB80I — رسم التركيب (PDF)
- EROB80I I Series EtherCAT — نموذج ثلاثي الأبعاد (ZIP)
- EROB70F I Series CANopen — نموذج ثلاثي الأبعاد (PDF)
- EROB80I I Series CANopen — نموذج ثلاثي الأبعاد — ملف STEP (ZIP)
- EROB80I I Series EtherCAT رسم التركيب — رسم التركيب (PDF)
- EROB80I I Series CANopen رسم التركيب — رسم التركيب (PDF)
التطبيقات
- الروبوتات البشرية
- الأذرع الروبوتية
- الهياكل الخارجية
- الروبوتات رباعية الأرجل
- مركبات AGV
- روبوتات ARU
التفاصيل المرئية
فيديو المنتج
عرض المنتجات

الأبعاد والبناء
الخيارات ومقارنة النماذج

الميزات والتصميم

الواجهات والاتصالات

المواصفات والأداء

أمثلة على التطبيقات



