محرك مفصل روبوت ZeroErr eRob 90 T، بجهد 48 فولت، يدعم EtherCAT/CANopen، نسب 50/80/100
محرك مفصل روبوت ZeroErr eRob 90 T، بجهد 48 فولت، يدعم EtherCAT/CANopen، نسب 50/80/100
ZeroErr
تعذر تحميل مدى توفر الطلب


نظرة عامة
محرك ZeroErr eRob 90 T للمفاصل الروبوتية متوفر بإصدارات CANopen أو EtherCAT، كل منها يمكن اختياره مع أو بدون مستشعر عزم الدوران. اختر نسبة تخفيض 50 أو 80 أو 100 وإصدار مع أو بدون ذاكرة متعددة الحلقات.
الميزات
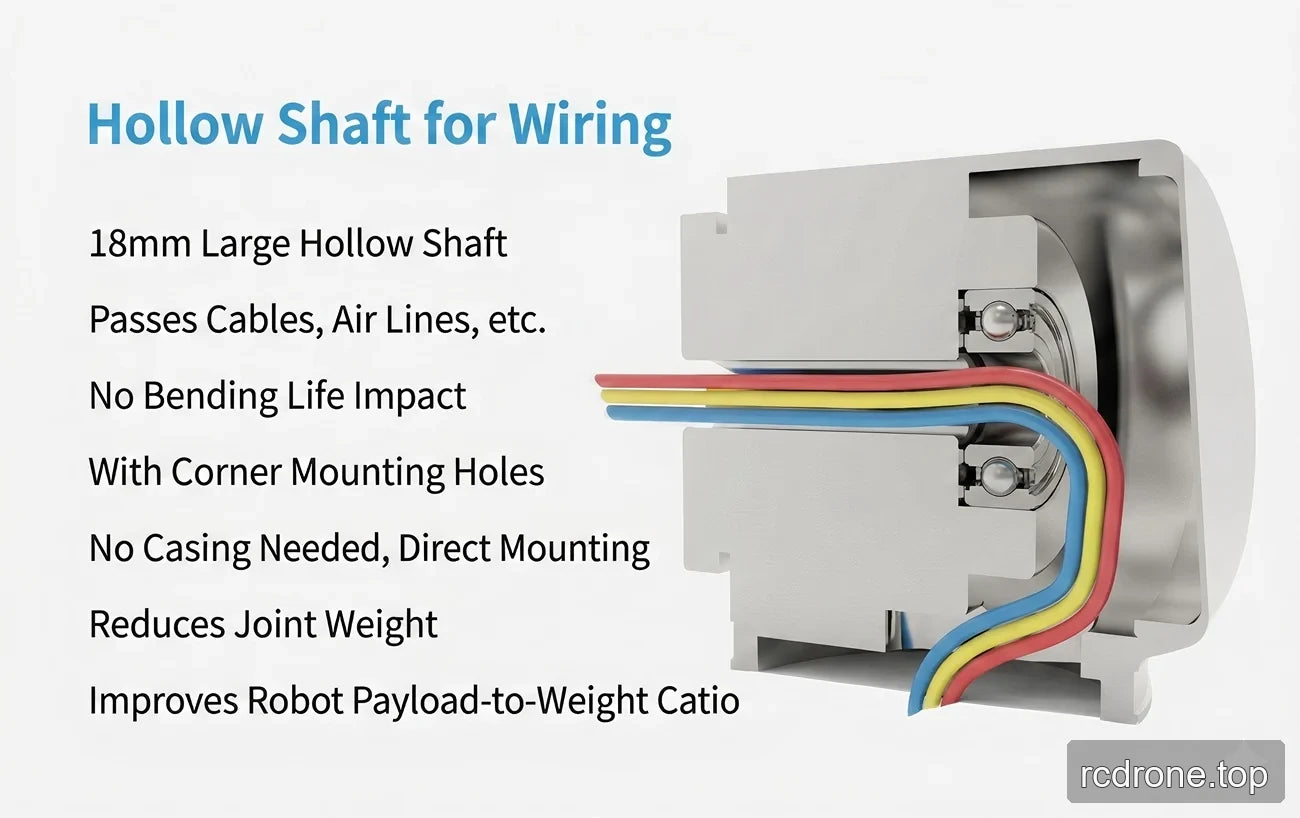
- عمود مجوف بقطر 18 مم / ثقب تمرير لتوجيه الكابلات وخطوط الهواء.
- ثقوب تركيب الزاوية وتصميم التركيب المباشر؛ لا يُذكر أن غلافًا مطلوبًا.
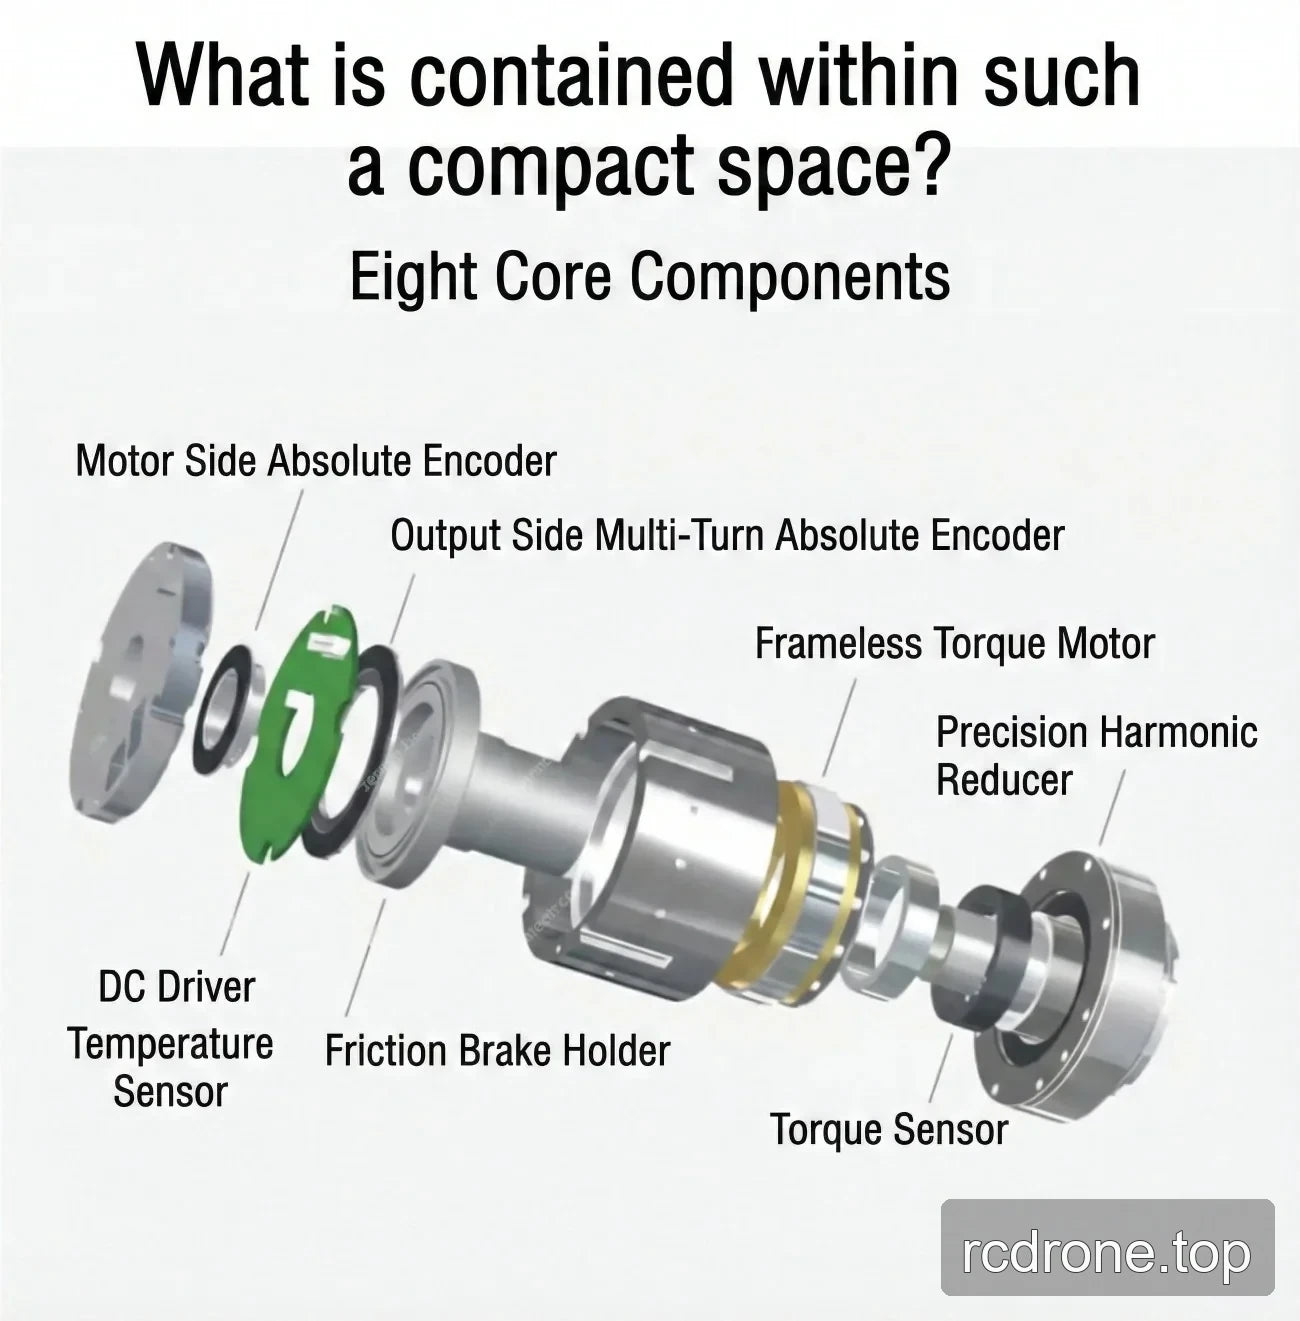
- فرامل تخميد احتكاكية؛ تُدرج إدخال المعلمات الشائعة أيضًا فرامل احتكاكية.
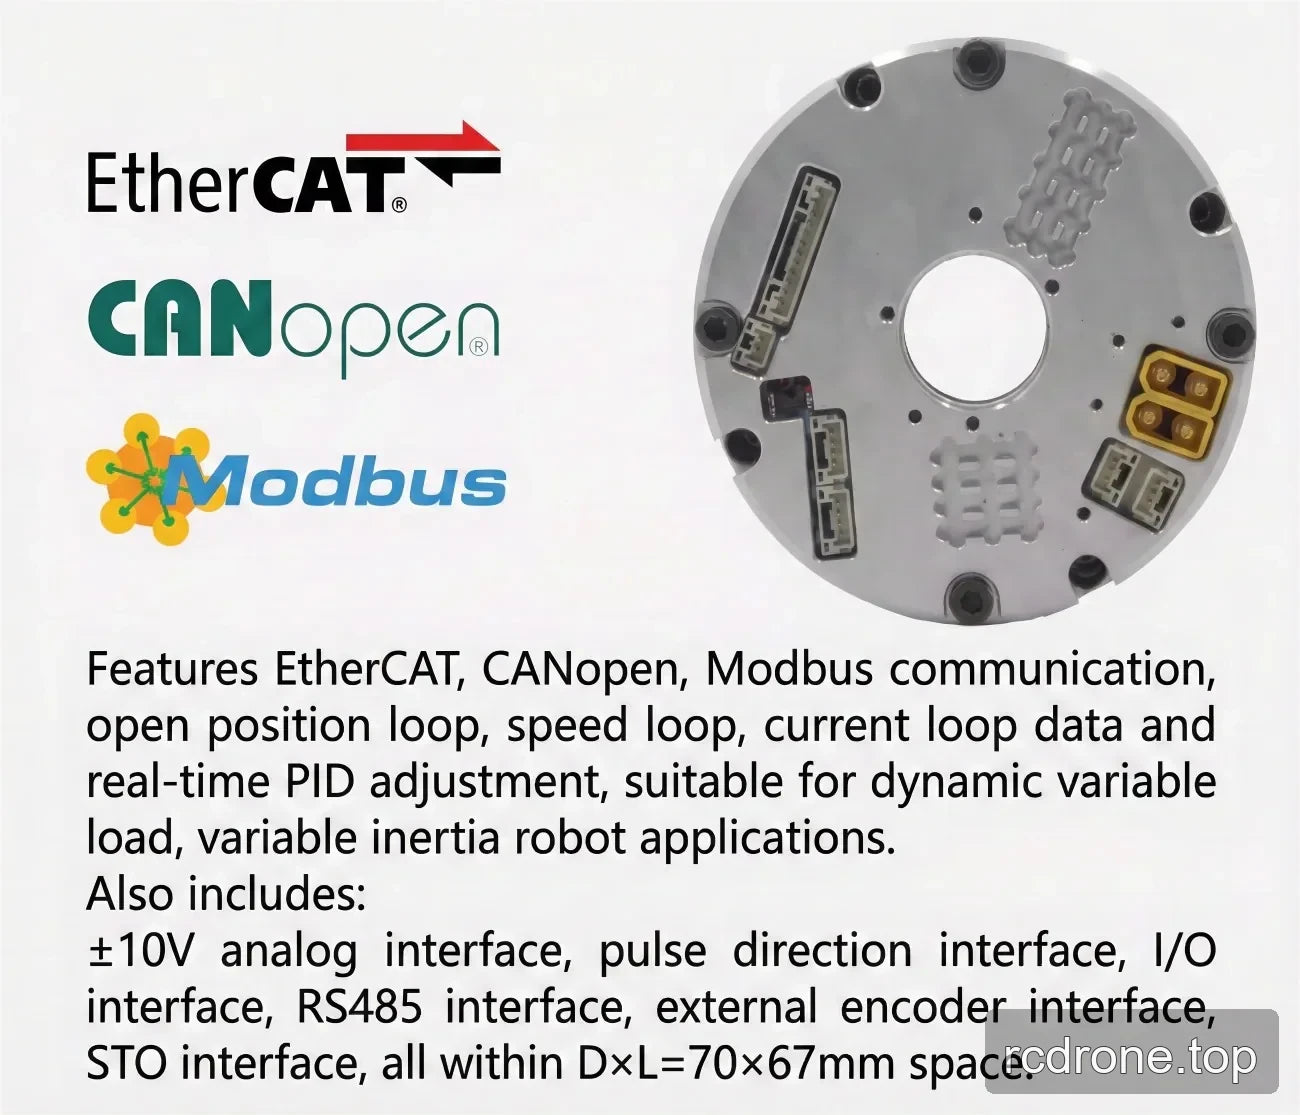
- واجهة تفاضلية كاملة مع قدرة قوية على مقاومة التداخل وموصلات مزدوجة لمقاومة الفتح للتوصيل التسلسلي أو المتوازي.
- تصنيف IP65؛ تُدرج إدخال المعلمات الشائعة IP65*.
- يُذكر أن توجيه العمود المجوف ليس له تأثير على عمر الانحناء ويساعد في تقليل وزن المفصل وتحسين نسبة الحمولة إلى الوزن.
المواصفات
تكوينات قابلة للاختيار
| الاختيار | الخيارات المتاحة |
|---|---|
| الإصدار | eRob 90 T (CANopen مع مستشعر عزم الدوران)؛ eRob 90 T (CANopen بدون مستشعر عزم الدوران)؛ eRob 90 T (EtherCAT مع مستشعر عزم الدوران)؛ eRob 90 T (EtherCAT بدون مستشعر عزم الدوران) |
| نسبة التخفيض | 50؛ 80؛ 100 |
| ذاكرة متعددة الحلقات | بدون ذاكرة متعددة الحلقات؛ مع ذاكرة متعددة الحلقات |
المعلمات الفنية
تحدد الجدول الفني المصدر النموذج / سلسلة المفاصل كـ eRob90HXXT وتستخدم الأعمدة التالية لنسبة تروس الموجة المتوترة.
| معامل | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| نموذج / سلسلة المفاصل | eRob90HXXT | |||
| نسبة تروس موجة الشد | 20-50 | 20-80 | 20-100 | 20-120 |
| عزم الدوران الأقصى للبداية/التوقف (Nm) | 73 | 96 | 107 | 113 |
| عزم الحمل المتوسط الأقصى المسموح به (Nm) | 44 | 61 | 64 | 64 |
| عزم الدوران المقياس (Nm) | 33 | 44 | 52 | 52 |
| الأقصى المسموح بهعزم الدوران اللحظي (Nm) | 127 | 165 | 191 | 191 |
| Max. سرعة الدوران الناتجة (RPM) | 60 | 37.5 | 30 | 25 |
| قوة المحرك (W) | 300 | |||
| جهد مصدر الطاقة (V) | 48 V (±10%) | |||
| ملاحظة مصدر الطاقة | يرجى القراءة بعناية: "لماذا لا يمكن استخدام مصدر طاقة عادي كمصدر طاقة للوحدة؟" و "دليل الوحدة المشتركة الفصل 3 تعليمات طاقة الإدخال eRob". | |||
| دقة ترميز الإخراج | 19 بت | |||
| قابلية التكرار / الدقة المطلقة (ثانية قوسية) | ±10 / ±45 ثانية قوسية | |||
| حافلة الاتصال | EtherCAT / CANopen | |||
| القطر الخارجي × الطول × الثقب المار (مم) | 96 × 123.8 × 18 | |||
| الوزن (كجم) | 2.6 | |||
| تصميم الواجهة | واجهة تفاضلية بالكامل، مقاومة قوية للتداخل؛ موصلات مزدوجة مضادة للفك، يمكن توصيلها على التوالي/التوازي. | |||
| فرامل | فرامل تخميد الاحتكاك | |||
| تصنيف IP | IP65 | |||
| عطالة إدخال تروس الموجة المتوترة (غ·مم²) | 147025 | |||
| كتلة إدخال تروس الموجة المتوترة (كغ) | 2.6 | |||
| المعلمات الشائعة | المعرف: 18 مم، تصنيف IP: IP65*، الفرامل: فرامل احتكاك | |||
| جهاز اختياري | الاتصال: EtherCAT / CANopen / Modbus؛ دقة مقياس الإخراج: 19 بت؛ التكرارية/الدقة: ±7/±15 ثانية قوسية أو ±10/±25 ثانية قوسية | |||
| محرك دوار بإصدار EtherCAT | واجهة اختيارية: RS485، Pulse/DIR، I/O، ±10 فولت تناظري و STO | |||
| محرك دوار بإصدار CANopen | واجهة اختيارية: RS485، Pulse/DIR، I/O، ±10 فولت تناظري و STO | |||
التنزيلات
EROB170I I Series EtherCAT eRob90T — نموذج ثلاثي الأبعاد (ZIP)
EROB170I I Series EtherCAT — نموذج ثلاثي الأبعاد (ZIP)
EROB90 T Series EtherCAT — نموذج ثلاثي الأبعاد — ملف STEP (ZIP)
EROB90 T Series CANopen — نموذج ثلاثي الأبعاد — ملف STEP (ZIP)
EROB90 T Series EtherCAT رسم تركيب — رسم التركيب (PDF)
EROB90 T Series CANopen رسم تركيب — رسم التركيب (PDF)
التطبيقات
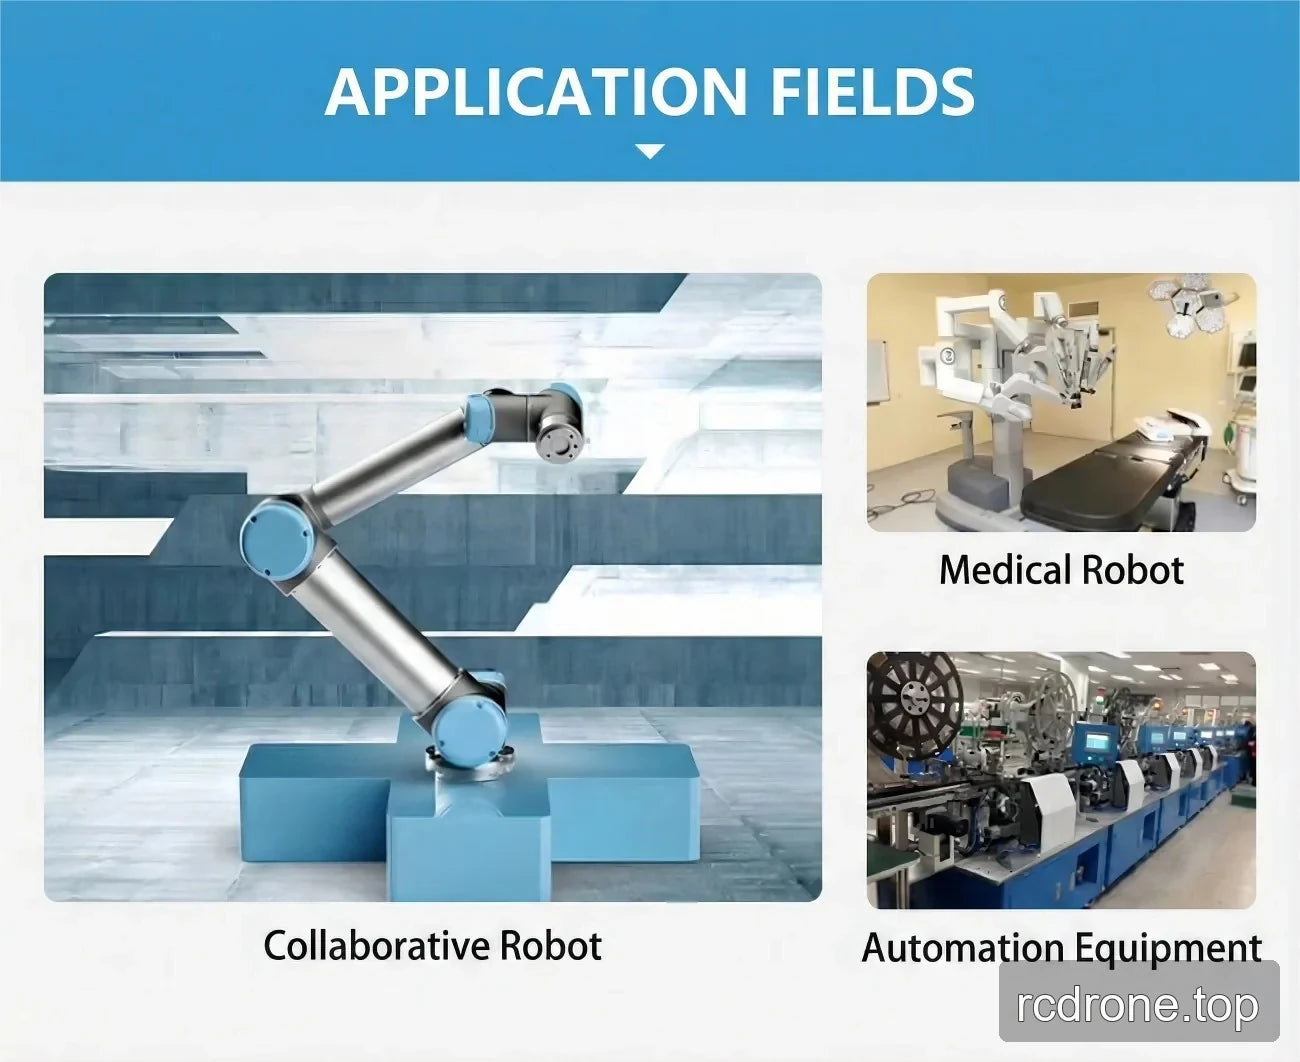
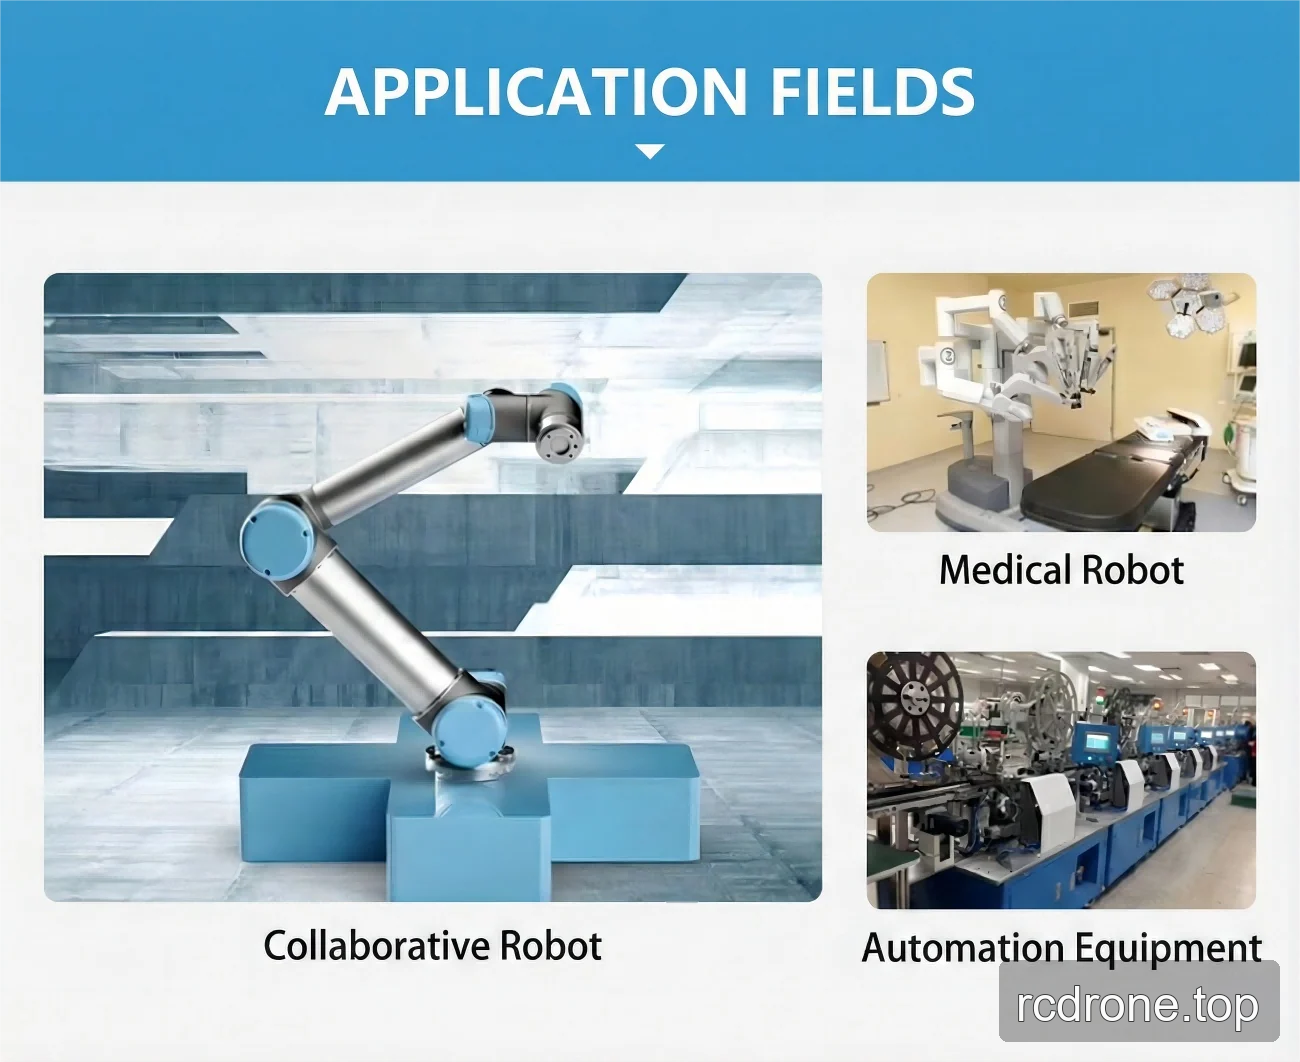
تشمل سيناريوهات التطبيق المدرجة لهذا المفصل الروبوتات البشرية، وأذرع الروبوت، والهياكل الخارجية، والروبوتات رباعية الأرجل، ومركبات AGV، وروبوتات ARU، والروبوتات التعاونية، والروبوتات الطبية، ومعدات الأتمتة.
تفاصيل بصرية
فيديو المنتج
مشاهدات المنتج

الميزات والتصميم
الواجهات والاتصالات
المواصفات والأداء

أمثلة على التطبيقات