


24GP-370 Planeten-DC-Getriebemotor mit Encoder, 12V/24V
24GP-370 Planeten-DC-Getriebemotor mit Encoder, 12V/24V
Jiali Motor
Verfügbarkeit für Abholungen konnte nicht geladen werden


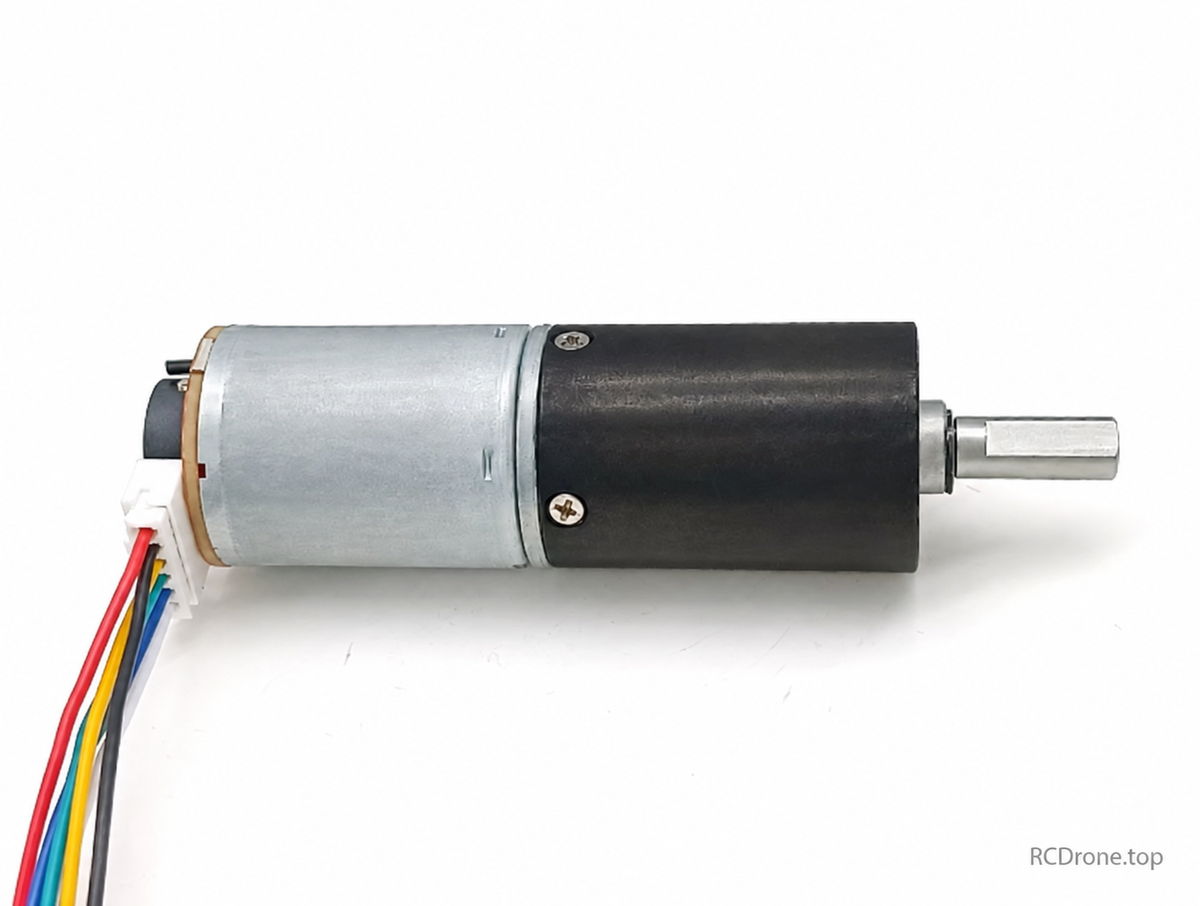
24GP-370 Planetengetriebemotor
24GP-370 bürstenloser Planetengetriebemotor mit einem A/B magnetischen Hall-Einkoder. Dies ist eine separate Version mit Einkoder.
Wählen Sie Ihre Konfiguration
Wählen Sie die Nenn-DC-Spannung und die Leerlauf-Ausgangsgeschwindigkeit, den Wellen-Durchmesser, wo angeboten, und das Zubehörpaket. Die tatsächliche Geschwindigkeit verringert sich unter Last. Zubehör ist nur enthalten, wenn es im ausgewählten Paket genannt wird.
Technische Daten
- 12V oder 24V DC gemäß ausgewählter Variante; 9–1200RPM Ausgang.
- Gehäusedurchmesser ungefähr 24mm; Motorabschnitt 31mm plus 8.7mm Einkoderverlängerung.
- Illustrierte 6mm Welle ragt 16mm mit einer 12mm flachen Fläche und 5.5mm über die flache Fläche hinaus. Die Übersichtstabelle sagt ebenfalls 15mm; bestätigen Sie die ausgewählte Welle, wenn der Sitz kritisch ist. Die 4mm alternative Zeichnung ist keine Verkaufsoption.
- Vier M2.5 Montageschraubenlöcher, 4mm tief, auf einem 19mm Teilkreis; 9mm Positionierboss; Kabel ungefähr 150mm.
- Ungefähres Gesamtgewicht des Motors 150g.
Lieferantenleistungsdaten
| Leerlaufdrehzahl RPM | 12V Drehmoment (kgf.cm) | 24V Drehmoment (kgf.cm) | Übersetzungsverhältnis | Getriebe L (mm) | Belastete RPM |
|---|---|---|---|---|---|
| 1200 | 0.3 | 0.4 | 5 | 20.5 | 1000 |
| 375 | 0.7 | 0.8 | 16 | 26.3 | 300 |
| 240 | 1.2 | 1.4 | 25 | 26.3 | 200 |
| 94 | 2.2 | 2.5 | 64 | 32.2 | 75 |
| 60 | 3 | 3.6 | 100 | 32.2 | 50 |
| 48 | 4.2 | 4.5 | 125 | 32.2 | 38 |
| 40 | 6 | 7 | 151 | 32.2 | 32 |
| 19 | 11 | 12 | 320 | 38 | 15 |
| 12 | 16 | 22 | 500 | 38 | 10 |
| 9 | 22 | 26 | 688 | 38 | 7.5 |
Der Lieferant verwendet das Leistungsdiagramm 24GP-370 erneut, einschließlich 6V Referenzdaten und Gewichten für den einfachen Motor.Verwenden Sie das Encoder-Übersicht Gewicht von etwa 150 g für diese Version. Die Übersicht hat inkonsistente Spannungs-/Verhältnistexte; verfügbare Optionen sind 12V/24V und Verhältnisse in der obigen Tabelle.
A/B Hall-Encoder
Zweikanaliger inkrementeller magnetischer Hall-Encoder, 11 Impulse pro Motorumdrehung pro Kanal vor der Übersetzung. Die Quelle listet 22 magnetische Pole (11 Polpaare), 100 kHz Reaktion, integrierte Pull-up-Widerstände und einen PH2.0-Anschluss. Die Encoder-Versorgung beträgt 3,3–5V DC, getrennt von der Motorversorgung.
| Draht | Funktion |
|---|---|
| Rot | Motorversorgungsleitung + |
| Weiß | Motorversorgungsleitung − |
| Schwarz | Encoder-Masse |
| Blau | Encoder-Versorgung +3.3–5V |
| Grün | Encoder-Signal-Kanal |
| Gelb | Encoder-Signal-Kanal |
Umkehren Sie nur die rot/weißen Motorleitungen, um die Drehung zu ändern. Tauschen Sie niemals die Polarität der Encoder-Stromversorgung oder wenden Sie 12V/24V auf die Encoder-Versorgung oder Signale an. Für eine Kante eines Kanals gilt: Getriebeausgangs-RPM = 60 × Pulsfrequenz (Hz) / (11 × Übersetzungsverhältnis). Quadraturzählkonventionen können einen anderen Zählmultiplikator verwenden.
Lieferantendatenhinweise
Abmessungen und Gewichte sind ungefähr. Leistung, Strom, Geräusch, Temperatur und Dauerbetriebswerte sind vom Lieferanten angegeben; die Messbedingungen sind nicht vollständig spezifiziert. Wenn Leistung und Strom nicht übereinstimmen, bestätigen Sie die tatsächliche Versorgungsanforderung, anstatt anzunehmen, dass die angegebene Wattzahl die verifizierte elektrische Eingangsleistung ist. Stallschub ist ein Limit, kein kontinuierlicher Betriebswert. Es wird keine wasserdichte Bewertung bereitgestellt.
Inhalt des Pakets
Ein Motor in der ausgewählten Konfiguration, plus nur die im Paketoption genannten Zubehörteile. Netzteil und Geschwindigkeitsregler sind nicht im Motor Only enthalten. Steckertyp und vollständige Controller-Bewertungen sind nicht angegeben.
Details
Planetarischer DC-Getriebemotor

Motorfunktionen

Motorbau

Technische Daten

Abmessungen

A/B Hall-Encoder

Encoder-Spezifikationen und Verkabelung

Leistungsdaten

Optionale Halterungsabmessungen

Drehmomentauswahl
