CHIHAI CHF-GM12-N10 Hall-Encoder-DC-Getriebemotor, 3V, 3 Impulse/Umdrehung
CHIHAI CHF-GM12-N10 Hall-Encoder-DC-Getriebemotor, 3V, 3 Impulse/Umdrehung
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der CHIHAI MOTOR CHF-GM 12-N 10-ABHL DC-Getriebemotor kombiniert einen Miniatur- Bürstenmotor, Metall-Reduktionsgetriebe und einen 3PPR magnetischen Hall-Encoder für kompakte, mit Feedback ausgestattete Mechanismen. Wählen Sie ein Paket und ein Übersetzungsverhältnis; alle wählbaren Konfigurationen verwenden die 3 V 27-Typ Motorwicklung.
Eigenschaften
- Kompakter Metallgetriebetrain und Kupferdraht-Ankerwicklung.
- 3 mm D-Welle mit 10 mm Projektion Referenz.
- AB-Quadratur-Feedback für Richtungs- und Drehungserkennung.
- Passendes sechsadriges Kabel und optionaler Encoder-Abdeckung oder Montageschiene.
Technische Daten
| Marke / Modell | CHIHAI MOTOR / CHF-GM 12-N 10-ABHL; 3 V 27-Typ Wicklung |
| Produkt | Miniatur-DC-Getriebemotor mit Metall-Reduktionsgetrieben und AB-incremental-magnetischem Hall-Encoder |
| Wählbare Abmessungen | Verpackung und Übersetzungsverhältnis; 3 V Wicklung ist in diesen 36retailSKUs festgelegt |
| Motorleistungszustand | DC 3.0 V, 27-Typ Eingangs-Motor, 22000 U/min Eingangsreferenz; Leistungsreferenz 0.42 W |
| Strom bei 3 V | Leerlauf≤180 mA; Nenn≤0.45 A; Blockierung≤0.85 A |
| Ausgangswelle | 3 mm D Welle, Durchmesser+0/-0.03 mm; 10.0±0.3 mm Projektion; 2.5+0/-0.1 mm flach über Referenz; 4 mm Stützmerkmal |
| Mechanische Referenzen | Getriebe vorne 10×12 mm, maximale Breite 12,5 mm; 9 mm Montageraster; 2×M 1,6 Löcher; 10,1 mm Merkmal; 0,7 mm Schulter |
| Motor/Gehäuse Zeichnung | 17,0 mm REF Motorabschnitt; 26,2 mm MAX Gehäusereferenz; hinten 12 mm Hülle, 9,5 mm Magnetreferenz und 2 mm hinteres Merkmal |
| Hallgeber | AB Quadratur-Rechtecksignals; 3PPR an der Motorwelle; 6 magnetische Pole/3 Polpaare |
| Hallversorgung | 3,3 V DC oder 5,0 V DC; getrennt von der Motorversorgung |
| Antwort / Signalaufbereitung | 100kHz Referenz; Onboard Pull-up/Signalformungswiderstände für kompatible MCU-Eingänge |
| Stecker / Kabelbaum | ZH 1.5-6PIN, passendes Kabel enthalten; Zeichnung 100±5 mm Kabelbaum Referenz |
| Magnet | D 9.5×d 1.0×h 2 mm Zeichnungsreferenz; planare Magnetisierung, 3 Polpaare |
| Motorgewicht | Ungefähr 10,5 g netto Referenz; Zubehör und Verpackung zusätzlich |
3 V Geschwindigkeit, Drehmoment und Ausgangspuls Referenz
Leerlaufdrehzahl und Nenn Drehzahl sind unterschiedliche Betriebsbedingungen. Nenn Drehmoment ist angegeben in gf.cm; Stillstandsdrehmoment ist angegeben in kgf.cm. Die 27-Typ und 22000 U/min Etiketten identifizieren die Eingangs-Motorreferenz, nicht eine 27 V Versorgung oder Getriebeausgangsgeschwindigkeit.
| Nominelles Verhältnis : 1 | Leerlauf-drehzahl | Nenn-drehzahl | Nenn-drehmoment gf.cm | Stillstandsdrehmoment kgf.cm | Hall-Ausgangspuls Referenz |
|---|---|---|---|---|---|
| 10 | 2000 | 1000 | 30 | ≥0.08 | 29.04 |
| 20 | 1000 | 500 | 70 | ≥0.16 | 58.07 |
| 30 | 660 | 330 | 100 | ≥0.24 | 88.41 |
| 50 | 400 | 200 | 180 | ≥0.4 | 153.30 |
| 100 | 200 | 100 | 350 | ≥0.8 | 297,90 |
| 150 | 130 | 65 | 500 | ≥1.2 | 452,87 |
| 210 | 95 | 47 | 700 | ≥1.7 | 629,27 |
| 298 | 67 | 32 | 1000 | ≥2.2 | 893,70 |
| 380 | 52 | 26 | 1300 | ≥3.0 | 1137,47 |
Der Hall-Ausgangsreferenz entspricht 3 Basisimpulsen pro Motorumdrehung multipliziert mit der tatsächlichen Getriebeübersetzung.Fraktionale Pulsreferenzen spiegeln das zugrunde liegende Übersetzungsverhältnis wider; sie sind nicht das nominale Selektorverhältnis. Das Zählen aller A/B-Kanten ändert die Zählkonvention und ändert nicht die 3PPR-Basisspezifikation. Vermeiden Sie Störungen und Überlastungen; Störfiguren legen kein kontinuierliches Drehmoment fest.
Sechs-Draht-Verbindung
| Pin | Draht | Signal | Funktion |
|---|---|---|---|
| 1 | Rot | M 1 / M+ | Motorversorgung positiv |
| 2 | Schwarz | GND | Hallversorgung Erde |
| 3 | Gelb | C 1 / A | Encoder PhaseA Ausgang |
| 4 | Weiß | C 2 / B | Encoder PhaseB Ausgang |
| 5 | Blaue | VCC | Hallversorgung 3,3 V oder 5.0 V |
| 6 | Grün | M 2 / M- | Motorversorgung negativ |
Halten Sie die Motorversorgung getrennt von der Hall-Logikversorgung. Verwenden Sie 3 V für den ausgewählten Motor und eine geeignete 3,3 V oder 5,0 V Versorgung für den Encoder; schließen Sie die Motorversorgungs-Spannung nicht an die Signal-Ausgänge an. Überprüfen Sie die markierte Pin-Ausrichtung und die gemeinsame Signalmasse vor dem Anschluss. Rot/Grün sind die Motoranschlüsse; Schwarz ist Hall-Masse. Drehen Sie die Motorpolarität nach dem Stoppen um, um die Richtung umzukehren; die A/B-Sequenz zeigt die Drehrichtung an. Ein kompatibler Motorantrieb und ein Feedback-Prozessor sind separat.
Mechanische Passform und Zubehör
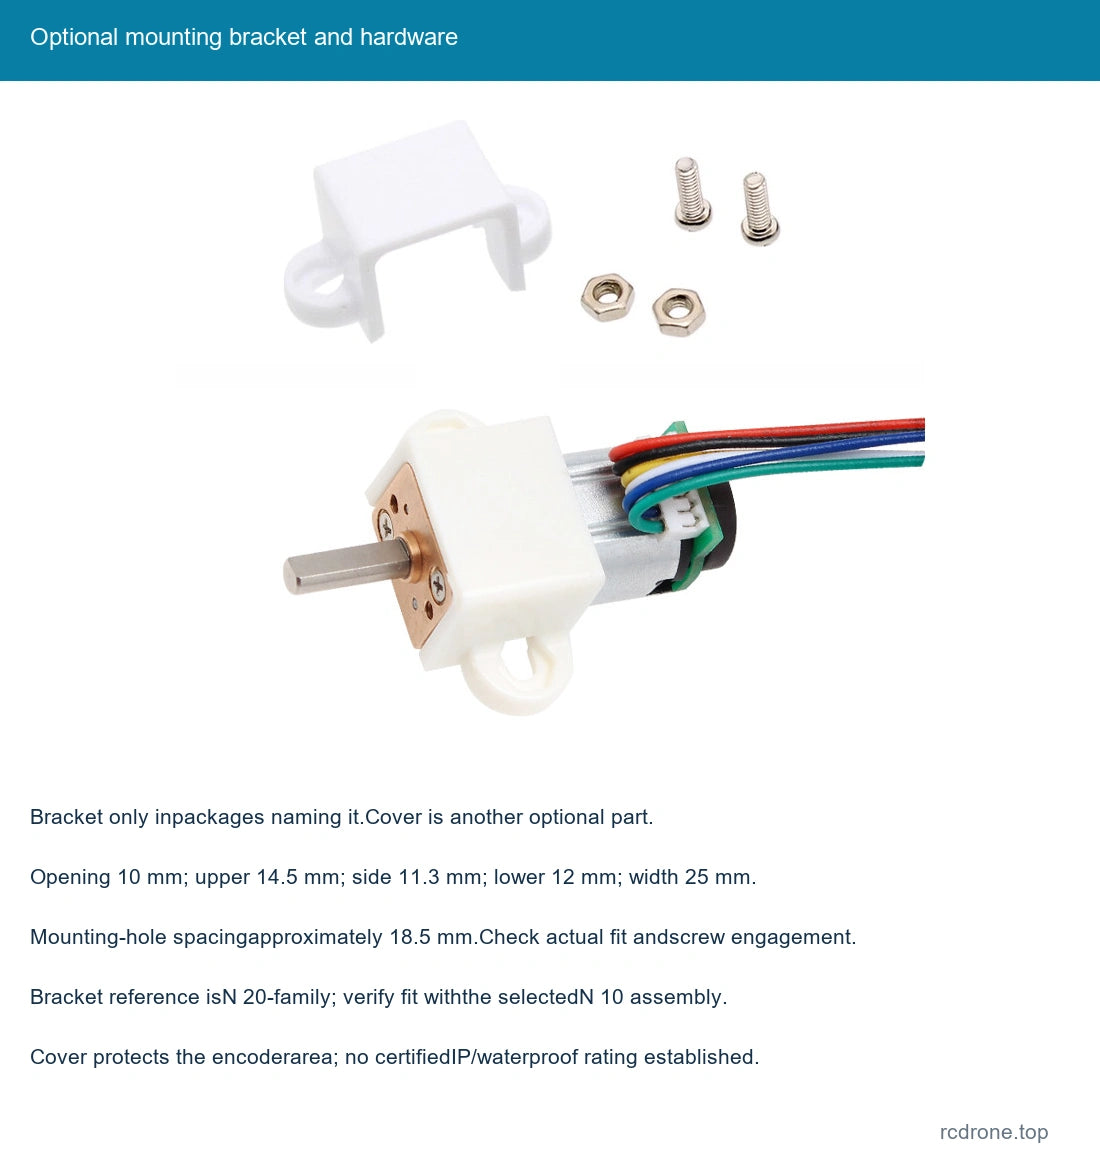
Überprüfen Sie die vollständige mechanische Zeichnung und den Wellenabstand vor der Montage. Die optionale weiße Halterungsreferenz hat eine Öffnung von 10 mm, eine obere Breite von 14,5 mm, eine Seitenreferenz von 11,3 mm, eine untere Breite von 12 mm, eine gesamte Montagebreite von 25 mm und ungefähr 18.5 mm Montageraum. Die Halterungsreferenz ist mit N 20-Familie gekennzeichnet; bestätigen Sie die tatsächliche Passform und das Schraubenengagement mit der ausgewählten N 10-Baugruppe. Halten Sie die Schrauben von internen Zahnrädern und Motorenteilen fern.
Die optionale Abdeckung schützt den hinteren Encoderbereich vor zufälligem Kontakt und Staub. Sie stellt keine zertifizierte IP-Bewertung her und macht den Motor nicht wasserdicht. Paketfotos zeigen die Abdeckung und die Halterung separat, um den Inhalt zu identifizieren; nur ein Motor wird geliefert.
Anwendungen
Kompakte robotische Mechanismen, kleine fahrzeugmontierte Halterungen, Smart-Home-Mechanismen, Miniatur-Positionierungssysteme und andere kleine Antriebe, bei denen die 3 V Wicklung, Geschwindigkeit, Drehmoment, Welle und Feedback-Schnittstelle zur Anwendung passen. Ein kompletter Roboter, Fahrzeug, kabellose Ladehalterung oder Positionierungscontroller ist nicht enthalten.
Was ist enthalten
| Ausgewähltes Paket | Inhalt |
|---|---|
| Nur Motor | Ein ausgewählter Motor mit Hall-Sensor und sechsadrigem Kabel. |
| Motor + Encoder-Abdeckung | Ein ausgewählter Motor/Kabel und eine schützende Encoder-Abdeckung. |
| Motor + Montageschiene | Ein ausgewählter Motor/Kabel und eine Montageschiene mit abgebildetem Montagematerial. |
| Motor + Abdeckung + Halterung | Ein ausgewählter Motor/Kabel, eine Abdeckung und eine Montageschiene mit abgebildetem Material. |
Der Motor allein enthält nicht die optionale Abdeckung oder Halterung. Ein Netzteil, Motorsteuerung, MCU, Feedback-Leser und vollständiger Mechanismus sind nicht enthalten.
FAQ
Bedeutet 3PPR, dass das Kabel drei Drähte hat?
Nein. Es ist die Basis-Encoder-Pulsanzahl pro Motorumdrehung. Die bereitgestellte Verbindung verwendet sechs Pins/Draht.
Kann ich den Encoder über die 3 V Verbindung des Motors mit Strom versorgen?
Die Hall-Stromversorgung hat Referenzwerte von 3,3 V oder 5,0 V und verwendet eigene VCC/GND-Pins. Passen Sie die ausgewählte Logikversorgung und Verkabelung an.
Ist die optionale Geschwindigkeit eine Lastgeschwindigkeit?
Die Werte für Leerlauf und Nennspeed sind separat aufgeführt. Wählen Sie nach Nennspeed und Drehmoment für die beabsichtigte Last.
Beinhaltet jedes Paket die Halterung und Abdeckung?
Nein. Sie sind nur enthalten, wenn sie im ausgewählten Paket genannt werden.
Visuelle Details