CHIHAI CHF-GM12-N20 ABHL DC-Getriebemotor mit 3 PPR Hall-Encoder
CHIHAI CHF-GM12-N20 ABHL DC-Getriebemotor mit 3 PPR Hall-Encoder
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der CHIHAI MOTOR CHF-GM12-N20 ABHL ist ein kompakter Gleichstromgetriebemotor mit einem AB inkrementalen Hall-Einheit und 3 PPR Motorwellen-Basisauflösung. Wählen Sie die Spannung und A06/A12 Wicklung, Übersetzungsverhältnis sowie Motor- oder Montagesatz für kompakte Robotermechanismen, die Geschwindigkeits- oder Positionsfeedback erfordern.
Eigenschaften
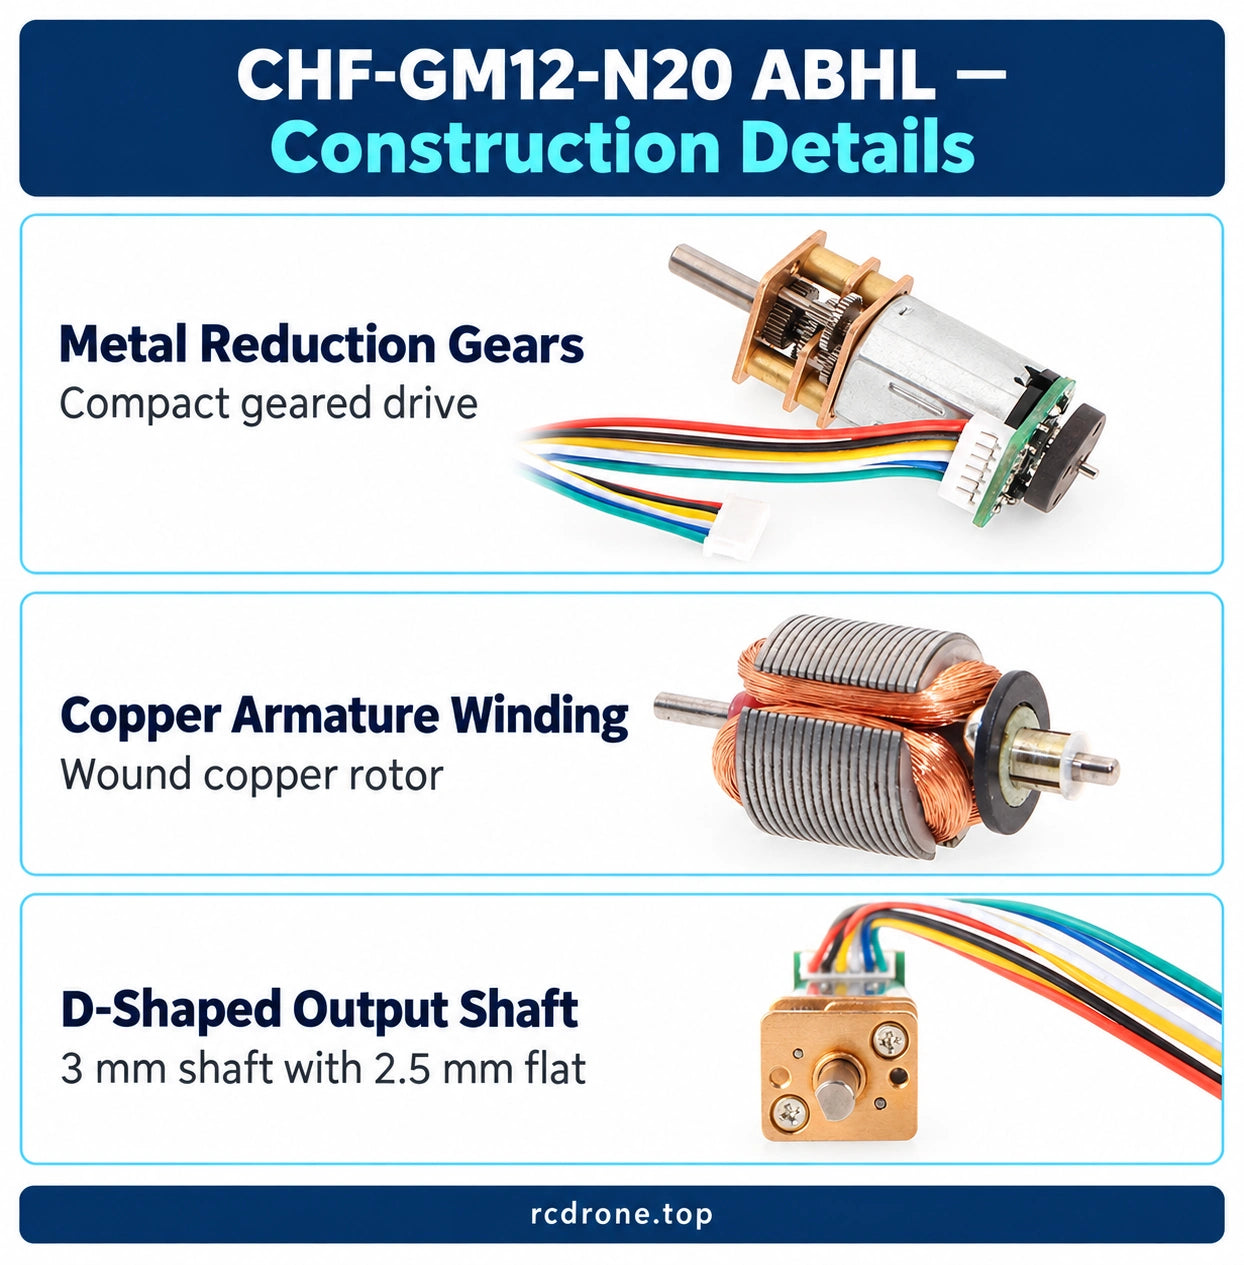
- Metallreduktionsgetriebe und Kupferarmaturwicklung.
- 3 mm D-förmige Ausgangswelle für sichere Kopplung.
- Zweikanal-Hall-Feedback mit integrierten Pull-Up-Formwiderständen.
- Sechsadrige Verbindung trennt Motorstromversorgung von Encoder-Versorgung und Signalen.
- Optionale weiße Halterung; passendes Verbindungskabel enthalten.
- 1000:1 Option verwendet ein erweitertes Getriebe.
Technische Daten
| Technische Spezifikation | Wert / Umfang |
|---|---|
| Marke / Modell | CHIHAI MOTOR / CHF-GM12-N20 ABHL |
| Bauweise | Metall-Reduktionsgetriebe; Kupferarmaturwicklung; AB-Magnet-Hall-Encoder |
| Motor-Konfigurationen | 3V A06, 6V A06, 6V A12, 12V A12 |
| Nenn-Reduktionsverhältnisse | 10, 20, 30, 50, 100, 150, 210, 298, 380 und 1000:1 |
| 1000:1 Version | Erweitertes Getriebe; Standardzeichnungen und Leistungstabellen geben keine Länge oder Betriebsbedingungen an |
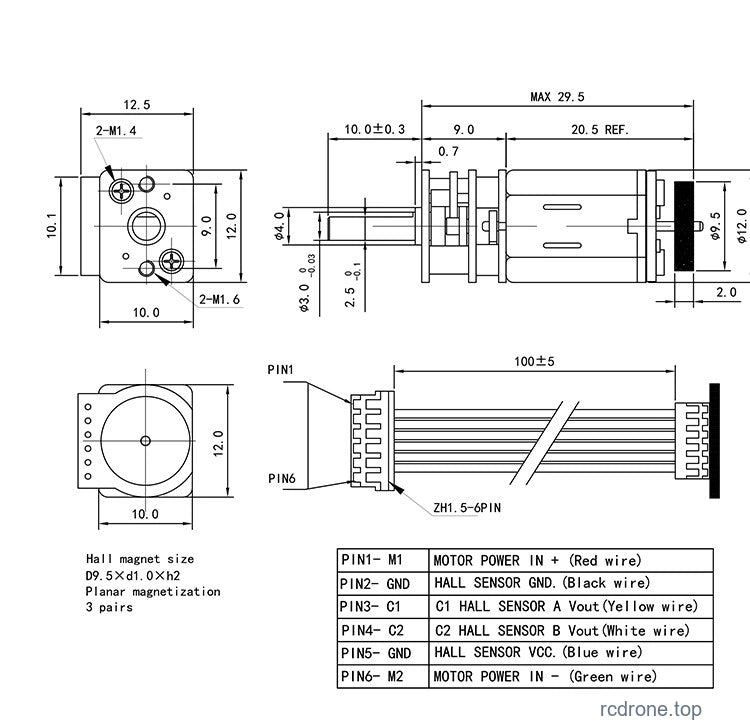
| Standardwelle | 3 mm Durchmesser, +0/-0,03 mm; 2,5 mm D-flach, +0/-0.1 mm |
| Schaftprojektion | 10,0 +/-0,3 mm |
| Standardzeichnung | 12,5 x 12 mm Frontumschlag; 9 mm Getriebe Referenz; maximal 29,5 mm Gehäuse Referenz; 20,5 mm Motorabschnitt Referenz |
| Montage Referenzen | 2-M1,4 und 2-M1,6 Lochbezeichnungen; 10 mm und 9 mm Lochmuster Referenzen; 4 mm Frontregister |
| Kabel | ZH1.5-6PIN; 100 +/-5 mm Kabel Referenz |
| Motorgewicht | Ungefähr 13 g; variiert mit dem Getriebeverhältnis, ohne Verpackung |
| Encoder Versorgung | 3.3V oder 5V DC, getrennt von der Motorversorgung |
| Encoder-Ausgang | A/B-Quadratwellen; Onboard-Pull-Up-Formwiderstände |
| Encoder-Basissauflösung | 3 PPR pro Motorwellenumdrehung |
| Magnetring | 6 Pole / 3 Polpaare |
| Antwortfrequenz | 100 kHz |
| Ausgangspulse | 3 PPR x tatsächliches Getriebeverhältnis; Zählkonvention muss berücksichtigt werden |
Verdrahtung und Encoder-Feedback
Orientieren Sie den Stecker anhand der Maßzeichnung und der Platinenbeschriftungen, bevor Sie die Stromversorgung anschließen. Motor M1/M2 muss mit der gewählten Wickelspannung übereinstimmen. Encoder VCC verwendet eine separate 3,3V oder 5V Versorgung; 12V dürfen nicht an Encoder VCC angelegt werden.Verbinden Sie die A/B-Ausgänge mit kompatiblen Zähleingängen und überprüfen Sie die Anforderungen an die Eingangsspannung und Erdung.
| Stecker-Pin | Funktion | Drahtfarbe |
|---|---|---|
| 1 / M1 | Motor + | Rot |
| 2 / GND | Encoder-Erdung | Schwarz |
| 3 / C1 | Hall-Kanal A | Gelb |
| 4 / C2 | Hall-Kanal B | Weiß |
| 5 / VCC | Encoder-Versorgung, 3,3V oder 5V | Blau |
| 6 / M2 | Motor - | Grün |
Die Basisauflösung beträgt 3 PPR an der Motorwelle.Ausgangspulse hängen von der tatsächlichen mechanischen Reduktion ab; die nominalen Verhältnisse sind gerundet. Die Decoderzählungen hängen von der gewählten Kantenzählmethode ab. Ein Motorantrieb und ein Rückführungsregler sind separat für den geschlossenen Regelkreis erforderlich.
Elektrische Leistung
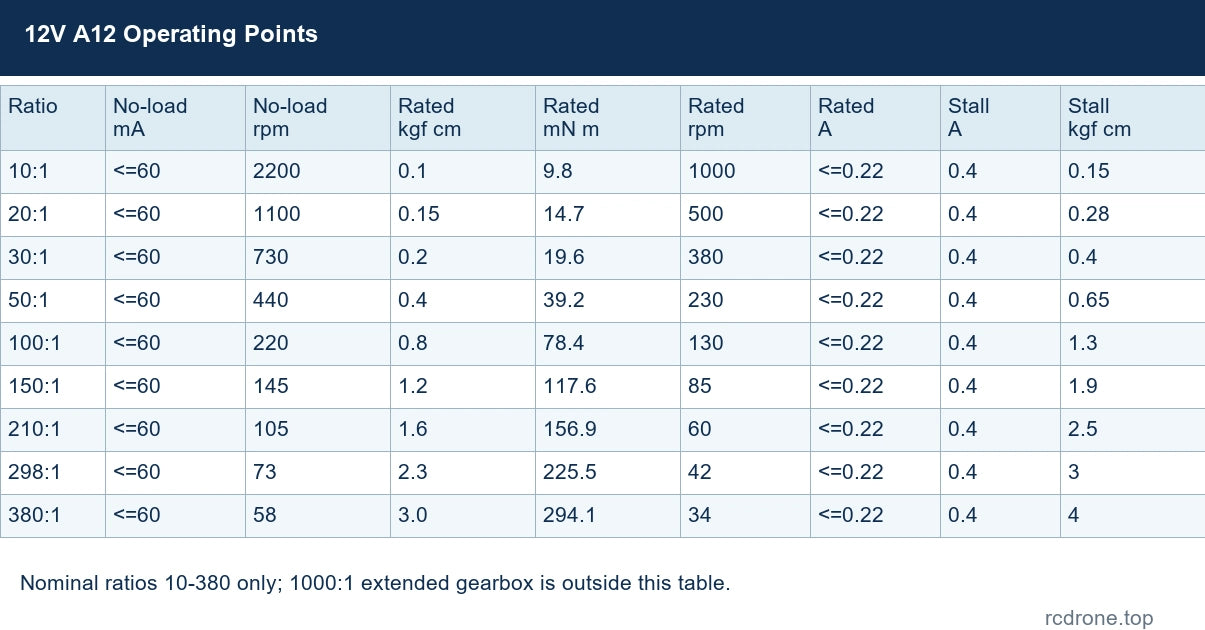
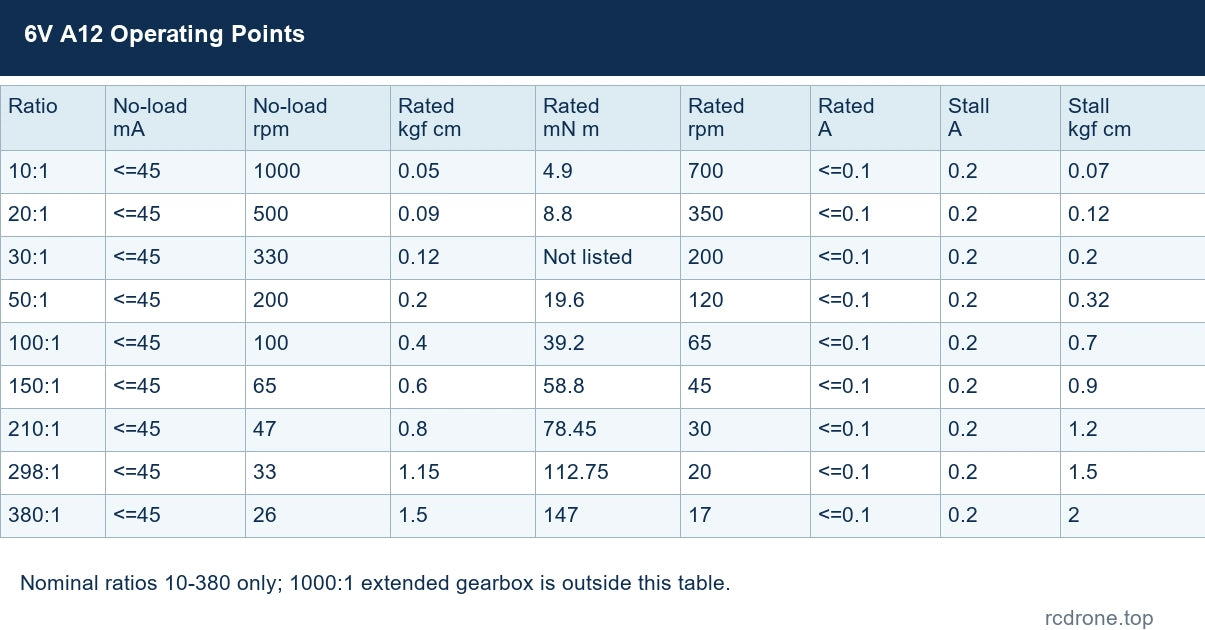
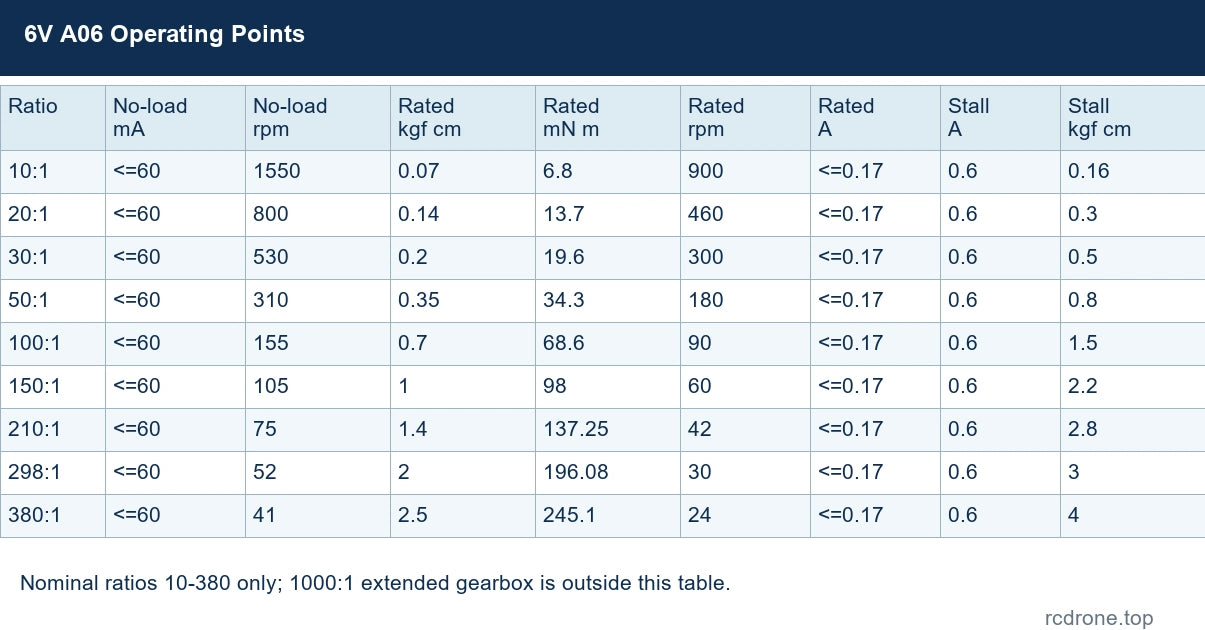
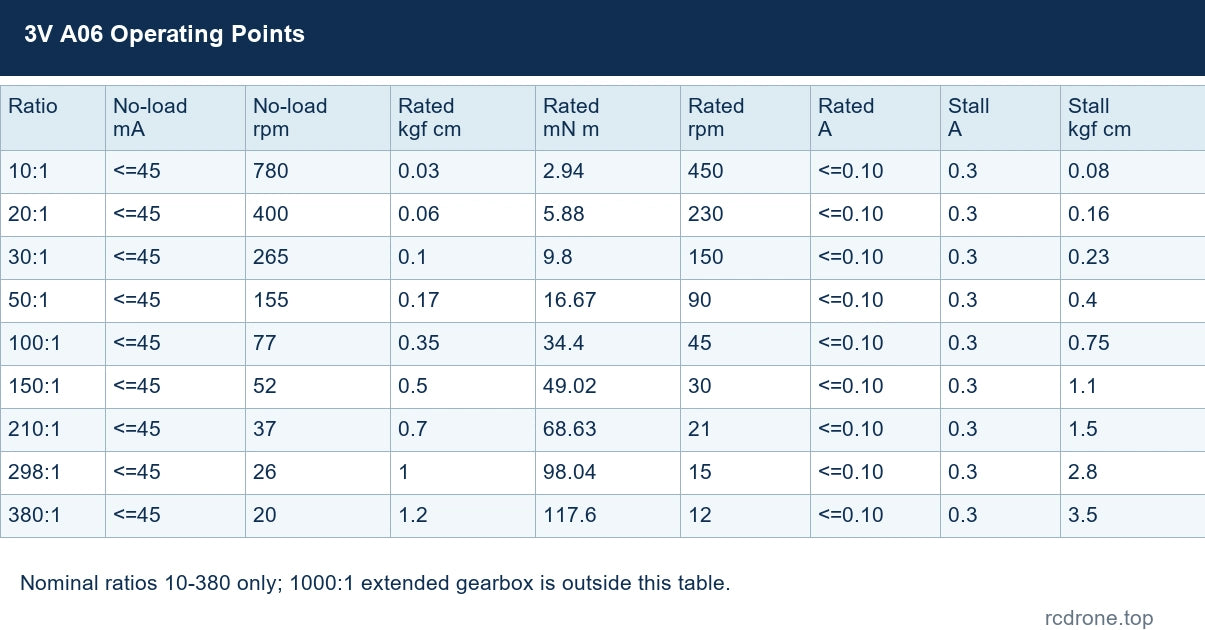
Die folgenden Werte gelten nur für die genannte Spannung/Wicklung und nominalen Verhältnisse 10-380. Leerlauf-, Nenn- und Stillstandbedingungen sind unterschiedlich. Betreiben Sie nicht kontinuierlich im Stillstand. Die erweiterte 1000:1-Konfiguration hat hier keine Betriebspunkt-Tabelle.
12V A12
Maximale Leistungsreferenz: 0,9 W.
| Verhältnis | Leerlauf mA | Leerlauf rpm | Nenn kgf cm | Nenn mN m | Nenn rpm | Nenn A | Stillstand A | Stillstand kgf cm |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=60 | 2200 | 0.1 | 9.8 | 1000 | <=0.22 | 0.4 | 0.15 |
| 20:1 | <=60 | 1100 | 0.15 | 14.7 | 500 | <=0.22 | 0.4 | 0.28 |
| 30:1 | <=60 | 730 | 0.2 | 19.6 | 380 | <=0.22 | 0.4 | 0.4 |
| 50:1 | <=60 | 440 | 0.4 | 39.2 | 230 | <=0.22 | 0.4 | 0.65 |
| 100:1 | <=60 | 220 | 0.8 | 78.4 | 130 | <=0.22 | 0.4 | 1.3 |
| 150:1 | <=60 | 145 | 1.2 | 117.6 | 85 | <=0.22 | 0.4 | 1.9 |
| 210:1 | <=60 | 105 | 1.6 | 156.9 | 60 | <=0.22 | 0.4 | 2.5 |
| 298:1 | <=60 | 73 | 2.3 | 225.5 | 42 | <=0.22 | 0.4 | 3 |
| 380:1 | <=60 | 58 | 3.0 | 294.1 | 34 | <=0.22 | 0.4 | 4 |
6V A12
Maximale Leistungsreferenz: 0,2 W.
| Verhältnis | Leerlauf mA | Leerlauf rpm | Nenn kgf cm | Nenn mN m | Nenn rpm | Nenn A | Stillstand A | Stillstand kgf cm |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=45 | 1000 | 0.05 | 4.9 | 700 | <=0.1 | 0.2 | 0.07 |
| 20:1 | <=45 | 500 | 0.09 | 8.8 | 350 | <=0.1 | 0.2 | 0.12 |
| 30:1 | <=45 | 330 | 0.12 | Siehe kgf cm | 200 | <=0.1 | 0.2 | 0.2 |
| 50:1 | <=45 | 200 | 0.2 | 19.6 | 120 | <=0.1 | 0.2 | 0.32 |
| 100:1 | <=45 | 100 | 0.4 | 39.2 | 65 | <=0.1 | 0.2 | 0.7 |
| 150:1 | <=45 | 65 | 0.6 | 58.8 | 45 | <=0.1 | 0.2 | 0.9 |
| 210:1 | <=45 | 47 | 0.8 | 78.45 | 30 | <=0.1 | 0.2 | 1.2 |
| 298:1 | <=45 | 33 | 1.15 | 112.75 | 20 | <=0.1 | 0.2 | 1.5 |
| 380:1 | <=45 | 26 | 1.5 | 147 | 17 | <=0.1 | 0.2 | 2 |
6V A06
Maximale Leistungsreferenz: 0,45 W.
| Verhältnis | Leerlauf mA | Leerlauf rpm | Nenn kgf cm | Nenn mN m | Nenn rpm | Nenn A | Blockier A | Blockier kgf cm |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=60 | 1550 | 0.07 | 6.8 | 900 | <=0.17 | 0.6 | 0.16 |
| 20:1 | <=60 | 800 | 0.14 | 13.7 | 460 | <=0.17 | 0.6 | 0.3 |
| 30:1 | <=60 | 530 | 0.2 | 19.6 | 300 | <=0.17 | 0.6 | 0.5 |
| 50:1 | <=60 | 310 | 0.35 | 34.3 | 180 | <=0.17 | 0.6 | 0.8 |
| 100:1 | <=60 | 155 | 0.7 | 68.6 | 90 | <=0.17 | 0.6 | 1.5 |
| 150:1 | <=60 | 105 | 1 | 98 | 60 | <=0.17 | 0.6 | 2.2 |
| 210:1 | <=60 | 75 | 1.4 | 137.25 | 42 | <=0.17 | 0.6 | 2.8 |
| 298:1 | <=60 | 52 | 2 | 196.08 | 30 | <=0.17 | 0.6 | 3 |
| 380:1 | <=60 | 41 | 2.5 | 245.1 | 24 | <=0.17 | 0.6 | 4 |
3V A06
Maximale Leistungsreferenz: 0.1 W.
| Verhältnis | Leerlauf mA | Leerlauf rpm | Nenn kgf cm | Nenn mN m | Nenn rpm | Nenn A | Stillstand A | Stillstand kgf cm |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=45 | 780 | 0.03 | 2.94 | 450 | <=0.10 | 0.3 | 0.08 |
| 20:1 | <=45 | 400 | 0.06 | 5.88 | 230 | <=0.10 | 0.3 | 0.16 |
| 30:1 | <=45 | 265 | 0.1 | 9.8 | 150 | <=0.10 | 0.3 | 0.23 |
| 50:1 | <=45 | 155 | 0.17 | 16.67 | 90 | <=0.10 | 0.3 | 0.4 |
| 100:1 | <=45 | 77 | 0.35 | 34.4 | 45 | <=0.10 | 0.3 | 0.75 |
| 150:1 | <=45 | 52 | 0.5 | 49.02 | 30 | <=0.10 | 0.3 | 1.1 |
| 210:1 | <=45 | 37 | 0.7 | 68.63 | 21 | <=0.10 | 0.3 | 1.5 |
| 298:1 | <=45 | 26 | 1 | 98.04 | 15 | <=0.10 | 0.3 | 2.8 |
| 380:1 | <=45 | 20 | 1.2 | 117.6 | 12 | <=0.10 | 0.3 | 3.5 |
12V A12 Ausgangspuls Referenzen
| Nominelles Verhältnis | Ausgangspulse / Umdrehung |
|---|---|
| 10:1 | 29.04 |
| 20:1 | Nicht spezifiziert |
| 30:1 | 88.41 |
| 50:1 | 153.3 |
| 100:1 | 297.9 |
| 150:1 | 452.87 |
| 210:1 | 629.27 |
| 298:1 | 893.7 |
| 380:1 | 1137.47 |
Der nominale 20:1-Eingang hat hier keinen bestätigten genauen Ausgangspulswert; bestimmen Sie das tatsächliche Verhältnis oder kalibrieren Sie das Zählen für präzise Positionierung. Pulswerte sind keine automatisch erfassten Quadraturdecoder-Zählungen.
Installation und Verwendung
Überprüfen Sie die Passform der Welle, das Lochmuster und den Kabelabstand, bevor Sie eine Halterung bearbeiten. Die Standardzeichnung legt nicht die Abmessungen des erweiterten 1000:1-Getriebes fest. Vermeiden Sie es, die Ausgangswelle zu erzwingen, Überlastung und anhaltenden Stillstand. Beginnen Sie mit der richtigen Motorspannung und überprüfen Sie die Drehrichtung und das Feedback, bevor Sie eine Last anschließen. Motorvibration, Geräusch und Temperatur können sich mit Geschwindigkeit, Drehmoment und Last ändern.
Anwendungen
- Kleine Roboter- und Inspektionswagenantriebsmechanismen, die Geschwindigkeitsfeedback erfordern.
- Entwicklung von Ausgleichsfahrzeugen mit geeigneter externer Steuerungselektronik.
- Kompakte Heimroboter- und Kamerapositionierungsmechanismen, die Positionsfeedback erfordern.
Was ist enthalten
- Nur Motor: ein ausgewählter Encoder-Getriebemotor und passendes sechsadriges Kabel.
- Motor + Montageschiene: ein ausgewählter Encoder-Getriebemotor, passendes Kabel und eine weiße Montageschiene.
Stromversorgung, Motorsteuerung, Encoder-Zähler, Controller und Anwendungs-Hardware sind nicht enthalten.
FAQ
Ist dies die 7 PPR GM12N20-Version?
Nein. Diese CHF-GM12-N20 ABHL-Version hat eine Basisauflösung von 3 PPR am Motorwelle und einen sechspoligen Magnetring.
Kann der Encoder von einer 12V-Motorversorgung gespeist werden?
Nein. Der Encoder VCC benötigt 3,3V oder 5V DC; die Motoranschlüsse verwenden die ausgewählte Wickelspannung.
Bedeutet 3 PPR drei Pulse pro Getriebeumdrehung?
Nein. Es ist die Auflösung der Motorwelle. Die Pulse der Ausgangswelle hängen vom tatsächlichen Getriebeverhältnis und der Zählmethode ab.
Deckt die Standardzeichnung 1000:1 ab?
Nein. Die 1000:1-Option hat ein erweitertes Getriebe. Bestätigen Sie dessen Montagerahmen separat.
Visuelle Details