CHIHAI CHF-GW12T-050S Mini-Schneckengetriebemotor, 6V/12V Einzel- oder Doppelausgangswelle
CHIHAI CHF-GW12T-050S Mini-Schneckengetriebemotor, 6V/12V Einzel- oder Doppelausgangswelle
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
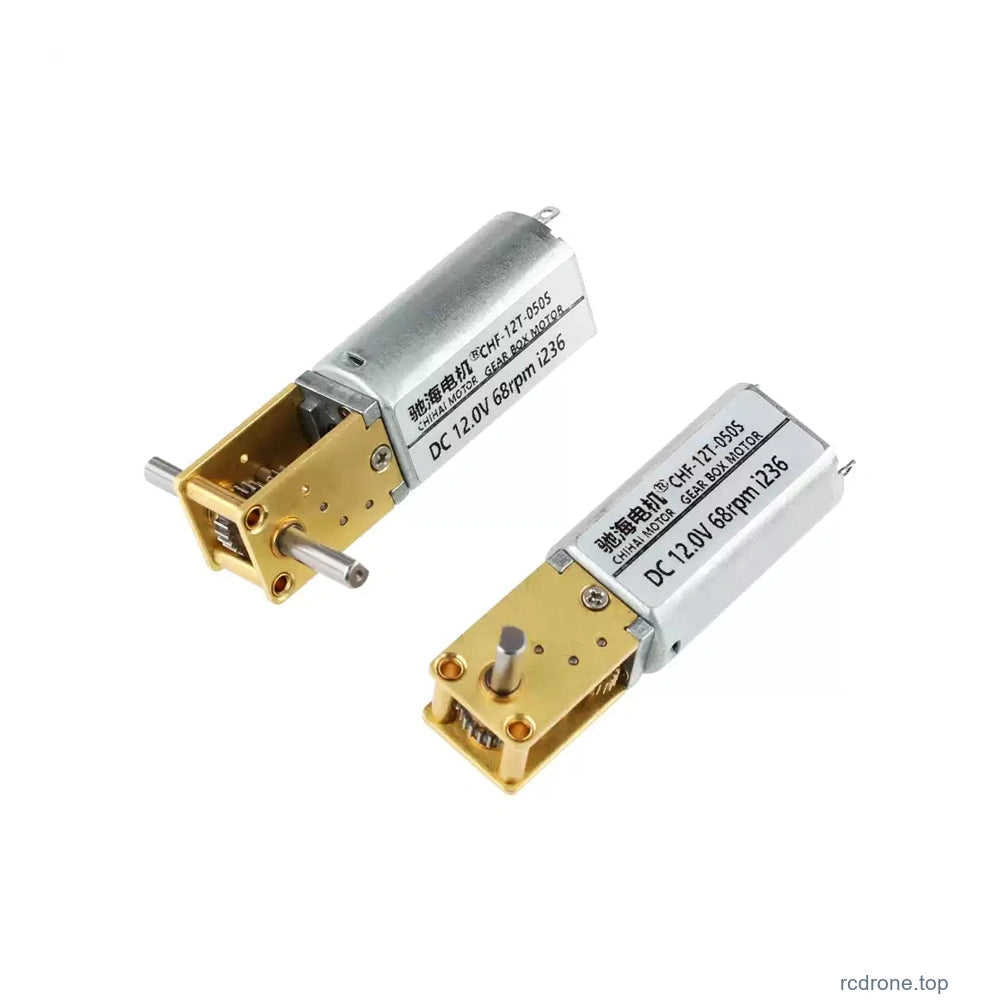
Der CHIHAI MOTOR CHF-GW 12T-050S Gleichstromgetriebemotor kombiniert einen Miniatur- Bürstenmotor mit einem Metall-Wurm- und Stirnradgetriebe und einem 90-Grad-Ausgang. Wählen Sie die tatsächliche 6 V oder 12 V Wicklung, das Übersetzungsverhältnis, die einseitige oder doppelseitige D-Welle sowie das Motor- oder Zubehörpaket für Ihr Mechanismus.
Eigenschaften
- Metallreduktionsgetriebe und Kupferdrahtarmaturwicklung.
- Kompakte rechtwinklige Übertragung für eingeschränkte Montageanordnungen.
- Wurmgetriebe-Widerstand gegen Rückwärtsantrieb, wenn die Stromversorgung entfernt wird.
- Einzelne 8 mm oder doppelte 10 mm pro Seite Wellenreferenzen.
- Umkehrbarer DC-Betrieb mit optionalen PWM- oder geschlossenen Umkehrsteuerungen.
- Optionale grüne Halterungen und Controller-/Stromversorgungs-Pakete.
Technische Daten
| Marke / Modell | CHIHAI MOTOR / CHF-GW 12T-050S |
| Antrieb | Permanenter Magnet-DC-Motor mit Metall-Wurm- und Stirnrad-Reduktionsgetriebe; rechtwinklige Ausgabe |
| Wählbare Wicklung | 6 V oder 12 V DC je nach Konfiguration |
| Reduktionsmöglichkeiten | 42: 1, 236: 1, 302: 1, 603: 1 und 1030: 1 in den verfügbaren Kombinationen; 118: 1 ist nur ein Familienreferenzwert |
| Ausschaft | 3 mm Durchmesser D-Welle, Durchmessertoleranz +0/-0,03 mm; 2,5 mm nominale Flachreferenz, mit konfigurationsspezifischen Toleranzen |
| Einzelwelle | 8,0±0,3 mm Projektion; 7,5 mm Flächenlänge, +0,03/0 mm; 2,5 mm über die Fläche, +0/-0.05 mm |
| Dualachse | 10,0±0,3 mm Projektion auf jeder Seite; 9,2 mm flache Länge,+0,03/0 mm; 2,5 mm über die Fläche,+0/-0,06 mm; 0,5 mm Schultern |
| Gehäuselänge | 44,3±0,3 mm Zeichnungsreferenz; Motorabschnitt 26,9 mm REF |
| Getriebeoberfläche | 18,0×12,0 mm Planreferenzen; 10,0 mm Getriebehöhenreferenz |
| Motorquerschnitt | 15,5 mm Rundumschlag und 11,8 mm flache Gehäusereferenzen; hintere Merkmale 4,7 mm |
| Befestigung / vordere Merkmale | Zwei 1,4 mm Durchmesser Montagedurchgangsreferenzen; 8,50 mm Abstand; 4,0 mm Ausgangsmitte/-endreferenz; 1,8 mm Kantenreferenz |
| Wellenstützmerkmal | 4.0 mm Durchmesser Kragenreferenz |
| Gewicht | Ungefähr 24 g Motorreferenz; hängt von der Reduzierung und Konfiguration ab |
| Lastgrenze | Empfohlene Getriebe-Ladekraft nicht mehr als 3kgf.cm; Störungen und Rückwärtsbewegungen vermeiden |
| Selbstsperrverhalten | Wurmgetriebe widersteht dem Rückwärtsfahren, wenn es nicht mit Strom versorgt wird; die Haltefähigkeit unter tatsächlicher Last überprüfen. Es ist keine zertifizierte Haltebremsbewertung oder Sicherheitshebekapazität angegeben. |
12 V Leistungsreferenz
| Verhältnis : 1 | Leerlauf-drehzahl | Nenn-drehzahl | Nenn kgf.cm | Nenn N.m | Stillstandsdrehmoment kgf.cm /Grenze |
|---|---|---|---|---|---|
| 42 | 380 | 300 | 0.1 | 0.01 | ≤0.35 |
| 118 | 135 | 105 | 0.3 | 0.03 | ≤1.0 |
| 236 | 68 | 53 | 0.65 | 0.064 | ≥2.5 |
| 302 | 53 | 41 | 0.8 | 0.079 | Lastdecke |
| 603 | 27 | 20 | 1.6 | 0.16 | Lastdecke |
| 1030 | 16 | 12 | 2.4 | 0.24 | Lastdecke |
6 V Leistungsreferenz
| Verhältnis : 1 | Leerlauf-drehzahl | Nenn-drehzahl | Nenn kgf.cm | Nenn N.m | Stillstandsmoment kgf.cm /Grenze |
|---|---|---|---|---|---|
| 42 | 190 | 140 | 0.05 | 0.005 | ≤0.17 |
| 118 | 67 | 50 | 0.15 | 0.015 | ≤0.5 |
| 236 | 33 | 25 | 0.32 | 0.031 | ≤1.2 |
| 302 | 26 | 20 | 0.4 | 0.039 | ≤1.50 |
| 603 | 13 | 10 | 0.8 | 0.079 | Lastgrenze |
| 1030 | 8 | 6 | 1.2 | 0.12 | Lastgrenze |
118: 1 ist keine verfügbare Einzelhandelswahl. Lastfreie und Nenn-Geschwindigkeiten sind separate Betriebsbedingungen. Die Ungleichheitszeichen für das Stillstandsmoment bleiben als unterschiedliche Referenzgrenzen erhalten; sie stellen kein einheitliches garantiertes Stillstand- oder Haltemoment dar.Vermeiden Sie ein Stillstand und halten Sie die Last des Getriebes innerhalb der empfohlenen Obergrenze von 3 kgf.cm. Diese Grenze ist keine Bewertung für kontinuierliches Heben oder Halten von Bremsen.
Spannungsspezifische elektrische Referenz
| Wicklung | Leistungsreferenz | Leerlaufstrom | Nennstrom | Stillstandsstrom |
|---|---|---|---|---|
| 12 V | 0.55 W | ≤85 mA | ≤0.23 A | ≤1.0 A |
| 6 V | 0.15 W | ≤65 mA | ≤0.18 A | ≤0.6 A |
Die Leistungsreferenz verwendet den Typ 11 Eingangs-Motor; 11 identifiziert den Typ des Eingangs-Motors, nicht eine 11 V Versorgung. Die Werte von 0.55 W und 0.15 W sind separate Leistungsreferenzen, nicht ein Ersatz für die Nennmoment-/Geschwindigkeitspunkte.Wählen Sie die ausgewählte 6 V oder 12 V Wicklung, anstatt den allgemeinen Betriebsbereich von 3–12 V auf jede Konfiguration anzuwenden.
Schaft- und Montageanpassung
Beide Schaftanordnungen verwenden einen 3 mm D-Schaft mit einer 2,5 mm flachen Referenz. Die einseitige Zeichnung hat eine Projektion von 8,0±0,3 mm; die doppelseitige Zeichnung hat auf jeder Seite 10,0±0,3 mm. Dies sind unterschiedliche mechanische Konfigurationen. Überprüfen Sie die vollständige Zeichnung, die Lochpositionen, den Schaftspielraum und die Montageanordnung, bevor Sie eine Halterung oder Kupplung anfertigen. Die Gehäusezeichnung markiert auch eine Rückprojektion von 1,9±0,2 mm. Ein Foto, das beide Schaftanordnungen zeigt, ist ein Vergleich, nicht ein Paket mit zwei Motoren.
Verbindung und Steuerung
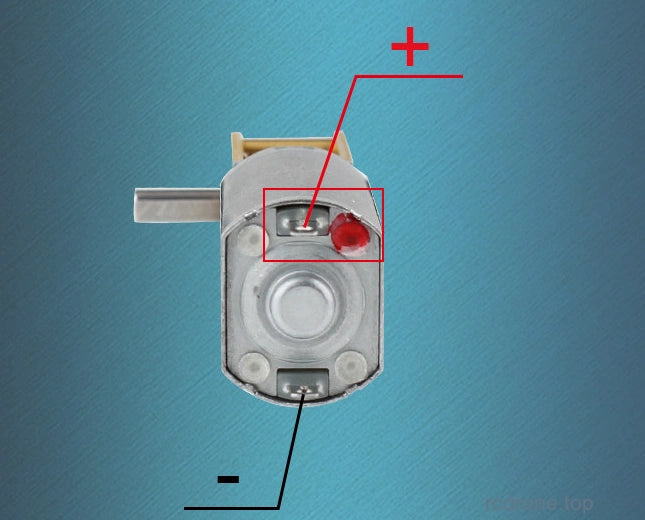
Der nackte Motor hat zwei DC-Anschlüsse. Der rot markierte Anschluss ist die positive Referenz; kehren Sie die Motorpolarität nach dem Stoppen um, um die Drehung umzukehren. Kehren Sie die DC-Eingangspolarität eines elektronischen Controllers nicht um. Stoppen Sie den Motor, bevor Sie die Richtung ändern, um das Getriebe zu schützen.
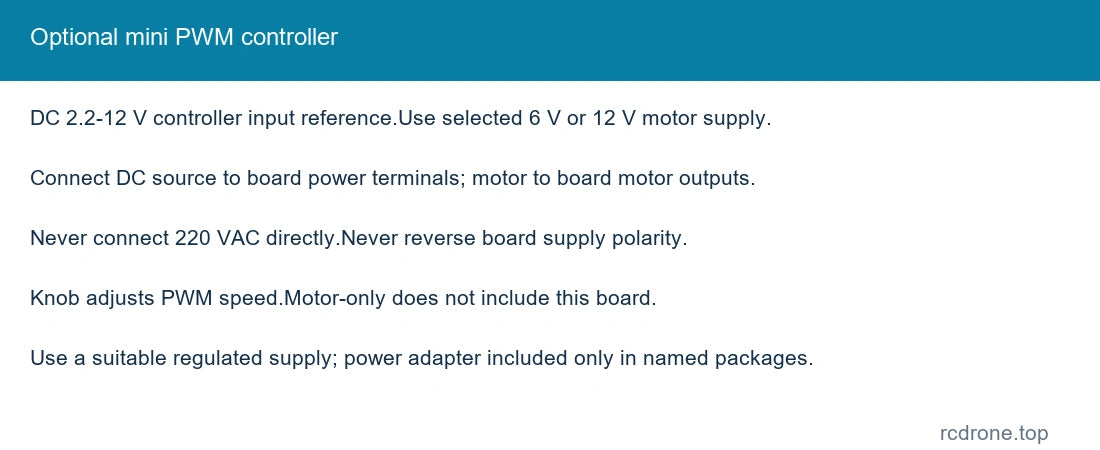
Die Mini-PWM-Platine hat einen DC-Eingangsreferenzbereich von 2,2–12 V. Schließen Sie die DC-Stromversorgung an die Stromanschlüsse und die Motor-Ausgangsanschlüsse an den Motor an. Schließen Sie niemals 220 V AC direkt an die Platine oder den Motor an; falsche Polarität kann die Platine beschädigen. Verwenden Sie eine Stromversorgung, die für die ausgewählte Motorwicklung geeignet ist.
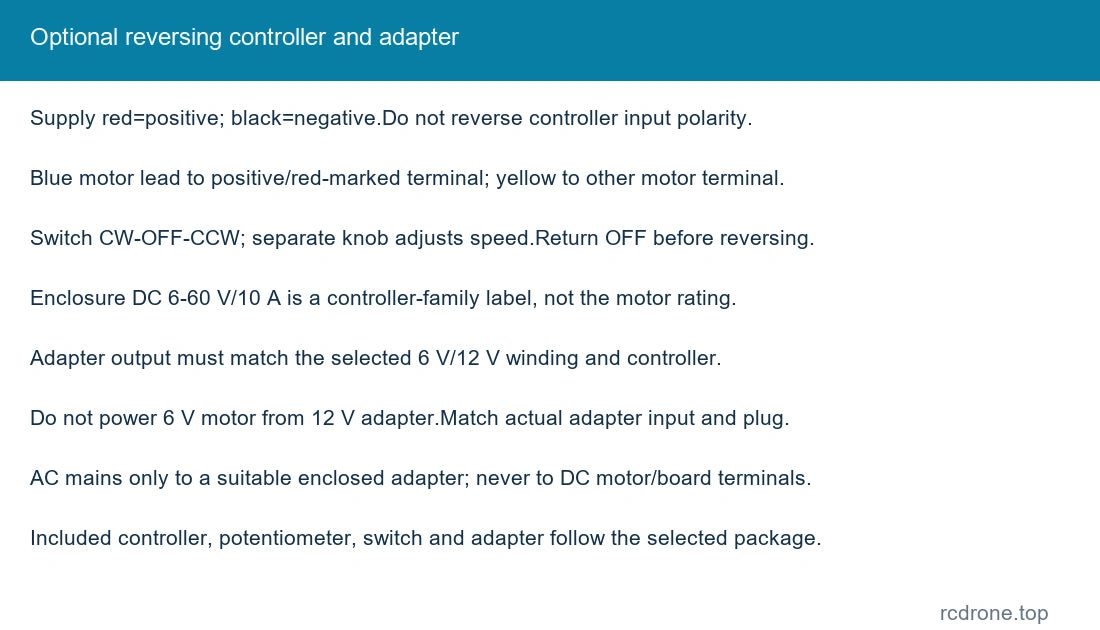
Das beigefügte Diagramm des Umkehrcontrollers verwendet Rot für die positive DC-Stromversorgung und Schwarz für die negative Stromversorgung. Der blaue Motoranschluss wird mit dem positiven/rot markierten Motoranschluss verbunden und Gelb mit dem anderen Anschluss; das Vertauschen der Motoranschlüsse kehrt die Richtungsreferenz um. Der Drei-Positionen-Schalter wählt CW–AUS–CCW und der separate Knopf regelt die Geschwindigkeit. Halten Sie die Polarität des Adapters und des Controller-Eingangs korrekt und stellen Sie vor dem Richtungswechsel auf AUS zurück. Das abgebildete Gehäuse ist mit DC 6–60 V/10 A als Bezeichnung der Controller-Familie gekennzeichnet; diese Werte sind nicht die Betriebsspannung des Motors oder eine verifizierte Motorstrombewertung.
Ein Netzadapter ist nur dort enthalten, wo er benannt ist.Die DC-Ausgabe muss mit dem ausgewählten 6 V oder 12 V Motor und dem geeigneten Controller übereinstimmen. Schließen Sie keinen 6 V Motor an einen 12 V Adapter an. Passen Sie die tatsächliche Eingangsleistung des Adapters und den Stecker an Ihren Standort an; Das AC-Netz ist nur mit einem geeigneten geschlossenen Adapter verbunden, niemals mit den DC-Motor-/Controller-Anschlüssen.
Auswahl und Geschwindigkeitsanpassung
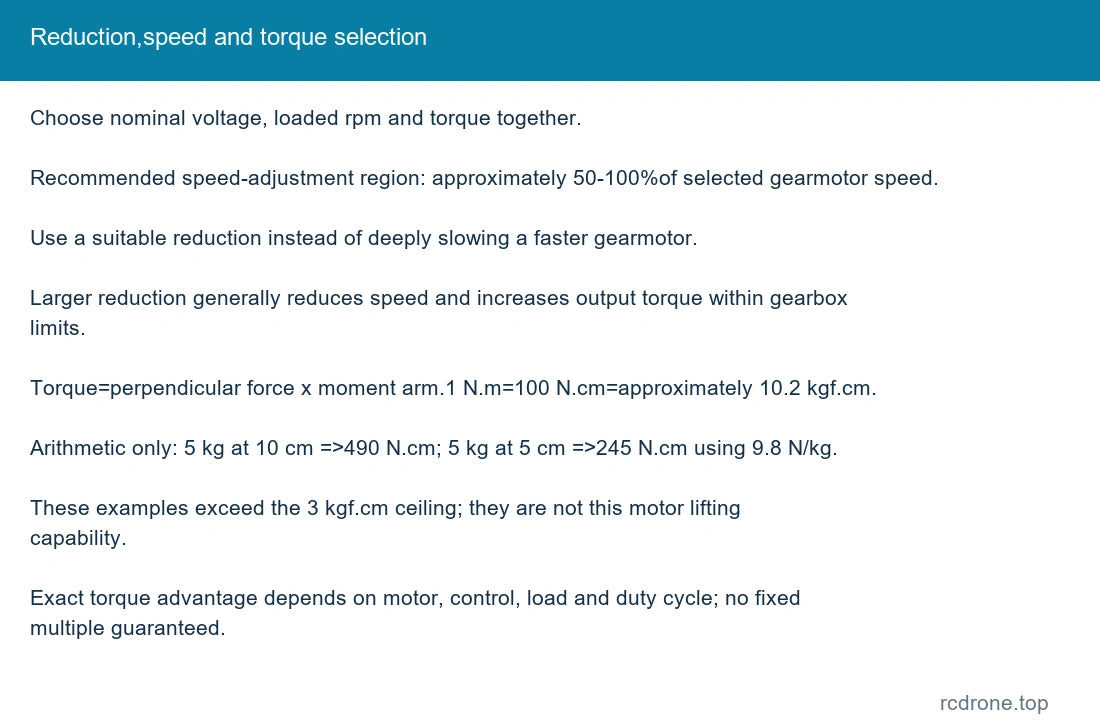
Wählen Sie unter Verwendung von Spannung, erforderlicher Lastgeschwindigkeit und Drehmoment zusammen. Der empfohlene Geschwindigkeitsanpassungsbereich liegt bei etwa 50–100% der ausgewählten Getriebemotor-Geschwindigkeit; wählen Sie eine geeignete Reduzierung, anstatt sich auf eine tiefe Geschwindigkeitsreduzierung von einem schnelleren Motor zu verlassen. Mehr Reduzierung verringert im Allgemeinen die Ausgangsgeschwindigkeit und erhöht das verfügbare Getriebedrehmoment innerhalb seiner Grenzen. Die genaue Drehmomentreserve hängt vom Motor, Controller, Last und Arbeitszyklus ab.
Drehmoment entspricht der senkrechten Kraft multipliziert mit dem Momentarm. Als arithmetische Veranschaulichung erfordert eine 5 kg Kraft bei 10 cm 490 N.cm; bei 5 cm erfordert es 245 N.cm, unter Verwendung von 9,8 N/kg. Einheit Umrechnung: 1 N.m=100N.cm≈10.2kgf.cm. Diese Illustrationen überschreiten die empfohlene Getriebelastungsgrenze von 3kgf.cm dieses Motors und geben seine Hebekapazität nicht an. Die gleiche Last an einem längeren Arm erfordert proportional mehr Drehmoment.
Anwendungen
Miniaturroboter, kleine Fahrzeug- und Modellmechanismen, motorisierte Spielzeuge, Smart-Home-Mechanismen, Kameraschwenkmechanismen und andere kompakte Antriebe, die zur ausgewählten Spannung, Geschwindigkeit, Drehmoment und Anordnung der rechtwinkligen Welle passen.
Was ist enthalten
| Ausgewähltes Paket | Inhalt |
|---|---|
| Nur Motor | Ein ausgewählter Einzel- oder Doppelschaftmotor. |
| Motor + Grünes Halterung | Ein ausgewählter Motor und eine abgebildete grüne Montagehalterung. |
| Motor + Mini PWM Controller | Ein ausgewählter Motor und eine Mini-PWM-Steuerplatine. |
| Motor + Mini PWM Controller + Netzteil | Ein ausgewählter Motor, eine Mini-PWM-Steuerplatine und ein DC-Netzadapter. |
| Motor + Rückwärtssteuerung | Ein ausgewählter Motor und eine geschlossene Rückwärtssteuerung mit Geschwindigkeitsregler und CW-OFF-CCW-Schalter. |
| Motor + Rückwärtssteuerung + Netzteil | Ein ausgewählter Motor, eine Rückwärtssteuerung mit Regler/Schalter und ein DC-Netzadapter. |
Jede Konfiguration liefert einen ausgewählten Motor. Zubehör ist nur enthalten, wenn es benannt wird. Ein kompletter Roboter, Spielzeug, Auto, Chassis, Kupplung oder zusätzlicher Motor ist nicht enthalten.Motor- und Steuerungspakete ohne Stromversorgung benötigen eine geeignete externe Stromquelle.
FAQ
Bedeutet doppelter Wellenantrieb zwei Motoren?
Nein. Es ist ein Motor mit Ausgangswellen auf beiden Seiten, jede mit einem 10 mm Projektion Bezug.
Kann ich 118: 1 auswählen?
Nein. Es bleibt in den Leistungstabellen der Familie zum Vergleich, ist jedoch nicht als Einzelhandelskonfiguration verfügbar.
Kann das Schneckengetriebe eine zertifizierte Haltebremse ersetzen?
Überprüfen Sie das Rückdrehen und die Haltefähigkeit mit der tatsächlichen Last. Es ist keine zertifizierte Haltebremse oder Sicherheitshebebewertung angegeben.
Beinhaltet jedes Steuerungspaket ein Netzteil?
Nur Pakete, die ausdrücklich eine Stromversorgung benennen, enthalten einen Adapter. Passen Sie die Ausgangsleistung an die ausgewählte Motorwicklung an.
Was bedeutet Typ 11 im Leistungsreferenz?
Es identifiziert den Typ des Eingangs-Motors. Die wählbaren Nennspannungen sind 6 V und 12 V.
Visuelle Details