CHIHAI CHP-42GP-775ABHL Planeten-DC-Getriebemotor mit 17PPR Hall-Encoder
CHIHAI CHP-42GP-775ABHL Planeten-DC-Getriebemotor mit 17PPR Hall-Encoder
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der CHIHAI MOTOR CHP-42GP-775ABHL ist ein 42 mm Planeten-DC-Getriebemotor mit einem 17PPR AB Hall-Encoder, 8 mm D-Welle und separaten Motorstrom- und Encoderanschlüssen. Wählen Sie 12V oder 24V Betrieb, das Übersetzungsverhältnis und ein Motor- oder Montagesatzpaket.
Eigenschaften
- Metall-Planetengetriebe mit konfigurationsabhängiger Eins- bis Vierstufen-Reduktion.
- Kupfermotorwicklung und integrierter Kühlventilator.
- Hintere Schutzabdeckung für den Encoder mit AB inkrementellem Feedback.
- Separate PH2.0 vierpolige Encoder- und VH3.96 zweipolige Motorstromanschlüsse.
Technische Daten
| Artikel | Technische Spezifikation |
|---|---|
| Modell | CHP-42GP-775ABHL |
| Design | Permanenter Magnet mit Bürsten-DC-Motor mit planetarischer Untersetzung und AB Hall Encoder |
| Motorspannung | Ausgewählt 12V oder 24V DC |
| Getriebe | 42 +/-0,2 mm Durchmesser; 1-4 planetarische Stufen nach Verhältnis |
| Motorabschnitt | 66,5 +/-0,3 mm lang; 43,0 +/-0,3 mm Durchmesser Zeichnungsreferenz |
| Rück-Encoder-Abdeckung | 16 mm Rückenausdehnung Referenz |
| Ausschaft | 8 mm Durchmesser +0/-0,03; 22 +/-0,5 mm Projektion; 12 mm flache Länge; 7 mm flache Dimension +0/-0.1 |
| Vordere Montage | Vier M4-Gewinde, 5 mm Tiefe, auf 35 mm Teilkreis |
| Positionierungsstift | 26 mm Durchmesser +0/-0,05; 2 mm Verlängerungsreferenz |
| M4 maximale Vorspannmoment | 8 kgf·cm; Begrenzung der Montageschraube, nicht das Ausgangsmoment |
| Getriebelänge L | 33,5-63,5 mm, Toleranz +/-0,5 mm gemäß Übersetzung |
| Netto-Massenreferenz | Ungefähr 795 g; variiert mit Übersetzung/Konfiguration |
| Motorstromanschluss | VH3.96-2PIN mit passendem Anschlusskabel |
| Encoder-Anschluss | PH2.0-4PIN mit passendem Anschlusskabel |
Encoder und Verkabelung
| Encoder-Parameter | Technische Spezifikation |
|---|---|
| Typ | AB inkrementeller magnetischer Hall, Rechteckausgänge |
| Basis-Pulsanzahl | 17 PPR am Motorwelle; Ausgabewellenpulse skalieren mit dem Übersetzungsverhältnis |
| Versorgung | Getrennte geregelte DC3.3V oder 5V |
| Signalverarbeitung | Onboard-Pull-Up- und Formungswiderstände für kompatible Mikrocontroller-Eingänge |
| Antwortfrequenz | 100 kHz Referenz |
| Magnetring | 34 Pole / 17 Polpaare |
| Kabelbaum | Drahtfarbe | Funktion |
|---|---|---|
| PH2.0 Encoder-Kabelbaum | Rot | GND - Encoder-Versorgung negativ |
| PH2.0 Encoder-Kabelbaum | Schwarz | C1 - Kanal A Ausgang |
| PH2.0 Encoder-Kabelbaum | Gelb | C2 - Kanal B Ausgang |
| PH2.0 Encoder-Harness | Grün | VCC - geregelt 3.3V/5V positiv |
| VH3.96 Motor-Harness | Rot | Motor positiv bei ausgewählten 12V/24V |
| VH3.96 Motor-Harness | Schwarz | Motor negativ; Motorstrompolarität umkehren, um die Drehung umzukehren |
Der rote Draht hat in den beiden Harnesses eine unterschiedliche Rolle: Encoder rot ist GND, während Motor rot die positive Motorstromversorgung ist. Encoder grün ist VCC. Halten Sie die 12V/24V Motorstromversorgung von der 3.3V/5V Encoder-Versorgung und den Signalleitungen fern. Achten Sie auf die Ausrichtung und die Beschriftungen des Steckverbinders, bevor Sie Strom anlegen. 17PPR ist die Basisauflösung der Motorwelle; multiplizieren Sie mit dem tatsächlichen Übersetzungsverhältnis für die Pulsreferenzen der Ausgangswelle und berücksichtigen Sie separat die Zählmethode des Decoders.
Übersetzungsverhältnis, Stufen und Getriebelänge
| Referenzverhältnis | Planetenstufen | Getriebelänge mm |
|---|---|---|
| 3.7:1 | 1 | 33.5 |
| 5:1 | 1 | 33.5 |
| 13:1 | 2 | 43.5 |
| 18:1 | 2 | 43.5 |
| 25:1 | 2 | 43.5 |
| 49:1 | 3 | 53.5 |
| 67:1 | 3 | 53.5 |
| 92:1 | 3 | 53.5 |
| 125:1 | 3 | 53.5 |
| 181:1 | 4 | 63.5 |
| 246:1 | 4 | 63.5 |
| 336:1 | 4 | 63.5 |
| 458:1 | 4 | 63.5 |
| 625:1 | 4 | 63.5 |
Die 18:1, 125:1, 181:1 und 458:1 Spalten sind Familienreferenzen, keine wählbaren Kombinationen hier. Die Getriebelänge schließt die Ausgangsprojektion, den Motorbereich und die hintere Encoderabdeckung aus.
Motorleistung
Wenden Sie die Tabelle für die ausgewählte Spannung und das Verhältnis an. Leerlauf-, Nenn- und Stallsituationen sind getrennt. Die kgf·cm und N·m Werte sind unabhängig gerundete Referenzen.Vermeiden Sie Überlastung und anhaltenden Stillstand; das Drehmoment ist keine Bewertung der Hebelast.
12V
Maximale Leistungsreferenz 35 W; Leerlaufstrom ≤500 mA; Stillstandstromreferenz 12 A.
| Verhältnis | Leerlauf-U/min | Nenn kgf·cm | Nenn N·m | Nenn U/min | Nennstrom A max |
|---|---|---|---|---|---|
| 3.7:1 | 1100 | 5.5 | 0.53 | 550 | 6 |
| 5:1 | 820 | 7.5 | 0.73 | 410 | 6 |
| 13:1 | 315 | 20 | 2 | 150 | 6 |
| 18:1 | 228 | 20 | 2 | 140 | 4.5 |
| 25:1 | 165 | 20 | 2 | 110 | 4 |
| 49:1 | 83 | 30 | 3 | 60 | 3.5 |
| 67:1 | 60 | 30 | 3 | 50 | 2.8 |
| 92:1 | 45 | 40 | 4 | 37 | 2.5 |
| 125:1 | 32 | 40 | 4 | 27 | 2 |
| 181:1 | 22 | 50 | 5 | 19 | 2 |
| 246:1 | 16.5 | 70 | 7 | 15 | 2 |
| 336:1 | 12 | 70 | 7 | 11 | 2 |
| 458:1 | 9 | 70 | 7 | 8 | 2 |
| 625:1 | 6.5 | 70 | 7 | 5.8 | 1.5 |
24V
Maximale Leistungsreferenz150 W; Leerlaufstrom ≤700 mA; Stallstromreferenz24.5 A.
| Verhältnis | Leerlauf-U/min | Nenn kgf·cm | Nenn N·m | Nenn U/min | Nennstrom A max |
|---|---|---|---|---|---|
| 3.7:1 | 2200 | 11 | 1.2 | 1100 | 13 |
| 5:1 | 1640 | 15 | 1.3 | 820 | 13 |
| 13:1 | 630 | 30 | 3 | 300 | 13 |
| 18:1 | 450 | 30 | 3 | 300 | 10 |
| 25:1 | 330 | 30 | 3 | 250 | 9 |
| 49:1 | 165 | 40 | 4 | 130 | 7 |
| 67:1 | 120 | 50 | 5 | 105 | 6 |
| 92:1 | 90 | 60 | 6 | 80 | 5 |
| 125:1 | 64 | 60 | 6 | 55 | 4 |
| 181:1 | 44 | 70 | 7 | 40 | 4 |
| 246:1 | 33 | 90 | 9 | 30 | 4 |
| 336:1 | 24 | 90 | 9 | 22 | 4 |
| 458:1 | 18 | 90 | 9 | 16 | 4 |
| 625:1 | 13 | 90 | 9 | 12 | 3 |
Leistung und Installation
Verwenden Sie eine Gleichstromversorgung, die auf den ausgewählten 12V oder 24V Motor abgestimmt ist und in der Lage ist, die tatsächliche Betriebs- und Anlaufbelastung zu bewältigen.A10A-fähige Versorgung ist ein Mindestauswahlreferenz, nicht ausreichend für alle Konfigurationen oder Stillstand: die 24V-Tabelle erreicht 13A Nennstrom und 24,5A Stillstandsstrom. Für den Batteriebetrieb verwenden Sie eine geeignete leistungsbewertete Batterie; 25C ist ein Entlade-Referenzwert, dessen verfügbare Stromstärke auch von der Batteriekapazität abhängt. Stellen Sie geeigneten Schutz und Verkabelung bereit.
Montieren Sie die 8 mm D-Welle und das 35 mm Montagemuster korrekt. Vier M4-Gewinde haben eine Tiefe von 5 mm; überschreiten Sie nicht 8 kgf·cm Vordrehmoment. Diese Schraubenzuggrenze ist getrennt vom Motorausgangsdrehmoment. Verwenden Sie einen geeigneten externen Motorantrieb und Decoder für das beabsichtigte Steuerungssystem; der Encoder allein bietet keinen vollständigen geschlossenen Regelkreis.
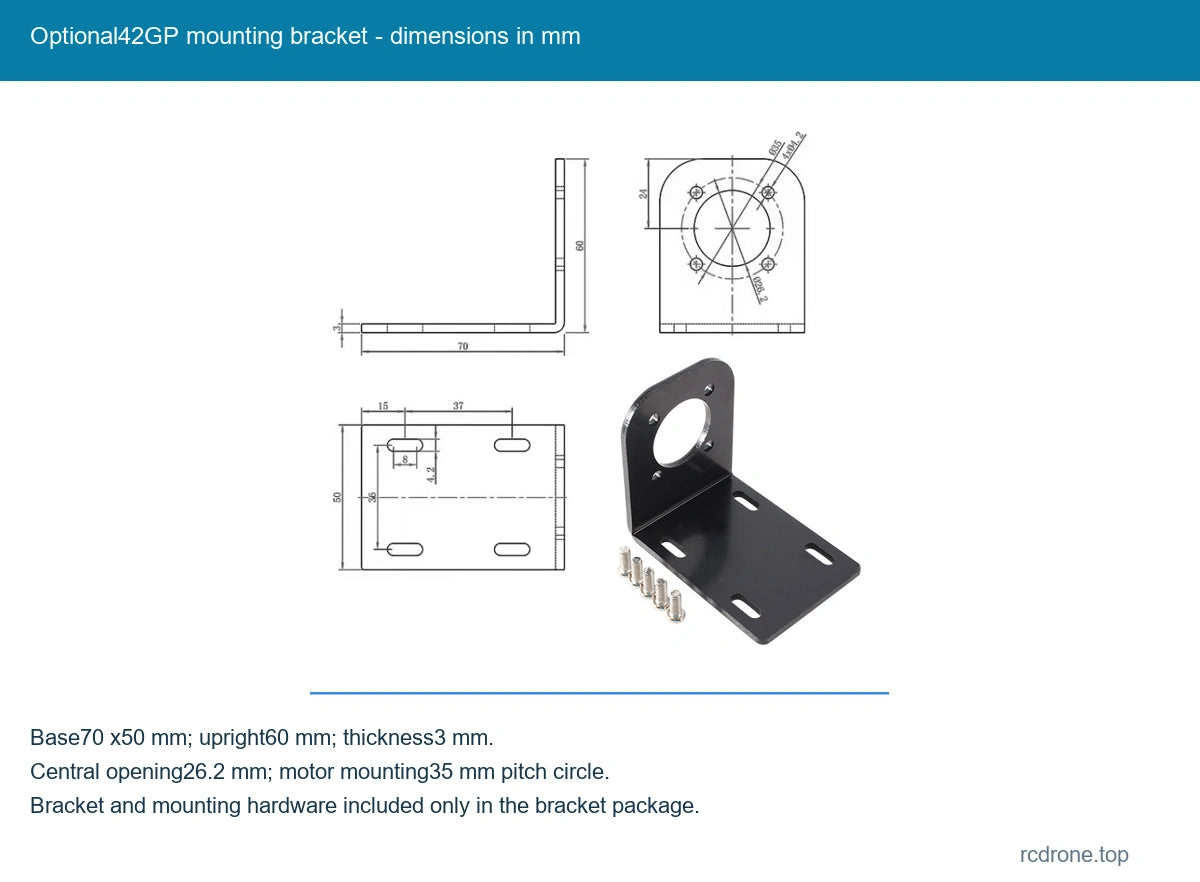
Optionale Halterungsabmessungen
Die Halterungsreferenz hat eine Basis von 70 x 50 mm, 60 mm aufrecht und 3 mm Materialdicke. Die zentrale Öffnung hat einen Durchmesser von 26,2 mm, mit Montagelöchern auf einem 35 mm Teilkreis. Überprüfen Sie die vollständige Zeichnung vor der Fertigung.
Anwendungen
Geeignet für passende Roboterantriebsmechanismen und angetriebene Positionierungsbaugruppen, die eine hohe Reduzierung und inkrementelles Drehmoment-Feedback erfordern. Wählen Sie den Betriebspunkt und unterstützen Sie die Lasten mechanisch, ohne die Ausgangswelle zu zwingen.
Was ist enthalten
Ein ausgewählter CHP-42GP-775ABHL Encoder-Motor, passendes Encoder-Kabel und Motor-Stromkabel. Das Halterungspaket enthält zusätzlich die abgebildete 42GP-Halterung und Montagematerial. Ein Netzteil, Motorsteuerung, Pulsdecoder, Controller, Rad oder kompletter Roboter sind nicht enthalten.
FAQ
Kann der EncoderVCC die 24V Motorversorgung nutzen?
Nein. Der EncoderVCC benötigt geregelte 3.3V oder 5V, getrennt von der 12V/24V Motorleistung.
Ist 17PPR die Getriebeausgangsauflösung?
Nein. Es ist die Basis-Pulsanzahl der Motorwelle. Die Ausgangsreferenzen hängen vom Übersetzungsverhältnis und der Zählmethode des Decoders ab.
Sind die beiden roten Drähte beide positiv?
Nein.Encoder-Harness rot ist GND; Motor-Power-Harness rot ist positiv. Folgen Sie der spezifischen Verdrahtungstabelle für das Harness.
Visuelle Details