CHIHAI CHR-GM25-310T DC-Getriebemotor, 7,4V, Hall-/Optischer Encoder-Optionen
CHIHAI CHR-GM25-310T DC-Getriebemotor, 7,4V, Hall-/Optischer Encoder-Optionen
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der CHIHAI MOTOR CHR-GM 25-310T DC-Getriebemotor kombiniert ein kompaktes 25 mm Metallgetriebe mit einem 7,4 V Bürstenmotor. Wählen Sie einen Motor mit Hinterachse ohne Feedback, einen 11 PPR Hall-Encoder-Motor mit oder ohne Rückdeckel oder einen 360 CPR optischen Encoder-Motor. Wählen Sie das Paket und das Übersetzungsverhältnis unabhängig von den tatsächlich verfügbaren Kombinationen.
Eigenschaften
- Metall-Reduktionsgetriebe und Kupferarmaturwicklung.
- 4 mm D-förmige Ausgangswelle und Vorwärts-/Rückwärtsbetrieb.
- Feedback- und Rückdeckeloptionen für unterschiedliche Integrationsbedürfnisse.
- Nur Motor, Halterung und vier verschiedene 65 mm Rad-Kit-Optionen.
Technische Daten
| Marke / Modell | CHIHAI MOTOR / CHR-GM 25-310T; ABHL Hall-Varianten und optische Variante nach Auswahl |
| Motorspannung | 7.4 V DC; Permanentmagnet- Bürstenmotor, Metall-Reduktionsgetriebe und Kupferwicklung |
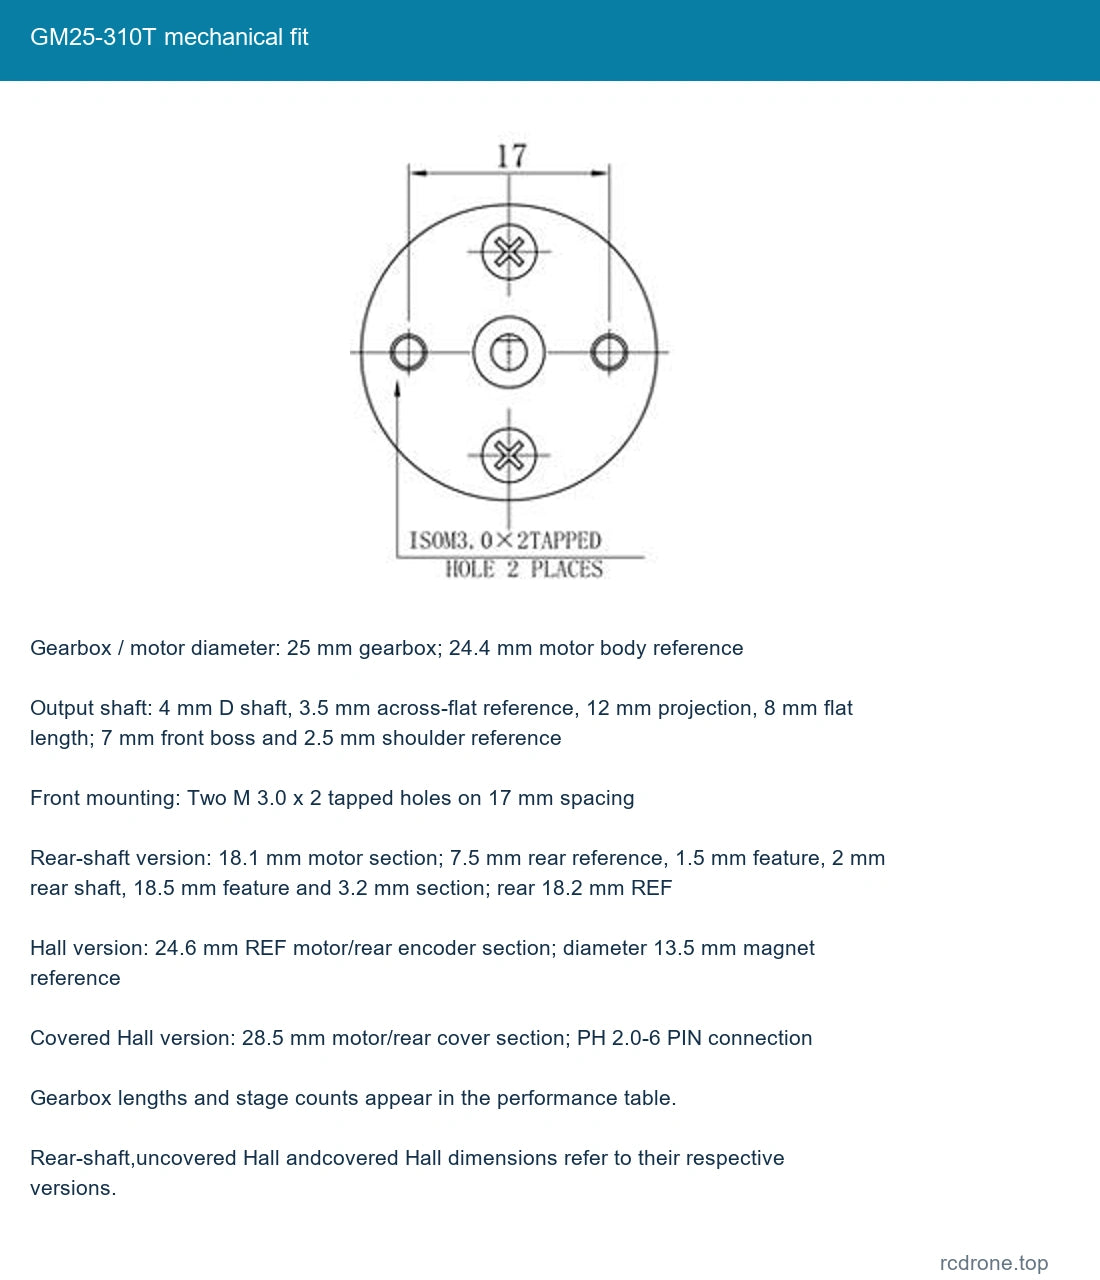
| Getriebe / Motor Durchmesser | 25 mm Getriebe; 24,4 mm Motorengehäuse Referenz |
| Ausgangswelle | 4 mm D-Welle, 3,5 mm flach, 12 mm Projektion, 8 mm flache Länge; 7 mm vorderer Boss und 2,5 mm Schulter Referenz |
| Vordermontage | Zwei M 3,0 x 2 Gewindebohrungen mit 17 mm Abstand |
| Hinterwellenversion | 18,1 mm Motorabschnitt; 7,5 mm hinten Referenz, 1,5 mm Merkmal, 2 mm Hinterwelle, 18,5 mm Merkmal und 3,2 mm Abschnitt; hinten 18,2 mm REF |
| Hall-Version | 24,6 mm REF Motor/hinterer Encoder Abschnitt; Durchmesser 13,5 mm Magnet Referenz |
| Abgedeckte Hall-Version | 28,5 mm Motor/hintere Abdeckung Abschnitt; PH 2.0-6PIN Verbindung |
| Hall-Rückmeldung | AB-Quadratur-Magnet-Hall, 11 PPR an der Motorwelle; 22 magnetische Pole / 11 Polpaare |
| Hall elektrisch | Getrennte 3,3 V oder 5 V DC Logikversorgung; 100kHz Antwortreferenz; Onboard Pull-Up/Shape-Widerstände; AB-Rechtecksignal |
| Optische Version | 360 CPR optische Encoder-Version; elektrische Pinbelegung/Versorgung nicht durch die Hall-nur Diagramme festgelegt |
| Netto-Gewicht | Ungefähr 65 g Referenzmotor; Verhältnis und Zubehör variieren |
7,4 V Leistung und Getriebelänge
Die Ingenieurverhältnisse und ihre Geschwindigkeits-/Lastpunkte sind unten aufgeführt. Die Auswahl 15/20/34/45/75/100/217/478 sind nominale Abkürzungen für 15,46/20,41/34,01/44,9/74,83/98,78/217,31/478,08. Verhältnisse 164,63 und 362.18 sind nur Familienreferenzen und nicht auswählbar.
| Ingenieurrate : 1 | Leerlauf-drehzahl | Nenn-drehzahl | Nenn kgf.cm | Stillstand kgf.cm | Hall-Ausgangspulsreferenz | Getriebe L mm | Getriebestufen |
|---|---|---|---|---|---|---|---|
| 4.4 | 2100 | 1470 | 0.1 | ≥0.25 | 48.4 | 19 | 2 |
| 9.3 | 1000 | 700 | 0.2 | ≥0.5 | 102.3 | 19 | 3 |
| 15.46 | 600 | 420 | 0.3 | ≥0.8 | 170.06 | 19 | 4 |
| 20,41 | 450 | 325 | 0,4 | ≥1,0 | 224,51 | 19 | 4 |
| 34,01 | 275 | 190 | 0,7 | ≥1,5 | 374,11 | 21 | 5 |
| 44,9 | 205 | 145 | 0,9 | ≥2,0 | 493,9 | 21 | 5 |
| 74,83 | 125 | 110 | 1,5 | ≥3,5 | 823,13 | 23 | 6 |
| 98,78 | 95 | 80 | 2 | ≥5.0 | 1086.58 | 23 | 6 |
| 164.63 | 56 | 40 | 3 | ≥7.5 | 1810.93 | 25 | 7 |
| 217.31 | 43 | 30 | 4 | Max 9 | 2390.41 | 25 | 7 |
| 362.18 | 25 | 18 | 7 | Max 9 | 3983.98 | 27 | 8 |
| 478.08 | 19 | 14 | 9 | Max 9 | 5258.88 | 27 | 8 |
Leerlaufstrom:≤200 mA für 4.4/9.3: 1 und ≤180 mA für die anderen Verhältnisse. Nennstrom ≤0,65 A; Stillstandsstrom ≤1,4 A. Maximal zulässiges Getriebedrehmoment 9kgf.cm; die Stillstandswerte sind keine kontinuierlichen Betriebswerte. Der Hall-Ausgangsreferenzwert entspricht 11 Basisimpulsen multipliziert mit der tatsächlichen Übersetzung; dies gilt für Hall-Versionen, nicht für die 360CPR optische Version. Die Konventionen zur Zählung der Decoder-Kanten können unterschiedlich sein. Leerlauf- und Nenngeschwindigkeiten dürfen nicht als derselbe Betriebspunkt behandelt werden.
Hall Encoder Verbindung
| Pin | Draht | Funktion |
|---|---|---|
| 1 | Rot | M 1 / Motor positiv |
| 2 | Schwarz | Hall GND |
| 3 | Grün | C 2 / Hall B Ausgang |
| 4 | Gelb | C 1 / Hall A Ausgang |
| 5 | Blau | Hall VCC 3.3 V oder 5 V |
| 6 | Weiß | M 2 / Motor negativ |
Diese Sechs-Pin-Tabelle gilt nur für die 11PPR Hall-Versionen. Versorgen Sie den Motor mit 7,4 V über rot/weiß und die Hall-Logik mit 3.3 V oder 5 V durch blau/schwarz. Grün und gelb sind Signal-Ausgänge. Halten Sie die Motorspannung von der Encoder-Logik fern, überprüfen Sie die Ausrichtung des Steckverbinders und verwenden Sie kompatible Signal-Eingangspegel. Ändern Sie die Polarität des Motors nur nach dem Stoppen, um die Richtung zu wechseln. Ein passendes PH 2.0-6PIN Kabel ist bei den Hall-Versionen enthalten.
Das 360CPR optische Modell hat eine andere Feedback-Baugruppe. Wenden Sie die Hall-Pinbelegung, Logikspannung oder 11PPR-Spezifikation nicht darauf an; überprüfen Sie den tatsächlich gekennzeichneten Anschluss und die elektrischen Anforderungen, bevor Sie einen Decoder anschließen. Ein Motortreiber, Feedback-Controller, Netzteil und MCU sind separat.
Mechanische Passform und Zubehör
| 65 mm Räder | Durchmesser 65 mm, Breite 27 mm; blau/roter Straßenbelag, gelb grundlegend oder blau hochgriffig je nach ausgewähltem Kit |
| Sechskantkupplung | 18 mm Länge, 12 mm über die Flächen, 13.75 mm über die Ecken; 4 mm Wellenbohrung und M 4 quergewindetes Loch |
| Haltewinkel vorne | 26,5 mm Breite, 33 mm Höhe, 8 mm Mittelöffnung; zwei 3,2 mm Löcher 17 mm auseinander |
| Haltewinkel Fuß | 26,5 x 33 mm, 3 mm Dicke; 10 mm Öffnung, vier 3,4 mm Löcher mit 16 x 14 mm Abstand |
Die Länge des Getriebes hängt vom Verhältnis ab; lassen Sie Platz für die Hinterwelle, den Encoder oder die Abdeckung gemäß der gewählten Version. Überprüfen Sie die Montageschrauben und die Schraubeneingriffe vor der Montage und halten Sie die Schrauben von den inneren Zahnrädern fern. Die hintere Abdeckung schützt die Hallbaugruppe vor Kontakt; sie stellt keine IP- oder wasserdichte Bewertung her.
Was ist enthalten
- Nur Motor: ein Motor der gewählten Version und des gewählten Verhältnisses; passendes Encoder-Kabel, wo abgebildet.
- Motor + Haltewinkel: ein ausgewählter Motor und ein Montagesockel.
- Jedes 65 mm Rad-Kit: ein ausgewählter Motor, eine Halterung, ein Sechskantkupplung, ein ausgewähltes Rad und abgebildetes Montagematerial/Sechskantschlüssel.
Blaue/rote Straßenprofil-, gelbe Basis- und blaue Hochgriff-Radtypen folgen dem ausgewählten Paket. Fotoansichten identifizieren Konfigurationsalternativen, nicht ein Multi-Motor-Bundle. Ein 60 mm Durchmesser x 32 mm breite Mecanum-Rad erscheint nur als Familienzubehörreferenz; es ist nicht in diesen wählbaren Paketen enthalten. Ein komplettes Chassis oder Fahrzeug ist nicht enthalten.
Anwendungen
Kompakte Roboter, Entwicklung von Ausgleichsfahrzeugen, kleine Smart-Home-Antriebe, motorisierte Schlösser und Mechanismen, die das ausgewählte Drehmoment, die Geschwindigkeit, die Welle und die Rückmeldeschnittstelle erfordern. Drucker, Reinigungsroboter, Geräte und industrielle Ausrüstungsbeispiele veranschaulichen mögliche Motoranwendungen; komplette Maschinen, Firmware und Steuerungen werden nicht geliefert.
Installation und Betrieb
Stimmen Sie die 7.4 V Motorbewertung, bestätigen Sie die Verkabelung und den mechanischen Abstand, vermeiden Sie Überlastung und Stillstand, und lassen Sie den Motor während der Inbetriebnahme abkühlen. Geschwindigkeit und verfügbares Drehmoment variieren mit der Last; Geräusch des Getriebes variiert mit Geschwindigkeit und Betriebsbedingungen. Behandeln Sie das Stillstandsdrehmoment nicht als zulässige Dauerlast.
FAQ
Enthalten alle Versionen einen Encoder?
Nein. Die Version mit Hinterachse hat keinen Encoder. Hall- und optische Rückmeldungen sind separate wählbare Versionen.
Kann die Hall-Verkabelungstabelle für die optische Version verwendet werden?
Nein. Sie ist spezifisch für 11PPR Hall-Versionen. Überprüfen Sie die tatsächliche elektrische Schnittstelle des optischen Modells vor der Verkabelung.
Enthält jedes Paket ein Rad?
Nur die vier genannten 65 mm Radkits enthalten ein Rad; wählen Sie dessen Lauffläche und Farbe über die Paketoption.
Visuelle Details