
CHIHAI CHR-GM37-550 Bürsten-DC-Getriebemotor und Rad-Set, 6V/12V/24V
CHIHAI CHR-GM37-550 Bürsten-DC-Getriebemotor und Rad-Set, 6V/12V/24V
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


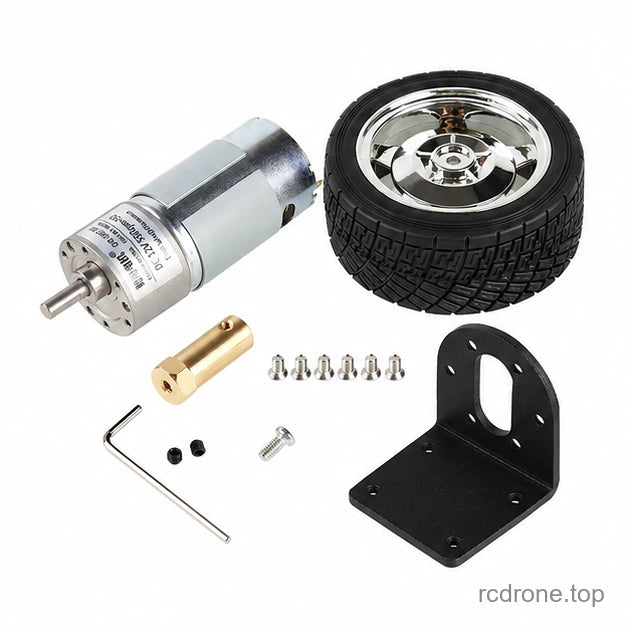
Übersicht
Der CHIHAI CHR-GM37-550 DC-Getriebemotor und das Radkit kombiniert ein 37 mm Metallgetriebe, einen Kohlebürstenmotor und Montagesätze für mobile Roboter- und Kleinfahrzeugprojekte. Wählen Sie das Radpaket, das Übersetzungsverhältnis und die Spannungs-/Leistungsvariante separat aus. Jedes Kit bietet eine angetriebene Radmontage, kein komplettes Fahrzeug.
Eigenschaften
- Metallreduktionsgetriebe und eine 6 mm D-förmige Ausgangswelle.
- Vier Radpakete: kompaktes Mecanum, große Kletterreifen, blauer Stollenreifen oder silberner Straßenreifen.
- Neun Übersetzungsverhältnisse zur Balance von Radgeschwindigkeit und Last.
- Zwei-poliger Bürsten-DC-Betrieb; Polwechsel ändert die Richtung.
- Enthält eine Halterung und Befestigungselemente für die mechanische Integration.
Konfigurationsanleitung
Wählen Sie aus 6V 10W, 12V 21W, 12V 40W und 24V 80W Optionen.Die 24V-Option verwendet einen 85W-Leistungsreferenzwert; 80W und 85W stellen keine zwei wählbaren Varianten dar. Die 18,8:1-Option entspricht der nominalen 18:1-Spalte in den Leistungs- und Längentabellen. Die Verhältnisse bleiben als wählbare Optionen erhalten.
Das 60 mm Mecanum-Rad hat asymmetrische Rollen. Ein vierrädriges omnidirektionales Chassis erfordert die entsprechende Anordnung der linken/rechten Räder und eine unabhängige Motorsteuerung; ein Kit bietet nicht vier Räder oder vollständige omnidirektionale Bewegung.
Technische Daten
| Parameter | Wert |
|---|---|
| Motor Modell | CHR-GM37-550, permanenter Magnet bürstenloser Gleichstromgetriebemotor |
| Getriebe Durchmesser | 37 mm; Motor Gehäusedurchmesser 35,8 mm |
| Welle | 6 mm D-Welle; 21 mm Projektion, 12 mm flache Länge, 5.4 mm über die Flächen |
| Motor Gehäuselänge | 57 mm; Getriebelänge variiert mit dem Verhältnis |
| Vordermontage | 6 x M3 Gewindebohrungen für die Montage |
| Ungefähres Motorgewicht | 300 g; variiert je nach Konfiguration; ohne Rad, Halterung und Verpackung |
| Elektrischer Anschluss | Zwei Motoranschlüsse; Polarität umkehren, um die Drehung umzukehren |
| Rückmeldung | Kein Hall-Einheit enthalten |
| Radgrößen (Durchmesser x Breite) | Mecanum 60 x 32 mm; Klettern 130 x 60 mm; blaue und silberne Reifen 80 x 35 mm |
| Halterung | 40 mm breit x 47 mm hoch x 43 mm Grundtiefe, 3 mm dick; Grundlochabstand 30 x 24 mm |
| Messingkupplung | 30 mm Länge, 12 mm über die Flächen, 13.75 mm über die Ecken, M4 Gewindebohrungen; radkitabhängig |
Getriebelänge
| Übersetzungsoption | Getriebelänge L (mm) |
|---|---|
| 6.3:1 | 19 |
| 10:1 | 19 |
| 18.8:1 | 21.5 |
| 30:1 | 21.5 |
| 50:1 | 24 |
| 90:1 | 24 |
| 150:1 | 26.5 |
| 270:1 | 26.5 |
| 450:1 | 29 |
Leistung nach Spannung und Verhältnis
Die unten angegebenen Geschwindigkeiten sind die Ausgangsgeschwindigkeiten des Getriebes, nicht die Radfahrgeschwindigkeiten. Nennleistung, Leerlaufdrehzahl und Stromeinschaltstrom beschreiben unterschiedliche Bedingungen.
6V 10W
Leerlaufstrom: ≤ 950 mA. Stromeinschaltstrom: 10 A. Dies sind unterschiedliche Betriebsbedingungen; Stopp ist kein Betriebsmodus.
| Verhältnisoption | Leerlauf-U/min | Nenn-U/min | Nenn kgf·cm | Nenn mN·m | Nenn A max |
|---|---|---|---|---|---|
| 6.3:1 | 1300 | 850 | 1 | 98 | 3.5 |
| 10:1 | 820 | 535 | 1.5 | 147.1 | 3.5 |
| 18.8:1 | 450 | 285 | 2.8 | 274.5 | 3.5 |
| 30:1 | 275 | 180 | 4.5 | 441.2 | 3.5 |
| 50:1 | 165 | 105 | 7.5 | 735.5 | 3.5 |
| 90:1 | 90 | 60 | 13 | 1274.5 | 3.5 |
| 150:1 | 55 | 36 | 21 | 2059 | 3.5 |
| 270:1 | 30 | 20 | Lastgrenze* | Lastgrenze* | 3.5 |
| 450:1 | 18 | 16 | Lastgrenze* | Lastgrenze* | 2.5 |
12V 21W
Leerlaufstrom: ≤ 450 mA. Stillstandstrom: 13 A. Dies sind unterschiedliche Betriebsbedingungen; Stillstand ist kein Betriebsmodus.
| Übersetzungsoption | Leerlauf U/min | Nenn U/min | Nenn kgf·cm | Nenn mN·m | Nenn A max |
|---|---|---|---|---|---|
| 6.3:1 | 1200 | 840 | 2 | 196.1 | 3.5 |
| 10:1 | 750 | 525 | 3 | 294.1 | 3.5 |
| 18.8:1 | 415 | 280 | 5.5 | 539.2 | 3.5 |
| 30:1 | 250 | 175 | 9 | 882.3 | 3.5 |
| 50:1 | 150 | 105 | 15 | 1470.6 | 3.5 |
| 90:1 | 83 | 58 | 27 | 2647.1 | 3.5 |
| 150:1 | 50 | 35 | Lastgrenze* | Lastgrenze* | 3.5 |
| 270:1 | 27 | 21 | Lastgrenze* | Lastgrenze* | 3.5 |
| 450:1 | 16 | 12 | Lastgrenze* | Lastgrenze* | 3.5 |
12V 40W
Leerlaufstrom: ≤ 1100 mA. Stillstandsstrom: 20 A. Dies sind unterschiedliche Betriebsbedingungen; Stillstand ist kein Betriebsmodus.
| Verhältnisoption | Leerlauf U/min | Nenn U/min | Nenn kgf·cm | Nenn mN·m | Nenn A max |
|---|---|---|---|---|---|
| 6.3:1 | 2650 | 1700 | 2 | 196.1 | 6 |
| 10:1 | 1650 | 1100 | 3 | 294.1 | 6 |
| 18.8:1 | 875 | 580 | 5.5 | 539.2 | 6 |
| 30:1 | 550 | 360 | 9 | 882.3 | 6 |
| 50:1 | 330 | 215 | 15 | 1470.6 | 6 |
| 90:1 | 180 | 120 | 27 | 2647.1 | 6 |
| 150:1 | 110 | 70 | Lastgrenze* | Lastgrenze* | 6 |
| 270:1 | 60 | 50 | Lastgrenze* | Lastgrenze* | 4.5 |
| 450:1 | 36 | 24 | Lastgrenze* | Lastgrenze* | 3.8 |
24V 80W Option (85W Leistungsreferenz)
Leerlaufstrom: ≤ 650 mA. Stillstandsstrom: 26 A. Dies sind unterschiedliche Betriebsbedingungen; Stillstand ist kein Betriebsmodus.
| Übersetzungsverhältnis Option | Leerlauf U/min | Nenn U/min | Nenn kgf·cm | Nenn mN·m | Nenn A max |
|---|---|---|---|---|---|
| 6.3:1 | 2400 | 1680 | 4 | 392.2 | 7.5 |
| 10:1 | 1500 | 1050 | 6 | 588 | 7.5 |
| 18.8:1 | 830 | 560 | 11 | 1078 | 7.5 |
| 30:1 | 500 | 350 | 18 | 1765 | 7.5 |
| 50:1 | 300 | 210 | 30 | 2941 | 7.5 |
| 90:1 | 165 | 120 | Lastgrenze* | Lastgrenze* | 7.5 |
| 150:1 | 100 | 75 | Lastgrenze* | Lastgrenze* | 7.5 |
| 270:1 | 54 | 45 | Lastgrenze* | Lastgrenze* | 7.5 |
| 450:1 | 32 | 25 | Lastgrenze* | Lastgrenze* | 7.5 |
*Die maximal zulässige Last des Getriebes beträgt 35 kgf·cm (ungefähr 3,4 N·m), wo angegeben. Dies ist eine mechanische Lastgrenze, kein separiertes garantiertes Drehmoment. Vermeiden Sie Stoßlasten und anhaltendes Blockieren.
Installation und Stromversorgung
Verwenden Sie eine Gleichstromversorgung und einen Motorantrieb, die auf die ausgewählte Spannung und den Start-/Laststrom abgestimmt sind. Die Hochleistungsvarianten erfordern eine entsprechend bewertete Versorgung; eine Empfehlung für eine 10 A Versorgung bedeutet nicht, dass der Motor auf 10 A begrenzt ist. Der Stallstrom kann für die 24V-Version 26 A erreichen. Überlasten, übersteuern oder den Betrieb mit blockierter Welle vermeiden. Sicher montieren und die Ausrichtung vor dem Einschalten des Motors überprüfen. Der Motorengeräusch variiert mit Geschwindigkeit und Last.
Anwendungen
Verwenden Sie das Kit, um einen Radantrieb für einen mobilen Roboter, eine Linienverfolgungsplattform, einen experimentellen Rover oder ein Bildungsfahrzeug zu bauen. Wählen Sie das Übersetzungsverhältnis, den Reifendurchmesser und die Motorversion für die erforderliche Geschwindigkeit und das Drehmoment. Ein balancierender Roboter benötigt zusätzlich einen Controller, Sensoren und ein geeignetes Steuerungssystem.
Was ist enthalten
- Ein CHR-GM37-550 bürstenbehafteter DC-Getriebemotor in der ausgewählten elektrischen Version und dem Verhältnis.
- Eine ausgewählte Rad- und eine Motorhalterung.
- Befestigungsschrauben, Setzschrauben und einen Inbusschlüssel, wie im Paket vorgesehen.
- Messingwellenkupplung für Reifenpakete; das Mecanum-Rad verwendet seine Radnabe.
Controller, Motorsteuerung, Batterie, Chassis und Encoder sind nicht enthalten. Fotos veranschaulichen den Pakettyp; die Motorbeschriftungen können eine Beispielversion der elektrischen Ausführung zeigen.
FAQ
Enthält dieser Motor einen Hall-Sensor?
Nein. Dies ist das zweipolige Bürstenmotor-Radkit ohne Encoder.
Enthält ein Kit vier Mecanum-Räder?
Nein. Ein Kit enthält einen Motor, ein Rad und Montagesätze. Ein Chassis mit vier Rädern benötigt vier entsprechend ausgelegte Radbaugruppen.
Kann jede Version mit 24V betrieben werden?
Nein. Verwenden Sie die Nennspannung der ausgewählten Motorversion. Die 6V- und 12V-Motoren dürfen nicht als universelle 6–24V-Motoren behandelt werden.
Visuelle Details


