CHIHAI CHS-GM1024-10BY Mini-Getriebeschrittmotor, 5V D-Welle
CHIHAI CHS-GM1024-10BY Mini-Getriebeschrittmotor, 5V D-Welle
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Der CHIHAI MOTOR CHS-GM 1024-10BY ist ein Miniatur-Getriebeschrittmotor mit einer Motor- und Ausgangswelle-Anordnung auf derselben Seite. Wählen Sie aus sechs tatsächlichen Übersetzungsverhältnissen und einem Motor-only-, Treiberplatine- oder geschlossenen Treiberpaket. Das kompakte Metallgetriebe und die 3 mm D-Welle eignen sich für kleine Positionierungsmechanismen.
- Zwei-phasiger, vieradriger Permanentmagnet-Schrittmotor mit Metallreduktionsgetrieben.
- 18-Grad Motor-Schrittwinkel, reduziert durch das ausgewählte Getriebe.
- Kurze D-Welle für kompakte Kupplungen und Mechanismen.
- Optionale Drucktaster-Treiberpakete, die im Paketwähler angezeigt werden.
| Modell | CHIHAI MOTOR CHS-GM 1024-10BY |
| Motortyp | Zwei-Phasen, vier-Draht Permanentmagnet-Getriebe-Schrittmotor; Motor- und Ausgangswellenanordnung auf derselben Seite |
| Wicklungsreferenz | DC 5 V, 128 mA pro Phase; verwenden Sie einen geeigneten bipolaren Schrittmotortreiber |
| Motor-Schrittwinkel | 18 Grad vor dem Getriebe |
| Phasenwiderstand / Induktivität | 39 Ohm ±7% pro Phase / 14,3 mH pro Phase |
| Reduktionsverhältnisse | 50: 1, 100: 1, 150: 1, 200: 1, 350: 1, 500: 1 |
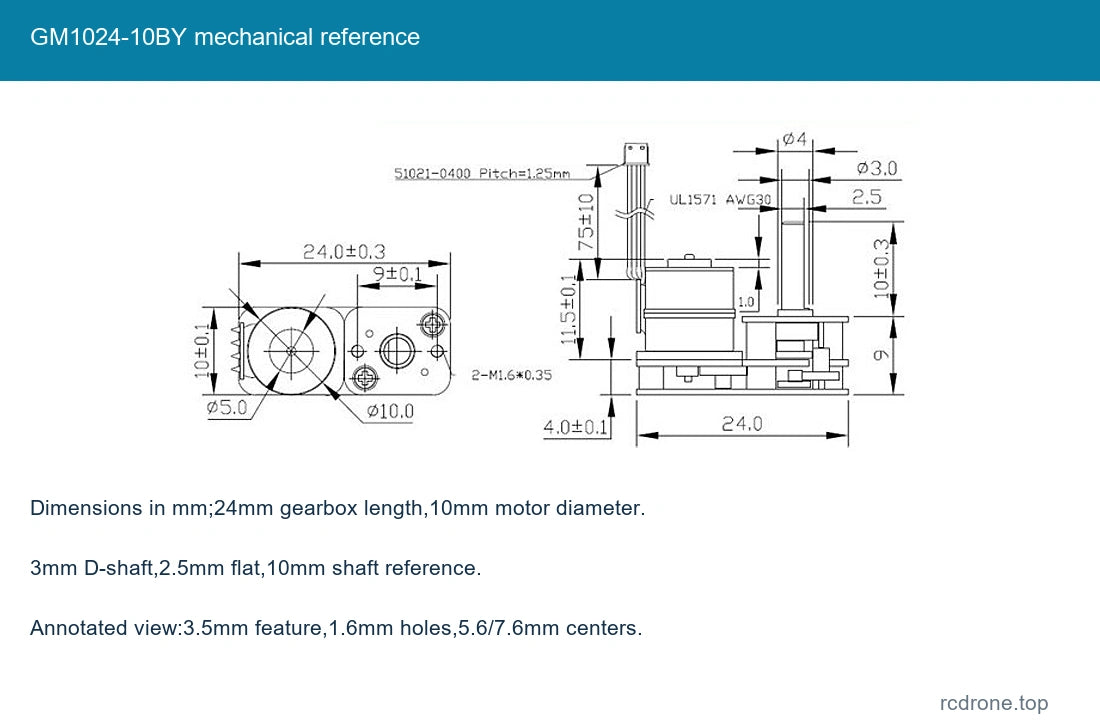
| Welle | 3 mm D-Welle, 2.5 mm flache Referenz, 10 mm Wellenreferenz |
| Abmessungen | Ungefähr 24 mm Getriebelänge; 10 mm Motor Durchmesser; siehe Zeichnung für Montages geometrie |
| Masse | Ungefähr 10,5 g Motorreferenz, ohne Treiber und Verpackung |
| Leitung / Stecker | Vierdrahtleitung, 1,25 mm Raster vierpoliger Steckerreferenz |
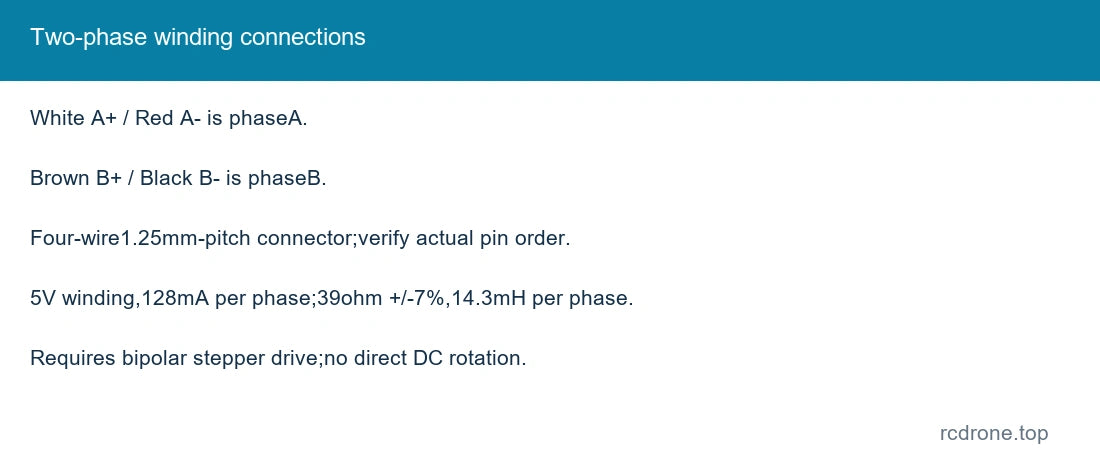
| Wicklungsfarben | Weiß A+, Rot A−, Braun B+, Schwarz B−; tatsächliche Pinbelegung vor dem Anschluss überprüfen |
| Haltedrehmoment | Verhältnisabhängige Referenz; 3.0 kgf·cm ist das maximal zulässige Halte-/Lastlimit für höhere Übersetzungen, nicht für kontinuierliches Drehmoment |
| Frequenzüberschriften | Maximale Startfrequenz > 1200 pps und maximale Reaktionsfrequenz > 900 pps wie beschriftete Testreferenzen; abhängig von Treiber/Last |
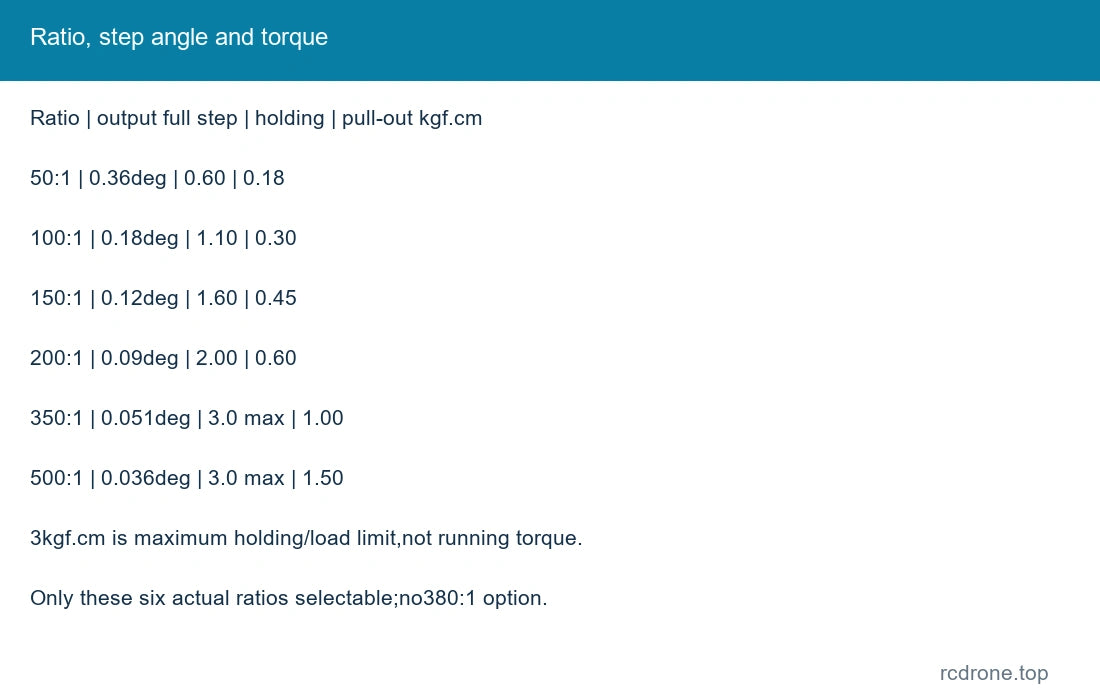
| Übersetzung | Ausgang Vollschrittgrade | Halte kgf·cm | Herauszieh kgf·cm | 50: 1 | 0.36 | 0.60 | 0.18 |
| Übersetzung | Ausgang Vollschrittgrade | Halte kgf·cm | Herauszieh kgf·cm | 100: 1 | 0.18 | 1.10 | 0.30 |
| Übersetzung | Ausgang Vollschrittgrade | Halte kgf·cm | Herauszieh kgf·cm | 150: 1 | 0.12 | 1.60 | 0.45 |
| Verhältnis | Ausgabe Vollschritt-Grad | Halte kgf·cm | Auszugs kgf·cm | 200: 1 | 0.09 | 2.00 | 0.60 |
| Verhältnis | Ausgabe Vollschritt-Grad | Halte kgf·cm | Auszugs kgf·cm | 350: 1 | 0.051 | 3.0 max | 1.00 |
| Verhältnis | Ausgabe Vollschritt-Grad | Halte kgf·cm | Auszugs kgf·cm | 500: 1 | 0.036 | 3.0 max | 1.50 |
Halt- und Auszugsmoment sind unterschiedliche Betriebsreferenzen. Der Wert von 3.0 kgf·cm ist eine obere Halte-/Lastgrenze, kein kontinuierliches Drehmomentgarantie. Geschwindigkeit und Drehmoment hängen von der Antriebsspannung, dem Strom, der Frequenz, der Last und der Beschleunigung ab. Nur die sechs wählbaren Verhältnisse werden geliefert.
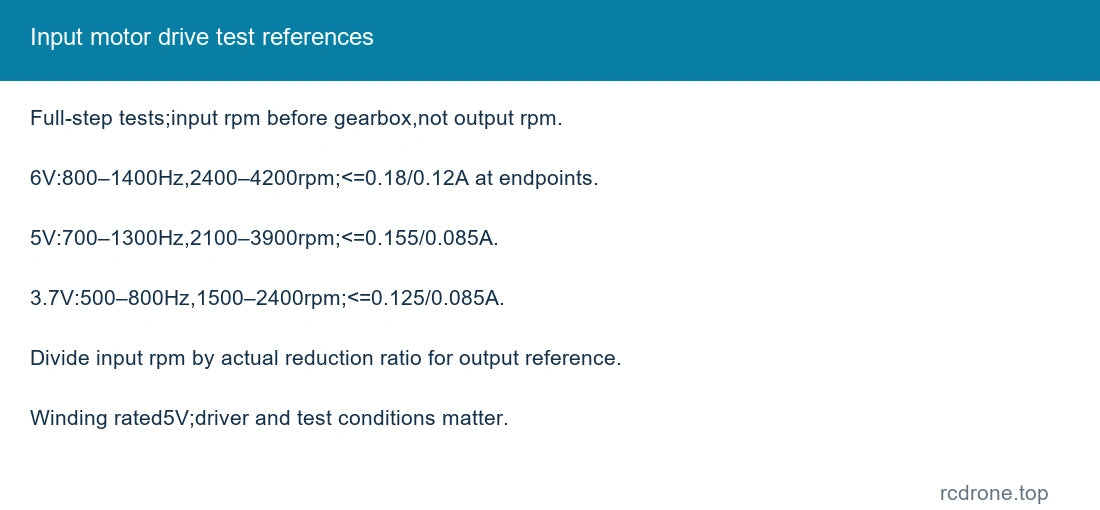
Die folgenden sind Eingangs-Motor-Vollschritt-Testreferenzen vor der Reduzierung, nicht die Ausgangsgeschwindigkeiten des Getriebes.Teilen Sie die Motor-drehzahl durch das ausgewählte Verhältnis für die ungefähre Leerlauf-Ausgangsdrehzahl; die tatsächlich nutzbare Geschwindigkeit erfordert Tests mit dem gewählten Treiber und der Last.
| 6,0 V Test | 800–1400 Hz; 2400–4200 Eingangs-drehzahl; Strom ≤0,18 A bei 800Hz/≤0,12 A bei 1400Hz; 0Hz Halte≤0,30A |
| 5,0 V Test | 700–1300 Hz; 2100–3900 Eingangs-drehzahl; Strom ≤0,155 A bei 700Hz/≤0,085 A bei 1300Hz; 0Hz Halte≤0,25A |
| 3,7 V Test | 500–800 Hz; 1500–2400 Eingangs-drehzahl; Strom ≤0,125 A bei 500Hz/≤0,085 A bei 800Hz; 0Hz Halte≤0,19A |
Diese Testspannungen ersetzen nicht die 5 V Wicklungsbewertung. Die Phasenstromspezifikation beträgt 128mA/Phase; die Testversorgungsstrommessungen sind eine separate Messung.
Wicklungspaare: Weiß A+ mit Rot A−; Braun B+ mit Schwarz B−.Verwenden Sie einen bipolaren Schrittmotortreiber und bestätigen Sie die tatsächliche Anschluss-Pin-Nummerierung. Ein Schrittmotor benötigt sequenzielle Erregung; schließen Sie ihn nicht direkt an eine Gleichstromversorgung für die Rotation an.
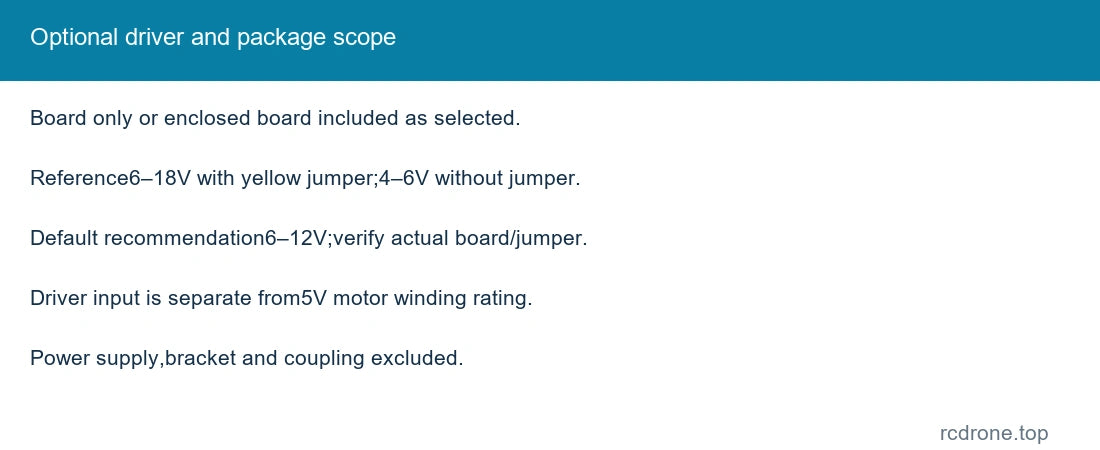
Die optionale Board-Stromversorgungsreferenz beträgt 6–18V mit installiertem gelben Jumper oder 4–6V ohne ihn; die Standardempfehlung liegt bei 6–12V. Bestätigen Sie das gelieferte Board und den Jumper, bevor Sie es mit Strom versorgen. Die Treiberbetriebsspannung ist nicht die Spannung der Motorwicklungen. Das enthaltene Paket fügt das abgebildete Gehäuse hinzu; kein Netzteil ist enthalten.
Ungefähr 24 mm Getriebelänge, 10 mm Motor Durchmesser, 3 mm D-Welle und 10 mm Wellenreferenz. Die annotierte Montageansicht zeigt einen Merkmalsdurchmesser von 3,5 mm, 1,6 mm Montagedurchlöcher und 5,6/7,6 mm Zentrumreferenzen. Konsultieren Sie die maßstabsgetreue Zeichnung für die Passform. Unterstützen Sie externe Lasten; vermeiden Sie seitliche Belastungen der Welle, Überlastung des Getriebes, Resonanz und lange Hochstromstillstände.
Nur Motor: ein Motor mit ausgewähltem Übersetzungsverhältnis und angeschlossenem Kabel. Motor + Treiberplatine: ein Motor und die abgebildete Platine. Motor + Geschlossener Treiber: ein Motor und Treiber mit abgebildetem Gehäuse. Netzteil, Kupplung und Montageschiene ausgeschlossen.
Kleine Kameramechanismen, Schwenk-/Neig-Prototypen, Miniaturinstrumente, robotische Aktuatoren und kompakte Positionierungsexperimente.
No.This Die CHS-Version verwendet die kurze 3mm D-Welle und die gleiche Anordnung.
Er benötigt einen bipolaren Schrittmotortreiber, um die beiden Wicklungen zu sequenzieren; verwenden Sie den ausgewählten Treiber innerhalb seiner tatsächlichen Eingangsgrenzen.
Visuelle Details