CHIHAI CHS-GM25-25BY 25mm Getriebeschrittmotor mit Treiberoptionen
CHIHAI CHS-GM25-25BY 25mm Getriebeschrittmotor mit Treiberoptionen
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der CHIHAI MOTOR CHS-GM25-25BY ist ein 25 mm getriebeunterstützter Schrittmotor mit zwei Phasen, vieradrigem bipolar Betrieb, einem Metallreduktionsgetriebe und einer 4 mm D-förmigen Welle. Wählen Sie das Übersetzungsverhältnis sowie ein Motor- oder Treiber-, Montageschienen- und Stromversorgungs-Paket für kompakte Positionierungsmechanismen.
Eigenschaften
- Permanenter Magnet-Schrittmotor mit umkehrbarer Drehung und diskreter Positionskontrolle.
- Metallreduktionsgetriebe und eine geschützte Verdrahtungs-PCB.
- Zehn wählbare Nennübersetzungsverhältnisse von 4:1 bis 100:1.
- Optionale Taster-Treiberplatine, geschlossener Treiber, Halterung und Stromversorgung wie im Paket angegeben.
Technische Daten
| Artikel | Technische Spezifikation |
|---|---|
| Modell | CHS-GM25-25BY / GM25GA-25BY |
| Motor | Permanenter Magnet, bipolar, 2-phasiger 4-Draht-Schrittmotor mit Metall-Reduktionsgetriebe |
| Nennmotorreferenz | 12V DC mit L6219 Treiber; 300 mA pro Phase |
| Phasenwiderstand | 10 Ohm ±7% |
| Phaseninduktivität | 7,5 mH pro Phase |
| Eingangs-Schrittwinkel | 15 Grad pro Schritt |
| Erregung | 2-phasige Erregung; bipolarer Antrieb |
| Stecker | PHR-4, 2.0 mm Pitch, weiße 4-polige |
| Leitungsdraht | UL1571 AWG28; 150 ±10 mm |
| Motor Durchmesser | 25 mm |
| Ausgangswelle | 4 mm D-Welle; flache Dimension 3,5 mm; Projektion 12 mm; D-flach Länge 8 mm |
| Vorderer Boss | 7 mm Durchmesser |
| Motor Rücklänge | 14,8 mm; Getriebe L hängt vom Verhältnis ab |
| Montage | 2 x M3 Gewindebohrungen, 17.0 mm Abstand; Zeichnung überprüfen |
| Netto-Motorgewicht | Ungefähr 75 g; abhängig vom Verhältnis |
| Aushaltemoment, Eingangsmotor | Mehr als 60 gf·cm bei 100 Puls/s |
| Haltemoment, Eingangsmotor | Mehr als 75 gf·cm bei 0 Puls/s |
| Maximale Ansprechfrequenz | Mehr als 1300 Puls/s |
| Maximale Startfrequenz | Mehr als 800 Puls/s in der Parametertabelle; Anwendungshinweise empfehlen einen Start bei 300 Puls/s |
| Spulenisolierung | Klasse E |
| Isolationswiderstand | 100 MΩ bei 500V DC |
| Dielektrischer Testreferenz | 100V AC für eine Sekunde |
| Betriebstemperatur | -10 bis +55 °C |
Reduktionsverhältnis und Leistung
Der Selektor verwendet nominale Verhältnisse.Die Auswahl 4, 9, 15, 20, 34, 45, 57, 75 und 100 entspricht ungefähr 4,4, 9,3, 15,46, 20,41, 34,01, 44,9, 57, 74,83 und 98,78 Referenzverhältnissen. Die Option 25,8:1 ist verkauft, hat jedoch keine separate Spalte für Leistung oder Getriebelänge. Schließen Sie nicht auf das Drehmoment oder die Länge aus benachbarten Verhältnissen.
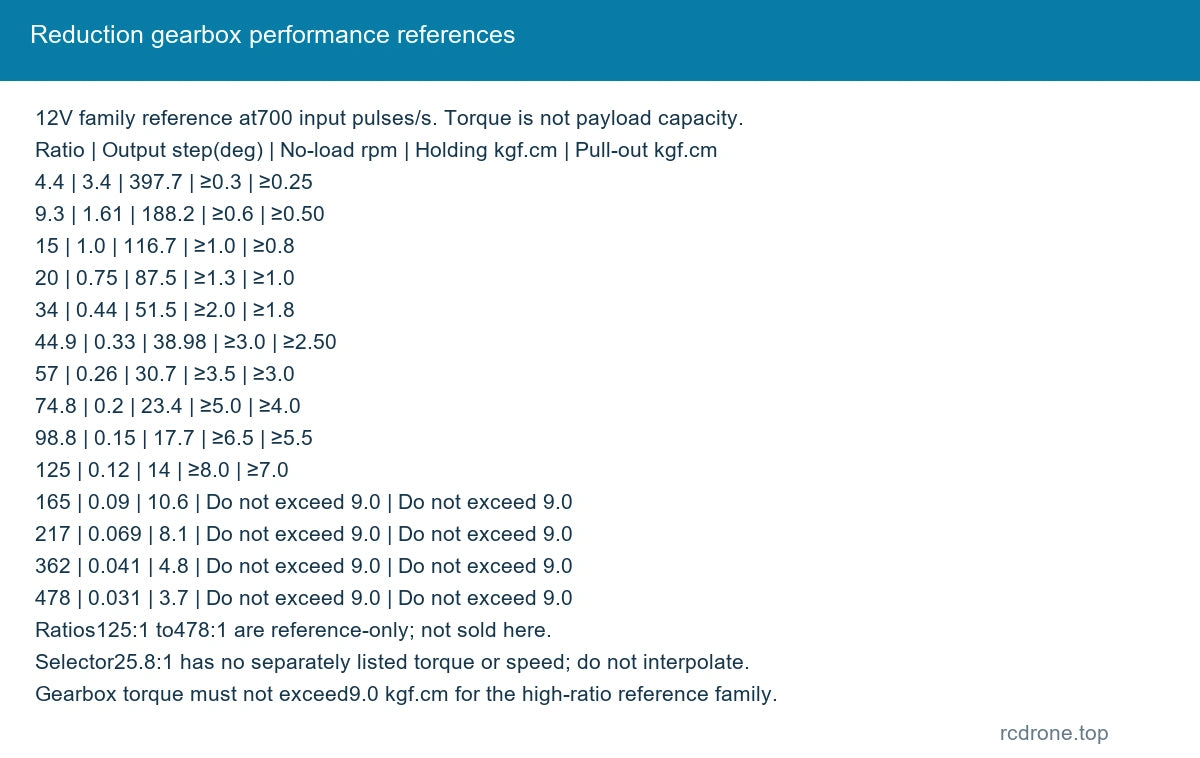
Die folgende Tabelle ist eine 12V-Familienreferenz bei 700 Eingabepulsen/s, keine Garantie für jedes ausgewählte Paket. Verhältnisse über 100:1 sind nur Referenzwerte und werden hier nicht verkauft. Halte- und Auszugsmoment sind unterschiedlich; das Drehmoment ist keine Nutzlastbewertung.
| Referenzverhältnis | Ausgabeschritt (°) | Leerlauf-drehzahl bei 700 pps | Halten (kgf·cm) | Auszug (kgf·cm) |
|---|---|---|---|---|
| 4.4 | 3.4 | 397.7 | ≥0.3 | ≥0.25 |
| 9.3 | 1.61 | 188.2 | ≥0.6 | ≥0.50 |
| 15 | 1.0 | 116.7 | ≥1.0 | ≥0.8 |
| 20 | 0.75 | 87.5 | ≥1.3 | ≥1.0 |
| 34 | 0.44 | 51.5 | ≥2.0 | ≥1.8 |
| 44.9 | 0.33 | 38.98 | ≥3.0 | ≥2.50 |
| 57 | 0.26 | 30.7 | ≥3.5 | ≥3.0 |
| 74.8 | 0.2 | 23.4 | ≥5.0 | ≥4.0 |
| 98.8 | 0.15 | 17.7 | ≥6.5 | ≥5.5 |
| 125 | 0.12 | 14 | ≥8.0 | ≥7.0 |
| 165 | 0.09 | 10.6 | Überschreiten Sie nicht 9.0 | Überschreiten Sie nicht 9.0 |
| 217 | 0.069 | 8.1 | Überschreiten Sie nicht 9.0 | Überschreiten Sie nicht 9.0 |
| 362 | 0.041 | 4.8 | Überschreiten Sie nicht 9.0 | Überschreiten Sie nicht 9.0 |
| 478 | 0.031 | 3.7 | Überschreiten Sie nicht 9.0 | Überschreiten Sie nicht 9.0 |
Mechanische Abmessungen
Alle Abmessungen sind in Millimetern.Die ursprüngliche Zeichnung spezifiziert L ±0,3, einen 2,5 mm langen Vorderabschnitt, einen 0,5 mm hohen Rückensprung, einen 6 mm großen Rückenkörper, einen 3,7 mm großen Anschlussversatz und eine Anschluss-Höhe von 9,2 mm. Verwenden Sie das ausgewählte Verhältnis und die physische Montagezeichnung vor der Bearbeitung; die Längen der Getriebe 57:1 und 25,8:1 sind nicht separat angegeben.
| Aktuelle Verhältnisreferenzen | Getriebelänge L (mm) | Getriebestufen |
|---|---|---|
| 4,4 / 9,3 / 15,46 / 20,41 | 19 | 2 / 3 / 4 / 4 |
| 34,01 / 44,9 | 21 | 5 |
| 74,83 / 98,78 | 23 | 6 |
| 164,63 / 217,31 | 25 | 7 |
| 362,18 / 478.08 | 27 | 8 |
Verdrahtung und Steuerung
Pin 1 gelb ist Phase B, Pin 2 rot ist das gegenüberliegende Ende der B-Wicklung, Pin 3 schwarz ist Phase A, und Pin 4 blau ist das gegenüberliegende Ende der A-Wicklung. Die Spulenpaare sind gelb/rot und schwarz/blau. Verwenden Sie einen bipolaren Schrittmotortreiber, keine direkte DC-Verbindung. Die Rotation folgt der Phasenerregungssequenz; die Zeichnung zeigt die Rotation von der Flanschseite.
Die Motorreferenz ist 12V. Ein Bereich von 5–24V für die Treiberstromversorgung wird für den stromgesteuerten Betrieb diskutiert; eine höhere Versorgungsspannung erfordert eine angemessene Strombegrenzung und macht nicht jede enthaltene Platine oder Stromversorgung zu einem 24V-Artikel. Stellen Sie den Phasenstrom entsprechend ein. Die Anleitung empfiehlt, bei etwa 300 Puls/s zu beginnen und auf ungefähr 700 Puls/s zu erhöhen; die nutzbare Geschwindigkeit hängt von der Last und der Beschleunigung ab.Der allgemeine Steuerbereich von 100–1300 Puls/s und höhere unbelastete Reaktionsreferenzen sind keine garantierten Startfrequenzen.
Paketauswahl
| Pakete | Inhalt |
|---|---|
| Nur Motor | Ein Motor |
| Motor + Halterung | Ein Motor + Montagesockel |
| Motor + Treiber | Ein Motor + Taster-Treiberplatine |
| Motor + Geschlossener Treiber | Ein Motor + Treiber im Gehäuse |
| Motor + Halterung + Treiber | Ein Motor + Montagesockel + Taster-Treiberplatine |
| Motor + Stromversorgung + Treiber | Ein Motor + Stromversorgung + Taster-Treiberplatine |
| Motor + Halterung + Stromversorgung + Treiber | Ein Motor + Montagesockel + Stromversorgung + Taster-Treiberplatine |
Die Option mit geschlossenem Treiber beinhaltet ihr Gehäuse; andere Treiberpakete zeigen eine offene Platine.Fotografierte Adaptersteckertyp und Platinenrevision sind visuelle Referenzen; es wird keine unbestätigte Eingangsbewertung oder Steuerungsprotokoll versprochen. Motor- und Halterungspakete erfordern einen separaten geeigneten Treiber und eine Stromversorgung.
Anwendungen
Verwenden Sie den Motor für kompaktes Indizieren, Positionieren, Instrumenteneinstellungen und kleine Robotermechanismen, bei denen diskrete Schrittsteuerung und Reduktionsgetriebe nützlich sind. Passen Sie die erforderliche Geschwindigkeit, das Drehmoment, den Arbeitszyklus und die Rücklaufspiel-Toleranz an den tatsächlichen Mechanismus an.
Was ist enthalten
Eine ausgewählte Motor-Konfiguration mit ihrem angeschlossenen vieradrigen Kabel. Die Halterung, der Treiber, das Gehäuse und die Stromversorgung sind nur enthalten, wenn sie im gewählten Paket genannt werden. Kein kompletter Roboter, externer Controller oder andere Anwendungsbaugruppe ist enthalten.
Installation und Betrieb
Halten Sie sich an die Nennlast, einschließlich der Wellenlasten. Überprüfen Sie die Spulenpaare und die Stromstärkeinstellung vor dem Einschalten. Erhöhen Sie die Last während der Inbetriebnahme schrittweise.Vermeiden Sie schwere Auswirkungen und zwingen oder hebeln Sie die Getriebewelle nicht. Lange Betriebszeiten, Versorgungsspannung, Geschwindigkeit und Last beeinflussen die Motortemperatur; sorgen Sie für eine angemessene Kühlung.
FAQ
Kann dieser Motor mit vier Drähten direkt an Gleichstrom angeschlossen werden?
Nein. Er benötigt die richtige zwei-phasige bipolare Erregung von einem geeigneten Schrittmotor-Treiber.
Ist die 25.8:1-Option die gleiche wie 34:1?
Nein. Es handelt sich um ein separates wählbares Übersetzungsverhältnis. Das eigene Drehmoment und die Länge des Getriebes sind nicht aufgeführt, daher bestätigen Sie das erforderliche mechanische Gehäuse vor der Installation.
Welche Pakete enthalten ein Netzteil?
Nur Motor + Netzteil + Treiber und Motor + Halterung + Netzteil + Treiber enthalten eines.
Visuelle Details