


CHIHAI MOTOR CHW-GW12T-15BY Getriebeschrittmotor
CHIHAI MOTOR CHW-GW12T-15BY Getriebeschrittmotor
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der CHIHAI MOTOR GW12T-15BY ist ein kompakter Getriebeschrittmotor mit einer Metall-Wurm-Reduktionsstufe, 3 mm D-Welle und integrierter vieradriger Anschlussleitung. Wählen Sie eines von sechs Nennverhältnissen und ein Motor-only-, Button-Driver-, geschlossenen Driver- oder Flansch-Kupplungspaket. Die Auswahl 603:1 ist die Stahlplattenversion. Dieser kompakte elektrische Motor erfordert sequenzielle bipolare Schrittmotoranregung.
Eigenschaften
- 18° Eingangs-Motor-Schritt mit verhältnisabhängigen Ausgangs-Inkrementen.
- Metallgetriebe und kompaktes Wurm-Reduktionslayout.
- 3 mm Welle mit 2,5 mm D-flach und 8 mm Projektion Referenz.
- Separate Standard- und 603 Stahlplattenmaße.
- Optionaler buttonbetriebener Treiber, geschlossener Treiber oder Flanschkupplung.
Technische Daten
| Technische Spezifikation | Wert / Umfang |
|---|---|
| Familie | CHIHAI MOTOR GW12T-15BY Getriebeschrittmotor mit zwei Phasen |
| Bauweise | Metall-Reduktionsgetriebe mit Schneckenstufe und integriertem Vorschub |
| Ausgewählte Nennübersetzungen | 42:1, 118:1, 236:1, 302:1, 603:1 Stahlblechversion, 1030:1 |
| Eingangsmotor Schritt | 18° pro Schritt |
| Achsenausgang | 3 mm D-Welle; 2,5 mm flach, Standardtoleranz +0/−0,1 mm; 8,0±0,3 mm Projektion; 7,5 mm flache Längenreferenz |
| Wellentoleranzdurchmesser | 3 mm (+0/−0,03) Zeichnungsreferenz |
| Standardmontagezeichnung | 28.7 mm Gehäuselänge;12 mm Rahmenbreite;18 mm Rahmenhöhe;10 mm Rahmen-Tiefenreferenz;15 mm Motor-Durchmesser |
| Standard Front-Schnittstellen | Zwei 1,4 mm Frontlöcher;8,50 mm Abstand;4 mm vertikales Referenzmaß;4 mm Wellenregister;0,7 mm Schulter |
| Standard Rück-/Motorreferenzen | 1,8/4,0 mm Versätze;10,7 mm Motorhöhe;5 mm Rückregister;1 mm Rückprojektion |
| 603 Stahlplattenzeichnung | 2,5 mm Wellen-Flach-Toleranz +0/−0,05 mm;29,8±0,3 mm Bauhöhe;12 mm Breite(+0/−0,1);18 mm Höhe(+0/−0,1);10±0,1 mm Rahmen-Tiefenreferenz |
| 603 Stahlplattenmontage | Drei 1,4 mm Lochreferenzen;8,5/11/2,5(+0/−0,05) mm Lochmusterreferenzen;0.6 mm Schulter |
| Standardmotorgewicht | Ungefähr 18 g mit integriertem Anschluss; kein separat nachgewiesenes 603 Stahlplattengewicht |
| Leitung/Stecker | 165±10 mm; UL1571 AWG30 Zeichnungsreferenz; 1,25 mm vierpoliger Stecker, 51021-0400 Gehäusereferenz |
| Elektrischer Eingang-Motortest | 5V DC mit 6219 Treiberreferenz; 160 mA pro Phase |
| Phasenwiderstand/Induktivität | 30 Ω±7% pro Phase;9.5 mH pro Phase |
| Erregung | Zwei Phasen, zweiphasig, bipolarer Antrieb |
| Eingangs-Motor-Drehmomentreferenzen | Ausschub>4 gf·cm bei 500pps; Halten>16 gf·cm bei 0pps; dies sind vor der Getriebe-Reduzierung |
| Pulsreferenzen | Antwort>1200pps; selbststartend>900pps |
| Spulenisolierung/Tests | Klasse E Spulen; 100VAC für 1 Sekunde Dielektrik-Test; 50 MΩ bei 500VDC Isolationswiderstand |
| Betriebstemperatur | 0–55°C Referenz |
| Getriebe-Leistungstestumfang | 5V6219 Referenz, 150 mA/Phase separat aufgeführt; 5–12V Antriebsleitfaden |
| Leitungsmarkierungsumfang | 105° Drahtmarkierungsreferenz stellt keine vollständige Motorbetriebstemperatur fest |
Verhältniswahl und Ausgangsreferenzen
Die folgende Tabelle ist die Getriebe-Ausgangsreferenz unter den dargestellten 5V/6219 Testbedingungen.Der 150mA Phasenstromreferenzwert in dieser Tabelle und der 160mA Eingangs-Motor-Elektrikreferenzwert sind separat angegebene Testwerte. Das Haltemoment bezieht sich auf 0pps, das Herausziehmoment auf 500pps und die Geschwindigkeit auf 1000pps.
| Ausgewähltes nominales Verhältnis | Präzises Verhältnis | Ausgangsschritt(°) | Geschwindigkeit bei 1000pps (U/min) | Haltemoment(kgf·cm) | Herausziehmoment(kgf·cm) | Ausgangsrichtung | Rahmenreferenz |
|---|---|---|---|---|---|---|---|
| 42:1 | 42.00:1 | 0.429 | 71 | 0.25 | 0.12 | Gleich wie Eingabe | Standardreferenz |
| 118:1 | 118.07:1 | 0.1528 | 25 | 0.5 | 0.3 | Gleich wie Eingabe | Standardreferenz |
| 236:1 | 236.13:1 | 0.0762 | 12.7 | 1.0 | 0.7 | Gleich wie Eingabe | Standardreferenz |
| 302:1 | 301.73:1 | 0.0597 | 10 | 1.4 | 0.9 | Gleich wie Eingabe | Standardreferenz |
| 603:1 | 603.45:1 | 0.0298 | 5 | Maximal3.0 | 1.8 | Gleich wie Eingabe | Stahlplattenversion |
| 1030:1 | 1030.40:1 | 0.0177 | 2.9 | Maximal3.0 | 3.0 | Gegenseitiger Eingang | Standardreferenz |
Die 3,0 kgf·cm Haltewerte für 603:1 und 1030:1 sind maximal zulässige Grenzen, keine Mindestdrehmomentgarantien. Die Eingangs-Motordrehmomentwerte in gf·cm dürfen nicht mit den Getriebeausgangswerten in kgf·cm verwechselt werden. Die Ausgangsschrittwerte sind nominale Referenzwerte und legen keine Positionierungsgenauigkeit fest.
Zusätzliche Verweise zur Verhältnisfamilie
Nur die sechs Verhältnisse in der ausgewählten Tabelle werden hier angeboten. Das folgende breitere Familiendiagramm dient als mechanische Referenz und fügt keine anderen wählbaren Konfigurationen hinzu.
| Familiennominalverhältnis | Präzises Verhältnis | Ausgang relativ zum Eingangs-Motor |
|---|---|---|
| 21:1 | 21.00:1 | Gleich wie Eingabe |
| 42:1 | 42.00:1 | Gleich wie Eingabe |
| 79:1 | 78.71:1 | Gleich wie Eingabe |
| 118:1 | 118.07:1 | Gleich wie Eingabe |
| 236:1 | 236.13:1 | Gleich wie Eingabe |
| 302:1 | 301.73:1 | Gleich wie Eingabe |
| 390:1 | 389.62:1 | Gleich wie Eingabe |
| 520:1 | 519.49:1 | Gleich wie Eingabe |
| 603:1 | 603.45:1 | Gleich wie Eingabe |
| 700:1 | 700.98:1 | Gleich wie Eingabe |
| 780:1 | 779,24:1 | Gleich wie Eingabe |
| 1030:1 | 1030,40:1 | Gegenteil Eingabe |
Version Passform und Verkabelung
Standardpaketfotos sind gemeinsame Referenzen. Die603:1-Option ist speziell die Stahlplattenversion und verwendet die separate 29,8 mm Zeichnung; Standardzeichnungen zeigenw28. 7 mm. Halten Sie den entsprechenden Rahmen, die Montageschrauben und Schulterreferenzen getrennt, wenn Sie die Passform überprüfen.
Die Reihenfolge der Anschlussstifte ist 1 braun A−, 2 schwarz A+, 3 weiß B− und 4 rot B+. Braun/schwarz bildet Phase A; weiß/rot bildet Phase B. Die untenstehende Erregungssequenz wird von der Flanschseite betrachtet, wie im Schaltplan. Bei der 1030:1-Version dreht sich der Getriebeausgang entgegen dem Eingabemotor; die anderen aufgeführten Übersetzungen drehen sich in die gleiche relative Richtung.
| Pin | Drahtfarbe | Phase |
|---|---|---|
| 1 | Braun | A− |
| 2 | Schwarz | A+ |
| 3 | Weiß | B− |
| 4 | Rot | B+ |
| Spule | Schritt1 | Schritt2 | Schritt3 | Schritt4 |
|---|---|---|---|---|
| Braun A− | — | AN | AN | — |
| Schwarz A+ | AN | — | — | AN |
| Weiß B− | — | — | AN | AN |
| Rot B+ | AN | AN | — | — |
Treiber und thermische Referenzen
Die folgende Anleitung für Spannung/Strom ist für die 30Ω Wicklung.Es ist keine Aussage, dass jede Platine und jede aktuelle Einstellung austauschbar ist. Der Motor benötigt sequenzielle Erregung von einem kompatiblen Treiber.
| Testspannung | Empfohlene Antriebsrate (pps) | Vorgeschriebener Antriebsstrom (A) |
|---|---|---|
| 12.0V | 1000 | ≤0.25 |
| 7.40V | 1000 | ≤0.15 |
| 6.00V | 1000 | ≤0.10 |
| 5.00V | 1000 | ≤0.08 |
| 3.70V | 700 | ≤0.07 |
Angewandte Spannung = Rück-EMK + Wicklungsstrom × Widerstand.Während des verlängerten Betriebs die Temperatur überwachen und bei Bedarf Kühlpausen oder zusätzliche Kühlung verwenden. Vermeiden Sie einen Stillstand oder eine Überlastung des Betriebs.
Die ausgewählten Button-Driver- und Enclosed-Driver-Pakete enthalten die abgebildeten Board-Versionen. Überprüfen Sie deren tatsächliche Schnittstelle, Stromversorgung und Strom Einstellungen. Eine separate frühere Test-Driver-Darstellung zeigt den inneren Jumper 6–18V und den äußeren Jumper 4–6V, wobei 6–12V empfohlen werden; diese Jumper-Anweisungen gelten nur für das zuvor abgebildete Board. Sie dürfen nicht auf die ausgewählten Button/enclosed Boards übertragen werden.
Anwendungen
Kompatible kleine Roboter, verstellbare Möbel, Miniatur-Follow-Focus-Mechanismen, Schwenk-Neige-Einheiten und automatische Fotografie-Mechanismen, bei denen das ausgewählte Verhältnis, die Last, der Treiber und die Montage passen. Schneckengetriebe können Rückwärtsdrehen widerstehen, aber das Halteverhalten hängt vom tatsächlichen Verhältnis und der Last ab.
Was ist enthalten
| Ausgewähltes Paket | Inhalt |
|---|---|
| Nur Motor | 1 Motor mit integriertem Kabel-/Steckverbindungsbaugruppe |
| Motor + Tastertreiber | 1 Motor und 1 abgebildeter tastergesteuerter Treiber |
| Motor + Geschlossener Tastertreiber | 1 Motor und 1 abgebildeter geschlossener tastergesteuerter Treiber |
| Motor + Flanschkupplung | 1 Motor und 1 Flanschkupplungsbaugruppe |
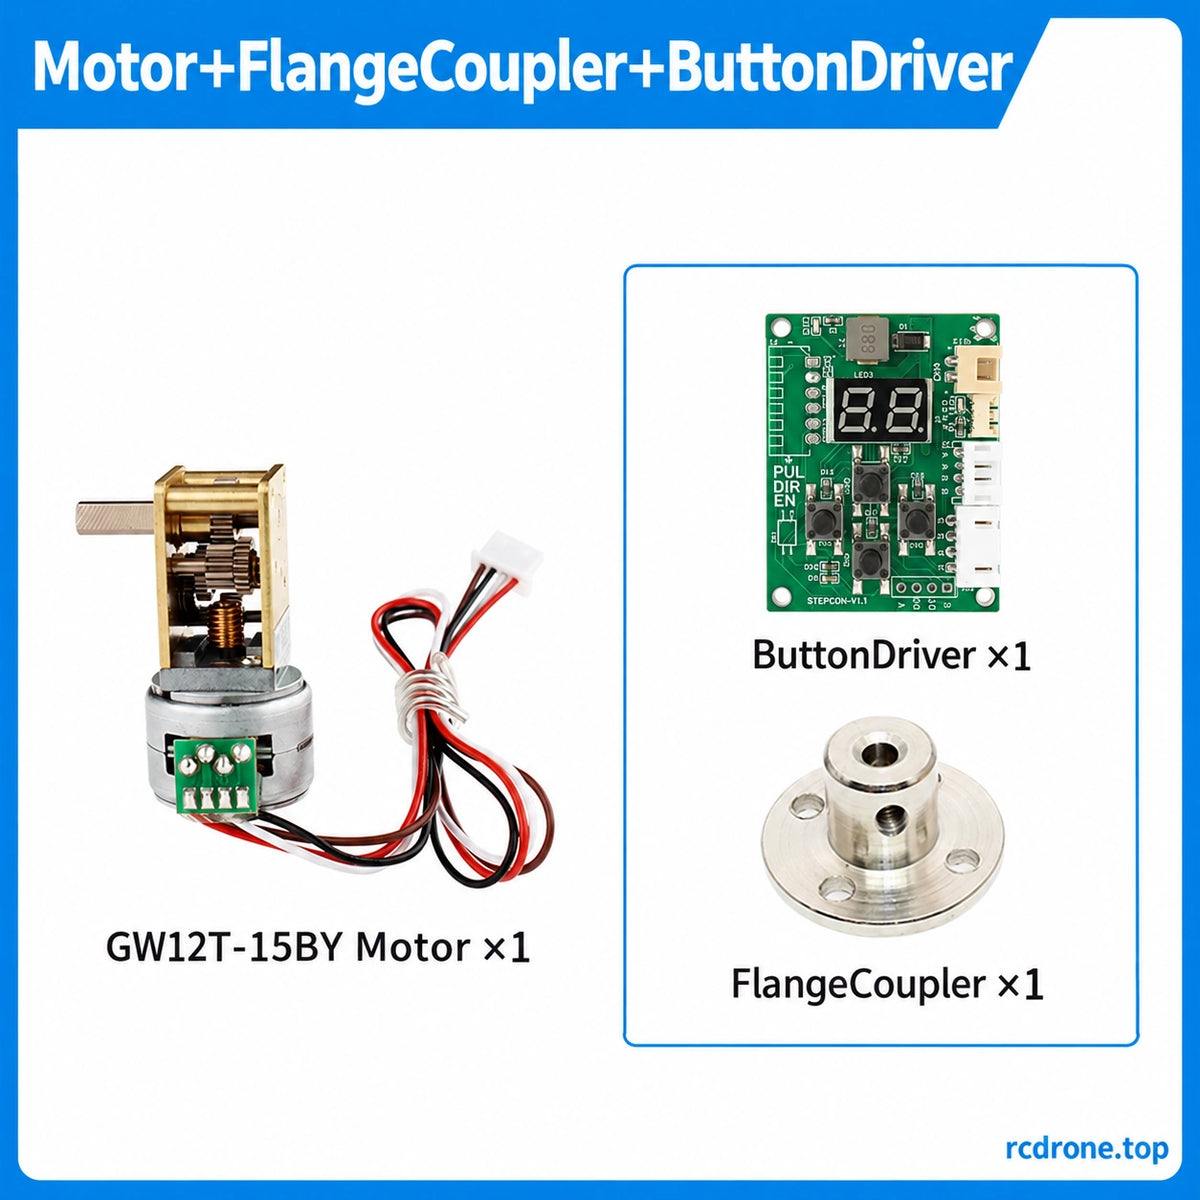
| Motor + Flanschkupplung + Tastertreiber | 1 Motor, 1 Flanschkupplung und 1 tastergesteuerter Treiber |
Der tatsächliche Rahmen folgt dem ausgewählten Verhältnis: 603:1 ist die Version mit Stahlplatte.Ein Netzteil, ein Host-Controller und Anwendungsgeräte sind nicht enthalten. Motor-only-Auswahlen enthalten keinen Treiber oder Kupplung.
FAQ
Welche Option verwendet den Stahlplattenrahmen?
Die 603:1 Auswahl. Ihre separate Zeichnung zeigt einen Referenzwert von 29,8 mm für die Baugruppenlänge, während Standardzeichnungen w28. 7 mm.
Wendet sich die 1030:1 Ausgabe in die gleiche Richtung wie der Eingangs-Motor?
Nein. Sie dreht sich entgegengesetzt zum Eingangs-Motor. Die anderen aufgeführten Übersetzungsverhältnisse zeigen die gleiche relative Richtung.
Ist 3,0 kgf·cm eine Garantie für das minimale Haltemoment?
Nein. Für 603:1 und 1030:1 ist es ein maximal zulässiger Haltewert.
Können die vier Leitungen direkt an die Gleichstromversorgung angeschlossen werden?
Verwenden Sie einen kompatiblen zweiphasigen bipolaren Schrittmotortreiber und die angegebenen Phasenpaare. Sequenzierte Erregung steuert die Drehung.
Gilt der ältere Testboard-Jumperbereich für die enthaltenen Boards?
Nein.Übereinstimmung der tatsächlichen ausgewählten Schaltfläche oder der umschlossenen Platine Bewertungen und Schnittstelle.
Visuelle Details


