CHIHAI GF5560-180ABHL Schnecken-DC-Getriebemotor mit 11 PPR Hall-Encoder
CHIHAI GF5560-180ABHL Schnecken-DC-Getriebemotor mit 11 PPR Hall-Encoder
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der CHIHAI MOTOR CHF-GF 5560-180ABHL ist ein kompakter Gleichstromgetriebemotor mit Schneckengetriebe und einem integrierten zweikanaligen Hall-Encoder. Wählen Sie die Spannung/Wicklung und die tatsächliche Reduktions-/Ausgangsfläche für Ihr Mechanismus. Jede wählbare Konfiguration umfasst den mit Encoder ausgestatteten Motor und das abgebildete passende Kabel.
Eigenschaften
- Schnecken- und Zahnradreduzierung mit bearbeiteten Zahnrädern und einem kupfergewickelten Motor.
- 8 mm D-förmige Ausgangswelle mit flacher oder axialer R-Fläche, je nach Auswahl.
- 11 PPR Motorwellen-Hall-Rückmeldung für relative Geschwindigkeits- und Drehungsmessung.
- Getrennte Motorstrom- und Hall-Stromanschlüsse über eine PH 2.0 Sechs-Pin-Schnittstelle.
Technische Daten
| Marke / Modell | CHIHAI MOTOR / CHF-GF 5560-180ABHL |
| Bauweise | Gebürsteter DC-Wurm- und Zahnradreduktionsmotor mit AB-Magnet-Hall-Encoder |
| Wählbare Wicklung / Versorgung | 6 V Hochdrehmoment, 12 V Hochdrehmoment, 24 V 24150# oder 12 V 24150# je nach Auswahl |
| Wählbare Reduktionen | 26,9: 1, 53,8: 1, 161: 1, 322: 1 Flachfläche; 700: 1 und 1400: 1 axiale R-Fläche; Lagerbestand hängt von der Wicklung ab |
| Aussgangswelle | 8 mm Durchmesser +0/−0,03; 7 mm über D-Flach +0/−0,10; 21 ±0,5 mm Projektion |
| Länge der Wellenfläche | 15 mm +0/−0,2; 1,0 mm Schulter und 12.0 mm Zeichnungsmerkmal |
| Flachflächenumriss | 55 ×60 mm Zeichnungsreferenz; 19 mm Getriebetiefe |
| Flachflächenmontage | Vier 3,5 mm Durchgangslöcher; 8,5/3,5/12,5 mm Kantenreferenzen; Wellenmitte 22,2/16,6 mm Referenz |
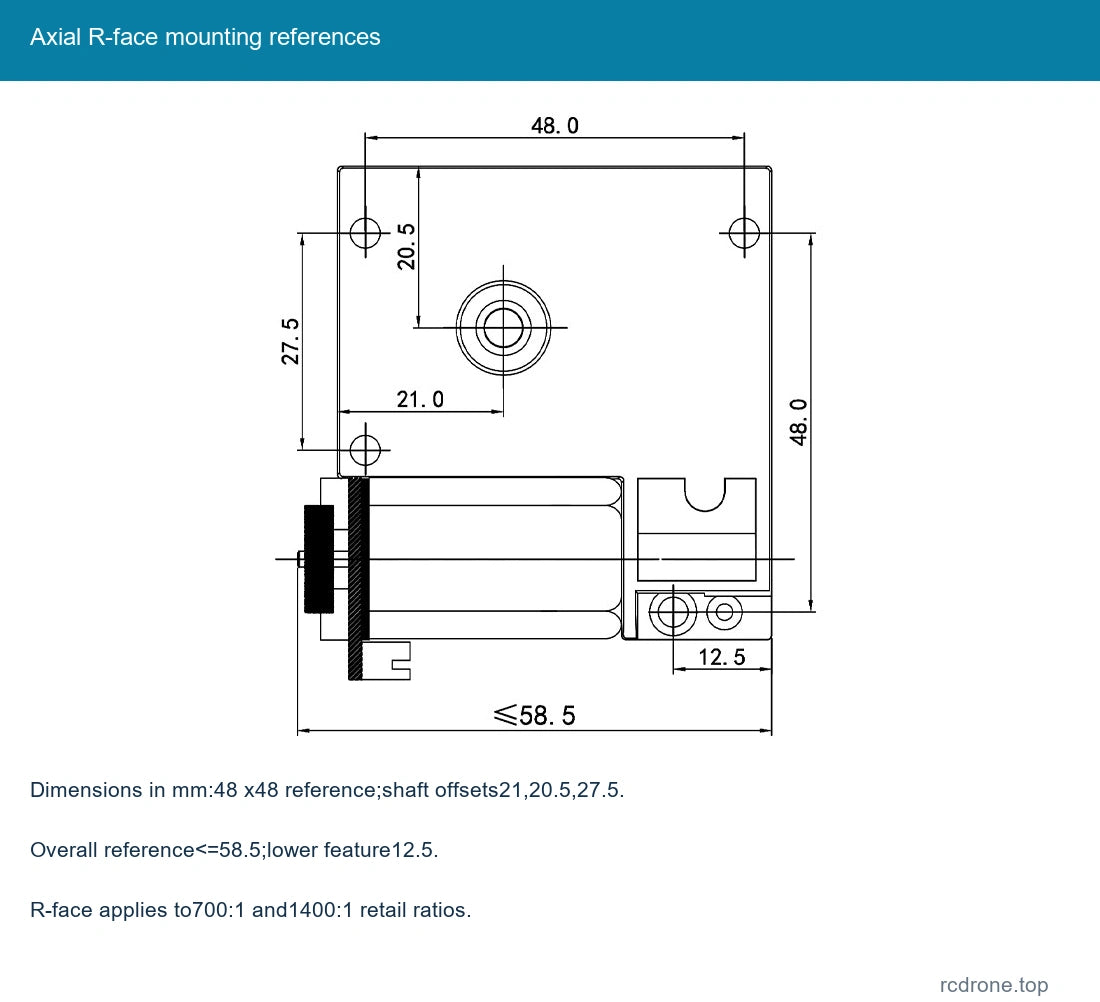
| R-Flächenmontagezeichnung | 48 ×48 mm Referenzen; Wellenmitte 21/20,5/27,5 mm; 12,5 mm unteres Merkmal; insgesamt≤58,5 mm Referenz |
| Encoder Rückdetails | 20,4 mm Durchmesser Referenz, EVA-Isolierpad, PH 2.0 Sechs-Pin-Stecker |
| Referenz Nettogewicht | Ungefähr 210 g; variiert mit Übersetzung und Wicklung; Versandgewicht ist separat |
| Getriebe-Modul / Reduktionsstufen | 0,5–0.8 Modulreferenz, Vier-Stufen-Getriebe-Familienreferenz |
| Erlaubte Nennlastgrenze | 25 kgf·cm maximaler mechanischer Grenzwert; nicht das Nennmoment jeder Variante |
| Momentanmomentgrenze | 40 kgf·cm maximaler mechanischer Grenzwert; nicht das kontinuierliche Betriebsdrehmoment |
| Hall-Encoder | 11 PPR an der Motorwelle, AB-Quadratur-Rückmeldung; 3,3 V oder 5,0 V separate Stromversorgung |
| Ausgangspulsreferenz | 11 × tatsächliches Übersetzungsverhältnis vor dem Kantenzählmultiplikator des Controllers |
Wicklungs- und Leistungsreferenz
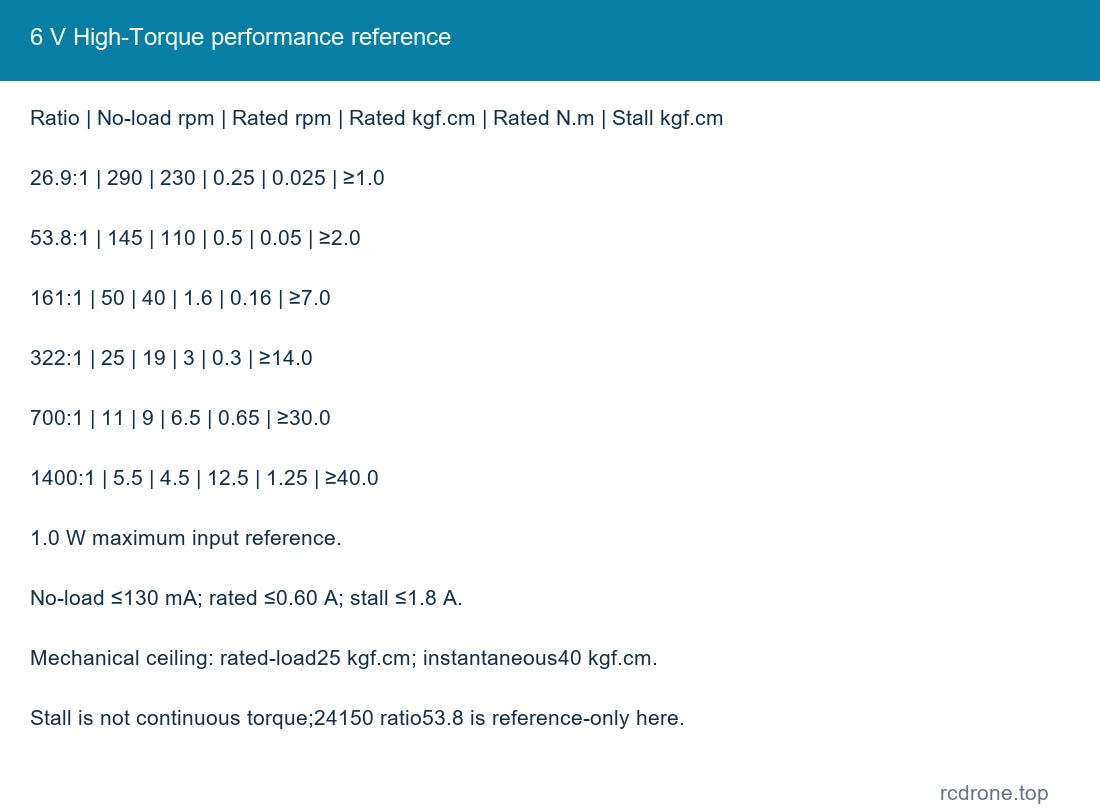
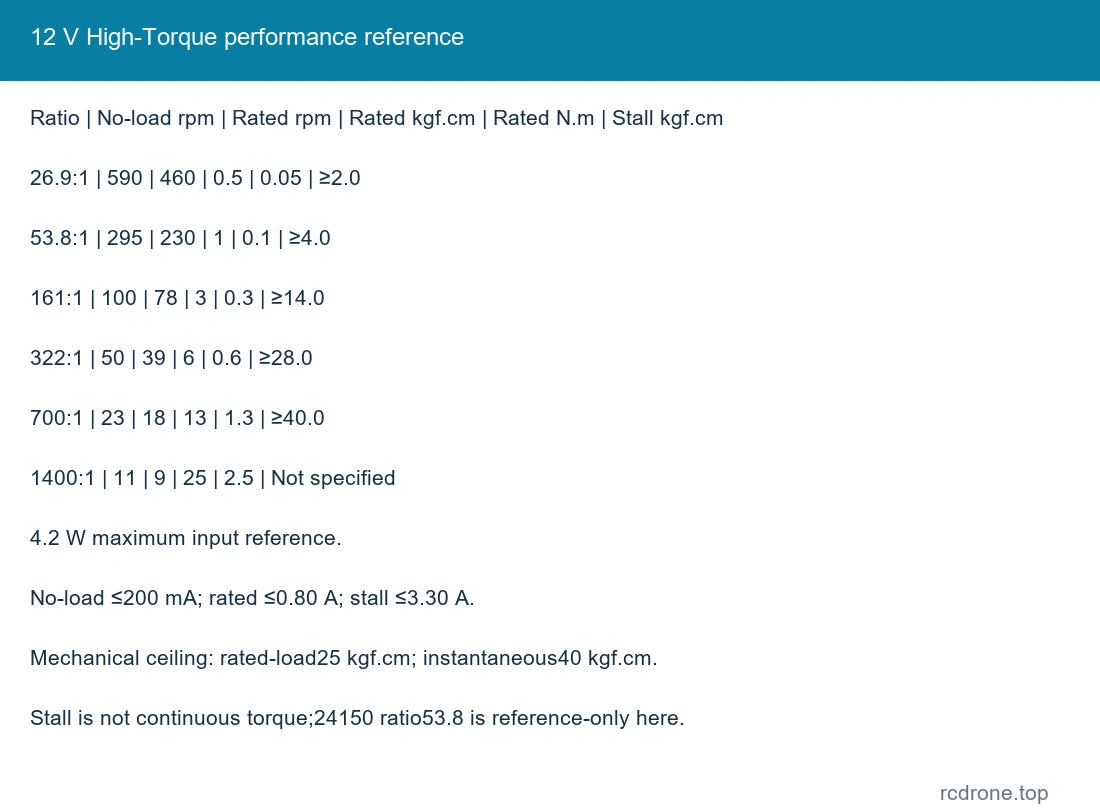
Die folgenden Tabellen halten jede Wicklung und Spannung getrennt. Das Nennlastmoment ist ein Betriebsreferenz; Stillstandswerte sind keine kontinuierlichen Drehmomentbewertungen.Vermeiden Sie das Blockieren und bleiben Sie innerhalb der Nennlast von 25 kgf·cm und der sofortigen mechanischen Obergrenze von 40 kgf·cm des Getriebes. Die Leistungswerte behalten ihren angegebenen Eingangs-/Referenzbereich und stellen keine mechanische Ausgangsleistung dar.
6 V Hochdrehmoment
1,0 W maximale Eingangsreferenz. Leerlaufstrom ≤130 mA; Nennstrom ≤0,60 A; Blockierstrom ≤1,8 A.
| Verhältnis | Leerlauf-U/min | Nennlast-U/min | Nenn kgf·cm | Nenn N·m | Blockier kgf·cm |
|---|---|---|---|---|---|
| 26,9: 1 | 290 | 230 | 0,25 | 0,025 | ≥1,0 |
| 53,8: 1 | 145 | 110 | 0,5 | 0,05 | ≥2.0 |
| 161: 1 | 50 | 40 | 1.6 | 0.16 | ≥7.0 |
| 322: 1 | 25 | 19 | 3 | 0.3 | ≥14.0 |
| 700: 1 | 11 | 9 | 6.5 | 0.65 | ≥30.0 |
| 1400: 1 | 5.5 | 4.5 | 12.5 | 1.25 | ≥40.0 |
12 V Hochdrehmoment
4.2 W maximale Eingangsreferenz. Leerlaufstrom ≤200 mA; Nennstrom ≤0.80 A; Stillstandsstrom ≤3.30 A.
| Verhältnis | Leerlauf-drehzahl | Nennlast-drehzahl | Nenn kgf·cm | Nenn N·m | Blockier kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 590 | 460 | 0.5 | 0.05 | ≥2.0 |
| 53.8: 1 | 295 | 230 | 1 | 0.1 | ≥4.0 |
| 161: 1 | 100 | 78 | 3 | 0.3 | ≥14.0 |
| 322: 1 | 50 | 39 | 6 | 0.6 | ≥28.0 |
| 700: 1 | 23 | 18 | 13 | 1.3 | ≥40.0 |
| 1400: 1 | 11 | 9 | 25 | 2.5 | Nicht spezifiziert |
24 V 24150 Wicklung
3.0 W maximale Leistungsreferenz; 15000 U/min Motor-Eingangsreferenz. Leerlaufstrom ≤150 mA; Nennstrom ≤0.550 A; Blockierstrom ≤2.3 A.
| Verhältnis | Leerlauf U/min | Nennlast U/min | Nenn kgf·cm | Nenn N·m | Blockier kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 278 | 200 | 0.8 | 0.08 | ≥3.5 |
| 161: 1 | 93 | 70 | 2.5 | — | ≥10.0 |
| 322: 1 | 47 | 36 | 5 | 0.5 | ≥20.0 |
| 700: 1 | 21 | 16 | 10 | 1 | ≥30.0 |
| 1400: 1 | 10.5 | 8 | 20 | 2 | ≥40.0 |
12 V 24150 Wicklung
1.0 W maximale Leistungsreferenz; 7500 U/min Motor-Eingangsreferenz. Leerlaufstrom ≤120 mA; Nennstrom ≤0.350 A; Stillstandsstrom ≤1.25 A.
| Verhältnis | Leerlauf-drehzahl | Nennlast-drehzahl | Nenn kgf·cm | Nenn N·m | Stillstand kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 135 | 100 | 0.5 | 0.05 | ≥1.3 |
| 161: 1 | 45 | 33 | 1.5 | 0.15 | ≥4.0 |
| 322: 1 | 23 | 17 | 3 | 0.3 | ≥10.0 |
| 700: 1 | 10 | 8 | 6 | 0.6 | ≥18 |
| 1400: 1 | 5 | 4 | 12 | 1.2 | ≥30.0 |
Die 24150-Tische enthalten 53.8: 1 als Familienreferenz; dieses Wicklungs-/Verhältnis hat hier keine lagernde Einzelhandelswahl. Das Verhältnis 26.9: 1 ist nur für die beiden Hochdrehmomentwicklungen wählbar. Andere Familienverhältnisse 89.6, 125.4, 179.2, 250.8, 388.90, 544.48, 777.8 und 1088.81 sind Referenz-/benutzerdefinierte Familiengrößen, die nicht als wählbare Einzelhandelskombinationen hinzugefügt wurden.
Encoder-Verbindung
| Pin | Signal | Funktion |
|---|---|---|
| 1 | M 1 | Motor DC-Versorgung positiv |
| 2 | GND | Hall-Masse |
| 3 | C 2 / B | Hall-Kanal B-Ausgang |
| 4 | C 1 / A | Hall-Kanal A-Ausgang |
| 5 | VCC | Hall 3,3 V oder 5 V Versorgung |
| 6 | M 2 | Motor DC-Versorgung negativ |
Pin 1 und Pin 6 beziehen sich auf die Anschlussorientierung, die in der Maßzeichnung gezeigt ist.Überprüfen Sie den tatsächlichen Anschluss und die Siebdruckmarkierung vor der Verbindung. Wenden Sie niemals die 6/12/24 V Motorversorgung auf Hall VCC oder A/B-Signalpins an. Die Hall-Versorgung beträgt 3,3 V oder 5 V und muss mit den empfangenden Logikpegeln übereinstimmen.
11 PPR ist der Basisreferenzwert für den Motorwellenimpuls; der Impulsreferenzwert am Getriebeausgang skaliert mit dem Übersetzungsverhältnis. Die Zählmodi Controller x 1/x 2/x 4 ändern die gezählten Kanten, nicht die zugrunde liegende magnetische Polreferenz. Inkrementelles Feedback gibt nach dem Einschalten keine absolute Position an.
Fotografien zeigen ein Beispiel mit 12 V, 322:1. Versorgung, Verhältnis und Ausgangsfläche folgen der gewählten Option.
Mechanische Passform und Betrieb
Verwenden Sie die ausgewählte Flach- oder R-Fläche Zeichnung, wenn Sie die Montageschrauben lokalisieren. Überprüfen Sie die Schraubenlänge, die Passform von Welle/Nabe und den Abstand des Encoders vor der Montage. Stellen Sie die Stromkapazität und den Schutz für die gewählte Wicklung bereit; der Stillstandsstrom ist erheblich höher als der normale Betriebsstrom. Geräusche und Temperatur variieren mit Last und Geschwindigkeit.Vermeiden Sie Überlast, Stillstand und abrupten Rückschlag unter Last; halten Sie Schmutz von den Getrieben und dem Encoder fern.
Anwendungen
Kompakte Automatisierung, Positionierungsmechanismen und robotische Antriebsprojekte, die eine gezahnte Drehung mit Geschwindigkeits- und Relativdrehungsrückmeldung erfordern. Wählen Sie das tatsächliche Drehmoment, die Geschwindigkeit, das Montageschema und die Steuerungsschnittstelle für die Anwendung aus.
Was ist enthalten
Ein ausgewählter, mit Encoder ausgestatteter CHF-GF 5560-180ABHL-Motor und das abgebildete passende sechsadrige Anschlusskabel. Ein Netzteil, Motorsteuerung, externes Zählwerk, Halterung, kompletter Roboter und zusätzliche lose Zahnräder sind nicht enthalten. Bilder der internen Konstruktion veranschaulichen die Komponenten innerhalb eines Motors.
FAQ
Enthält jede Option einen Encoder?
Ja. Alle beibehaltenen Optionen sind die ABHL-Encoder-Version; der gewöhnliche GF 5560-180-Motor ist eine andere Konfiguration.
Kann die Hall-Platine die Motorspannung verwenden?
Nein. Versorgen Sie den Hall-Kreis separat mit 3.3 V oder 5 V.
Kann ich bei jedem Verhältnis entweder die flache oder die R-Seite wählen?
Nein. Die tatsächlichen Optionen paaren 26,9/53,8/161/322 Verhältnisse mit der flachen Seite und 700/1400 mit der R-Seite.
Kann ich die Stallschubkraft als kontinuierliches Drehmoment verwenden?
Nein. Verwenden Sie den Nennlastreferenzwert der ausgewählten Wicklung und die mechanischen Grenzen des Getriebes.
Visuelle Details