CHIHAI GM16-030ABHL DC-Getriebemotor mit 7 PPR Hall-Encoder, 6V/12V
CHIHAI GM16-030ABHL DC-Getriebemotor mit 7 PPR Hall-Encoder, 6V/12V
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der CHIHAI MOTOR GM 16-030ABHL ist ein kompakter DC-Getriebemotor mit einem Metall-Reduktionsgetriebe und AB-Hall-Feedback. Wählen Sie die Spannung, das tatsächliche Übersetzungsverhältnis und das Motor- oder Halterungspaket. Beide Pakete enthalten den mit einem Encoder ausgestatteten Motor und das abgebildete passende sechsadrige Kabel.
Eigenschaften
- Metall-Reduktionsgetriebe und kupfergewickelter Bürstenmotor.
- 3 mm D-förmige Ausgangswelle für eine passende Nabe.
- Zweikanaliges 7 PPR magnetisches Hall-Feedback an der Motorwelle.
- Getrennte Motorstrom- und Hall-Stromanschlüsse; optionale L-förmige Halterung.
Technische Daten
| Marke / Modell | CHIHAI MOTOR / GM 16-030ABHL; Detailtabellen identifizieren auch CHR-GM 16-030PA ABHL |
| Motorbau | Gebürsteter DC-Motor mit Metallgetriebe und zweikanaligem magnetischen Hall-Encoder |
| Wählbare Versorgung | 6 V oder 12 V Wicklung; 9 V Tabelle ist ein separates Familienreferenz, keine lagerhaltige Option |
| Übersetzungen | 10: 1, 20: 1, 35: 1, 63: 1, 86: 1, 115: 1, 150: 1, 250: 1, 360: 1 |
| Ausgangswelle | 3 mm D-Welle, 2.5 mm über flach, 10±0.3 mm Projektion |
| Zeichnungsreferenz | 36.0 mm Motor/Getriebegehäuse; 18.6 mm Dose; 11±0.2 mm Getriebe; 15.5±0.2 mm Endreferenz |
| Montage | Zwei M 2×0.4 Gewindebohrungen; 12 mm Referenzabstand; 9 mm Referenzversatz |
| Rück-Encoder-Hülle | 21,0 mm Referenz; ZH 1,5 sechspoliger Stecker |
| Netto-Massenreferenz | Ungefähr 28 g, abhängig vom Verhältnis; Versandmasse ist separat |
| Mechanische Lastgrenze | 3,0 kgf·cm / 0,3 N·m maximale Getriebelastungsreferenz; nicht universell bewertetes Drehmoment |
| Hall-Encoder | 7 PPR an der Motorwelle; 14 Pole/7 Polpaare; AB-Rechteckausgänge |
| Hall-Schaltung | 3,3 V oder 5 V separate Versorgung; Onboard-Pull-Up/Signalformungswiderstände |
| Stecker / Frequenz | ZH 1.5-6PIN mit passendem Anschluss; 100 kHz Antwortreferenz |
| Ausgangspulsreferenz | 7×Reduktionsverhältnis vor dem Empfänger-Kantenzähler-Multiplikator |
Wicklung und Leistungsreferenz
Verwenden Sie die Tabelle, die der Wicklung entspricht. Nennmoment verwendet g·cm; Stillstandsmoment verwendet kg·cm. Die 3,0 kgf·cm Getriebegrenze ist eine mechanische Obergrenze, nicht das Nennmoment jedes Verhältnisses. Leistungswerte behalten ihren maximalen/Referenzbereich bei, anstatt mechanische Ausgangsleistung für jeden Lastpunkt zu implizieren.
12 V
1,5 W maximale Leistungsreferenz; 18000 U/min Motorwicklung. Leerlaufstrom≤65 mA; Nennstrom≤0,16 A; Stillstandsstrom≤0,75 A.
| Verhältnis | Leerlauf-drehzahl | Bewertete g·cm | Bewertete drehzahl | Stillstand kg·cm / Decke | Ausgangspulsreferenz |
|---|---|---|---|---|---|
| 10: 1 | 1750 | 50 | 1450 | ≥0.3 | 70 |
| 20: 1 | 880 | 100 | 730 | ≥0.6 | 140 |
| 35: 1 | 500 | 170 | 420 | ≥1.0 | 245 |
| 63: 1 | 280 | 300 | 230 | ≥2.0 | 441 |
| 86: 1 | 205 | 400 | 170 | ≥2.5 | 602 |
| 115: 1 | 155 | 550 | 125 | 3.0 Getriebeobergrenze; Stall nicht einzeln spezifiziert | 805 |
| 150: 1 | 115 | 750 | 100 | 3.0 Getriebeobergrenze; Stall nicht einzeln spezifiziert | 1050 |
| 250: 1 | 70 | 1250 | 58 | 3.0 Getriebeobergrenze; Stall nicht einzeln spezifiziert | 1750 |
| 360: 1 | 50 | 1800 | 40 | 3.0 Getriebe Decke; Stillstand nicht einzeln spezifiziert | 2520 |
6 V
0.7 W maximale Leistungsreferenz; 9000 U/min Motorwicklung. Leerlaufstrom≤50 mA; Nennstrom≤0.10 A; Stillstandsstrom≤0.38 A.
| Verhältnis | Leerlauf U/min | Nenn g·cm | Nenn U/min | Stillstand kg·cm / Decke | Ausgangspulsreferenz |
|---|---|---|---|---|---|
| 10: 1 | 900 | 50 | 780 | ≥0.20 | 70 |
| 20: 1 | 450 | 100 | 385 | ≥0.45 | 140 |
| 35: 1 | 250 | 170 | 220 | ≥0.7 | 245 |
| 63: 1 | 140 | 300 | 120 | ≥1.5 | 441 |
| 86: 1 | 105 | 400 | 90 | ≥2.0 | 602 |
| 115: 1 | 80 | 550 | 68 | ≥2.3 | 805 |
| 150: 1 | 60 | 750 | 50 | 3.0 Getriebeobergrenze; Stillstand nicht einzeln angegeben | 1050 |
| 250: 1 | 35 | 1250 | 30 | 3.0 Getriebe-Decke; Stillstand nicht einzeln angegeben | 1750 |
| 360: 1 | 25 | 1800 | 22 | 3.0 Getriebe-Decke; Stillstand nicht einzeln angegeben | 2520 |
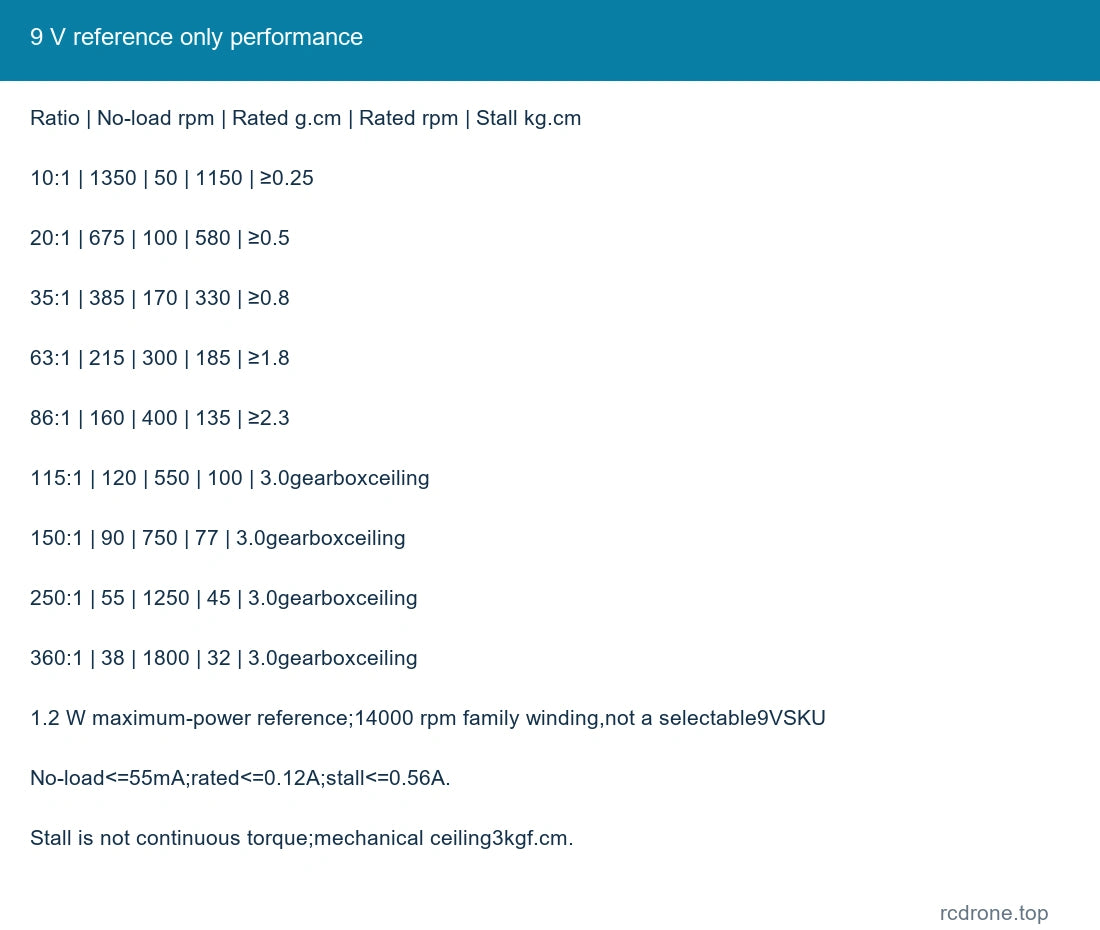
9 V nur zur Referenz
1.2 W maximale Leistungsreferenz; 14000 U/min Familienwicklung, kein wählbares 9VSKU. Leerlaufstrom≤55 mA; Nennstrom≤0.12 A; Stillstandsstrom≤0.56 A.
| Verhältnis | Leerlauf U/min | Nenn g·cm | Nenn U/min | Stillstand kg·cm / Decke | Ausgangspulsreferenz |
|---|---|---|---|---|---|
| 10: 1 | 1350 | 50 | 1150 | ≥0.25 | 70 |
| 20: 1 | 675 | 100 | 580 | ≥0.5 | 140 |
| 35: 1 | 385 | 170 | 330 | ≥0.8 | 245 |
| 63: 1 | 215 | 300 | 185 | ≥1.8 | 441 |
| 86: 1 | 160 | 400 | 135 | ≥2.3 | 602 |
| 115: 1 | 120 | 550 | 100 | 3.0 Getriebeobergrenze; Stillstand nicht einzeln angegeben | 805 |
| 150: 1 | 90 | 750 | 77 | 3.0 Getriebeobergrenze; Stillstand nicht einzeln angegeben | 1050 |
| 250: 1 | 55 | 1250 | 45 | 3.0 Getriebeobergrenze; Stillstand nicht einzeln angegeben | 1750 |
| 360: 1 | 38 | 1800 | 32 | 3.0 Getriebe Decke; Stall nicht einzeln angegeben | 2520 |
Encoder-Verbindung
| Pin | Signal | Funktion |
|---|---|---|
| 1 | M 2 | Motor negativ |
| 2 | VCC | Hallversorgung positiv 3.3/5V |
| 3 | B / C 2 | Hall-PhaseB-Ausgang |
| 4 | A / C 1 | Hall-PhaseA-Ausgang |
| 5 | GND | Hall-Masse |
| 6 | M 1 | Motor positiv |
Die Pin-Nummern folgen der erhaltenen Anschlussorientierung in der mechanischen Zeichnung. Überprüfen Sie die tatsächlichen Anschlussmarkierungen vor dem Anschluss. Schließen Sie niemals 6 V oder 12 V Motorstrom an die Hall VCC oder A/B-Signale an. Versorgen Sie den Hall-Kreis mit 3,3 V oder 5 V und verwenden Sie kompatible Eingangslogik. Inkrementelles Feedback misst die relative Bewegung und gibt beim Start keine absolute Position an.
Die Basis-Motorwellenreferenz beträgt 7 PPR; die Ausgangswellenreferenz beträgt 7×Verhältnis.Empfänger x 1/x 2/x 4 Kantenzählung kann die gemeldete Anzahl ändern. Motoranschlüsse umkehren für die Richtung, während die Hall-Stromversorgungspolarität korrekt bleibt.
Installation und Betrieb
Überprüfen Sie die Passform von Welle/Nabe, die Tiefe der Montageschraube, den Abstand der Halterung und den Platz für die Encoder-Platine vor der Montage. Die L-Halterung ist nur in ihrem benannten Paket enthalten. Wählen Sie einen Treiber und eine Stromversorgung mit ausreichender Anlaufstromkapazität und stellen Sie einen Überstromschutz bereit. Vermeiden Sie längeres Stehenbleiben, Wellenstöße, Überlastung und abruptes Umkehren unter Last.
Anwendungen
Kompakte Roboterantriebe, kleine Automatisierungsmechanismen und Projekte zur Geschwindigkeits- oder relativen Drehungsmessung. Passen Sie das gewählte Verhältnis, die Geschwindigkeit, das Drehmoment, die Montage und die Rückmeldeschnittstelle an den Mechanismus an.
Lieferumfang
Ein ausgewählter Hall-Encoder-Gear-Motor und passendes sechsadriges Kabel. Das Halterungspaket enthält zusätzlich die abgebildete Halterung und passendes Zubehör.Der Controller, das Netzteil, das Rad, der komplette Roboter und zusätzliche lose interne Zahnräder sind nicht enthalten.
FAQ
Enthält jede Option Hall-Feedback?
Ja. Beide Pakete verwenden den mit ABHL-Encoder ausgestatteten Motor.
Kann ich Hall VCC vom Motor-Netzteil speisen?
Nein. Hall VCC benötigt eine separate 3,3 V oder 5 V Versorgung.
Ist 9 V wählbar?
Nein. Die 9 V Leistungstabelle dient nur als Familienreferenz; die tatsächlichen Einzelhandelswicklungen sind 6 V und 12 V.
Stellt jedes Verhältnis 3 kgf·cm Nennmoment bereit?
Nein. Verwenden Sie den Nennwert in g·cm; 3 kgf·cm ist die mechanische Obergrenze des Getriebes.
Visuelle Details