CHIHAI GM25-370 AB Hall-Encoder DC-Getriebemotor, 6V / 12V / 24V
CHIHAI GM25-370 AB Hall-Encoder DC-Getriebemotor, 6V / 12V / 24V
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der CHIHAI MOTOR CHR-GM25-370ABHL DC-Getriebemotor kombiniert ein 25 mm Metallgetriebe mit einem Bürstenmotor und AB-Quadratur-Hall-Feedback. Wählen Sie eine Wicklung von 6V, 12V oder 24V, das erforderliche Übersetzungsverhältnis und ein Paket mit nur Motor, Montageschiene oder 65 mm Rad-Kit.
Eigenschaften
- Vollmetall-Reduktionsgetriebe, Kupferwicklungen und eine D-förmige Ausgangswelle.
- Zwei Encoder-Kanäle bieten Pulszählung und Richtungsinformationen, wenn sie zusammen dekodiert werden.
- Zehn Standard-Übersetzungsverhältnisse und Leerlaufgeschwindigkeitsoptionen, wobei die tatsächliche Verfügbarkeit durch die Konfiguration angezeigt wird.
- Rad-Kits enthalten einen Motor und ein Rad; kaufen Sie die erforderliche Menge für ein Mehrradfahrzeug.
Technische Daten
| Marke / Modell | CHIHAI MOTOR / CHR-GM25-370ABHL |
| Motor | 25mm Durchmesser bürstenloser DC-Motor mit Vollmetall-Reduktionsgetriebe und AB Hall-Encoder |
| Spannung | Getrennte 6V, 12V und 24V Wicklungen; nur die ausgewählte Spannung verwenden |
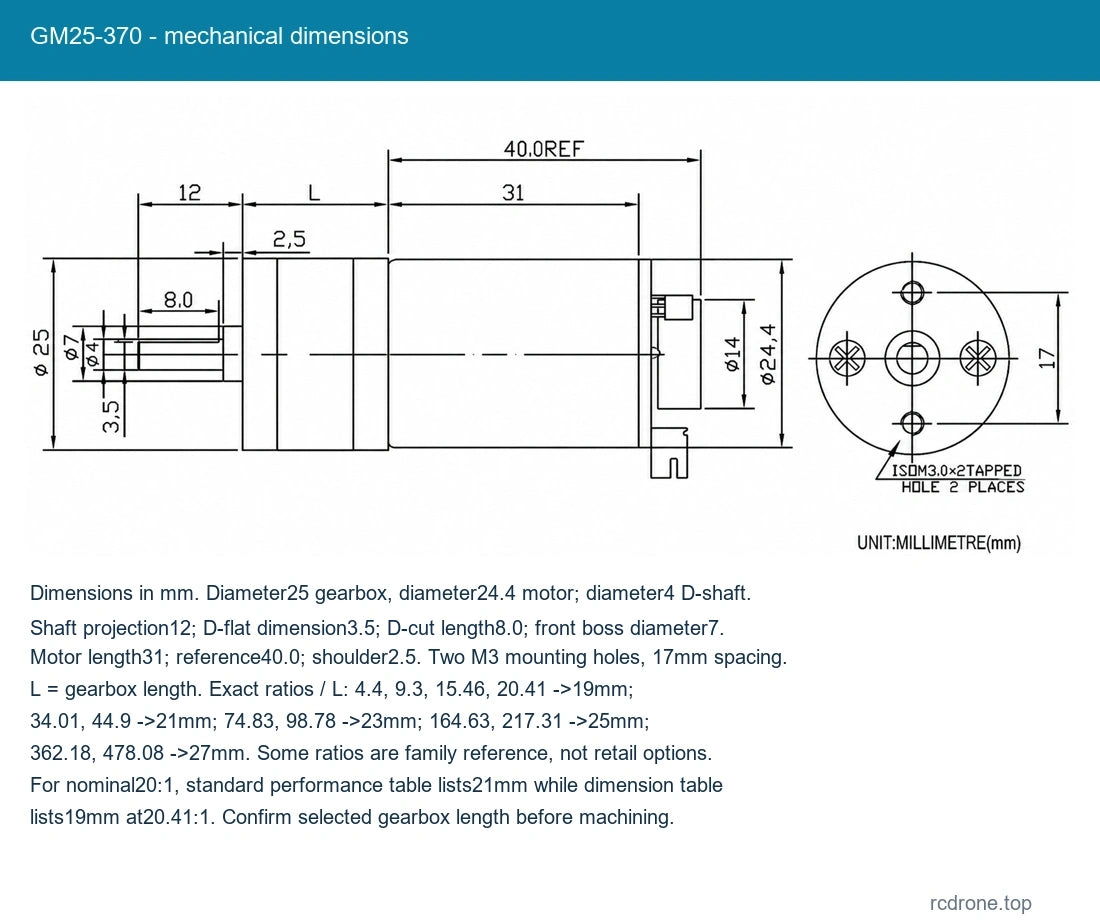
| Achse | 4mm Durchmesser D-Achse; 12mm Projektion; D-förmiger Querschnitt 8mm |
| Netto-Gewichtsreferenz | Ungefähr 100g Motor; variiert je nach Übersetzungsverhältnis und Konfiguration |
| Motorgehäuse-Referenz | 40mm Referenzmaß; Getriebelänge variiert je nach Übersetzungsverhältnis |
| Getriebelänge | 19mm für 4.4 und 9.3; 21mm für 20, 34 und 45; 23mm für 75 und 100; 25mm für 165 und 217; 27mm für 478 |
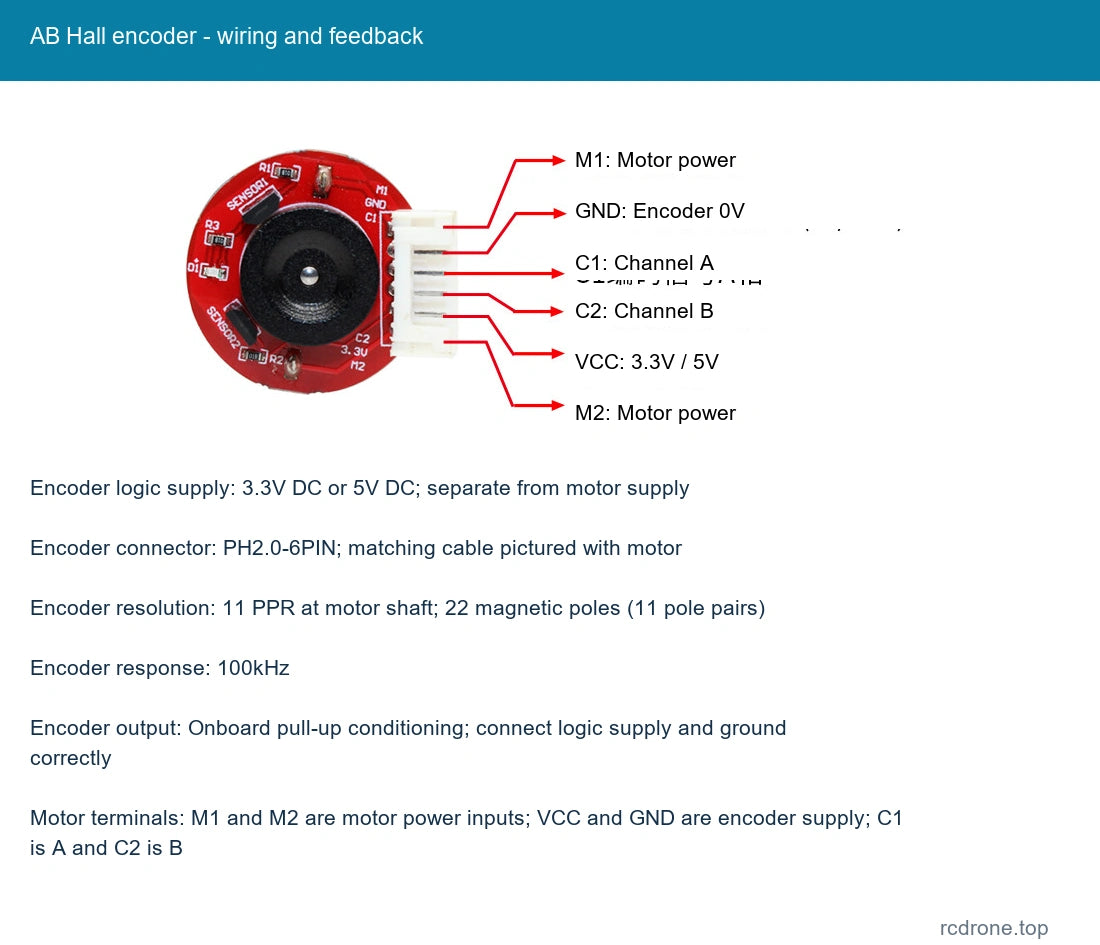
| Encoder | AB-Quadratur-Inkremental-Magnet-Hall-Encoder, Rechtecksignal A/B |
| Encoder-Logikversorgung | 3,3V DC oder 5V DC; getrennt von der Motorversorgung |
| Encoder-Anschluss | PH2.0-6PIN; passendes Kabel, das mit dem Motor abgebildet ist |
| Encoder-Auflösung | 11 PPR an der Motorwelle; 22 magnetische Pole (11 Polpaare) |
| Encoder-Antwort | 100kHz |
| Encoder-Ausgang | Onboard Pull-Up-Bedingung; Logikversorgung und Masse korrekt anschließen |
| Motoranschlüsse | M1 und M2 sind die Motorstromversorgungen; VCC und GND sind die Encoder-Versorgung; C1 ist A und C2 ist B |
| Richtungserkennung | A/B-Phasenreihenfolge zeigt die Richtung an. Das Zählen eines Kanals allein bestimmt nicht die Richtung. |
| Getriebelastgrenze | Nicht mehr als 9 überschreiten.0 kgf.cm Last; Stau und wiederholte schnelle Richtungsänderungen vermeiden |
Standard-Wickel-Leistung
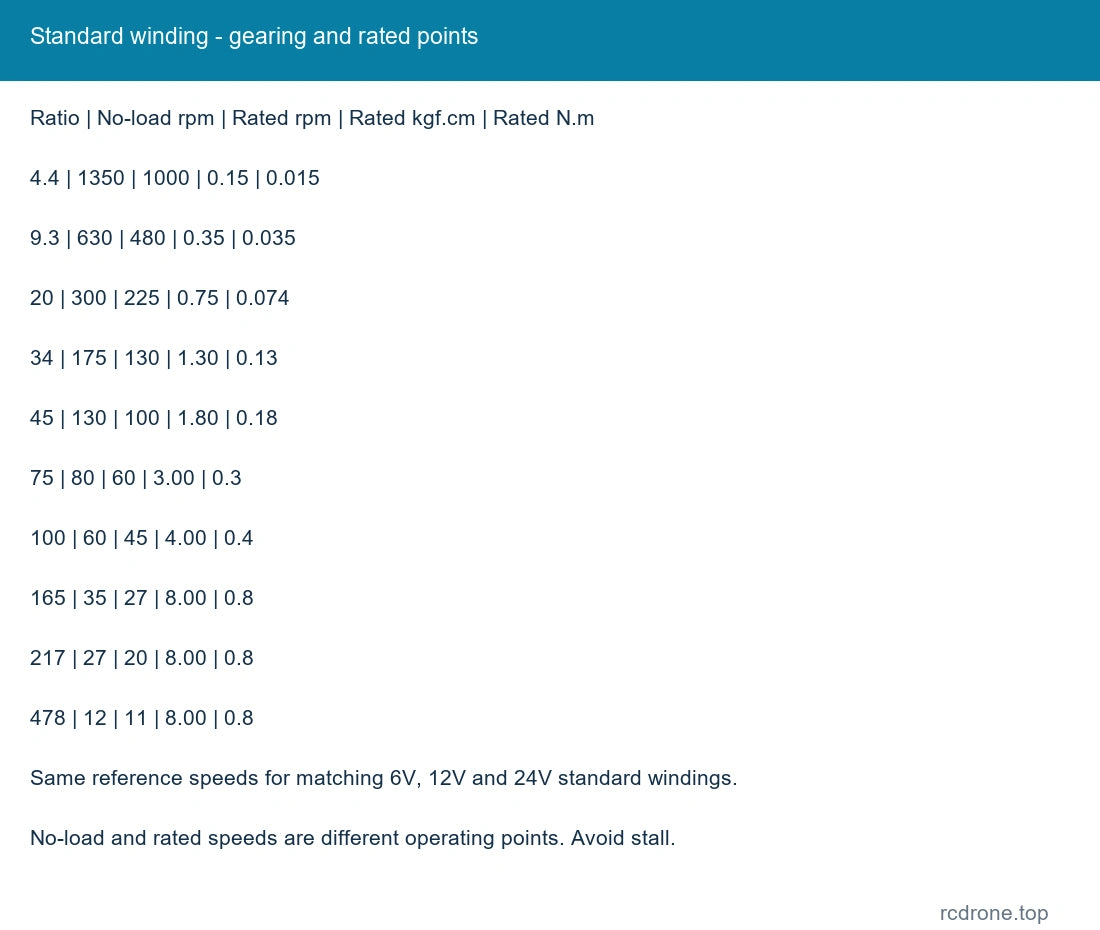
Die unten angegebenen Geschwindigkeiten sind Leerlauf- und Nennreferenzpunkte für die passende Standardwicklung bei ihrer gewählten Nennspannung. Die Last reduziert die Geschwindigkeit. Die Namen der Reduktionsverhältnisse sind gerundet; die Ausgabepulszahlen verwenden die genaueren internen Verhältnisse. Die Pulszahlen hängen vom Dekodierungsmodus ab und sind keine Vier-Kanten-Zählung.
| Reduktion :1 | Leerlauf-U/min | Nenn-U/min | Nenn kgf.cm | Nenn N.m | Ausgabepulse/Umdrehung Referenz | Getriebe mm | Stau kgf.cm Referenz |
|---|---|---|---|---|---|---|---|
| 4.4 | 1350 | 1000 | 0.15 | 0.015 | 48.4 | 19 | 0.6 |
| 9.3 | 630 | 480 | 0.35 | 0.035 | 102.04 | 19 | 1.1 |
| 20 | 300 | 225 | 0.75 | 0.074 | 224.51 | 21 | 2.7 |
| 34 | 175 | 130 | 1.30 | 0.13 | 374.11 | 21 | 4.5 |
| 45 | 130 | 100 | 1.80 | 0.18 | 493.87 | 21 | 6.0 |
| 75 | 80 | 60 | 3.00 | 0.3 | 823.13 | 23 | 9.0 |
| 100 | 60 | 45 | 4.00 | 0.4 | 1086.58 | 23 | 9.0 Limit |
| 165 | 35 | 27 | 8.00 | 0.8 | 1810.95 | 25 | 9.0 Limit |
| 217 | 27 | 20 | 8.00 | 0.8 | 2390.43 | 25 | 9.0 Limit |
| 478 | 12 | 11 | 8.00 | 0.8 | 5258.92 | 27 | 9.0 Limit |
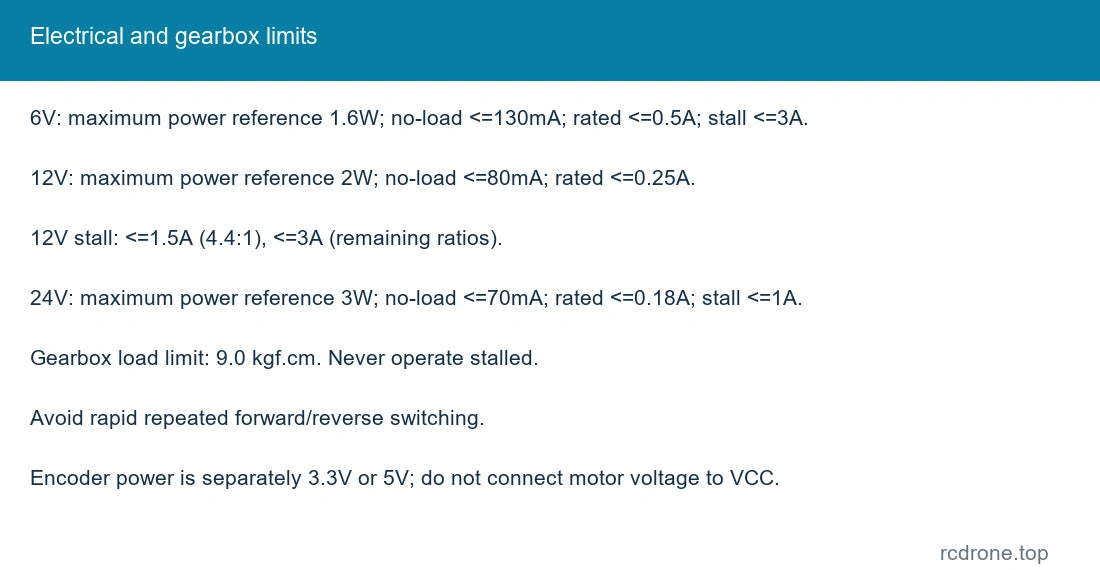
| Standardwicklung | Maximale Leistungsreferenz | Leerlaufstrom | Nennstrom | Stillstandstromreferenz |
|---|---|---|---|---|
| 6V Standardwicklung | 1.6W | <=130mA | <=0.5A | <=3.0A |
| 12V Standardwicklung | 2.0W | <=80mA | <=0.25A | <=1.5A für 4.4:1, <=3.0A für verbleibende Verhältnisse |
| 24V Standardwicklung | 3.0W | <=70mA | <=0.18A | <=1.0A |
Stillstandswerte sind Referenzgrenzen, keine Betriebsbedingungen.Überschreiten Sie nicht die 9.0 kgf.cm Getriebelastung, blockieren Sie den Motor oder schalten Sie schnell und wiederholt zwischen Vorwärts- und Rückwärtsbetrieb.
Mechanische Abmessungen
Alle Abmessungen sind in mm. Getriebedurchmesser 25; Motordurchmesser 24,4; Durchmesser der Ausgangswelle 4, Projektion 12, D-flache Dimension 3,5 und flache Länge 8,0. Durchmesser des vorderen Flansches 7, Schulter 2,5, Motorlänge 31 und Gesamtlänge des Motors 40,0. Zwei M3-Montagelöcher sind 17 mm voneinander entfernt. Die Getriebelänge L variiert je nach Übersetzung. Die Dimensionenreferenz listet genaue Übersetzungen 4,4/9,3/15,46/20,41 bei 19 mm; 34,01/44,9 bei 21 mm; 74,83/98,78 bei 23 mm; 164,63/217,31 bei 25 mm; 362,18/478,08 bei 27 mm. Die Übersetzungen 15,46 und 362,18 sind Familienreferenzen und keine angebotenen Einzelhandelsoptionen. Für nominal 20:1 listet die Leistungstabelle 21 mm, während die Dimensionenreferenz 20,41:1 19 mm angibt; bestätigen Sie die ausgewählte Getriebelänge vor der Bearbeitung.
Encoder Verkabelung und Verwendung
M1 und M2 verbinden sich mit der Motorstromversorgung. Encoder VCC benötigt 3,3V oder 5V, mit GND als Logikmasse.C1 ist Kanal A und C2 ist Kanal B. Wenden Sie die Motorspannung nicht auf den Encoder VCC an. Der Encoder verfügt über eine integrierte Pull-up-Beschaltung für die Verbindung mit dem Mikrocontroller. Dekodieren Sie die A/B-Phasenreihenfolge für die Richtung; ein einzelner Puls-Kanal liefert Zählungen, kann jedoch nicht zwischen Vorwärts- und Rückwärtsbewegung unterscheiden.
Konfigurationshandbuch
Die aufgeführten 6V-, 12V- und 24V-Motoren sind unterschiedliche Wicklungen und kein universeller 6–24V-Motor. Wählen Sie sowohl die Nennspannung als auch das Getriebe. Unbestimmte Wicklungen für Smart-Car-Anwendungen, die Bestellhinweise erfordern, werden hier nicht angeboten. Die Standardoption 24V / 9.3:1 war zum Zeitpunkt der Erfassung nicht verfügbar.
Anwendungen
Encoder-Feedback-Radgetriebe für kleine mobile Roboter und die Entwicklung von Gleichgewichtsfahrzeugen sowie kompatible Positionierungs-, Automatisierungs-, Kameramechanismen und kompakte Schneid- oder Papierhandhabungsmechanismen. Passen Sie die Getriebelast, Geschwindigkeit, den Arbeitszyklus und den Controller an den Mechanismus an. Roboter, Chassis, Controller und Stromversorgung sind nicht enthalten.
Was ist enthalten
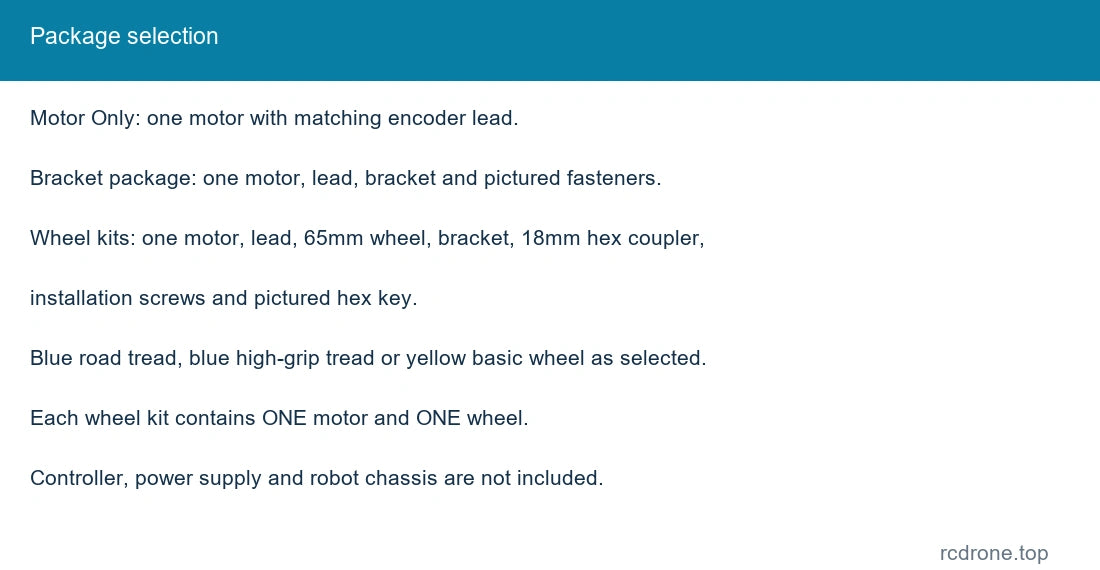
- Motor nur: ein ausgewählter Encoder-Gear-Motor und passendes Kabel.
- Motor + Montagesch bracket: ein Motor, Kabel, Halterung und abgebildete Montageschrauben.
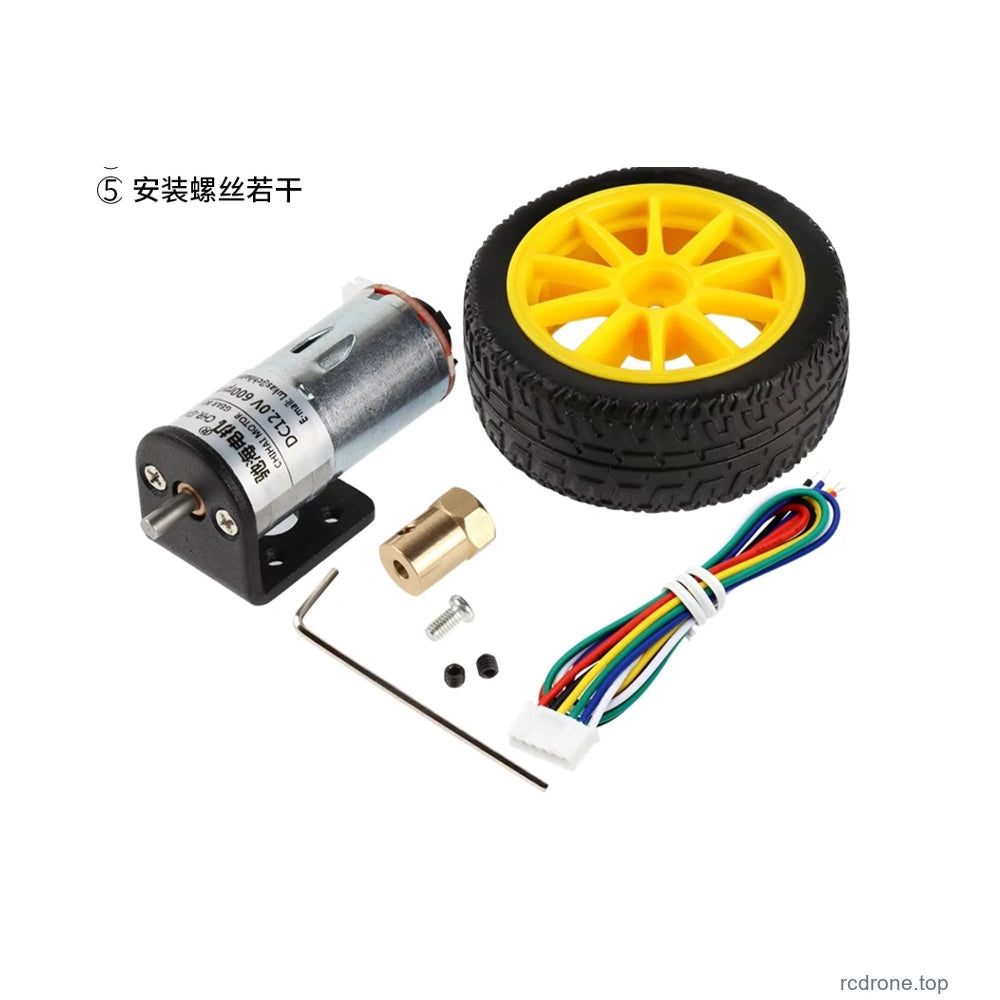
- 65mm-Radsätze: ein Motor und Kabel, ein ausgewähltes blaues Straßenprofil, blauer Hochgriff oder gelbes Basis-65mm-Rad, eine Montagesch bracket, ein 18mm-Sechskantkupplung und abgebildete Installationsschrauben / Sechskantschlüssel.
Alternative Pakete und optionale Zubehörteile, die in Vergleichsbildern gezeigt werden, sind nicht alle zusammen enthalten. Keine Treiberplatine oder Feedback-Controller ist enthalten.
Installation und Betrieb
- Bestätigen Sie die Wellenmaße, Montageschrauben, Getriebelänge und verfügbaren Platz vor der Montage.
- Verwenden Sie nur die ausgewählte Nennmotorspannung. Die Encoder-Stromversorgung beträgt unabhängig 3,3V oder 5V.
- Überprüfen Sie die Getriebelastung und den Strombedarf, bevor Sie einen Motorsteuerung anschließen; vermeiden Sie das Blockieren.
- Beim ersten Einschalten kurz ohne Last laufen lassen und Richtung sowie Feedback überprüfen, bevor der Mechanismus belastet wird.
- Feuchtigkeit, Staub, starke Vibrationen und Betrieb außerhalb der erforderlichen thermischen Bedingungen vermeiden.
FAQ
Kann der 12V-Motor als 24V-Version betrieben werden?
Nein. Wählen Sie die Wicklung, die für Ihre Motorversorgung vorgesehen ist; 6V-, 12V- und 24V-Versionen sind separate Konfigurationen.
Kann der Encoder von der Motorversorgung gespeist werden?
Encoder VCC benötigt 3,3V oder 5V. Halten Sie ihn getrennt von der Motorspannung.
Reicht ein Encoder-Kanal aus, um die Richtung zu erkennen?
Nein. Lesen Sie sowohl A als auch B und deren Phasenbeziehung, um die Drehrichtung zu bestimmen.
Enthält ein Rad-Kit ein Paar Räder?
Nein. Jedes aufgeführte Kit enthält einen Motor und ein ausgewähltes 65mm Rad.
Visuelle Details