CHIHAI MOTOR GW12T-050 DC Schneckengetriebemotor, Hall-Encoder-Optionen
CHIHAI MOTOR GW12T-050 DC Schneckengetriebemotor, Hall-Encoder-Optionen
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der CHIHAI MOTOR CHF-GW12T-050 kompakte DC-Getriebemotor kombiniert ein rechtwinkliges Metall-Wurmgetriebe mit 6V oder 12V Wicklungsoptionen und sechs Übersetzungsverhältnissen. Wählen Sie die AB Hall-Encoder-Version mit Motoranschlüssen auf derselben oder gegenüberliegenden Seite oder den Motor mit Hinterachse ohne Encoder-Platine.
Eigenschaften
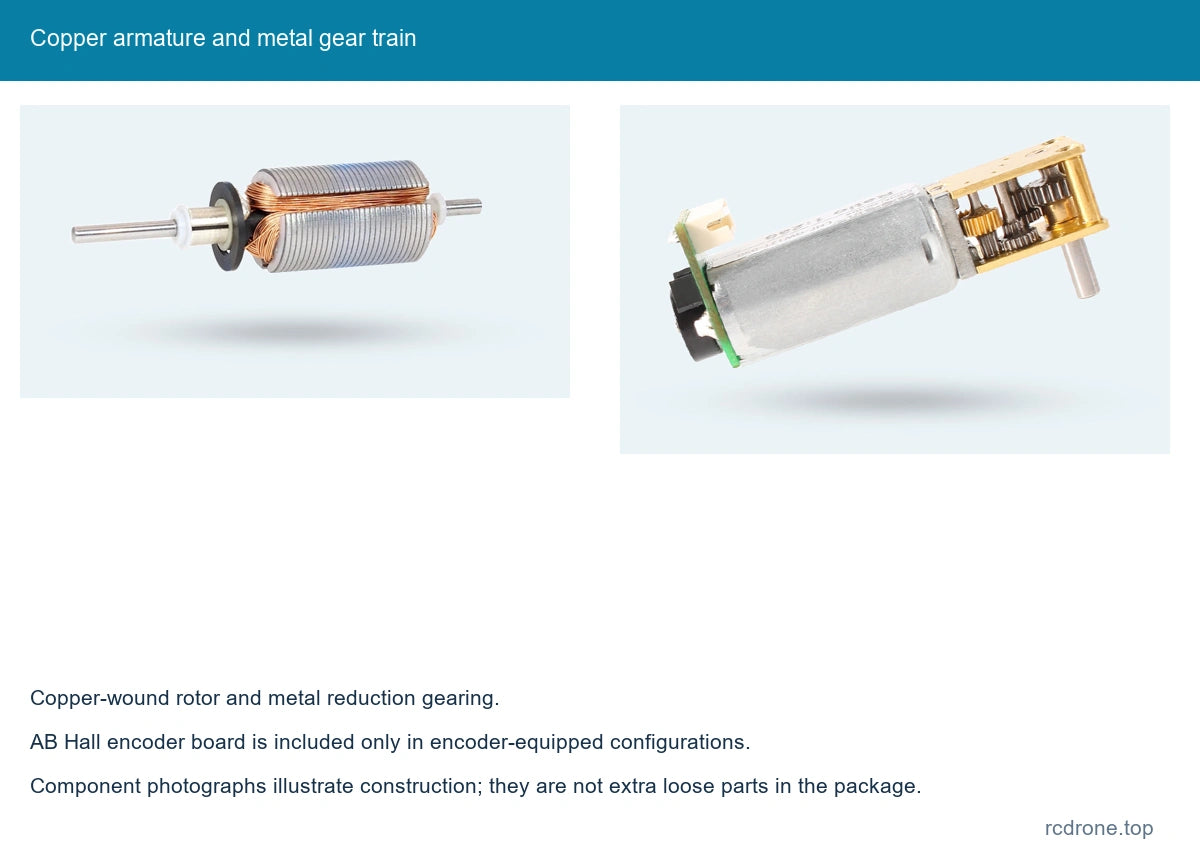
- Kompakte Metall-Reduktionsgetriebe und kupfergewickelter Motoranker.
- Sechs Ausgangsverhältnisse von 42:1 bis 1030:1 für Geschwindigkeits- und Drehmomentwahl.
- Encoder-ausgestattete Konfigurationen bieten eine Zwei-Phasen A/B-Rückmeldung für Richtungs- und Drehungserkennung.
- 3 mm D-förmige Ausgangswelle und kompakte Montagedimensionen.
- Passendes sechsadriges Kabel, das mit den motorisierten Optionen mit Encoder gezeigt wird.
Technische Daten
| Marke / Modell | CHIHAI MOTOR / CHF-GW12T-050ABHL Encoder-Familie; auch Motoroption mit Hinterachse angeboten |
|---|---|
| Motorversorgung | Wählen Sie 6V oder 12V DC Wicklung; die Encoder-Versorgung ist separat |
| Getriebe | Metallwurm- und Untersetzungsgetriebe; Stahlplattenkonstruktion ausdrücklich auf 42, 236, 302, 603 und 1030 Übersetzungen aufgeführt; 118 Gehäusematerial nicht im Selektor angegeben |
| Übersetzungsverhältnisse | 42:1, 118:1, 236:1, 302:1, 603:1, 1030:1 |
| Ausgangswelle | 3 mm Durchmesser (+0 / −0.03); 2.5 mm D-flach (+0 / −0.05); 8.0 ±0.3 mm Projektion |
| Referenzmaße | 50.0 mm Gesamtreferenz; 32.0 mm Motorreferenz; 18.0 ×12.0 mm Zahnrad-Plattenreferenz |
| Zeichnungsdetails | 4,0 mm Wellen-Endversatz; 8,50 mm Abstand der Montagelöcher; 2 ×1,4 mm Löcher; 1,8 mm Randversatz; 0,5 mm Kragenmerkmal; 7,5 mm Schulter (+0,03 / 0) |
| Referenzabschnitt | 10,0 mm Plattenabstand; 11,8 mm äußere Höhe; 15,5 mm diagonale Referenz; 18,5 mm Breite der Encoder-Platine |
| Referenzmotor-Masse | Ungefähr 25 g; Verhältnis und Konfiguration beeinflussen die tatsächliche Masse |
| Encoder-Typ | AB-Dual-Channel inkrementeller magnetischer Hall-Encoder, nur bei encoder-ausgestatteten Optionen |
| Encoder-Stromversorgung | 3,3V DC oder 5,0V DC |
| Encoder-Anschluss | ZH1.5-6PIN, passendes Kabel im Lieferumfang enthalten mit den abgebildeten Encoder-Optionen |
| Encoder-Signal | A/B-Quadraturwellen-Signale; integrierte Pull-Up-/Signalformungswiderstände; anschließen an kompatible MCU-Eingangspegel |
| Encoder-Basispulse | 7 PPR an der Motorwelle; Ausgangswellen-Pulsreferenz = 7 × Übersetzungsverhältnis |
| Encoder-Magnetring | 14 Pole / 7 Polpaare |
| Encoder-Ansprechfrequenz | 100 kHz |
| Orientierungsoptionen | Gleiche Seite oder gegenüberliegende Motoranschlussanordnung relativ zur Ausgangswelle, wie abgebildet; keine angegebene Rotationsrichtung |
| Hinterwellenoption | Motor mit einer Hinterwelle und ohne die auf den mit Encoder ausgestatteten Optionen gezeigte Hall-Encoder-Platine |
Geschwindigkeit und Drehmoment nach Konfiguration
Verwenden Sie die Tabelle für die gewählte Wicklung und das Übersetzungsverhältnis.Die Leistungsreferenzen gelten für den dargestellten 11-Größen-Eingangsmotor: 0,55 W bei 12V und 0,15 W bei 6V. Geschwindigkeit, Strom und Drehmoment sind unterschiedliche Betriebsgrößen; die Leerlaufdrehzahl ist nicht die Nennlastdrehzahl.
12V-Leistung
| Verhältnis | Leerlauf-U/min | Nenn-U/min | Nenn kgf·cm | Nenn N·m | Stillstandsdrehmomentreferenz, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 380 | 300 | 0,1 | 0,01 | ≤0,35 |
| 118:1 | 135 | 105 | 0,3 | 0,03 | ≤1,0 |
| 236:1 | 68 | 53 | 0,65 | 0,064 | ≥2.5 |
| 302:1 | 53 | 41 | 0.8 | 0.079 | Nicht spezifiziert |
| 603:1 | 27 | 20 | 1.6 | 0.16 | Nicht spezifiziert |
| 1030:1 | 16 | 12 | 2.4 | 0.24 | Nicht spezifiziert |
Leerlaufstrom ≤85 mA; Nennstrom ≤0.23 A; Stillstandsstrom ≤1.0 A.
6V Leistung
| Verhältnis | Leerlauf-drehzahl (rpm) | Nenn-drehzahl (rpm) | Nenn kgf·cm | Nenn N·m | Stillstandsmoment Referenz, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 190 | 140 | 0.05 | 0.005 | ≤0.17 |
| 118:1 | 67 | 50 | 0.15 | 0.015 | ≤0.5 |
| 236:1 | 33 | 25 | 0.32 | 0.031 | ≤1.2 |
| 302:1 | 26 | 20 | 0.4 | 0.039 | ≤1.50 |
| 603:1 | 13 | 10 | 0.8 | 0.079 | Nicht spezifiziert |
| 1030:1 | 8 | 6 | 1.2 | 0.12 | Nicht spezifiziert |
Leerlaufstrom ≤65 mA; Nennstrom ≤0.18 A; Stillstandstrom ≤0.6 A.
Halten Sie die Ausgangslast unter 3 kgf·cm und vermeiden Sie den Stillstandsbetrieb. Stillstandreferenzen legen keine Dauerbetriebsbewertung fest. Verhältnisse ohne separate Stillstandsmomentangabe verwenden die gleiche mechanische Lastgrenze von 3 kgf·cm; diese Grenze ist kein versprochenes Stillstandsmoment.
Encoder Verkabelung
Drahtfarben folgen diesem Motor mit sechs Drähten, einschließlich rot M− und weiß M+. Gehen Sie nicht von einer konventionellen rot-positiven Verkabelung aus. Halten Sie die Motorstromversorgung getrennt von der 3.3V/5V Hall-Versorgung.
| Draht | Markierung | Funktion |
|---|---|---|
| Rot | M− | Motorversorgung negativ |
| Schwarz | VCC | Encoderversorgung, 3,3V oder 5,0V |
| Gelb | C2 / B | Encoderphase B |
| Grün | C1 / A | Encoderphase A |
| Blau | GND | Encodermasse |
| Weiß | M+ | Motorversorgung positiv |
Der Encoder hat 7 Grundimpulse pro Motorumdrehung.Der Ausgangswellen-Pulsreferenzwert beträgt 7 multipliziert mit dem ausgewählten Getriebeverhältnis; die Kantenzählkonventionen hängen vom Controller ab. Bestätigen Sie die Logikpegelkompatibilität vor der Verbindung.
Konfigurationshandbuch
Die Orientierungsoptionen beschreiben, wo die Motoranschlussanordnung im Vergleich zu den Ausgangswellen in den Vergleichsfotos sitzt; sie wählen keinen festen Uhrzeigersinn oder Gegenuhrzeigersinn Befehl. Die Hinterwellenoption ist ein Motor ohne die Hall-Encoder-Platine. Stahlplattenverhältnisse sind einzeln gekennzeichnet; die 118:1-Option gibt kein Plattenmaterial an. Der Stahl/Kupfer-Vergleich ist ein Familienreferenz, kein zusätzlicher Materialauswähler.
Anwendungen
- Kleine mobile Roboter, die Rotationsfeedback zur Radsteuerung verwenden, wenn die Encoder-Option ausgewählt ist.
- Kompakte Verfolgungsmechanismen und Kamera-Positionierungsbaugruppen, die eine getriebene Bewegung erfordern.
- Kleine Papierhandhabungs- und Hobbyautomatisierungsmechanismen, die auf das Drehmoment, die Geschwindigkeit und den Arbeitszyklus des Motors abgestimmt sind.
Was ist enthalten
Ein ausgewählter Getriebemotor. Encoder-ausgestattete Optionen umfassen die abgebildete Hall-Encoder-Platine und das passende sechsadrige Kabel. Die Version mit Hinterachse hat keine Encoder-Platine; ein Encoder-Kabel ist nicht enthalten. Treiber, Controller, Stromversorgung, Räder und vollständiger Roboter oder Mechanismus sind nicht enthalten. Vergleichsfotos zeigen Alternativen, nicht ein Zwei-Motor-Paket.
FAQ
Enthält die Hinterachse-Option einen Encoder?
Nein. Wählen Sie eine Encoder-ausgestattete Option mit gleichseitigem oder gegenüberliegendem Anschluss für A/B Hall-Rückmeldung.
Kann die Hall-Platine direkt mit 12V betrieben werden?
Nein. Der Encoder verwendet eine separate 3,3V oder 5,0V Stromversorgung; die Motorwicklung verwendet die ausgewählte 6V oder 12V Stromversorgung.
Wird 7 PPR am Getriebeausgang gemessen?
Nein. Es ist der Basis-Motorwellen-Pulsreferenz.Multiplizieren Sie mit dem Reduktionsverhältnis für den Referenzausgangswelle, und berücksichtigen Sie dann die Zählkonvention des Controllers.
Wählen die Orientierungsoptionen die Drehrichtung des Motors aus?
Nein. Sie identifizieren die Anschlussanordnung relativ zur Ausgangswelle, wie abgebildet.
Visuelle Details