CHIHAI GW12T-N20ABHL Schnecken-DC-Getriebemotor mit 7 PPR Hall-Encoder
CHIHAI GW12T-N20ABHL Schnecken-DC-Getriebemotor mit 7 PPR Hall-Encoder
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der CHIHAI MOTOR CHF-GW 12T-N 20ABHL ist ein miniatur DC-Getriebemotor mit Schneckenreduzierung und einem AB-Magnet-Hall-Encoder. Wählen Sie das physische Anschlusslayout, das Übersetzungsverhältnis und die Spannung/Wicklung. Jede tatsächliche Option umfasst den motor mit Encoder und das passende sechsadrige Anschlusskabel; das Angebot ist kein vollständiges Roboterchassis oder Steuerungskit.
Eigenschaften
- Metall-Schnecken- und Reduktionsgetriebe in einem kompakten Gehäuse.
- 3 mm D-förmige Ausgangswelle mit 8 mm Projektion Referenz.
- 7 PPR Motorwellen-AB-Rückmeldung für relative Geschwindigkeits- und Drehungsmessung.
- A 35 und B 45 Motorwicklungen mit separaten spannungsspezifischen Daten.
Technische Daten
| Marke / Modell | CHIHAI MOTOR / CHF-GW 12T-N 20ABHL; Familienbilder kennzeichnen ebenfalls GW 12T-N 20VA |
| Bauweise | Miniatur-DC-Wurm- und Zahnradmotor mit AB Hall-Encoder |
| Wicklungsoptionen | 12 V A 35, 6 V A 35, 6 V B 45 oder 3 V B 45 als tatsächlich vorrätige Kombination |
| Übersetzungsoptionen | 42: 1, 118: 1, 236: 1, 302: 1, 603: 1, 1030: 1; Stahlblech 1030 Quellkombination ausgeschlossen, wenn kein Lagerbestand vorhanden ist |
| Führungsanordnung | Gleichseitige oder gegensätzliche Lötanordnung wie abgebildet; keine angegebene Rotationsrichtung |
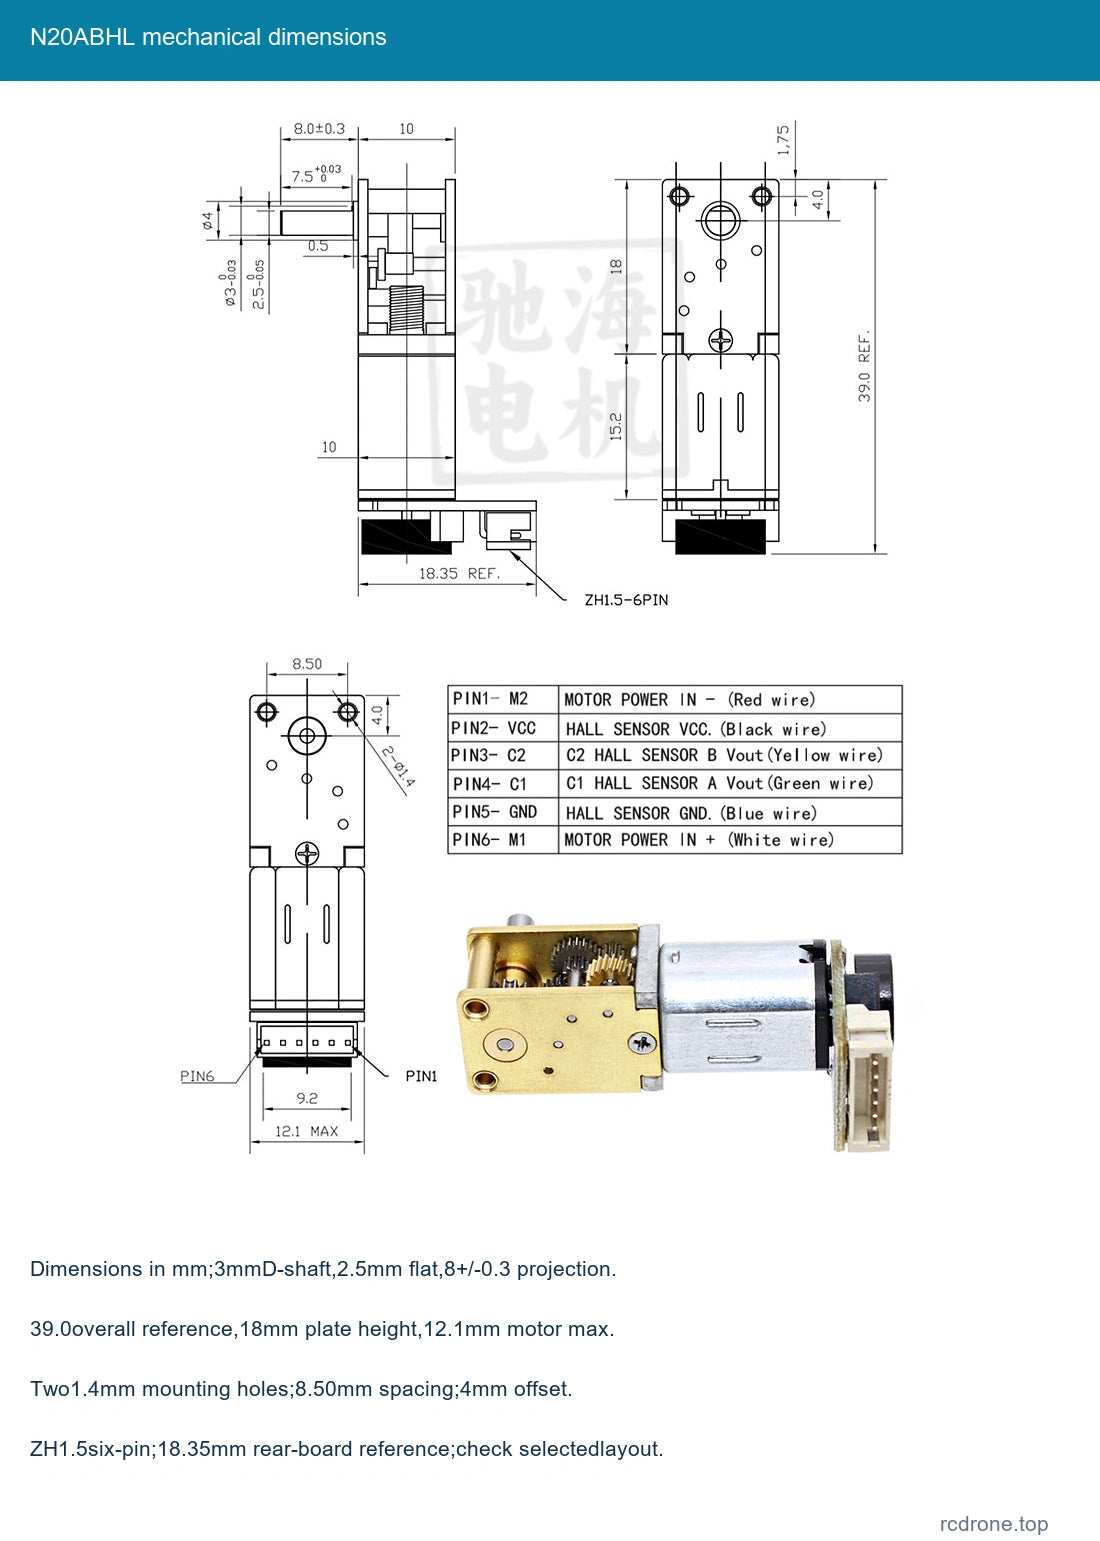
| Achse | 3 mm D-förmiger Ausgang, 2,5 mm über die Fläche, 8±0,3 mm Projektion |
| Achsendetails | 7.5 mm Kragenreferenz,+0.03/0; 0.5 mm Schultermerkmal |
| Mechanische Zeichnung | 39.0 mm Gesamtreferenz; 18 mm Zahnradplattenhöhe; 10 mm Zahnradabschnitt und 15.2 mm Motorreferenzen |
| Montage | Zwei 1.4 mm Löcher; 8.50 mm Abstand; 4.0 mm Referenzversatz; 1.75 mm Kantenreferenz |
| Motor / Encoder-Hülle | 12.1 mm maximaler Motor; 18.35 mm Rückwandreferenz; ZH 1.5 Sechs-Pin-Stecker |
| Referenznetto-Gewicht | Ungefähr 15 g; Versandgewicht ist separat |
| Hall-Rückmeldung | AB inkrementeller magnetischer Hall, 7 PPR Motorwelle, 14 Pole/7 Polpaare |
| Hallversorgung / Ausgänge | 3.3 V oder 5 V separate Versorgung; AB Rechteckwellen, integrierte Pull-Up/Signalformungswiderstände |
| Antwort / Anschluss | 100 kHz Referenz; passender ZH 1.5-6PIN Anschluss enthalten |
| Haltverhalten | Wurmgetriebe-Widerstand gegen Rückwärtsantrieb hängt vom Verhältnis und der Last ab; keine sicherheitsgeprüfte Bremse |
Wicklungsspezifische Leistung
Verwenden Sie die Zeile für die tatsächliche Wicklung und das Verhältnis. Nenn- und Stillstandsmoment sind unterschiedliche Bedingungen. Stillstandsmomentwerte sind obere Grenzreferenzen und keine kontinuierlichen Lastbewertungen. Leistungsbezeichnungen beschreiben jede Wicklungsreferenz, ohne die Ausgangsleistung an jedem Betriebspunkt zu garantieren.
12 V A 35
0.2 W Referenz.
| Verhältnis | Leerlauf mA | Leerlauf rpm | Nenn kgf·cm | Nenn rpm | Nenn A | Stillstand A | Stillstand kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤65 | 550 | 0.05 | 390 | ≤0.15 | ≤0.4 | ≤0.16 |
| 118: 1 | ≤65 | 200 | 0.15 | 140 | ≤0.15 | ≤0.4 | ≤0.4 |
| 236: 1 | ≤65 | 100 | 0.3 | 70 | ≤0.15 | ≤0.4 | ≤0.8 |
| 302: 1 | ≤65 | 78 | 0.4 | 55 | ≤0.15 | ≤0.4 | ≤1.1 |
| 603: 1 | ≤65 | 39 | 0.8 | 27 | ≤0.15 | ≤0.4 | ≤2 |
| 1030: 1 | ≤65 | 22 | 1.2 | 15 | ≤0.15 | ≤0.4 | ≤3 |
6 V A 35
0.1 W Referenz.
| Verhältnis | Leerlauf mA | Leerlauf rpm | Nenn kgf·cm | Nenn rpm | Nenn A | Stillstand A | Stillstand kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 275 | 0.02 | 195 | ≤0.08 | ≤0.2 | ≤0.07 |
| 118: 1 | ≤35 | 98 | 0.07 | 70 | ≤0.08 | ≤0.2 | ≤0.2 |
| 236: 1 | ≤35 | 49 | 0.15 | 35 | ≤0.08 | ≤0.2 | ≤0.4 |
| 302: 1 | ≤35 | 37 | 0.2 | 27 | ≤0.08 | ≤0.2 | ≤0.5 |
| 603: 1 | ≤35 | 19 | 0.4 | 13 | ≤0.08 | ≤0.2 | ≤1 |
| 1030: 1 | ≤65 | 11 | 0.6 | 7 | ≤0.15 | ≤0.4 | ≤1.5 |
6 V B 45
0.6 W Referenz.
| Verhältnis | Leerlauf mA | Leerlauf rpm | Nenn kgf·cm | Nenn rpm | Nenn A | Stillstand A | Stillstand kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤80 | 530 | 0.06 | 390 | ≤0.2 | ≤0.65 | ≤0.16 |
| 118: 1 | ≤80 | 190 | 0.16 | 140 | ≤0.2 | ≤0.65 | ≤0.4 |
| 236: 1 | ≤80 | 94 | 0.32 | 70 | ≤0.2 | ≤0.65 | ≤0.8 |
| 302: 1 | ≤80 | 74 | 0.4 | 55 | ≤0.2 | ≤0.65 | ≤1.1 |
| 603: 1 | ≤80 | 37 | 0.8 | 27 | ≤0.2 | ≤0.65 | ≤2 |
| 1030: 1 | ≤80 | 22 | 1.3 | 15 | ≤0.2 | ≤0.65 | ≤3 |
3 V B 45
0.15 W Referenz.
| Verhältnis | Leerlauf mA | Leerlauf rpm | Bewertet kgf·cm | Bewertet rpm | Bewertet A | Blockierstrom A | Blockiermoment kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 260 | 0.03 | 195 | ≤0.15 | ≤0.35 | ≤0.07 |
| 118: 1 | ≤35 | 90 | 0.08 | 65 | ≤0.15 | ≤0.35 | ≤0.2 |
| 236: 1 | ≤35 | 45 | 0.16 | 33 | ≤0.15 | ≤0.35 | ≤0.4 |
| 302: 1 | ≤35 | 35 | 0.2 | 26 | ≤0.15 | ≤0.35 | ≤0.5 |
| 603: 1 | ≤35 | 18 | 0.4 | 13 | ≤0.15 | ≤0.35 | ≤1 |
| 1030: 1 | ≤35 | 11 | 0.65 | 7 | ≤0.15 | ≤0.35 | ≤1.5 |
Hall Encoder Verbindung
| Pin | Drahtfarbe | Signal | Funktion |
|---|---|---|---|
| 1 | Rot | M 2 | Motor negativ |
| 2 | Schwarz | VCC | Hall Versorgung positiv 3.3/5V |
| 3 | Gelb | C 2 / B | Hall-Phasen-B-Ausgang |
| 4 | Grün | C 1 / A | Hall-Phasen-A-Ausgang |
| 5 | Blau | GND | Hall-Versorgungsmasse |
| 6 | Weiß | M 1 | Motor positiv |
Die Pin-Reihenfolge folgt dem mechanischen Stecker-Diagramm. Überprüfen Sie die tatsächlichen Markierungen und die Ausrichtung des Steckers vor dem Anschluss. Wenden Sie niemals die Motorversorgung auf Hall VCC oder Signal-Eingänge an. Versorgen Sie die Hall-Platine separat mit 3,3 V oder 5 V mit kompatibler Empfängerlogik. Das Ändern der Polarität der Motorleitungen kehrt die Drehung um, während die Polarität der Hall-Stromversorgung fix bleibt.
7 PPR ist der Basisreferenzwert der Motorwelle.Ausgangspulsreferenzskalen mit dem tatsächlichen Reduktionsverhältnis und dem Zählermodus des Empfängers. Das detaillierte Diagramm gibt 294, 826.469, 1652.931, 2112.082, 4224.164 und 7212.8 Pulse für seine sechs Verhältnis-Spalten an; diese verwenden tatsächliche Reduktionen hinter den nominalen Auswahlbezeichnungen. Ersetzen Sie diese Dezimalzahlen nicht durch eine präzise Angabe, die nur auf gerundeten nominalen Verhältnissen basiert. Inkrementelles Feedback ist relativ und bietet keine absolute Startposition.
Auswahl und Installation
Die Anordnung der Anschlüsse auf derselben Seite und auf gegenüberliegenden Seiten bezieht sich auf die Löt-/Steckverbindungsanordnung, die relativ zur Ausgangswelle abgebildet ist, nicht auf einen Uhrzeigersinn/Gegenuhrzeigersinn-Befehl. Überprüfen Sie die ausgewählte Anordnung, die Passform der Welle, die Montageschrauben und den Platzbedarf des Encoders vor der Montage. Stahlplattenkombinationen 1030 haben keinen Quellbestand und sind nicht wählbar.
Verwenden Sie einen geeigneten Motorantrieb mit Anlaufstromreserve und Schutz.Halten Sie Schmutz von den freiliegenden Zahnrädern und dem Encoder fern, vermeiden Sie Störungen und abruptes Umkehren unter Last, und verwenden Sie das Verhalten des Wurms nicht als Sicherheitsbremse. Es wird keine kontinuierliche Betriebs- oder zertifizierte Tragfähigkeit angegeben.
Anwendungen
Kompakte Robotermechanismen, kleine Bewegungsprojekte und Miniatur-Pan-Tilt- oder Justierungsbaugruppen, die eine getriebeunterstützte Rotation und relative Encoder-Rückmeldung benötigen. Ein kompatibler externer Mikrocontroller und Motorsteuerung sind für die Rückmeldesteuerung erforderlich.
Was ist enthalten
Ein ausgewählter Hall-Encoder N 20 Schneckengetriebemotor und passendes sechsadriges Kabel. Chassis, Räder, Batterie, Stromversorgung, Mikrocontroller, Motorsteuerung und kompletter Roboter sind nicht enthalten. Bilder der internen Konstruktion veranschaulichen die Teile innerhalb eines Motors.
FAQ
Beinhaltet jede Option den Encoder?
Ja. Diese tatsächlichen Optionen sind ABHL-Rückmeldungsvarianten.
Steuern Same-Side und Opposite-Side die Rotation?
Nein.Sie identifizieren das physische Anschlusslayout; die Drehung hängt von der Polarität des Motorantriebs ab.
Kann ich die Motorspannung für die Hall-Stromversorgung verwenden?
Verwenden Sie eine separate 3,3 V oder 5 V Hall-Stromversorgung und passen Sie die ausgewählte Motorwicklung unabhängig an.
Ist ein Roboterchassis enthalten?
Nein. Das Paket enthält einen Motor und seinen passenden Anschluss.
Visuelle Details