CHIHAI GW4632-BL2430 Bürstenloser Schnecken-DC-Getriebemotor, 12V/24V
CHIHAI GW4632-BL2430 Bürstenloser Schnecken-DC-Getriebemotor, 12V/24V
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der CHIHAI MOTOR CHW-GW 4632-BL 2430 ist ein bürstenloser DC-Getriebemotor mit integrierter Hall-Kommutierungselektronik und rechtwinkliger Schneckenreduzierung. Wählen Sie das tatsächliche Übersetzungsverhältnis, 12 V oder 24 V Wicklung und Motor nur, Halterung oder bürstenloses Geschwindigkeitsregler-Paket.
Eigenschaften
- Integrierter Treiber ermöglicht den bürstenlosen Betrieb mit Gleichstrom ohne einen separaten dreiphasigen ESC.
- Schneckenreduzierung, 6 mm D-Welle und gewindeloser Wellenmittelpunkt.
- Separate PWM-, Richtungs- und FG-Pulsanschlüsse über eine fünfadrige Schnittstelle.
- Optionale passende Halterung und externe Geschwindigkeitsregelplatine.
Technische Daten
| Marke / Modell | CHIHAI MOTOR / CHW-GW 4632-BL 2430 |
| Bauweise | Brushless-Gleichstrommotor mit integriertem Hall-Kommutierungsantrieb und Schneckengetriebe |
| Wicklungsversorgung | 12 V oder 24 V DC nach Auswahl; Controller 6–30 V Eingangsreferenz ersetzt nicht die Motorbewertung |
| Einzelhandelsverhältnis Etiketten | 32: 1, 65: 1, 158: 1, 200: 1, 337: 1, 564: 1, 1019: 1; die erste Leistungs-Spalte verwendet 32.5: 1 tatsächliche Referenz |
| Ausgangswelle | 6 mm D-Welle,+0/−0.03 Durchmesser; 5.4 mm über die Fläche,+0/−0.1 |
| Welle / Mittelgewinde | 18.5 mm Projektion, 12 mm flache Referenz; M 3×0.5 Zentriergewinde, 12 mm effektive Tiefe |
| Getriebe-Referenzen | 46×32 mm Umriss; 25,2 mm Gehäusedicke; 18 mm und 33 mm Montage-Referenzen |
| Zeichnungsmerkmale | Vier M 3 Montage-Referenzen; vier 7,4 mm Vertiefungsmerkmale; 24,4 mm Motor-Durchmesser und 30,8 mm Motor-Referenz |
| Steckverbinder | Ein 1001WS, 1,0 mm Raster, fünf-polige Schnittstelle |
| Referenz-Nettogewicht | Ungefähr 165 g; ratiosabhängig und ohne Zubehör/Verpackung |
| Schutzreferenz | Motorleistung wird abgeschaltet, wenn der Laststrom 0 überschreitet.6 A pro elektrischen Tisch; verlassen Sie sich nicht ausschließlich auf dieses System zum Schutz |
| Feedback | FG Hall-Ausgang 6 Pulse pro Motorumdrehung; Getriebeausgangsreferenz 6×tatsächliches Verhältnis |
| Mechanische Haltefähigkeit | Wurmwiderstand gegen Rückwärtsantrieb hängt vom Verhältnis/Last ab; keine Sicherheitsbremse |
Wicklungsleistungsreferenz
Der Selektor verwendet das nominale 32: 1 Etikett; seine Referenztabelle und FG-Zählung verwenden 32,5: 1. Andere Spalten behalten ihre angegebenen Verhältnisse. Nennmoment ist kgf·cm. Maximalleistungsbezeichnungen sind Referenzüberschriften und keine garantierte mechanische Leistung an jedem Lastpunkt. Stillstand ist kein kontinuierlicher Betriebszustand.
12 V
4 W maximaler Leistungsreferenz; Leerlaufstrom≤140 mA. Die elektrische Tabelle gibt einen 0,6 A Überlastabschaltwert an.
| Referenzverhältnis | Leerlauf-drehzahl | Nenn kgf·cm | Nenn-drehzahl | Nenn A | Ausgang FG Pulse |
|---|---|---|---|---|---|
| 32,5: 1 | 185 | 2 | 150 | ≤0,55 | 195 |
| 65: 1 | 92 | 4 | 75 | ≤0,55 | 390 |
| 158: 1 | 37 | 9 | 30 | ≤0,55 | 948 |
| 200: 1 | 30 | 11 | 24 | ≤0.55 | 1200 |
| 337: 1 | 17 | 18 | 14 | ≤0.55 | 2022 |
| 564: 1 | 10 | 20 | 8.5 | ≤0.55 | 3384 |
| 1019: 1 | 6 | 30 | 4.8 | ≤0.40 | 6114 |
24 V
8 W maximale Leistungsreferenz; Leerlaufstrom ≤180 mA. Die elektrische Tabelle gibt einen Überlastabschaltwert von 0,6 A an.
| Referenzverhältnis | Leerlauf U/min | Nenn kgf·cm | Nenn U/min | Nenn A | Ausgang FG Pulse |
|---|---|---|---|---|---|
| 32.5: 1 | 370 | 2 | 320 | ≤0.55 | 195 |
| 65: 1 | 185 | 4 | 155 | ≤0.55 | 390 |
| 158: 1 | 75 | 9 | 62 | ≤0.55 | 948 |
| 200: 1 | 60 | 11 | 48 | ≤0.55 | 1200 |
| 337: 1 | 35 | 18 | 29 | ≤0.55 | 2022 |
| 564: 1 | 21 | 20 | 17 | ≤0.55 | 3384 |
| 1019: 1 | 12 | 30 | 10 | ≤0.40 | 6114 |
Motorverdrahtung und Logik
| Draht | Signal | Funktion |
|---|---|---|
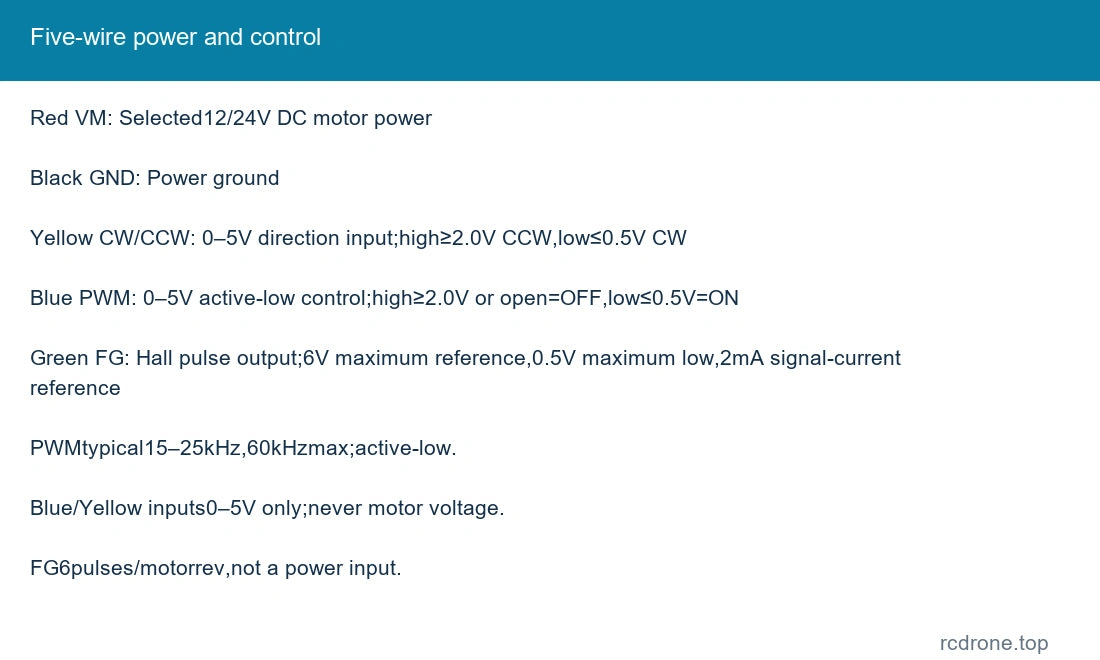
| Rot | VM | Ausgewählte 12/24V DC Motorleistung |
| Schwarz | GND | Stromversorgung Erde |
| Gelb | CW/CCW | 0–5V Richtungs-Eingang; hoch≥2.0V CCW, niedrig≤0.5V CW |
| Blau | PWM | 0–5V aktives Niedrigsteuerung; hoch≥2.0V oder offen=AUS, niedrig≤0.5V=AN |
| Grün | FG | Hall-Puls-Ausgang; 6V maximale Referenz, 0,5V maximale Niedrigspannung, 2mA Signalstromreferenz |
PWM-Eingang ist 0–5 V, typischerweise 15–25 kHz, mit 60 kHz maximaler Frequenzreferenz. Der blaue Eingang ist aktiv-niedrig: niedrig aktiviert den Motor, während hoch oder offen ihn ausschaltet. Der gelbe Richtungseingang ist ebenfalls 0–5 V; wenden Sie keine Motorspannung an entweder Steuerungseingang oder FG an. FG liefert 6 Pulse pro Motorumdrehung; verwenden Sie einen kompatiblen Zähleingang und das tatsächliche Übersetzungsverhältnis für die Ausgangszählungen.
Für den direkten Betrieb mit voller Geschwindigkeit verbindet die dargestellte Verbindung blau, schwarz und gelb mit DC negativ und rot mit DC positiv. Dies wählt die Niedrig-Eingangsrichtung des Tisches aus. Halten Sie das grüne FG isoliert, es sei denn, es ist mit geeigneter Empfangselektronik verbunden. Überprüfen Sie die tatsächlichen Kabel Farben und Anschlussbezeichnungen, bevor Sie die Stromversorgung einschalten.
Optionale Steuerplatinenverbindung
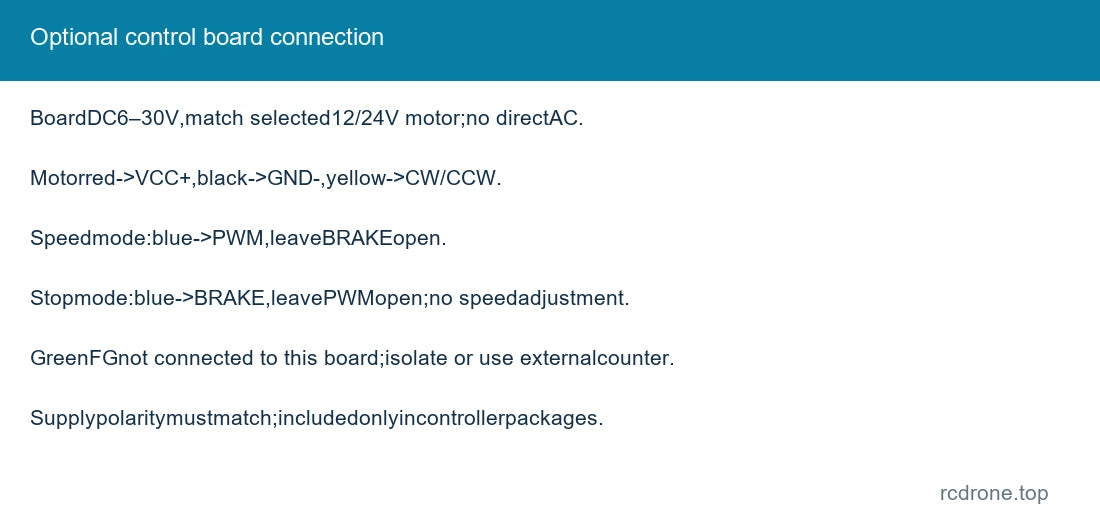
Der Platineneingang ist DC 6–30 V Referenz; verwenden Sie die ausgewählte Motorspannung innerhalb dieses Bereichs. Schließen Sie niemals Haushaltswechselstrom an. Verbinden Sie das Motorrot mit motorVCC+, schwarz mit motorGND− und gelb mit CW/CCW. Für einstellbare Geschwindigkeit verbinden Sie blau mit PWM und lassen BRAKE unverbunden. Für die alternative Stop-Steuerverbindung verbinden Sie blau mit BRAKE und lassen PWM unverbunden; Geschwindigkeitsanpassung ist in diesem Modus nicht verfügbar. Dies sind alternative Verdrahtungsanordnungen, keine gleichzeitigen Funktionen.
Die abgebildete Platine misst nicht die FG-Geschwindigkeit. Lassen Sie den grünen FG-Draht von den Strom-, PWM- und Bremsanschlüssen der Platine isoliert. Stimmen Sie die Polarität der Stromversorgung ab: Das Umkehren der Platinenversorgung kann diese beschädigen. Nur Pakete, die den Controller benennen, enthalten diese Platine; der Schutz von Controller und Motor beseitigt nicht die Notwendigkeit geeigneter Verdrahtung, Stromstärke und Systemschutz.
Mechanische Installation und Betrieb
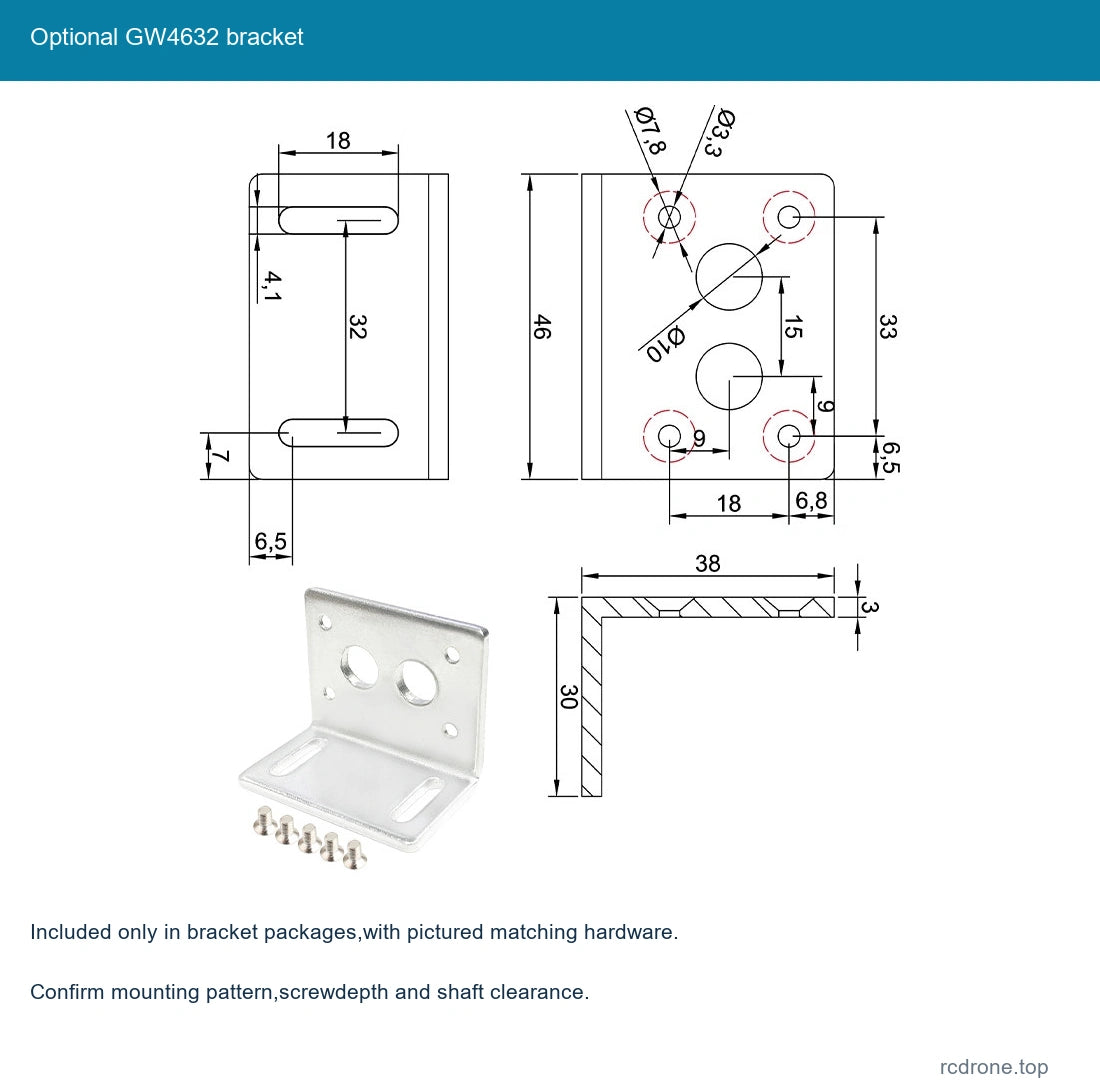
Verwenden Sie die erhaltene Zeichnung, um die Passform der Welle, die M 3 Gew vertiefung, die Montageposition und den Abstand des hinteren Anschlusses zu überprüfen. Vermeiden Sie zu lange Schrauben, Wellenstöße und seitliche Belastungen. Schützen Sie die freiliegende Welle und halten Sie Schmutz aus dem Getriebe fern. Behandeln Sie den Widerstand des Wurms nicht als sicherheitsgeprüfte Bremse. Verhindern Sie eine längere Überlastung und sorgen Sie für Belüftung.
Anwendungen
Kompakte Automatisierung, Robotermechanismen, Einstellstufen und Instrumentenantriebe, die eine rechtwinklige Getriebebewegung und eine einfache DC/PWM-Schnittstelle erfordern. Wählen Sie die tatsächliche Geschwindigkeit, das Drehmoment, die Montage und das Steuerverhalten für den Mechanismus.
Lieferumfang
Ein ausgewählter bürstenloser Schneckengetriebemotor. Halterung und/oder bürstenlose Geschwindigkeitsregelplatine sind nur enthalten, wenn sie im Paket genannt werden, zusammen mit der abgebildeten passenden Hardware. Netzteil, externes FG-Zähler, kompletter Roboter und zusätzliche lose interne Motorenteile sind nicht enthalten.
FAQ
Benötigt der Motor einen separaten dreiphasigen ESC?
Nein. Der Kommutierungsantrieb ist integriert; verwenden Sie die ausgewählte DC-Stromversorgung und die Steuereingänge.
Zeigt die optionale Platine die FG-Geschwindigkeit an oder liest sie diese?
Nein. Halten Sie FG separat und verwenden Sie kompatible externe Empfangselektronik, wenn eine Geschwindigkeitsmessung erforderlich ist.
Kann ich die Verkabelung für Geschwindigkeitsanpassung und Stoppkontrolle zusammen verwenden?
Die abgebildete Platine verwendet alternative Verbindungen mit blauen Drähten: Blau zu PWM für Geschwindigkeit oder Blau zu BRAKE für Stoppkontrolle ohne Geschwindigkeitsanpassung.
Warum hat die 32:1-Option 195 FG-Pulse?
Die detaillierte Tabelle verwendet 32,5:1 für dieses nominale Auswahllabel, und 6×32,5 ergibt 195 Pulse.
Visuelle Details