CHIHAI Magnetische Hall-Motor-Encoder-Platinen mit passendem Magneten, 3–17 PPR
CHIHAI Magnetische Hall-Motor-Encoder-Platinen mit passendem Magneten, 3–17 PPR
CHIHAI MOTOR
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
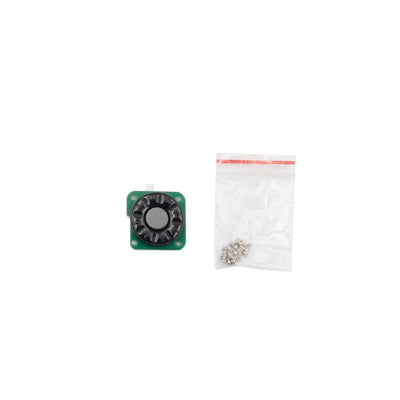
Der CHIHAI MOTOR magnetische Hall Encoder fügt inkrementelles Zwei-Kanal-Wellenfeedback zu einer passenden Motorinstallation hinzu. Wählen Sie die Motorfamilie, PPR, Anschluss und Leitungsanordnung aus den aktuellen Konfigurationen unten. Jede Auswahl ist ein Encoder-Zubehör mit einem passenden Magneten; der Motor ist nicht enthalten.
Eigenschaften
- Magnetische Erfassung mit zwei Quadraturkanälen für Drehung und Richtungsfeedback.
- Passender Multipol-Magnet und Platinenlayout für die ausgewählte Motorfamilie.
- 3,3 V oder 5 V Hall-Versorgung mit veranschaulichten Pull-Up/Shape-Widerständen.
- PH2.0, XH2.54 und ZH1.5 Anschlussanordnungen sowie paket-spezifische Leitungen.
Technische Daten
| Produkt | Inkrementelle magnetische Hall-Encoder-Platine mit passendem Mehrpolmagnet; Motor nicht enthalten |
| Marke | CHIHAI MOTOR |
| Hall-Versorgung | 3,3 V DC oder 5.0 V DC; getrennt von der Motorstromversorgung |
| Ausgang | Zweikanalige Quadratur-Rechteckwellenrückmeldung; A/B oder C1/C2 Bezeichnungen variieren je nach Platine |
| Auflösung | 3, 7, 11, 13 oder 17 PPR nach Auswahl; Basis-Motorwellenimpulse, nicht die Anzahl der Kabelstränge |
| Magnetpole | 6/14/22/26/34 abwechselnd N/S Pole für 3/7/11/13/17 PPR jeweils |
| Zählung | Controller-Kantenzählmodus ändert gezählte Kanten; das Getriebeausgangsreferenz hängt ebenfalls vom Übersetzungsverhältnis ab |
| Pull-up | Illustrierte Platinen haben Pull-up/Formatierungswiderstände; passen Sie die Logikpegel und Controller-Eingänge an |
| 370 nur Referenz | 25 mm Platinenumriss; ungefähr 2 g Platine+Magnet ohne Anschluss; 100 kHz Reaktion und −40 bis +120 °C Hall-Geräte-Referenz, keine Bewertung für jedes Paket |
Konfigurationshandbuch
| Motoranpassungsfamilie | PPR | Stecker | Leitung enthalten | Anordnung | Magnet Außendurchmesser mm | Magnetbohrung Durchmesser mm |
|---|---|---|---|---|---|---|
| 370 | 11 | PH2.0 | 600 mm Anschluss | Standardanordnung | 13.5 | 2 |
| 370 | 13 | PH2.0 | 600 mm Anschluss | Standardanordnung | 13.5 | 2 |
| 370 | 11 | PH2.0 | Kein separater Anschluss | Standardanordnung | 13.5 | 2 |
| 370 | 13 | PH2.0 | Kein separater Anschluss | Standardanordnung | 13.5 | 2 |
| 260/280 | 11 | PH2.0 | Kein separater Anschluss | Standardanordnung | 13.5 | 2 |
| 260/280 | 13 | PH2.0 | Kein separierter Anschluss | Standardanordnung | 13.5 | 2 |
| 520 | 11 | PH2.0 | Kein separierter Anschluss | Standardanordnung | 13.5 | 2 |
| 520 | 13 | PH2.0 | Kein separierter Anschluss | Standardanordnung | 13.5 | 2 |
| 520 | 11 | XH2.54 | Kein separierter Anschluss | Standardanordnung | 13.5 | 2 |
| 520 | 13 | XH2.54 | Kein separater Anschluss | Standardanordnung | 13.5 | 2 |
| F130/F150/F180 | 11 | PH2.0 | Kein separater Anschluss | Standardanordnung | 13.5 | 2 |
| F130/F150/F180 | 13 | PH2.0 | Kein separater Anschluss | Standardanordnung | 13.5 | 2 |
| F130/F150/F180 | 11 | PH2.0 | 600 mm Anschluss | Standardanordnung | 13.5 | 2 |
| F130/F150/F180 | 13 | PH2.0 | 600 mm Anschluss | Standardanordnung | 13.5 | 2 |
| N20 | 7 | ZH1.5 | Kein separater Anschluss | Standardanordnung | 9.2 | 1 |
| N20 | 3 | ZH1.5 | 100 mm Anschluss | Standardanordnung | 9.4 | 1 |
| N20 | 7 | ZH1.5 | Kein separater Anschluss | Seitenlötanordnung | 9.2 | 1 |
| N20 | 7 | ZH1.5 | 40 mm Anschluss | Seitenlötanordnung | 9.2 | 1 |
| 030 | 7 | ZH1.5 | Kein separater Anschluss | Standardanordnung | 9.2 | 1.5 |
| 050 | 7 | ZH1.5 | Kein separater Anschluss | Standardanordnung | 9.2 | 1.5 |
| 360/380/390 | 17 | PH2.0 | Kein separater Anschluss | Standardanordnung | 18 | 2.3 |
| 775 | 17 | PH2.0 | Kein separater Anschluss | Standardanordnung | 18 | 5 |
| 545/555 | 17 | XH2.54 | Kein separater Anschluss | Standardanordnung | 18 | 3.17 |
Magnetbohrungen werden als Untermaß-Referenzen identifiziert; genaue Bohrtoleranzen sind nicht angegeben. Überprüfen Sie die tatsächliche Welle, das Montage-Muster der Platine, den Magnetabstand und den Anschluss vor der Montage. Familiennamen stellen keine universelle Passform für jedes Motorlager mit dieser Nummer dar. Die 775-Option verwendet einen 4-poligen Signalanschluss plus separate 2-polige Motoranschlüsse; es handelt sich nicht um eine 6-polige Signalanzeige.
Verbindungsanleitung
Die folgenden Sequenzen identifizieren die dargestellte Anschlussreihenfolge, nicht einen universellen Stecker-Pin-Nummerierungsstandard. Passen Sie die tatsächliche Ausrichtung der Platine und die Siebdruckbeschriftungen an. A/B und C1/C2 sind die beiden Rückkanäle; bestätigen Sie die Richtung und die Zählkonvention im empfangenden Controller.
| Konfiguration | Illustrierte Signal-/Terminalreferenz |
|---|---|
| 370 mit Anschluss | M1 grün; VCC blau; B weiß; A gelb; GND schwarz; M2 rot |
| 370 ohne Anschluss | M1 / GND / B / A / VCC / M2 |
| 260/280 und 360/380/390 | M1 / GND / A / B / VCC / M2 |
| 520 | M1 / GND / B / A / VCC / M2 |
| F130/F150/F180 | M1 / GND / C2 / C1 / VCC / M2 |
| N20 7 PPR | M2 / VCC / C2 / C1 / GND / M1 |
| N20 3 PPR Anschluss | M2 grün; VCC blau; C2 weiß; C1 gelb; GND schwarz; M1 rot |
| N20 seitlich verlötet 40 mm Anschluss | M2 rot; VCC schwarz; B gelb; A grün; GND blau; M1 weiß |
| 030 / 050 | M2 / VCC / B / A / GND / M1 |
| 775 | PH2.0 4-poliger Signal: GND / C1 / C2 / VCC; separater VH3.96 2-poliger Motorstrom |
| 545/555 | M1 / GND / A / B / VCC / M2 |
Wenden Sie niemals die Motorversorgungs-Spannung auf die Hall VCC oder Signal-Ausgänge an. Verwenden Sie die ausgewählte 3,3 V oder 5 V Hall-Versorgung und eine kompatible Logik-Schnittstelle. M1/M2 sind Motoranschlüsse, nicht die Logikversorgung des Encoders. Für die 360/380/390, 775 und 545/555 Hochleistungsinstallationsreferenzen, schließen Sie die Motorstromversorgung direkt an die Lötanschlüsse des Motors an, wo dies angebracht ist, anstatt den hohen Motorstrom durch den kleinen Stecker zu leiten. Überprüfen Sie die tatsächliche Kapazität des Steckverbinders und des Leiters; es ist keine universelle Motorstrombewertung angegeben.
Auflösung und Installation
PPR bezieht sich auf die Basis-Encoder/Motorwellen-Referenz. Multiplizieren Sie mit dem tatsächlichen Getriebe-Reduktionsverhältnis für eine Getriebe-Ausgangspulsreferenz und berücksichtigen Sie separat das Zählen von x1/x2/x4 Kanten.Ein inkrementeller Encoder liefert nach dem Einschalten keine absolute Wellenposition.
Zentrieren Sie den gelieferten Magneten auf der passenden Welle und richten Sie ihn ohne Kontakt auf die Hall-Sensoren aus. Überprüfen Sie den Montageabstand, die Passform des Magneten und stabile Signale vor dem Betrieb. Halten Sie die Platine vor Kurzschlüssen und mechanischen Schäden geschützt. Ein Motorcontroller, Zähler, Getriebe und Montagemechanismus sind separat.
Anwendungen
Geschwindigkeitsrückmeldung, relative Drehungszählung und Richtungsdetektion in kompatiblen Motorsteuerungen, kleinen Robotik-, Balancierplattform- und Automatisierungsprojekten.
Lieferumfang
Eine ausgewählte Hall-Encoder-Platine und eine passende magnetische Scheibe. Ein separates Kabel ist nur in Konfigurationen enthalten, die es ausdrücklich benennen; die 370 und F130 Kabelreferenzen sind 600 mm, das N20 3 PPR Kabel ist 100 mm, und das benannte N20 Seitenlötkabel ist 40 mm. Andere Anschlussversionen zeigen den platinenmontierten Anschluss ohne ein versprochenes loses Kabel.Kein Motor, Netzteil, Controller oder komplette Maschine ist enthalten.
FAQ
Bedeutet „11 PPR“ ein Kabel mit elf Drähten?
Nein. Es ist der Puls-pro-Umdrehung-Referenzwert, nicht die Drahtanzahl.
Kann ich Hall VCC an meine Motorversorgung anschließen?
Verwenden Sie 3,3 V oder 5 V für den Hall-Kreis. Motorspannung und Encoder-Logikspannung sind getrennt.
Enthält jede Konfiguration ein Kabel?
Nein. Wählen Sie eine Konfiguration, die ausdrücklich den benötigten Anschluss und die Länge angibt.
Wird es eine absolute Wellenposition melden?
Nein. Es bietet inkrementelles Quadratur-Feedback; die absolute Position erfordert eine separate Referenzstrategie.
Visuelle Details