


DSpower DS-P008 CAN-Bus-Servomotor, 14–22 V, 15 kgf·cm für AGV-Lenkung
DSpower DS-P008 CAN-Bus-Servomotor, 14–22 V, 15 kgf·cm für AGV-Lenkung
DSpower
Regulärer Preis
$127.00 USD
Regulärer Preis
Verkaufspreis
$127.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


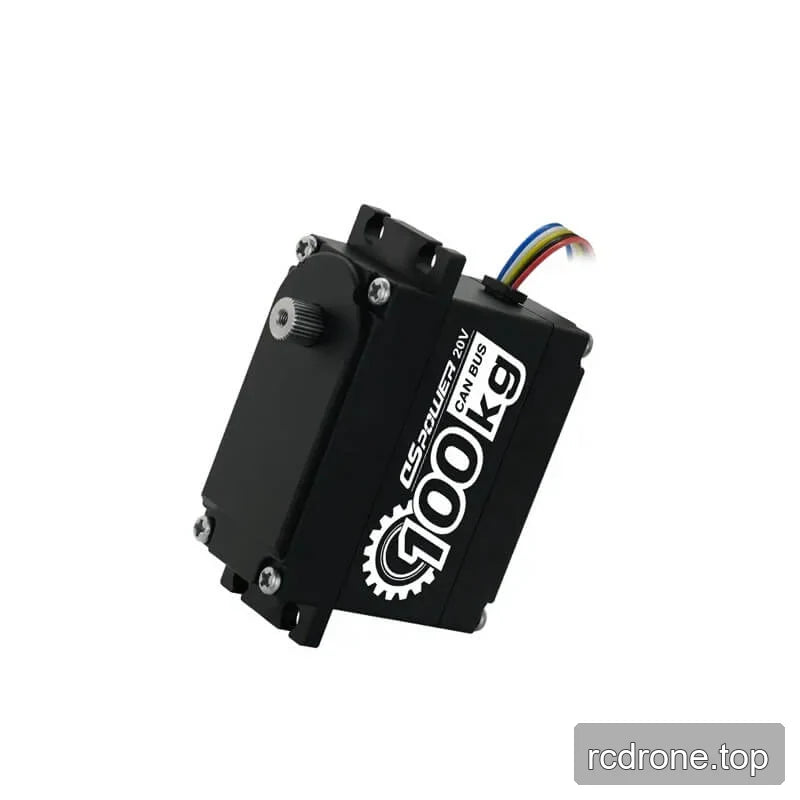
Übersicht
Der DSpower DS-P008 CAN-Bus Servomotor ist für robotische Bewegungs- und Lenkaufgaben, einschließlich AGV-Lenkung, vorgesehen. Er arbeitet mit 14–22 V DC, mit angegebener Anpassung für eine 20 V Außenstromversorgung, und bietet ein Nennmoment von 15 kgf·cm mit 360° Betriebsweg. CAN-Kommunikation, eine 30T / D8-Ausgangswelle, CCW-Drehung und ≤1° Spiel unterstützen die Steuerung und mechanische Integration.
Eigenschaften
- CAN-Bus-Kommunikationsschnittstelle.
- Bürstenlose Konstruktion mit magnetischer Kodierung.
- Hochpräzises, hochfestes Getriebedesign.
- Hochmomentkupplungsdesign angegeben mit einem 100 kg blockierten Rotor und 50 kg Kupplung.
- Angaben zu einem 1.000-Stunden-Dauerrotations-Test.
- IPX5 wasserdichte Bewertung und ein Gehäuse aus Aluminiumlegierung beschrieben für die Wärmeableitung.
- Schichtweise blockierte Rotor-, Temperatur- und Spannungsüberwachung, die helfen soll, Motorüberhitzung oder Zahnradspringen durch versehentliche Kollisionen zu verhindern.
Technische Daten
| Parameter | Wert |
|---|---|
| Betriebsspannung | 14–22 V DC |
| Stromversorgung Anpassung | 20 V Außenstromversorgungsspannung |
| Stromaufnahme im Leerlauf | TBD |
| Blockierstrom | ≤3.5 A |
| Nennmoment | 15 kgf·cm |
| Drehrichtung | Gegen den Uhrzeigersinn |
| Leerlaufdrehzahl | ≤0.27 sec/60° |
| Geschwindigkeit der geschlossenen Regelung | 0.25 Sek/60° |
| Pulsbreitenbereich | 0–4096 |
| Betriebswinkel | 360° |
| L&R-Winkelabweichung | TBD |
| Mechanische virtuelle Position | ≤1° |
| Spiel | ≤1° |
| Gewicht | TBD |
| Kommunikationsschnittstelle | CAN |
| Ausschaft | 30T / D8 |
| Schutzart | IPX5 |
| Temperatur- und Feuchtigkeitsbedingungen | -25 °C bis +70 °C; ≤90% RH |
DS P008 1 DSpower Servomotor — Produktdokument (PDF)
Anwendungen
- AGV-Fahrzeuge und AGV-Autosteuerung: CAN-Steuerung und 360° Betriebsweg unterstützen die Steuerungs-aktuator Integration.
- Kleinwagen mit Allradantrieb Lenkung: Die angegebenen Kupplungs- und Schutzfunktionen sind relevant für Lenkmechanismen, die von blockierten Rotor- oder Kollisionsevents betroffen sind.
- Roboterarme, humanoide Roboter, Exoskelette, vierbeinige Roboter, ARU-Roboter und Inspektionsroboter: geeignet für gesteuerte Rotationsbewegungsaufgaben, die die aufgeführte CAN-Schnittstelle und das Format der Ausgangswelle erfordern.
Visuelle Details
Anwendungsbeispiele





